Les variateurs de la série DSY disposent d'une fonction de position multi-segments intégrée permettant au moteur de se déplacer vers des positions spécifiées sans contrôleur externe. Cette fonction permet au servovariateur de mémoriser jusqu'à 16 segments de commandes de position, chacun avec un déplacement, une vitesse de fonctionnement maximale et un temps d'accélération/décélération configurables individuellement. Le temps de maintien et les modes de transition entre les segments peuvent également être personnalisés selon les besoins. Toutefois, il est également possible de déplacer le moteur vers une position spécifiée sans utiliser cette fonction intégrée. La procédure est décrite ci-dessous.
Procédure :
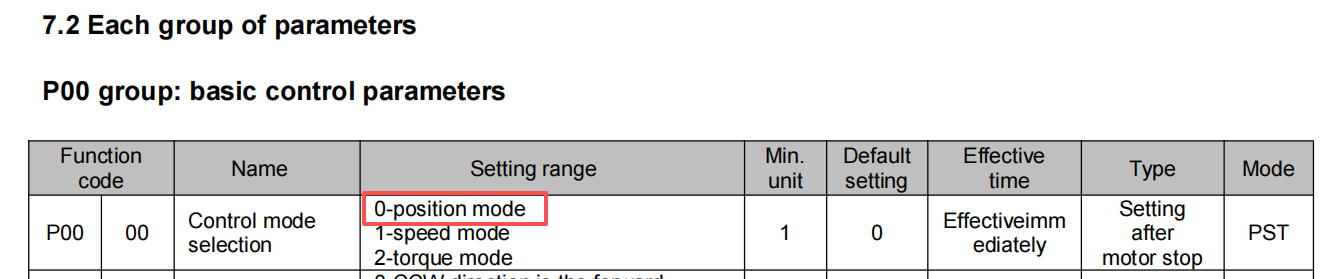
- Régler le mode de fonctionnement du servo en mode position :
Configurer le variateur pour qu'il fonctionne en mode de contrôle de position.
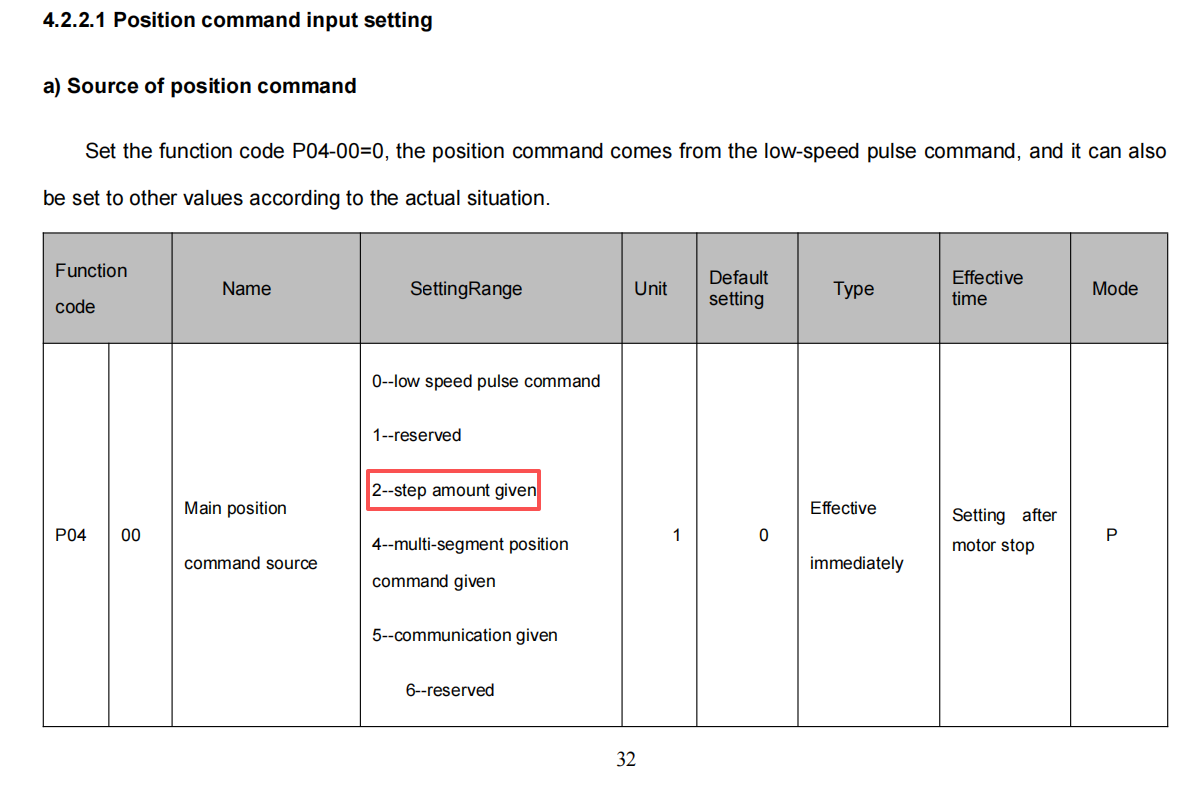
- Régler P0400 = 2 pour sélectionner « Incrément de position » comme source de commande de position :
Cela configure le variateur pour accepter les commandes de déplacement sous forme d'incréments de position.
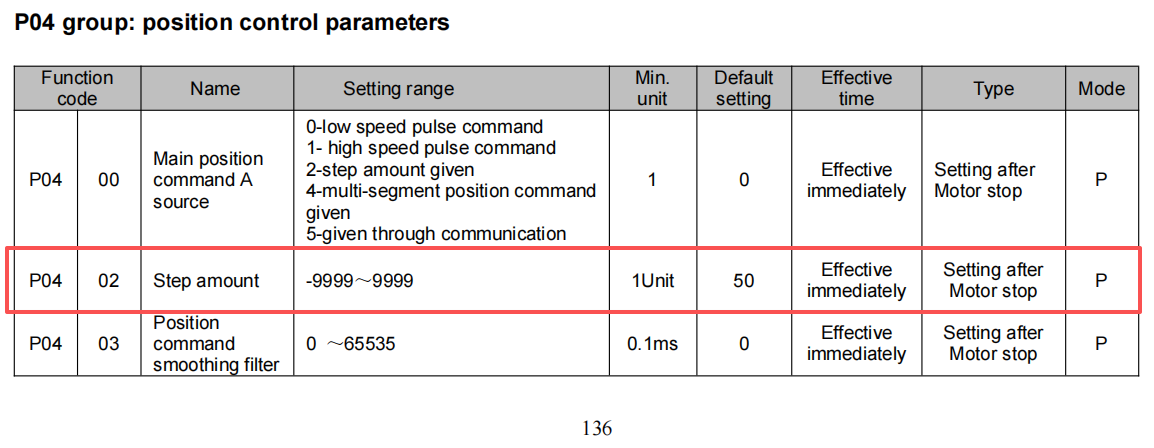
- Régler P0402 sur la distance de déplacement souhaitée :
Remarque : La valeur de l'incrément de position ne peut être réglée qu'entre -9999 et 9999 impulsions (équivalent à un maximum d'un tour moteur). Cette fonction est généralement utilisée pour l'ajustement fin de positions dans une plage réduite.
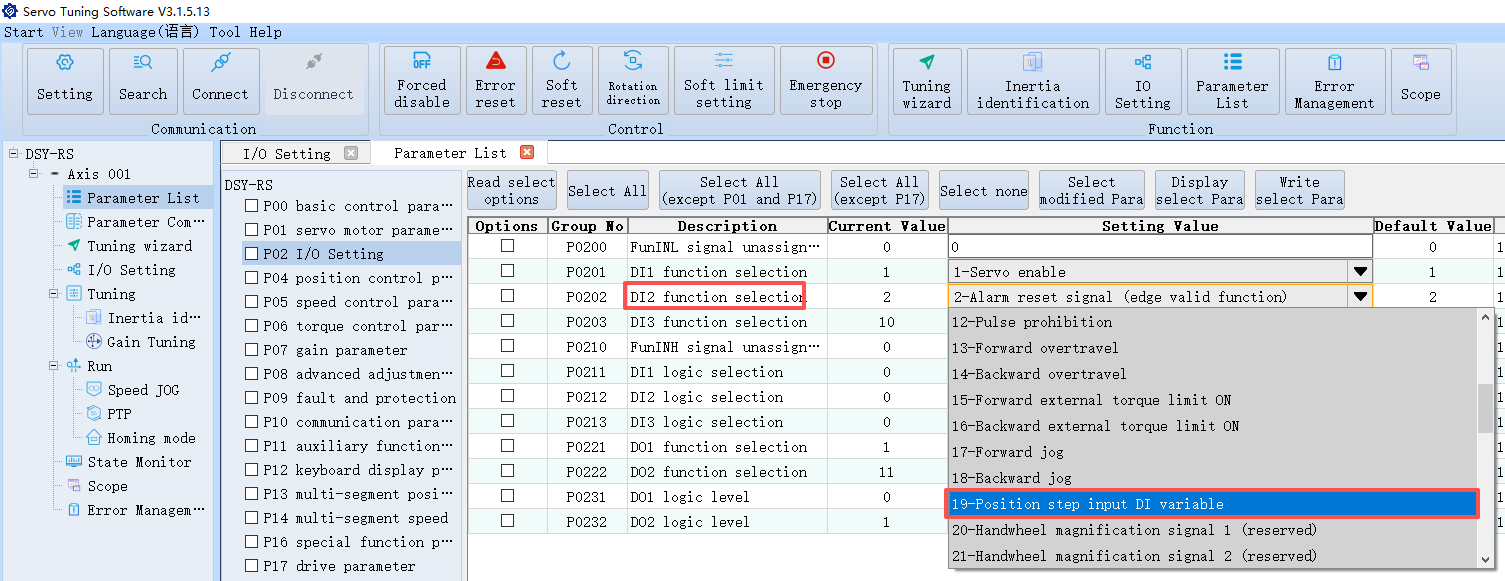
- Attribuer une fonction de borne d'entrée numérique (DI) comme signal de validation de l'incrément de position :
DI2 est utilisé comme exemple ici. Notez que la fonction de validation du servo sur DI1 sera également nécessaire à une étape ultérieure.
- Régler la logique des DI sur actif à l'état haut, puis appliquer un signal de niveau haut à DI1 et DI2 pour déclencher les fonctions de validation du servo et de validation de l'incrément de position :
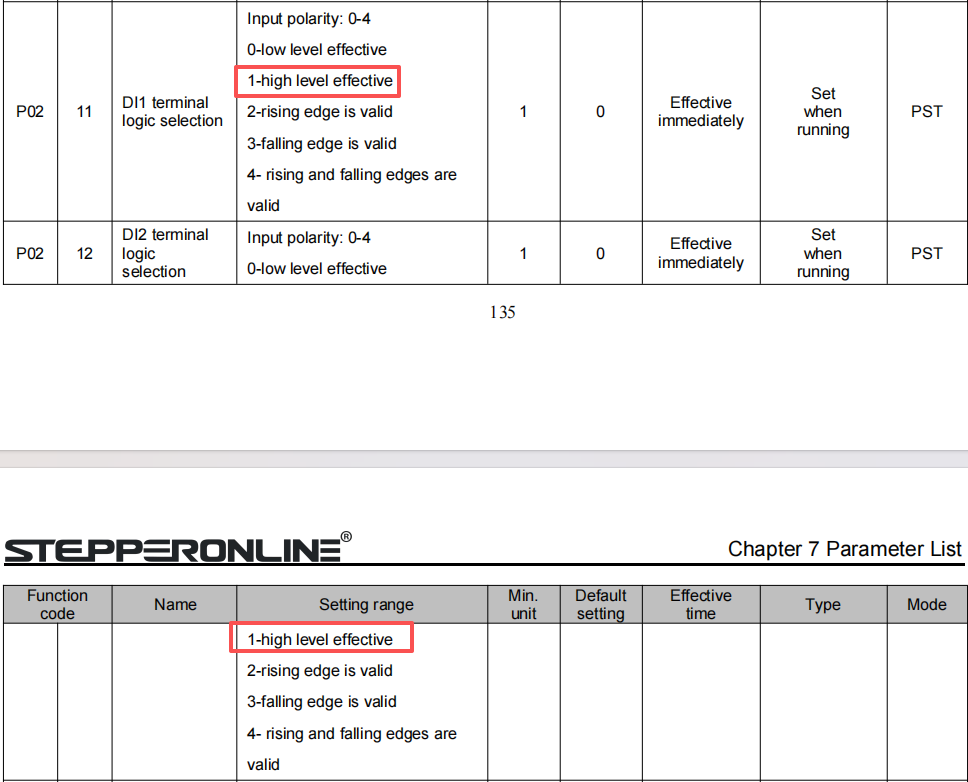
Une fois que DI1 et DI2 reçoivent toutes deux un signal de niveau haut, le moteur se déplace de la distance spécifiée selon la valeur de l'incrément de position. La vitesse du moteur peut être ajustée via P0503 (Vitesse de positionnement). Un seul déclenchement déplace le moteur de la distance définie une fois ; un nouveau déclenchement entraîne un déplacement identique du moteur.