Les performances d'un moteur pas à pas dépendent non seulement du moteur lui-même, mais aussi des méthodes de pilotage et de contrôle utilisées. Lors de la sélection d'un moteur pas à pas, il convient d'évaluer ces deux facteurs. Les moteurs pas à pas peuvent être pilotés de deux manières : pilotage à tension constante et pilotage à courant constant. La plupart des drivers de moteurs pas à pas disponibles aujourd'hui sur le marché utilisent le pilotage à courant constant. Le pilotage à tension constante est rarement utilisé car il génère des pertes cuivre élevées (pertes I²R).
La figure ci-dessous présente le schéma de principe d'un driver hacheur à courant constant. Lorsque le courant de pilotage cible est fixé à I₀, le hacheur régule le courant dans l'enroulement de la manière suivante :
- Si le courant dans l'enroulement dépasse I₀, la tension appliquée V est coupée, permettant au courant de diminuer.
- Si le courant dans l'enroulement descend en dessous de I₀, la tension V est de nouveau appliquée, permettant au courant de remonter vers I₀.
Ce cycle se répète en continu, régulant le courant dans l'enroulement à la valeur cible I₀.
À basse vitesse, si le moteur n'est pas piloté par un hacheur à courant constant, le courant dans l'enroulement peut dépasser le courant nominal du moteur, provoquant une élévation de température excessive et pouvant potentiellement entraîner la destruction du moteur.
À haute vitesse, en revanche, la durée de mise sous tension de chaque enroulement de phase peut être inférieure à t₀ (comme illustré dans la figure ci-dessous). Dans ce cas, l'alimentation ne peut pas fournir le courant cible I₀ avant le début du pas suivant, et le hacheur perd sa capacité à réguler le courant. Le driver fonctionne alors effectivement en mode tension constante.
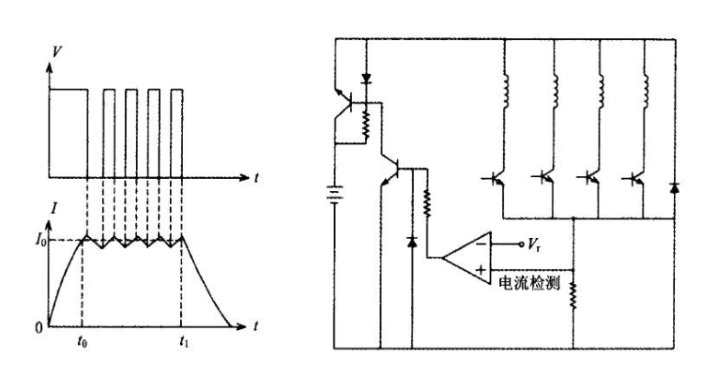
Figure : Forme d'onde du courant d'un driver hacheur à courant constant. I₀ est le courant cible ; t₀ est la durée minimale de mise sous tension nécessaire pour que le courant atteigne I₀.