Les commutateurs DIP vous permettent de configurer le système moteur pas à pas et driver pour qu'il corresponde aux exigences spécifiques de votre application, afin d'obtenir des performances, une précision et une fiabilité optimales.
Un moteur pas à pas est un actionneur passif — ses performances (couple, vitesse, fluidité et bruit) dépendent entièrement de la manière dont le driver le contrôle. Les commutateurs DIP sont le moyen de configurer les paramètres de fonctionnement du driver.
Voici les raisons principales et les objectifs spécifiques de la configuration des commutateurs DIP.
Configuration de la résolution de micropas
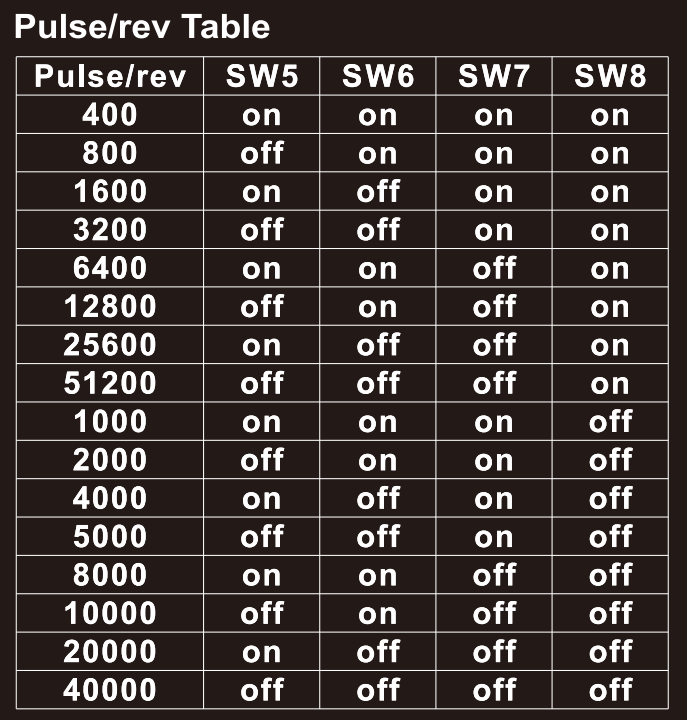
- Problème : L'angle de pas de base d'un moteur pas à pas (par ex. 1,8°) est fixe, ce qui donne 200 pas par tour. À basse vitesse ou en mode pas complet, le mouvement peut être irrégulier (cogging, vibrations, bruit), et la résolution peut être insuffisante pour certaines applications.
- Solution : En configurant la résolution de micropas, le driver divise un pas complet en plusieurs micropas plus petits. Par exemple, un micropas de 16× divise chaque pas en 16 parties, de sorte que le moteur nécessite 3 200 impulsions par tour (200 × 16).
- Raisons de la configuration :
- Améliorer la fluidité de fonctionnement : Le micropas produit des transitions de courant plus fluides, réduisant considérablement les vibrations et le bruit à basse vitesse.
- Augmenter la résolution de positionnement : Permet un contrôle de position plus fin sans modifier le système mécanique.
- Réduire les effets de résonance : Les moteurs sont sujets à la résonance à certaines vitesses moyennes, ce qui peut entraîner des pertes de pas. Le micropas lisse les transitions de courant entre les pas, ce qui contribue à réduire l'impact de la résonance.
Configuration du courant de sortie
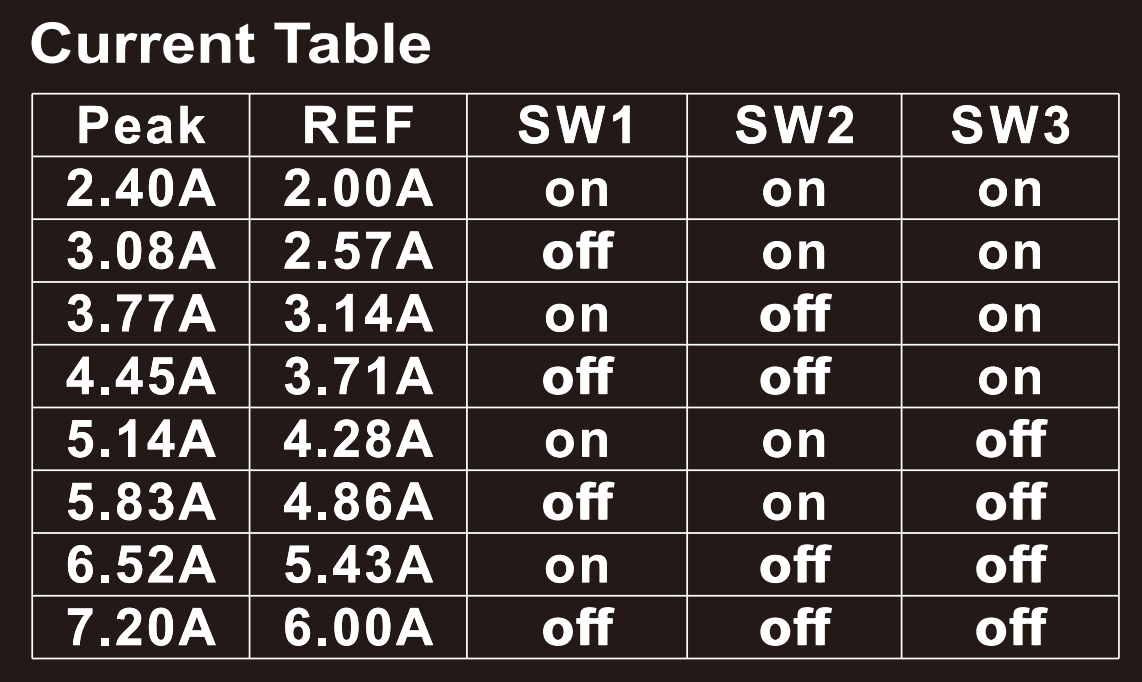
- Problème : Chaque moteur pas à pas possède un courant nominal. Si le courant de sortie du driver est inférieur au courant nominal du moteur, celui-ci ne produira pas un couple suffisant. S'il est nettement supérieur, le moteur peut surchauffer et potentiellement être endommagé.
- Solution : Les commutateurs DIP vous permettent de régler le courant de sortie du driver pour qu'il corresponde au courant nominal du moteur (généralement réglé à une valeur égale ou légèrement inférieure à la valeur nominale).
- Raisons de la configuration :
- Adapter au moteur : Garantir que le moteur peut délivrer son couple nominal.
- Prévenir la surchauffe : Éviter une génération excessive de chaleur dans le moteur et le driver due à une surintensité, prolongeant ainsi la durée de vie de l'équipement.
- Économie d'énergie : Régler un courant approprié réduit la consommation d'énergie et la génération de chaleur tout en satisfaisant aux exigences de couple.
Configuration du mode de signal de commande
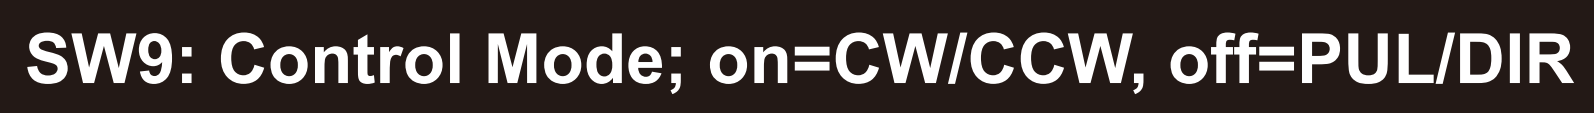
- Problème : Différents contrôleurs peuvent émettre différents types de signaux.
- Solution : Les commutateurs DIP vous permettent de sélectionner le mode de signal. Les modes de signal courants incluent :
- Mode Impulsion/Direction : Une broche envoie des impulsions (chaque impulsion représente un pas), et une autre broche contrôle la direction (niveau haut pour une direction, niveau bas pour l'autre). C'est le mode le plus courant.
- Mode CW/CCW : Une broche envoie des impulsions pour la rotation horaire, et une autre broche envoie des impulsions pour la rotation antihoraire.
- Raisons de la configuration :
- Compatibilité du contrôleur : S'assurer que le driver interprète correctement les commandes du contrôleur ; sinon, le moteur peut fonctionner de manière erratique ou ne pas fonctionner du tout.
Configuration du courant de maintien (demi-courant / courant complet)

- Problème : Lorsque le moteur est à l'arrêt, continuer à fournir le courant nominal complet fait chauffer les bobines en continu. Cela gaspille de l'énergie dans les applications où un couple de maintien complet n'est pas nécessaire.
- Solution : Les commutateurs DIP peuvent être configurés pour réduire automatiquement le courant à 50 % de la valeur nominale ou moins (maintien à demi-courant) après que le moteur est resté à l'arrêt pendant une période définie.
- Raisons de la configuration :
- Économie d'énergie : Réduire la consommation d'énergie inutile.
- Réduire l'élévation de température : Abaisser significativement la température du moteur et du driver pendant les périodes d'inactivité, améliorant ainsi la fiabilité du système.