Préparatifs
-
Un système servo DSY connecté (moteur + variateur).
-
Logiciel de réglage des servomoteurs DSY. Lien de téléchargement : https://drive.google.com/file/d/1_ta81P9fRqi5ej7bO73Gro6v6OlbH41W/view?usp=drive_link
-
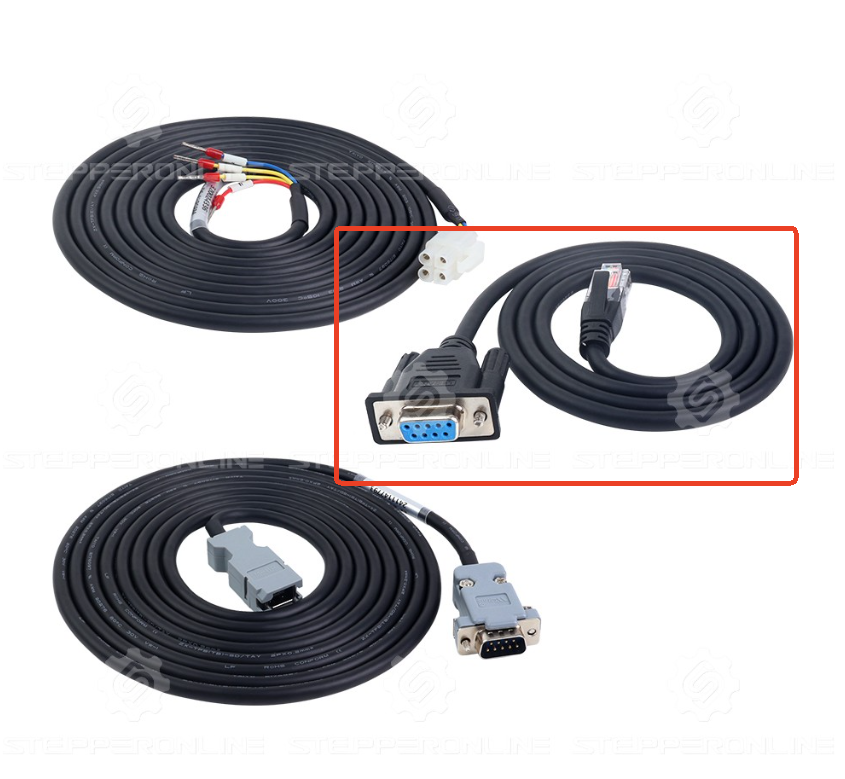
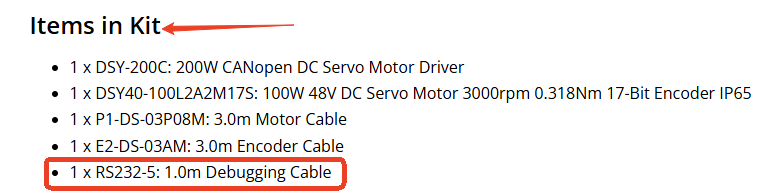
Câble de communication (RS232-5) – Fourni avec le kit de servomoteur.
-
Un PC sous Windows 10. Le logiciel de réglage des servomoteurs DSY de STEPPERONLINE a été développé et testé sous Windows 10. L'utilisation d'autres versions de Windows peut entraîner des problèmes de compatibilité (par exemple, des caractères illisibles) ou affecter le fonctionnement du logiciel.
-
Alimentation 48 V CC : Le variateur DSY accepte une entrée de 24 à 70 V CC, mais une tension de 48 V est recommandée pour des performances optimales. D'autres tensions peuvent réduire les performances du moteur (par exemple, vitesse/couple plus faibles).
Étapes de connexion
1. Connecter le moteur et le variateur
- Utilisez le câble d'extension d'alimentation du moteur et le câble d'extension du codeur pour connecter le moteur au variateur. Si vous avez acheté un moteur avec frein, connectez également le câble d'extension du frein.
2. Connecter le câble de communication RS232-5
- Insérez l'extrémité RJ45 du câble RS232-5 dans le port CN3 du variateur.
⚠️ Attention : N'insérez pas ce câble dans CN1 ou CN2, car cela pourrait provoquer un échec de communication ou endommager le port.
- Connectez l'extrémité DB9 du câble directement à votre PC. Vous pouvez également utiliser un adaptateur USB vers RS232 : https://www.omc-stepperonline.com/usb-2-0-to-serial-rs232-adapter-with-1m-cable-converter-c006.
3. Mise sous tension
Allumez l'alimentation 48 V CC.
4. Installation du logiciel
- Après avoir extrait le fichier ZIP téléchargé, localisez le programme d'installation.
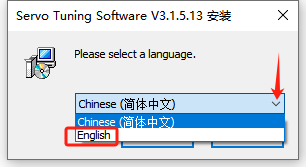
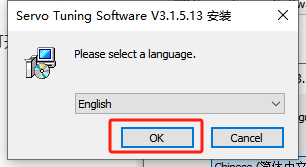
- Double-cliquez sur le programme d'installation. Dans la fenêtre contextuelle, sélectionnez l'anglais comme langue d'installation et cliquez sur « OK ».
- Après l'installation, ouvrez le dossier du logiciel, localisez l'icône du programme principal et double-cliquez dessus pour le lancer.

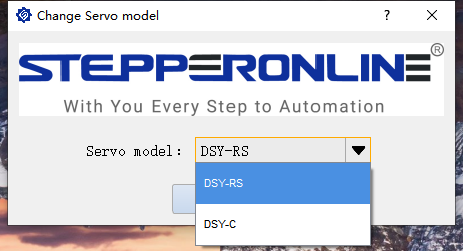
- Choisissez la série de produits correspondant à votre appareil et cliquez sur « OK ».
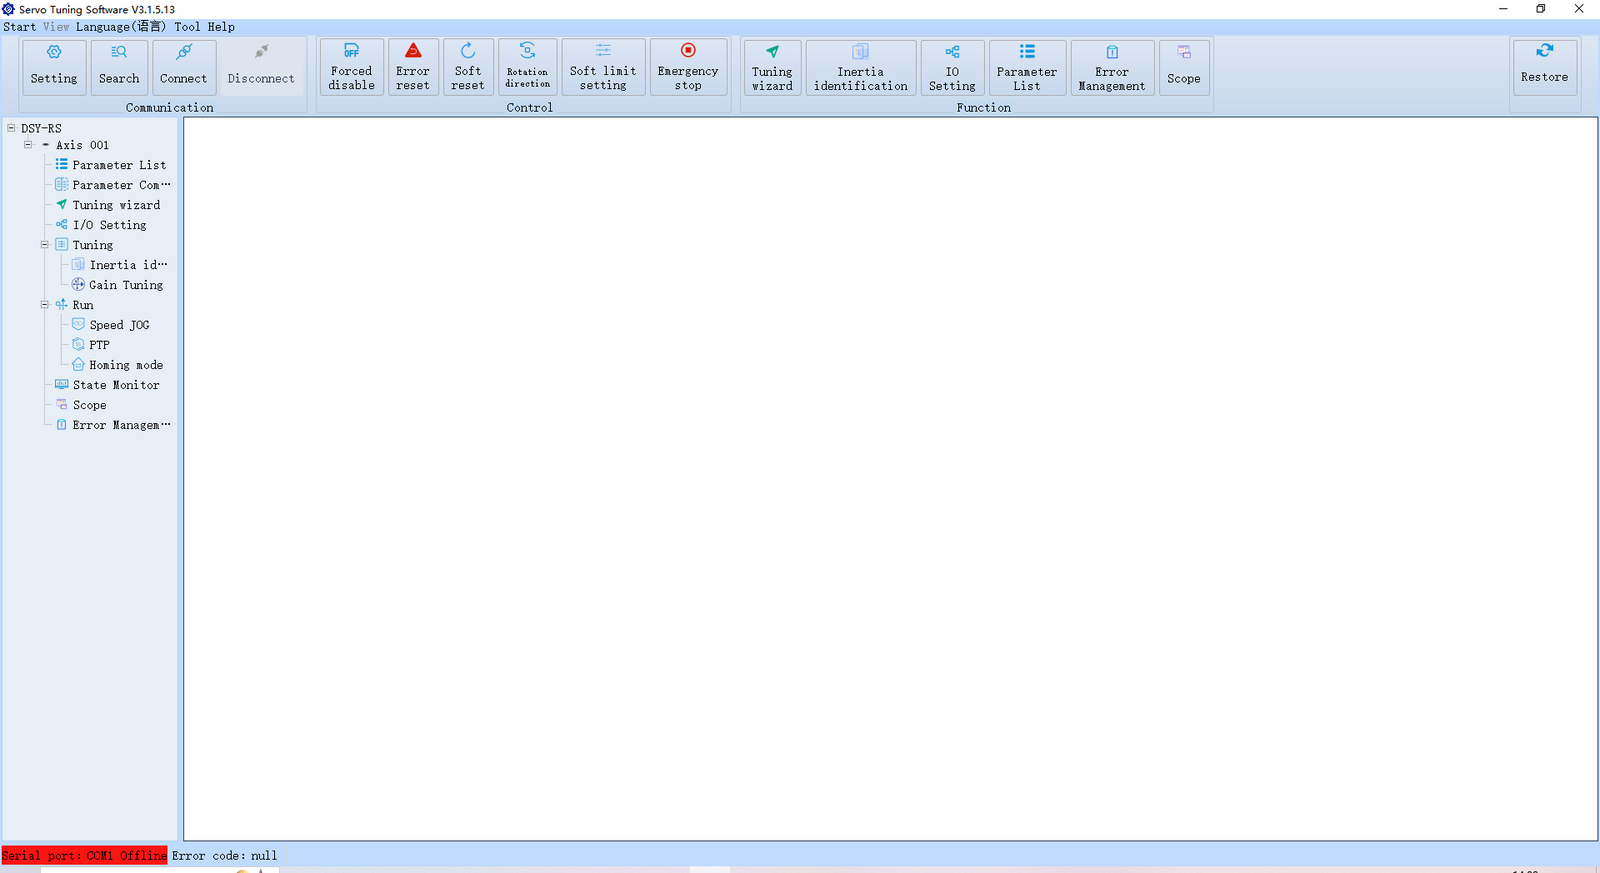
L'interface initiale se présente comme suit :
5. Connexion au logiciel
Lors de la première connexion, ouvrez la fenêtre des paramètres et sélectionnez le port COM correct (la vitesse de transmission par défaut est de 115 200 bauds).
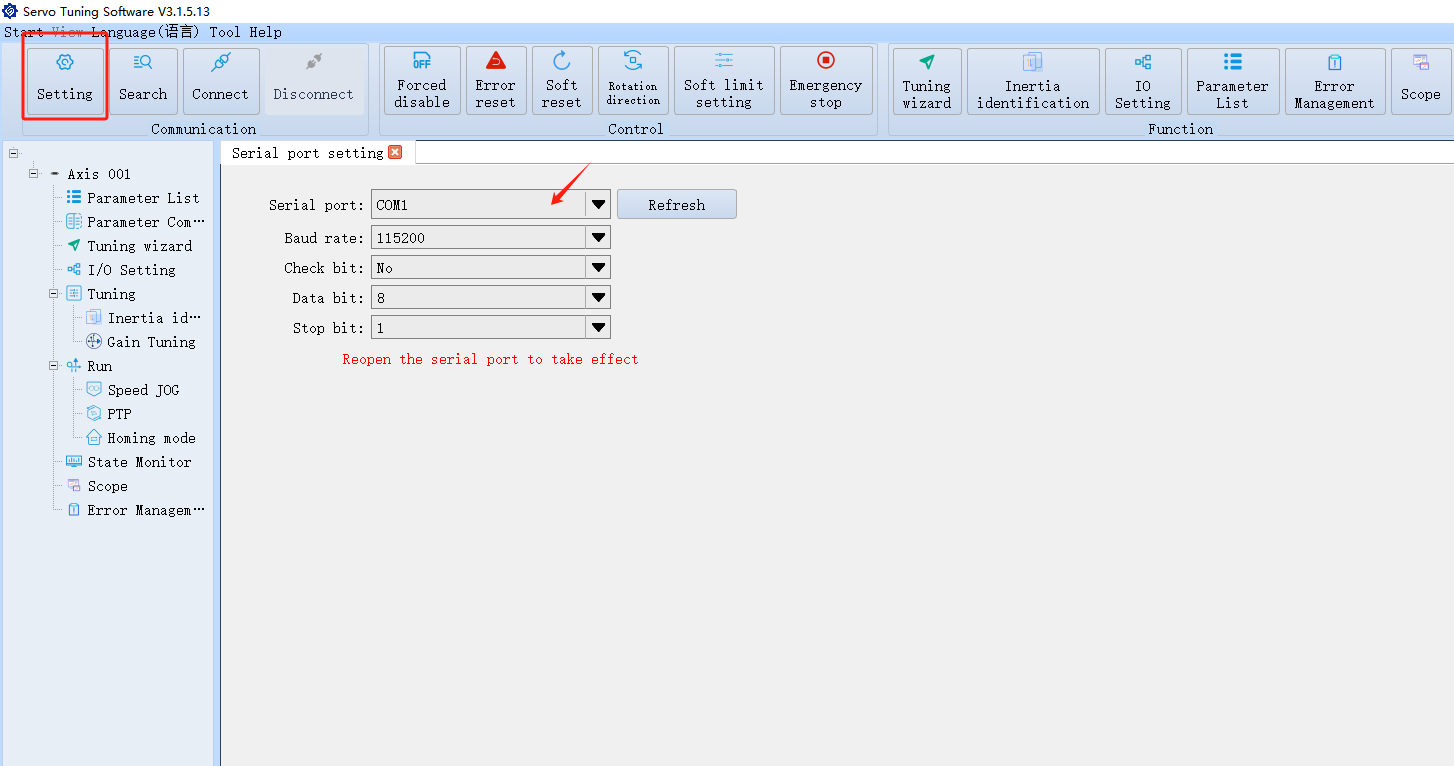
Après avoir configuré les paramètres, cliquez sur « Connect ». Une fois la connexion établie avec succès, l'interface se présente comme suit.
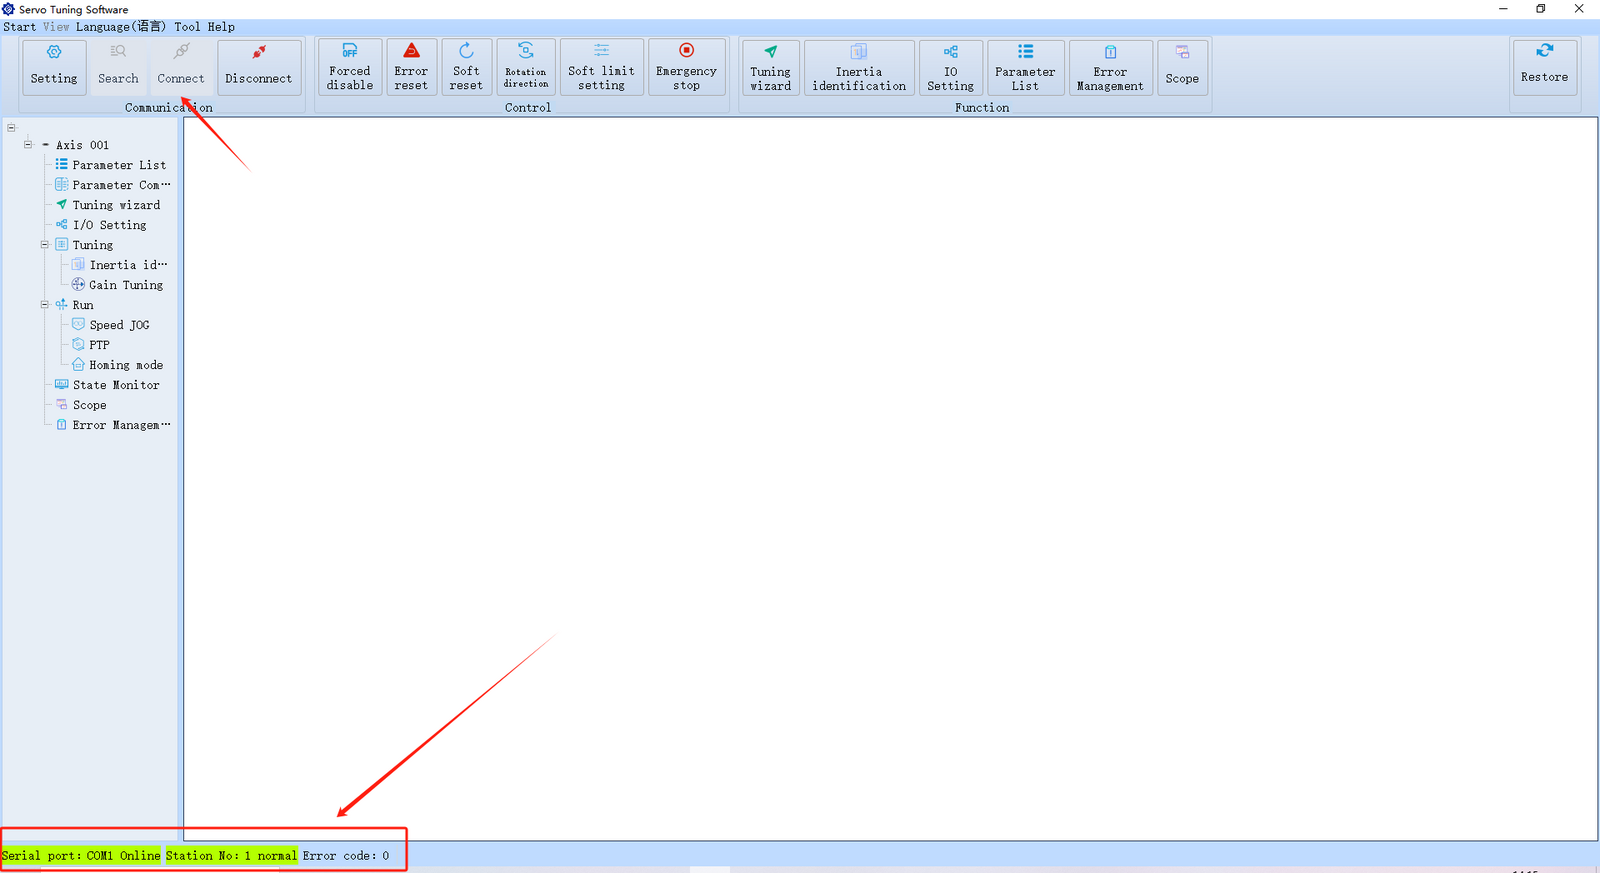
Astuce : Si vous rencontrez une « Erreur de vérification CRC » et que la connexion échoue, vérifiez les paramètres du port série et les connexions du câble. Essayez de rebrancher le câble de communication RS232-5 et de redémarrer le variateur avant de tenter de vous reconnecter.
Paramètres de langue
Si l'interface s'affiche en chinois lors de l'ouverture du logiciel, cliquez sur le bouton indiqué ci-dessous pour changer la langue :
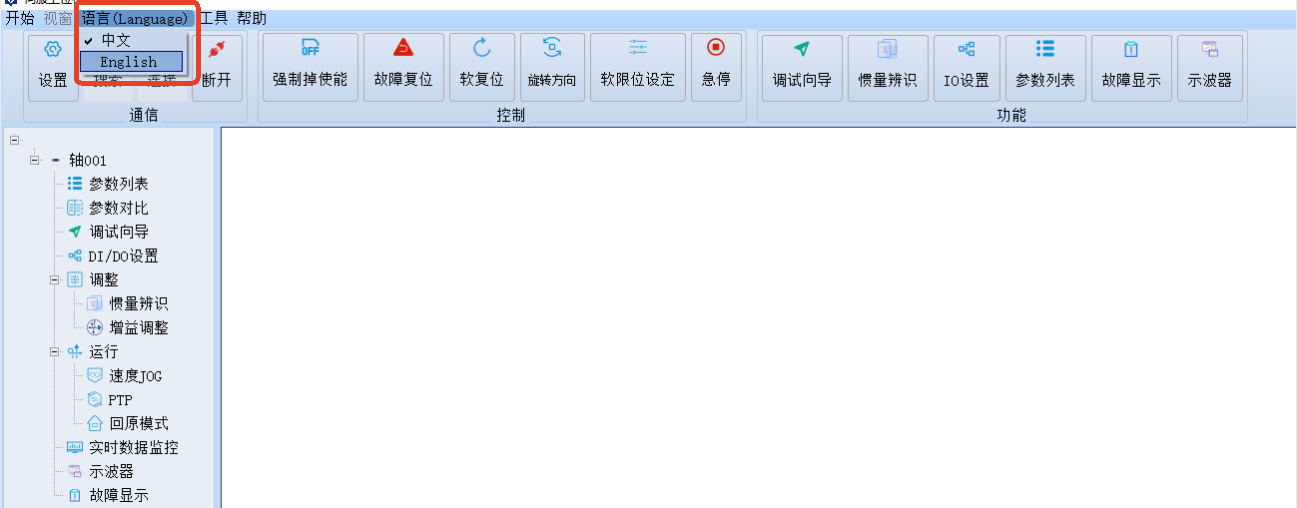
Après le changement, il est recommandé de redémarrer le logiciel.
Aperçu des fonctions du logiciel
Le logiciel est organisé en quatre sections principales :
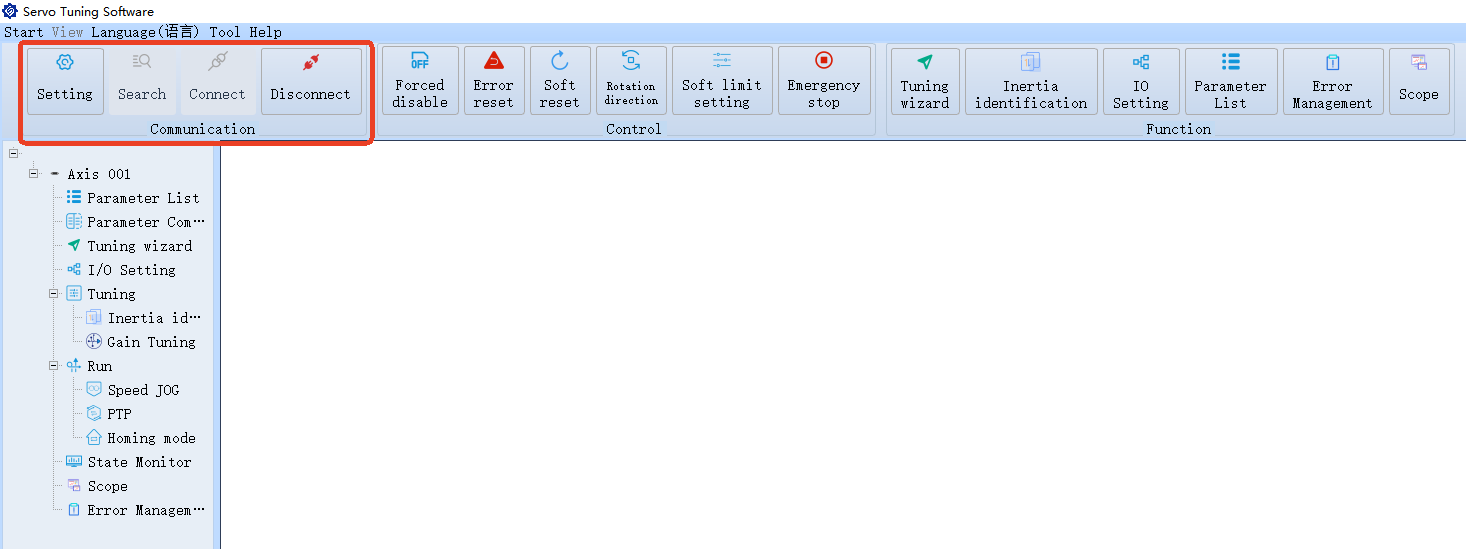
1. Communication
Utilisée pour configurer les paramètres de connexion. Ces paramètres ne peuvent pas être modifiés pendant que le logiciel communique activement avec le variateur.
2. Contrôle
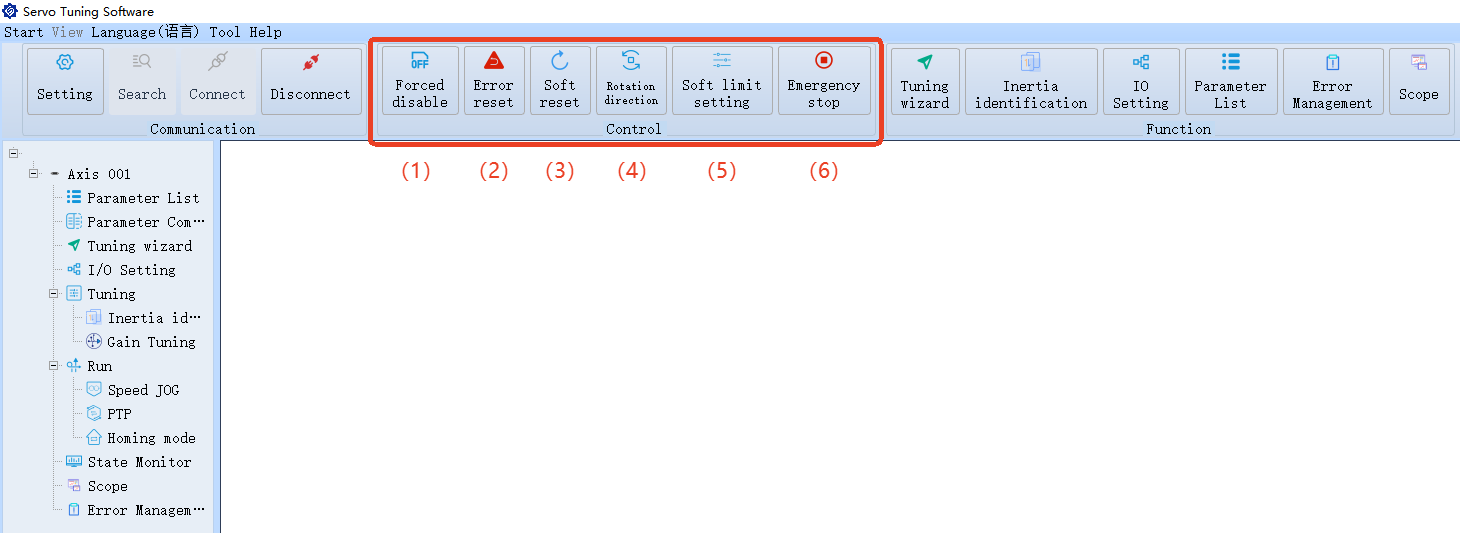
Fonctions de contrôle courantes :
2.1. Désactivation forcée du moteur : Désactive de force le servomoteur.
2.2. Réinitialisation d'alarme : Lorsque le servomoteur déclenche une alarme, identifiez et résolvez le problème à l'aide du guide de dépannage, puis cliquez sur « Alarm Reset » pour effacer le défaut sans redémarrer le variateur.
Remarque : Cela s'applique uniquement aux défauts généraux qui ne nécessitent pas de cycle de mise sous tension. Certains défauts spécifiques peuvent tout de même nécessiter un redémarrage pour être réinitialisés.
2.3. Réinitialisation du système : Réinitialise le système via le logiciel sans couper l'alimentation.
2.4. Changement du sens de rotation du moteur : Permet de modifier le sens de rotation par défaut du moteur.
Remarque : Ce paramètre ne peut pas être modifié pendant que le moteur est en marche.
2.5. Paramètres de limitation : Contraintes définies par logiciel qui restreignent la plage de fonctionnement du système, contribuant à éviter qu'il ne dépasse les limites de sécurité ou fonctionnelles. Nécessite la configuration de fins de course positif/négatif correspondants via les ports DI.
2.6. Arrêt d'urgence : Arrête immédiatement le moteur en cas d'urgence.
3. Fonctions
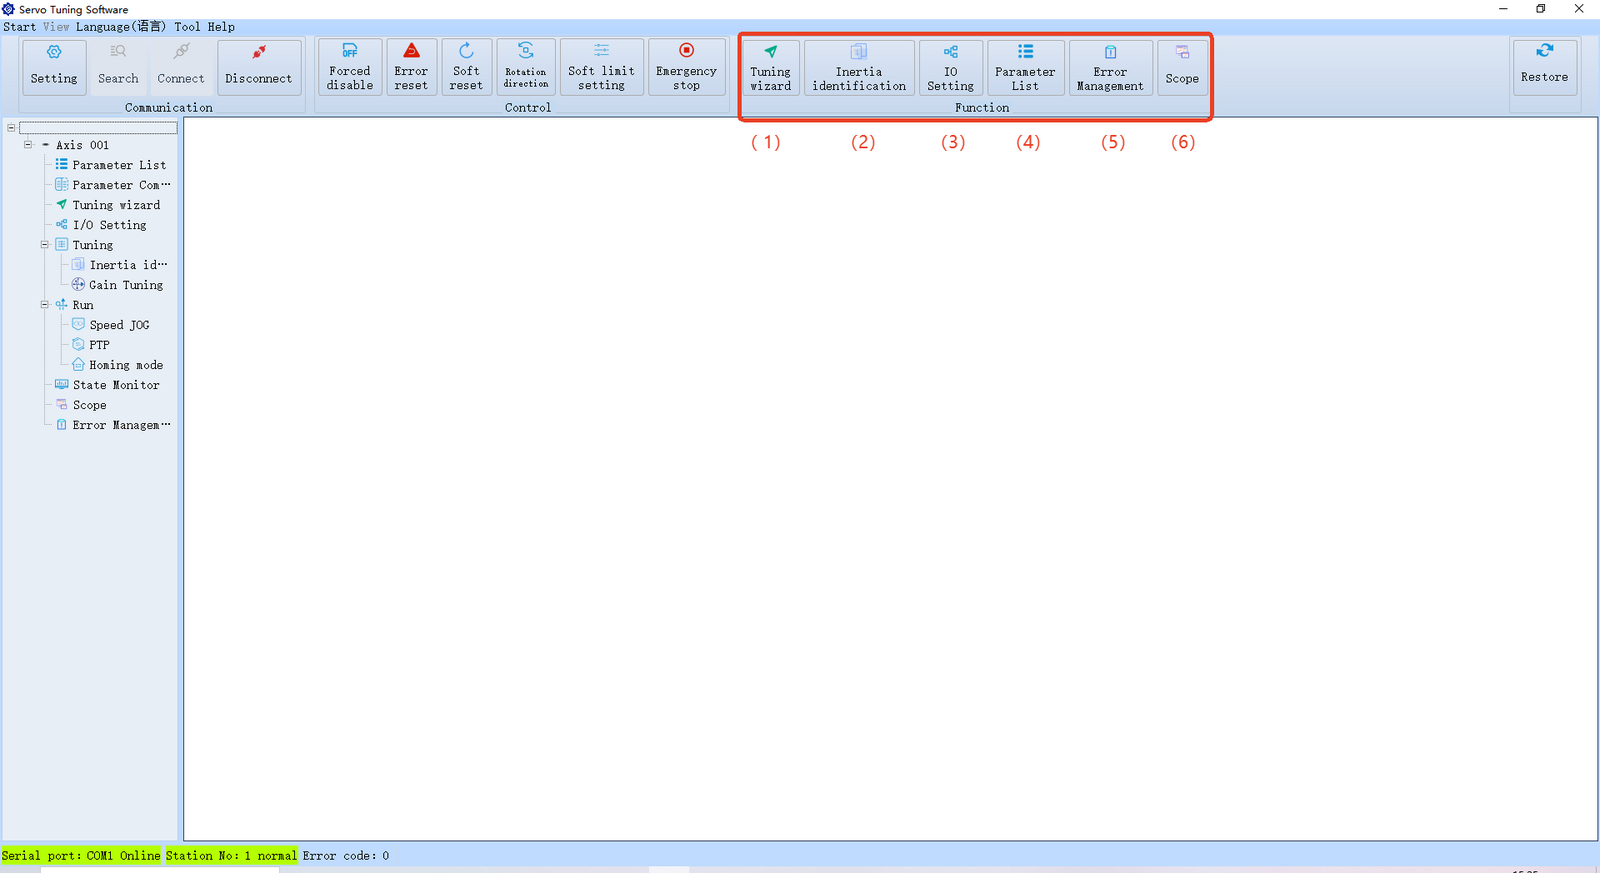
3.1. Guide de réglage des paramètres de base
3.2. Identification manuelle de l'inertie de charge Identifie manuellement l'inertie de charge actuelle du moteur.
3.3. Configuration des interfaces DI/DO Définit les fonctions et l'état d'activation des ports DI/DO.
3.4. Paramètres du variateur Configure et affiche tous les paramètres du variateur.
3.5. Historique des alarmes et dépannage Consultez les alarmes passées et les solutions recommandées.
3.6. Observation des formes d'onde Visualisez les formes d'onde des signaux pour diagnostiquer les signaux et le comportement du moteur.
4. Débogage de base
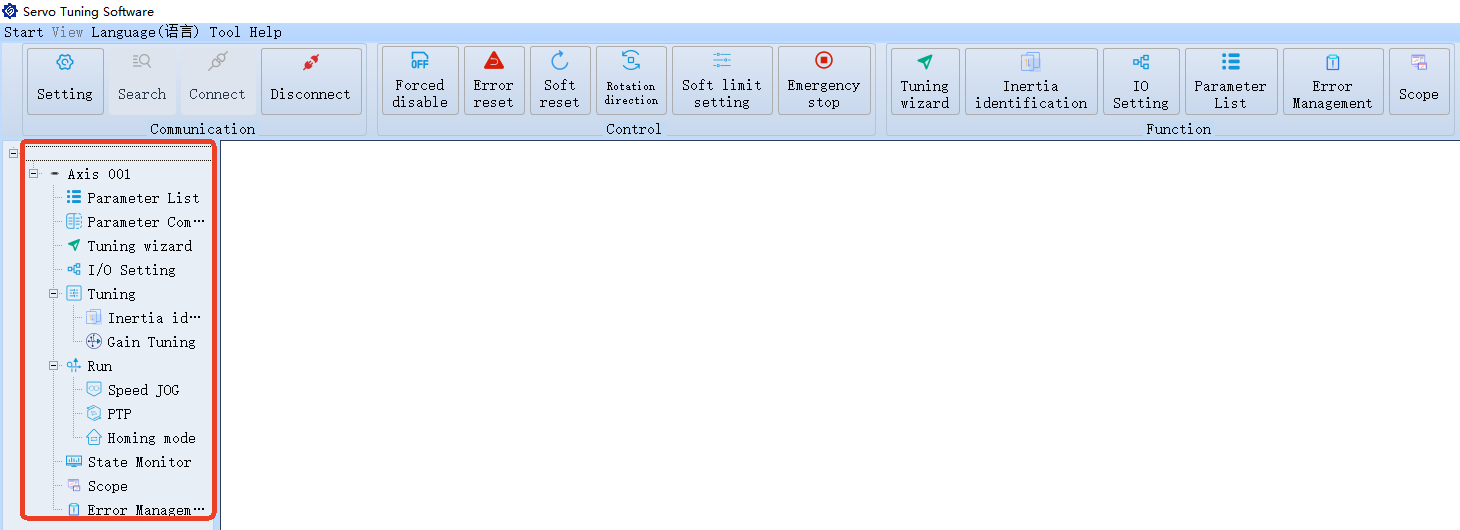
Cette zone vous permet d'effectuer des tâches courantes telles que :
- Modifier/lire les paramètres
- Exécuter des tests moteur
- Surveiller les données en temps réel
Étapes de modification des paramètres
-
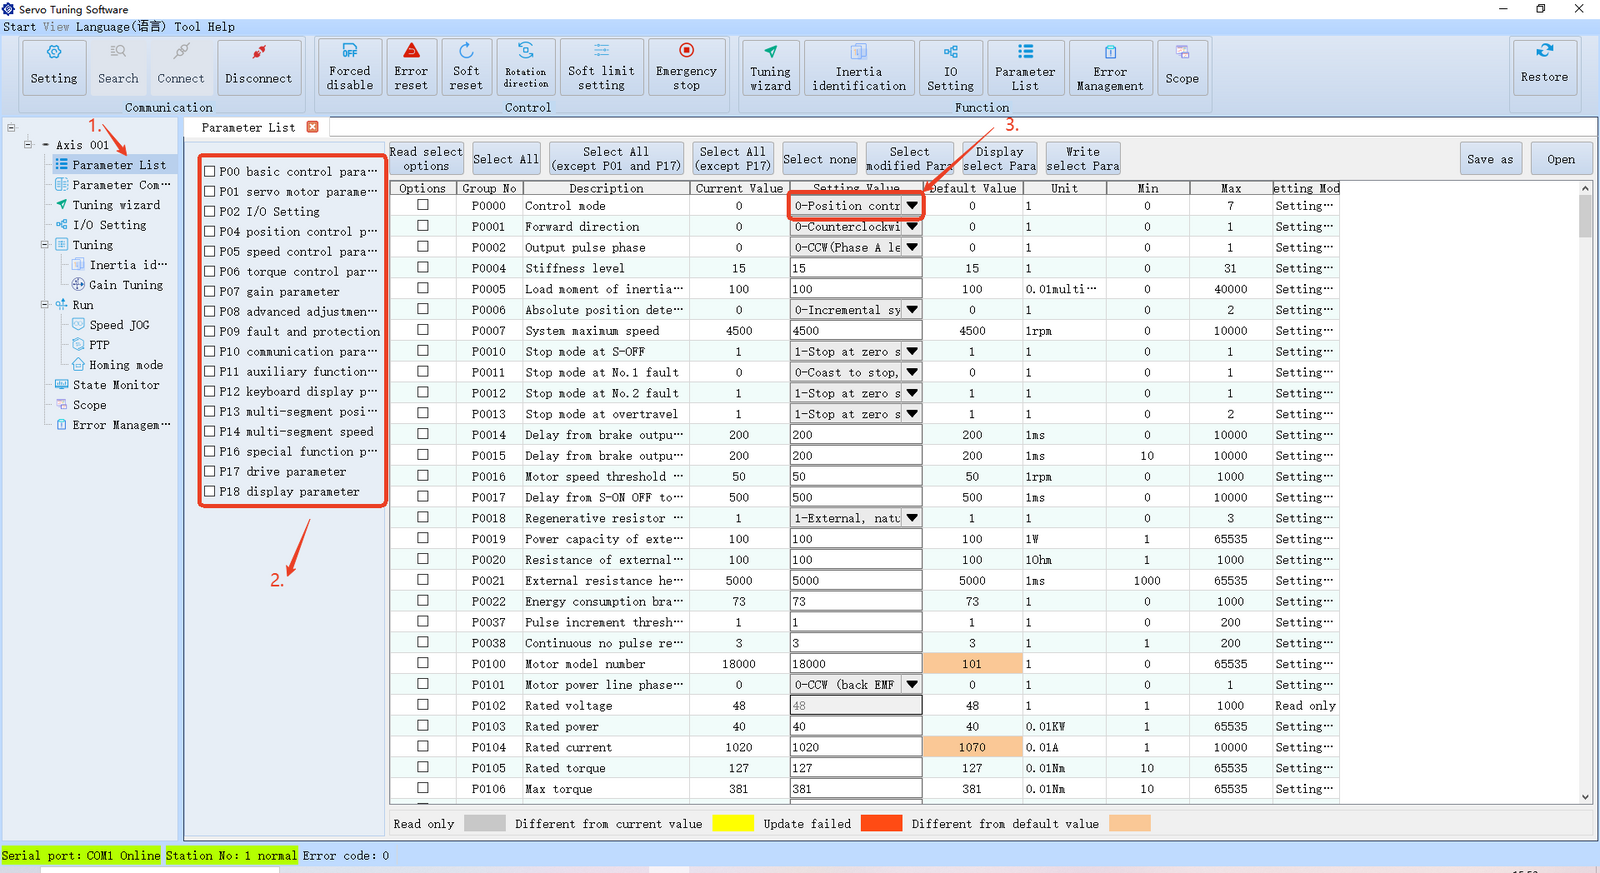
Ouvrez la liste des paramètres.
-
Le variateur contient un total de 18 groupes de paramètres (comme indiqué sur le côté droit ; par défaut, le groupe P00 est affiché). Cliquez sur le nom d'un groupe pour afficher tous les paramètres de ce groupe.
Remarque : Certains paramètres, tels que P18, sont en lecture seule et ne peuvent pas être modifiés.
- Par exemple, pour modifier P0000, ouvrez la vue détaillée et changez la valeur dans la colonne « Set Value ».
Utilisez le menu déroulant pour changer la valeur à 1.
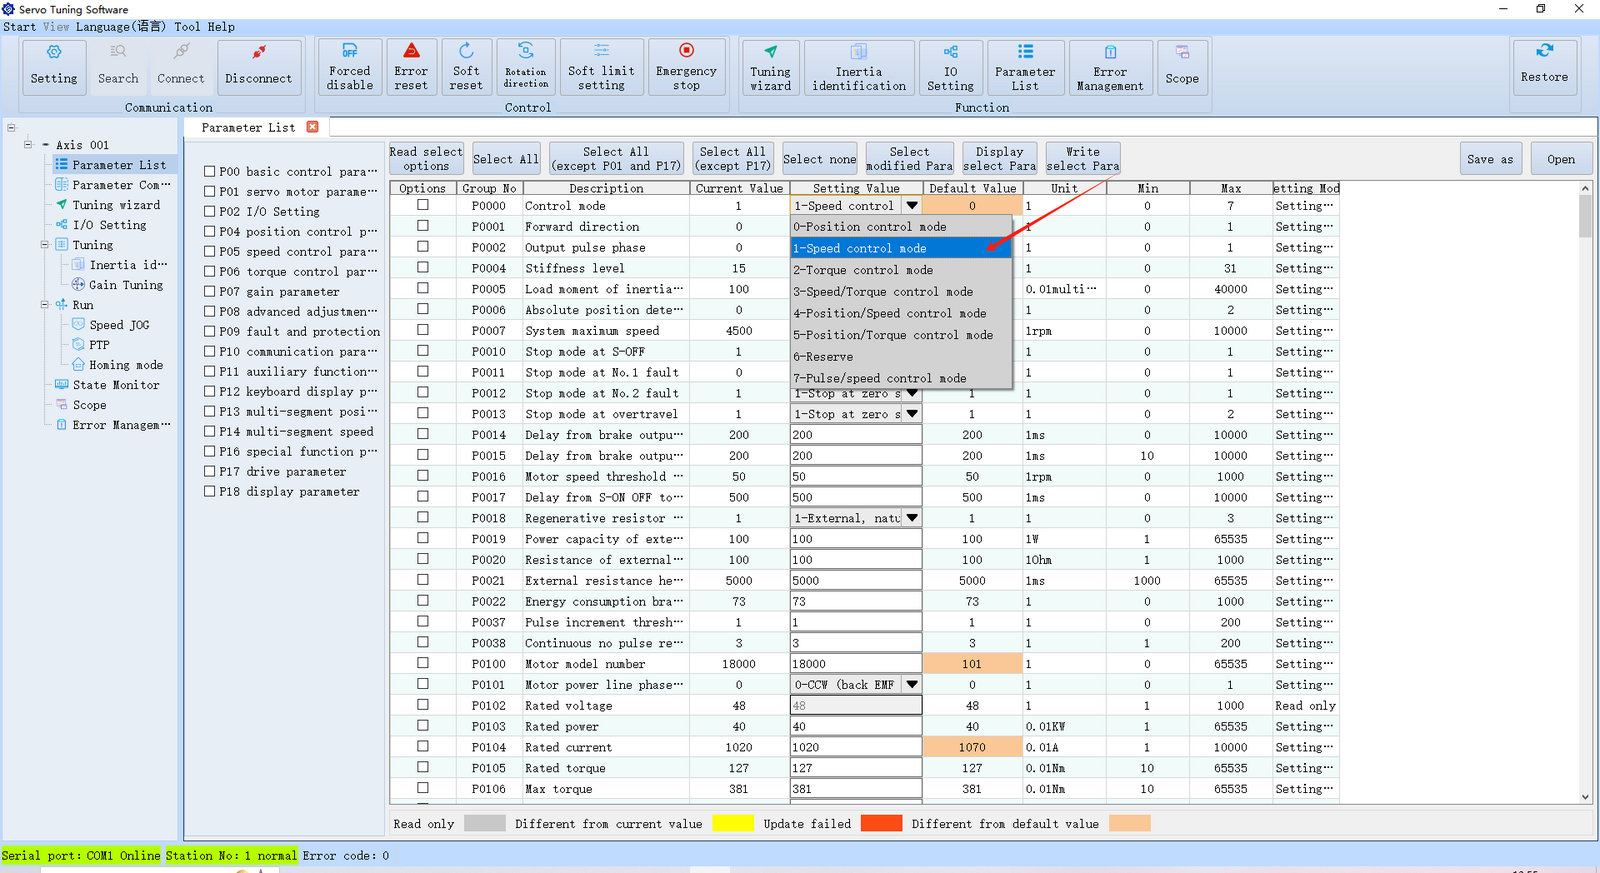
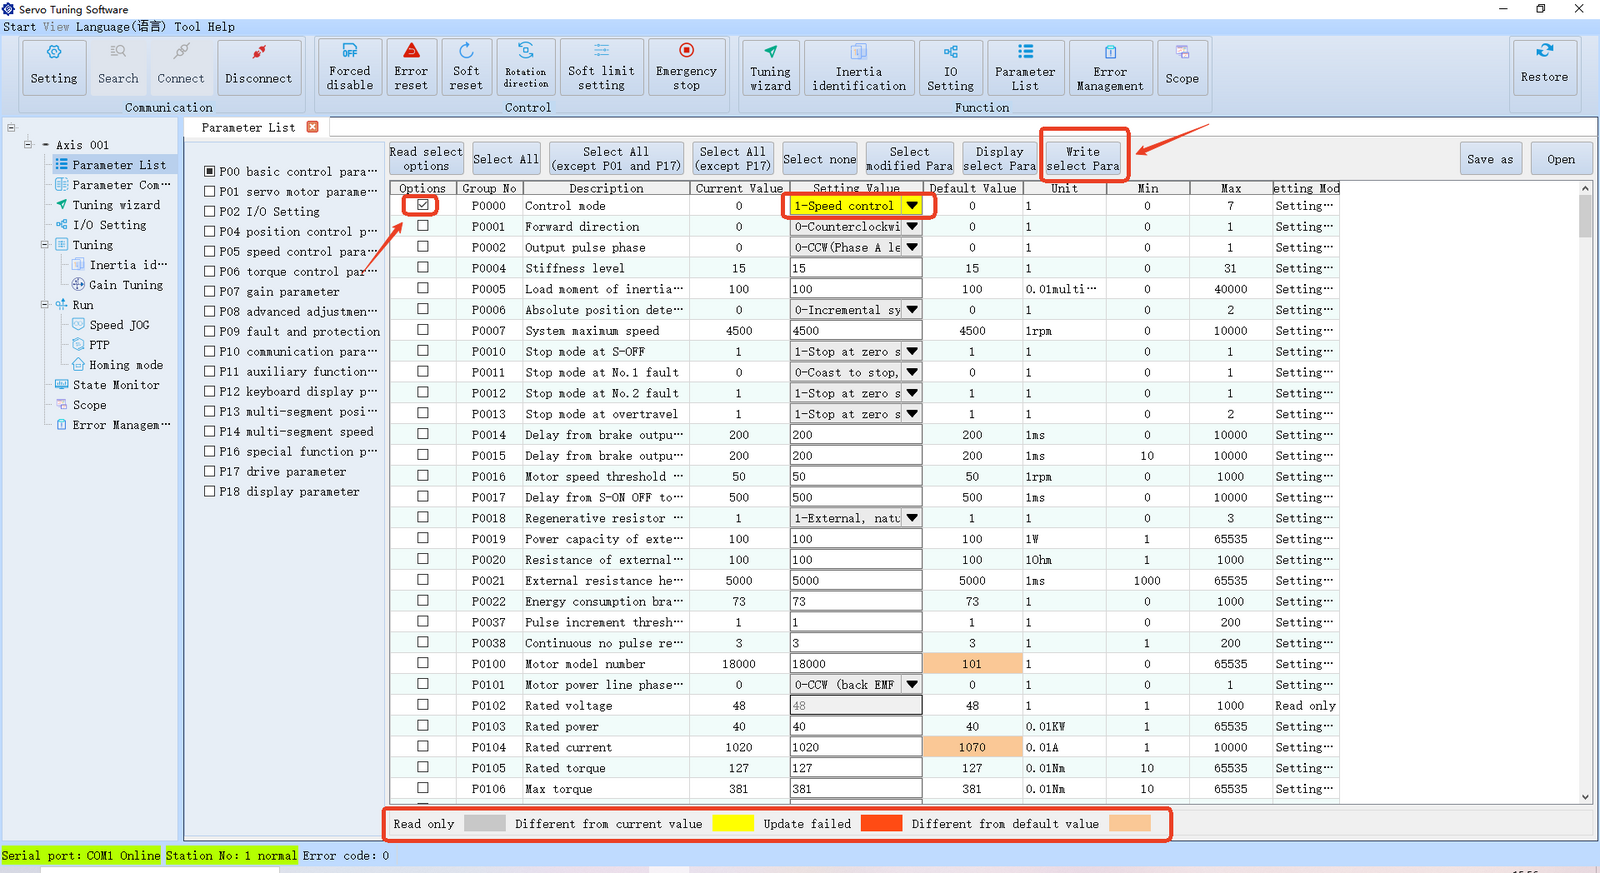
Une fois sélectionné :
- Le champ de valeur devient jaune, indiquant qu'il a été modifié (différentes couleurs sont utilisées pour distinguer visuellement les états des paramètres — consultez le guide des couleurs en bas de l'écran).
- Cochez la case au début de la ligne, puis cliquez sur « Write Select Para » (Écrire les paramètres sélectionnés) pour appliquer les modifications au variateur.
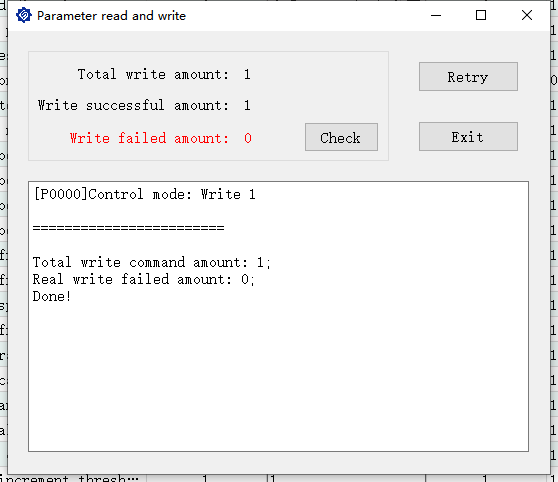
Comparaison des paramètres
La fonction de comparaison des paramètres vous permet de visualiser et de comparer toutes les valeurs par défaut des paramètres avec les valeurs actuelles, comme illustré ci-dessous :
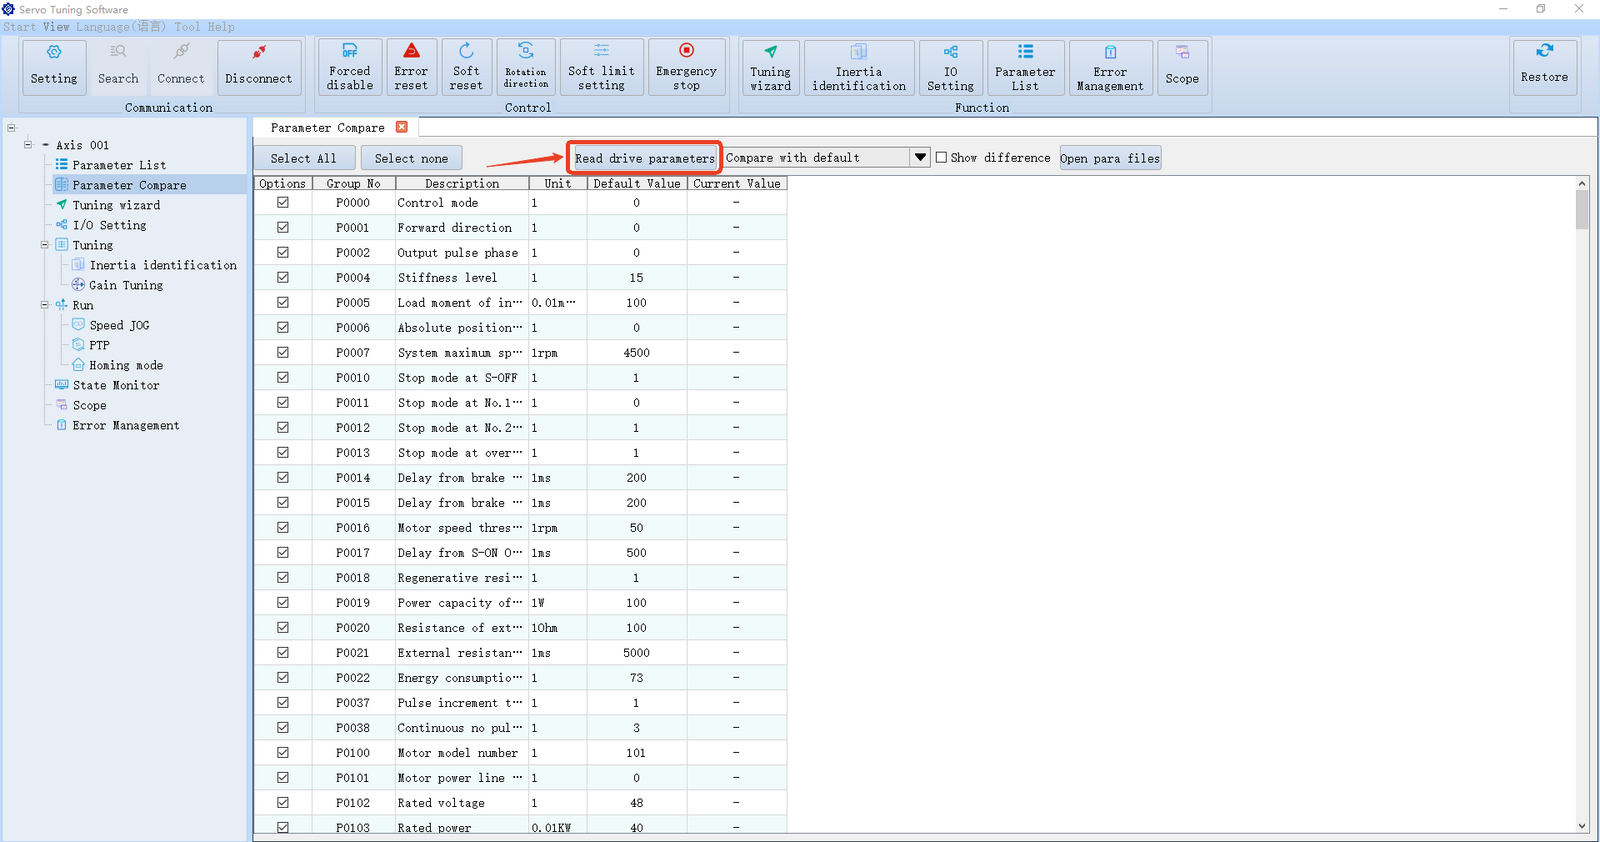
Lorsque vous ouvrez la liste, les valeurs par défaut de tous les paramètres sont affichées en premier. Cliquez sur « Read Drive Parameters », et la dernière colonne affichera les valeurs actuelles de tous les paramètres. Toute valeur différente de la valeur par défaut sera affichée en orange.
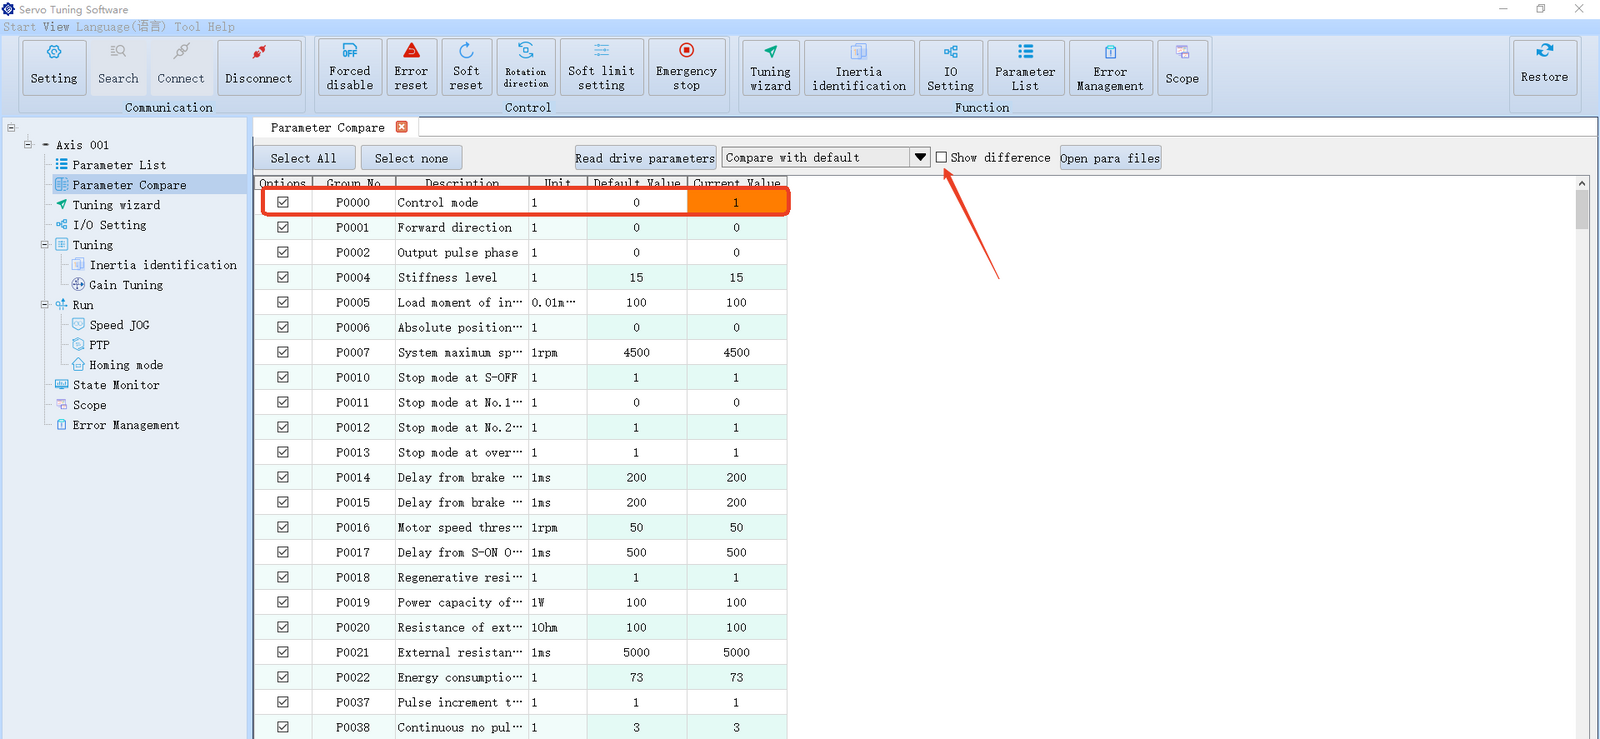
Comme illustré ci-dessus, il s'agit du paramètre P0000 que nous avons précédemment modifié.
Si vous souhaitez uniquement voir les paramètres qui ont été modifiés, cochez « Show Differences », puis ouvrez le menu déroulant et sélectionnez « Compare with Default Values » ou « Compare with Current Values ». Seuls les paramètres modifiés seront affichés.
Identification de l'inertie
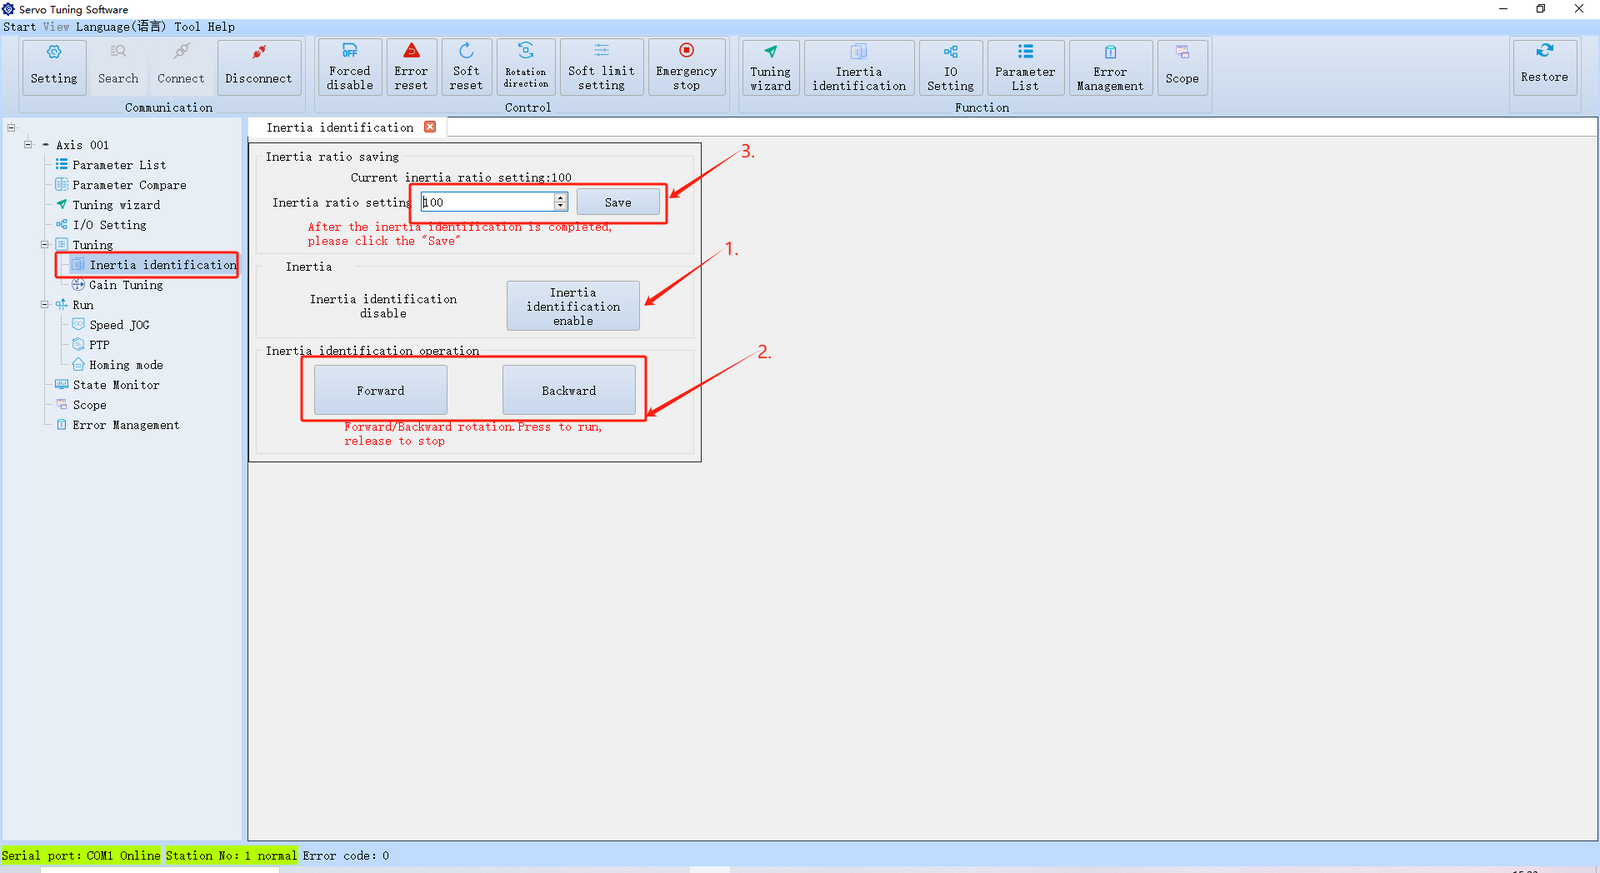
Les servomoteurs de la série DSY nécessitent une identification manuelle de l'inertie de charge :
-
Tout d'abord, ouvrez l'interface d'identification de l'inertie et activez le servo (l'arbre du moteur sera verrouillé à ce stade).
-
Selon la taille de la charge, contrôlez manuellement le moteur pour le faire tourner en avant et en arrière plusieurs fois jusqu'à ce que le rapport d'inertie affiché ci-dessus reflète l'inertie de charge réelle.
-
Une fois l'identification terminée, cliquez sur « Save » pour finaliser le processus d'identification de l'inertie.
Fonction JOG
La fonction JOG (mode jogging) vous permet d'effectuer des tests et des vérifications de vitesse simples sans contrôleur externe :
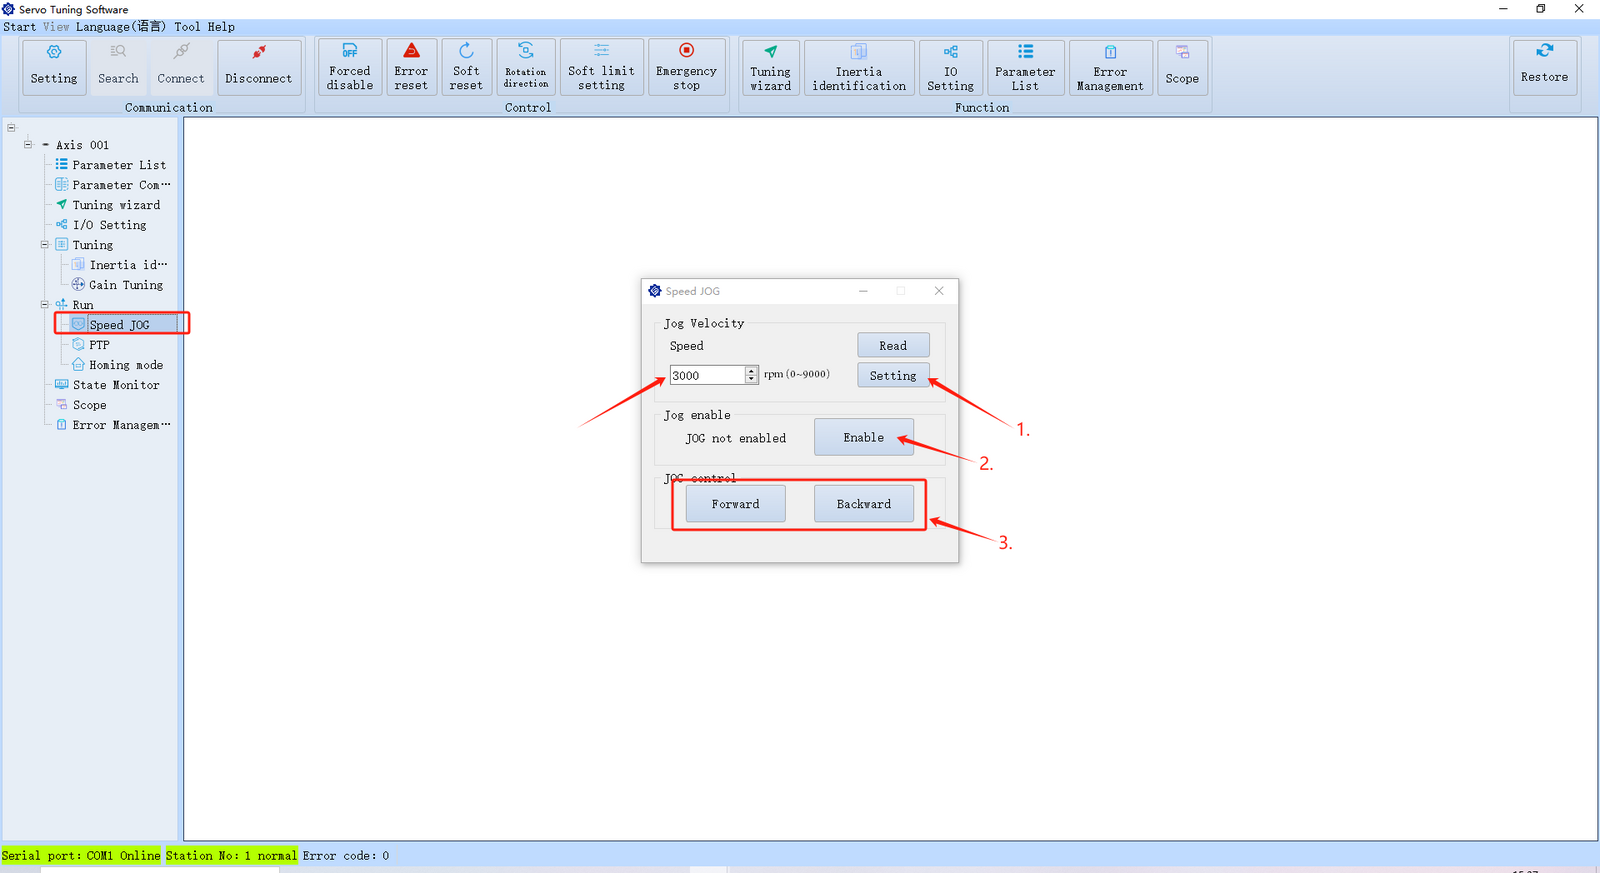
- Ouvrez l'interface Speed JOG. Dans la fenêtre contextuelle, définissez la vitesse de fonctionnement souhaitée, puis cliquez sur « Set ».
⚠️ Avertissement : Ne dépassez pas la vitesse nominale du moteur de 3 000 tr/min. Bien que le logiciel autorise des valeurs jusqu'à 9 000 tr/min, le réglage de la vitesse au-dessus de la valeur nominale peut endommager le moteur ou provoquer un fonctionnement dangereux.
-
Activez le servo.
-
Appuyez brièvement sur le bouton Forward ou Reverse pour faire avancer le moteur par incréments ; maintenez la pression pour un fonctionnement continu.
Fonction PTP
La fonction PTP (Point-to-Point) est similaire au test JOG de position. Vous pouvez utiliser ce mode pour vérifier la précision de positionnement et effectuer un contrôle de positionnement de base :
-
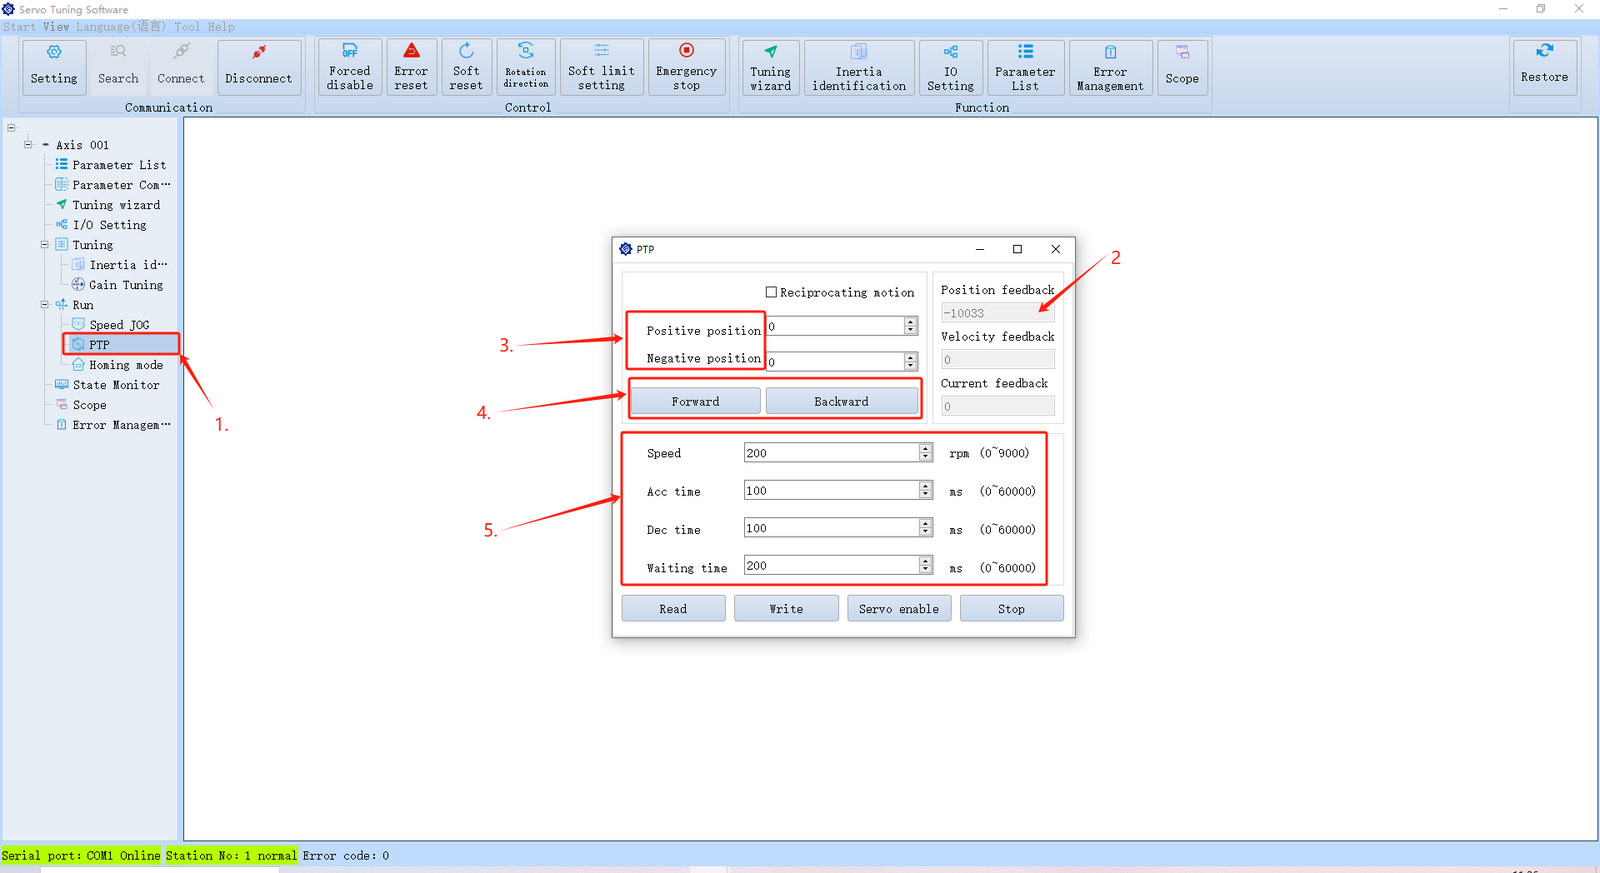
Ouvrez l'interface PTP.
-
La position affichée correspond au paramètre P1807 (compteur de position absolue, affichant la position actuelle du moteur).
-
Définissez les positions absolues pour les mouvements en avant et en arrière. Par exemple, réglez la position avant à 10 000 et la position arrière à 0.
Il est recommandé de réinitialiser la position du moteur à zéro avant de définir les positions cibles.
-
Après avoir activé le servo, cliquez sur le bouton Forward ou Reverse pour déplacer le moteur dans la direction correspondante.
-
Définissez ici la vitesse, l'accélération/décélération et le temps d'intervalle. Le temps d'intervalle correspond à la durée de pause lorsque le mouvement de va-et-vient est activé.
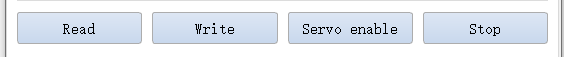
- Read : Lit les paramètres actuels du variateur. Il est recommandé de le faire avant d'apporter des modifications.
- Write : Après avoir défini tous les paramètres, cliquez sur « Write » pour les enregistrer dans le variateur.
- Servo Enable : Active le servo. Après l'activation, procédez à l'étape 4.
- Stop : Arrête immédiatement le moteur en cas d'urgence.
Modes de prise d'origine
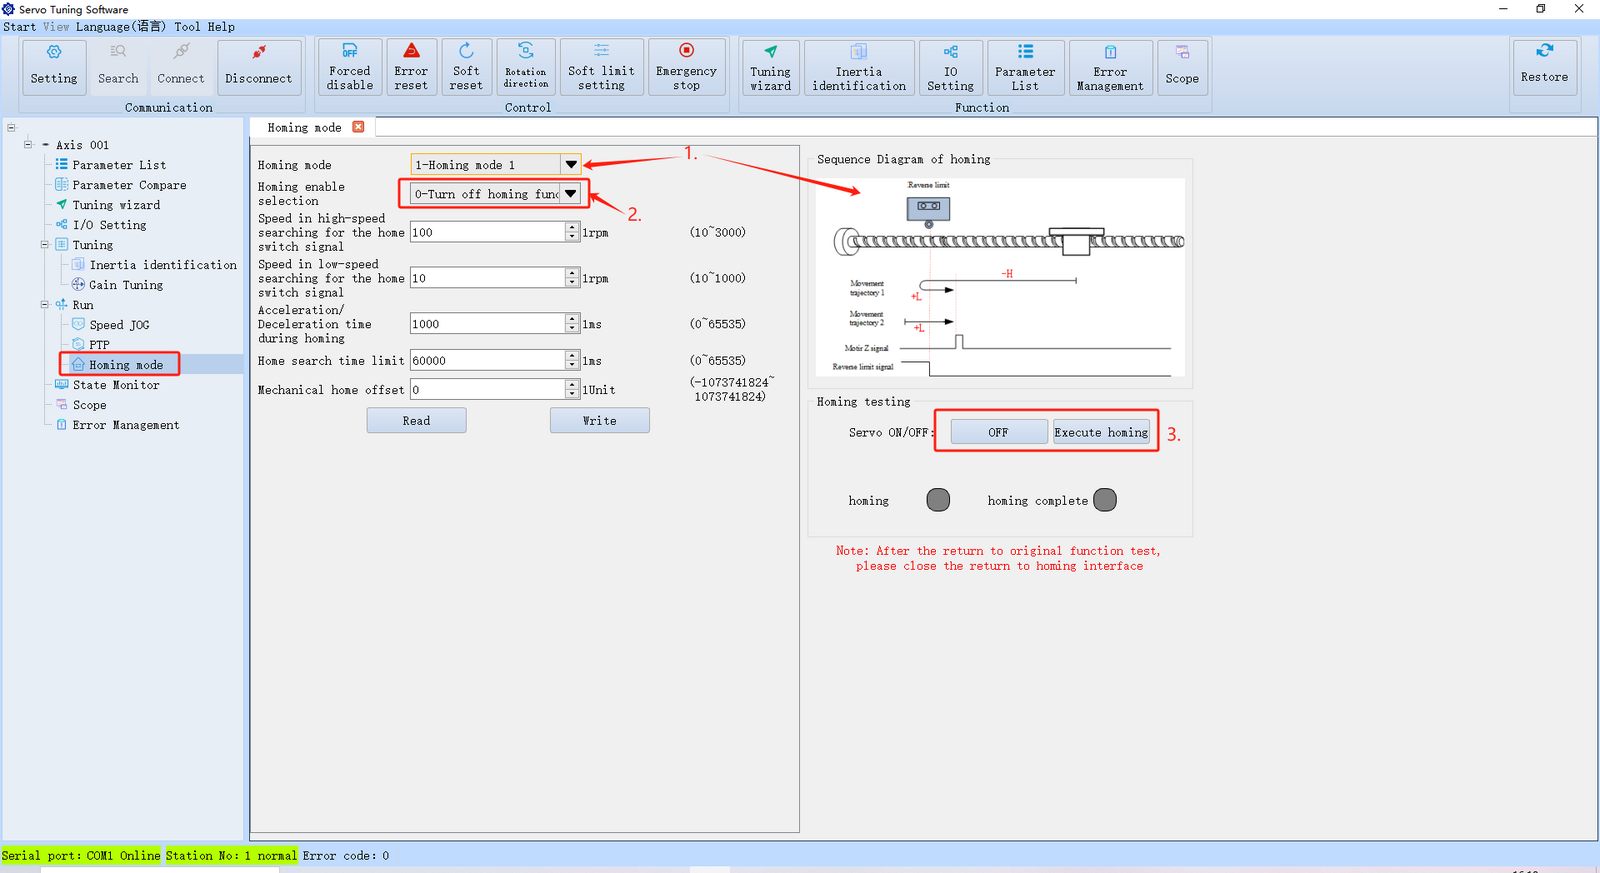
La série DSY prend en charge 35 modes de prise d'origine différents. Vous trouverez des descriptions détaillées de chaque mode dans le manuel d'utilisation du variateur. De plus, des diagrammes temporels sont fournis sur le côté droit de l'interface du logiciel pour référence :
-
Ouvrez l'interface de prise d'origine. Utilisez le menu déroulant pour sélectionner l'un des 35 modes de prise d'origine. Un schéma correspondant apparaîtra sur le côté droit.
-
Configurez la méthode de prise d'origine, telle que la prise d'origine immédiate, la prise d'origine automatique à la mise sous tension ou la prise d'origine déclenchée via une entrée DI.
-
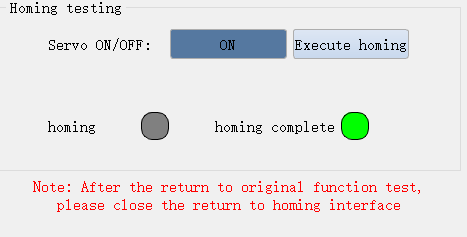
Une fois la préparation de la prise d'origine terminée, activez le servo et cliquez sur « Execute Homing ». Après une prise d'origine réussie, le voyant en bas deviendra vert.
Surveillance des données en temps réel
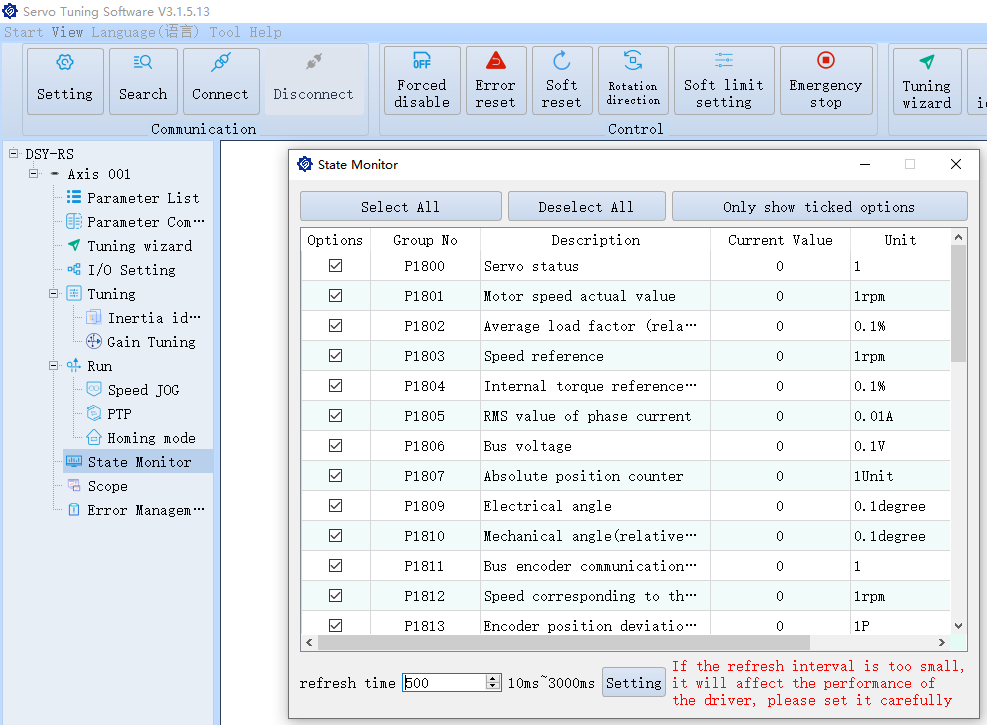
Cette section affiche les paramètres du groupe P18. Vous pouvez surveiller en temps réel la vitesse, le couple, la tension, la position du codeur et la température du module du servomoteur.
Gestion des défauts
-
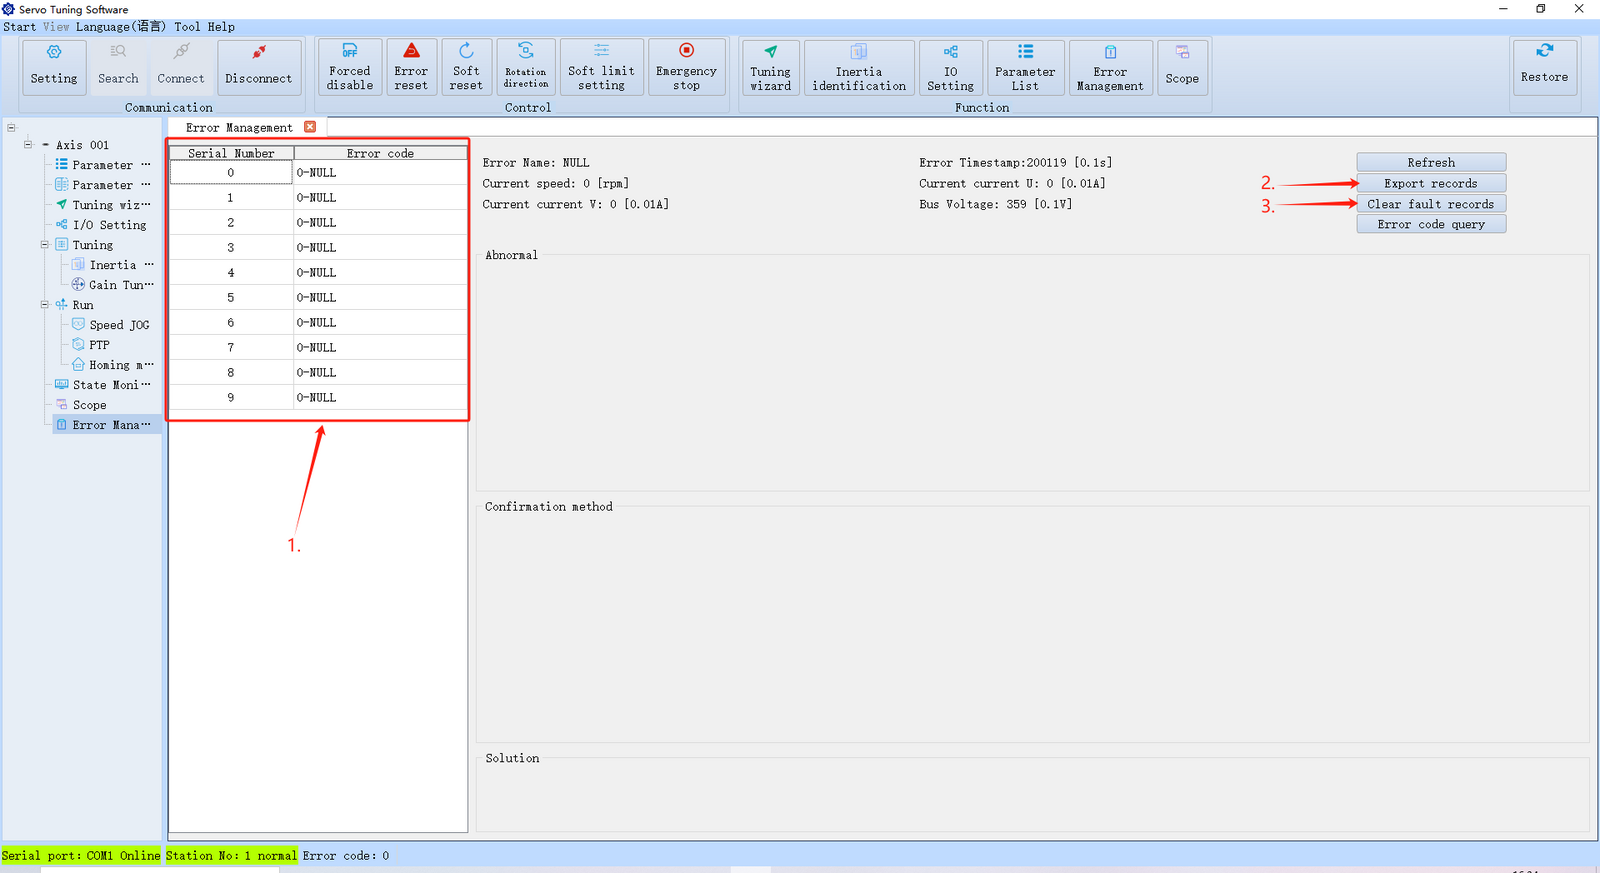
Ouvrez l'interface de gestion des défauts pour consulter tous les enregistrements de défauts actuels sur le variateur.
-
Vous pouvez exporter les enregistrements au format CSV pour faciliter la documentation et le dépannage.
-
Vous pouvez également effacer les enregistrements de défauts depuis le panneau de gauche.
Une fonctionnalité clé ici est la recherche de codes de défaut. Cliquez sur le bouton « Fault Code Lookup » pour ouvrir l'interface suivante :
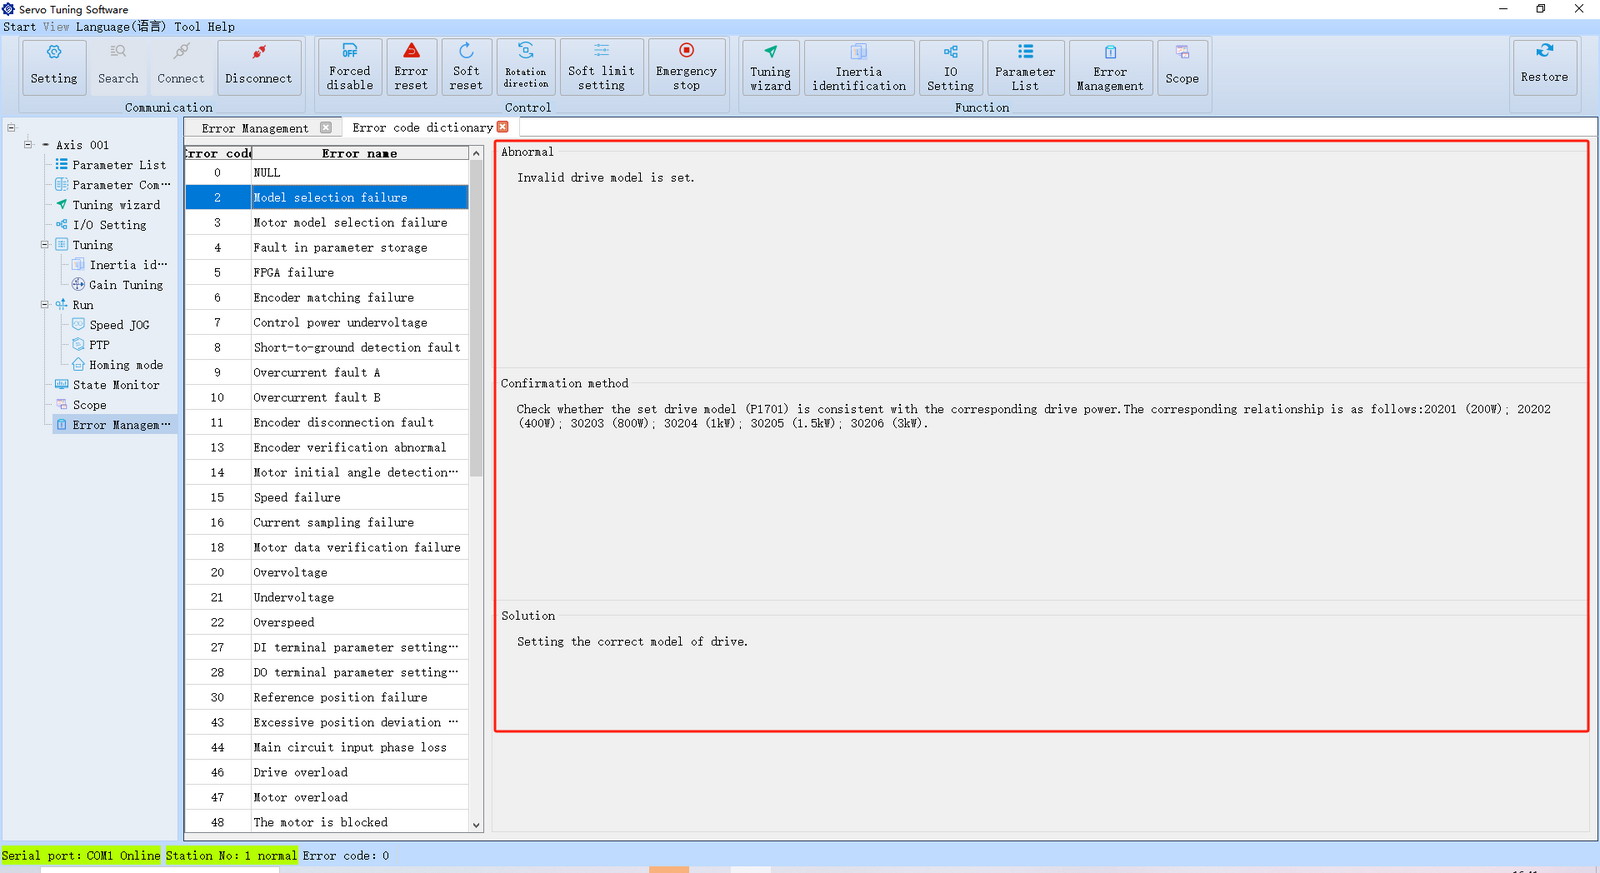
Le logiciel comprend 99 codes de défaut différents, chacun accompagné de sa cause possible, de sa méthode de diagnostic et de sa solution.

Lorsqu'un défaut survient, le code de défaut s'affiche dans le coin inférieur gauche du logiciel. Vous pouvez utiliser ce code pour rechercher des solutions.
Après avoir résolu le problème, vous pouvez effacer le défaut en le réinitialisant via le logiciel ou en redémarrant le variateur.