Outre les ports d'entrée de signaux commandant la marche du moteur (PUL), le sens de rotation (DIR) et la validation/désactivation (ENA), les drivers pas à pas disposent également de deux ports de sortie de signaux : ALM et BRK.
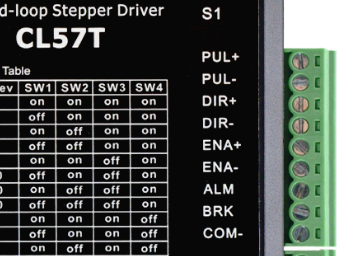
Si vous n'avez besoin que d'une commande basique du moteur, il n'est pas nécessaire de raccorder les ports ALM et BRK. Il s'agit uniquement de ports de sortie de signaux, qui ne commandent pas le fonctionnement du moteur. Vous trouverez ci-dessous une présentation de chaque port.
1. ALM
ALM est le port de sortie du signal d'alarme. Lors de son utilisation, raccordez-le à l'entrée de signal de l'automate (par ex. un API). Il existe deux méthodes de câblage pour le port ALM, comme illustré ci-dessous :
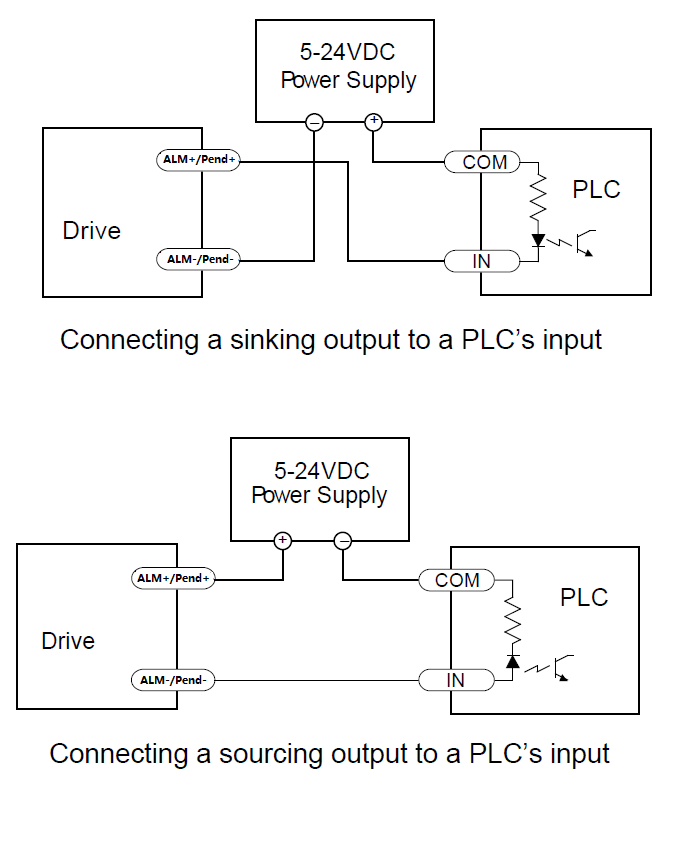
Lorsque le driver déclenche une alarme, le contact interne entre ALM+ et ALM- se ferme, envoyant ainsi un signal d'alarme à l'automate.
2. BRK
BRK est le port de sortie du signal de commande du frein de maintien. Pour l'utiliser, raccordez un relais et le frein de maintien du moteur comme illustré ci-dessous :
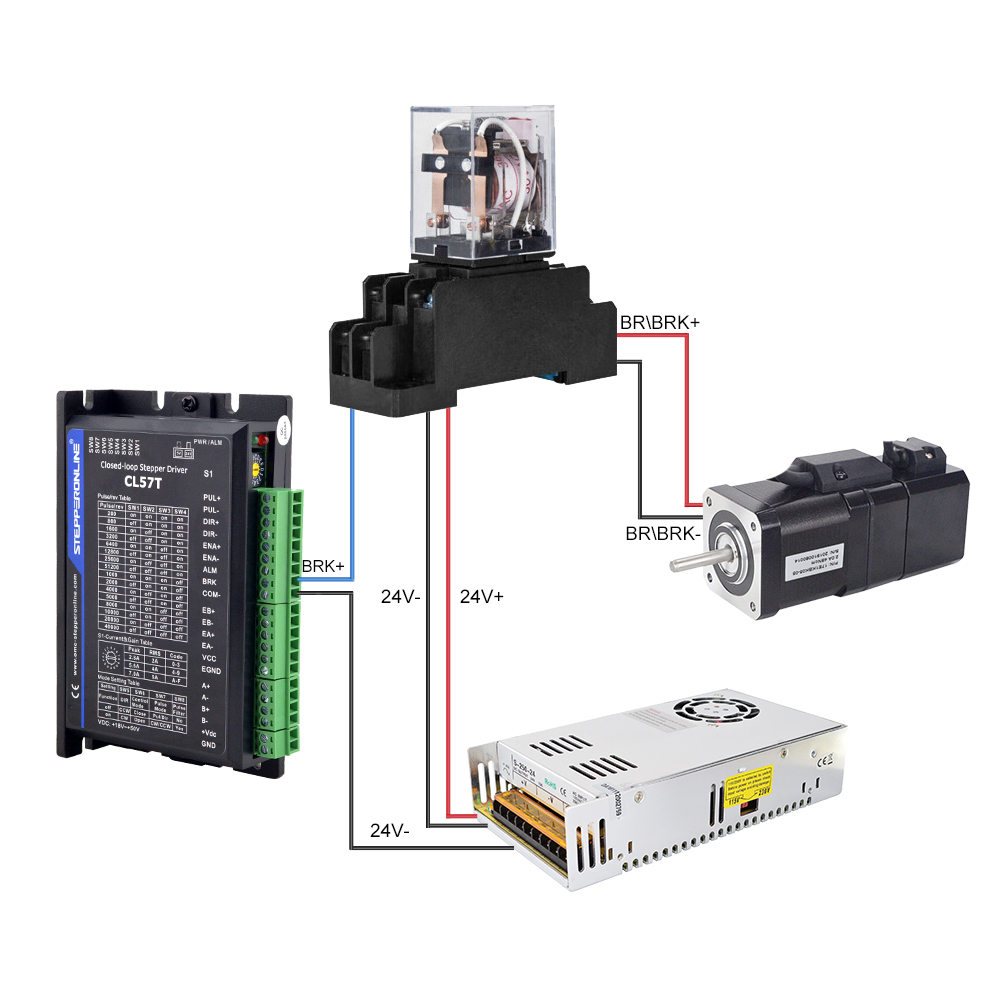
Lorsque le driver émet le signal de commande de frein, le relais se désactive, ce qui enclenche le frein de maintien et arrête le moteur.
L'utilisation du port BRK du driver pour commander le frein de maintien offre un temps de réponse plus rapide par rapport à une commande directe du frein via une alimentation séparée.