- Le moteur brushless ne fonctionne pas
1.1 Problèmes de câblage
Reportez-vous à la fiche technique du moteur brushless et aux étiquettes du driver brushless pour vérifier que le câblage est correct. Les correspondances de connexion sont les suivantes :
| Moteur | U | V | W | +5V | GND | A | B | C |
|---|---|---|---|---|---|---|---|---|
| Driver | MA | MB | MC | +5V | GND | HA | HB | HC |
1.2 Le driver brushless n'est pas activé
La logique du port EN (Enable) varie selon les drivers brushless StepperOnline : certains nécessitent que EN soit tiré au niveau haut (connecté à une source de tension), tandis que d'autres exigent que EN soit tiré au niveau bas (connecté à GND) pour activer le moteur. Consultez le manuel du driver pour confirmer la logique d'activation correcte pour votre modèle spécifique. Vous pouvez également essayer de basculer la connexion EN-GND pour vérifier si le moteur démarre.
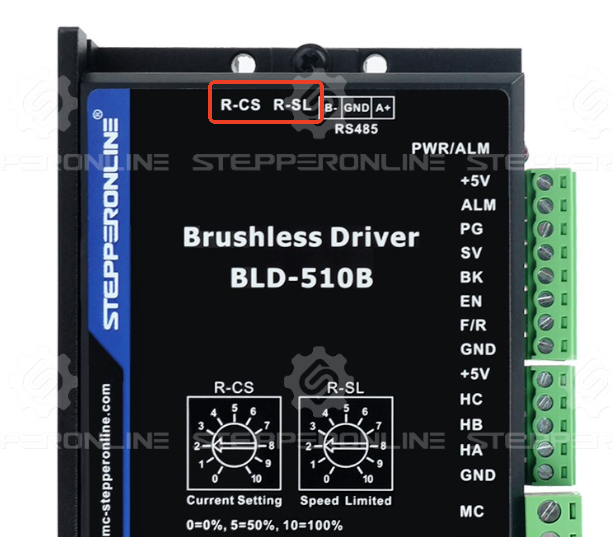
1.3 Paramètres R-SL ou R-CS incorrects
Le paramètre R-SL du driver brushless définit la limite de vitesse, tandis que le paramètre R-CS ajuste la limite de courant. Si l'un ou l'autre est réglé sur 0, le moteur ne tournera pas. Vérifiez que ces paramètres sont correctement configurés.
1.4 Mauvais réglage du mode de commande interne/externe
Les drivers brushless StepperOnline prennent en charge deux modes de commande :
-
Mode de commande interne : Le moteur est piloté via des commandes envoyées par communication RS485.
-
Mode de commande externe : Le moteur est piloté via les ports E/S numériques du driver (par exemple, impulsion/direction ou entrée analogique).
Si le mauvais mode est sélectionné, le driver ne pilotera pas le moteur. Certains drivers basculent automatiquement en mode de commande interne après modification des paramètres via RS485. Consultez le manuel du driver pour confirmer le réglage correct du mode de commande.
1.5 Le driver a déclenché une alarme
Si le driver détecte un défaut, il allume une LED rouge et arrête le moteur. Si la LED est allumée :
Utilisez le RS485 pour lire les registres de code défaut du driver (reportez-vous au manuel).
Certains drivers affichent les codes d'erreur via des séquences de clignotement de la LED — consultez le manuel pour le décodage.
1.6 Paramètres du driver incorrects
Si les paramètres sont mal configurés, le moteur peut ne pas fonctionner. Vérifiez l'ensemble des réglages du driver.
Remarque : À l'exception des modèles BLD-510S et BLD-510B, les autres drivers brushless StepperOnline ne sont pas entièrement compatibles avec le logiciel StepperOnline BLDC Software V2.7. L'utilisation de ce logiciel peut écrire des paramètres dans des registres incorrects. Pour ces drivers, nous recommandons actuellement d'utiliser un autre logiciel de communication série RS485 pour modifier les paramètres du moteur.
1.7 Moteur brushless ou driver endommagé
Si le moteur brushless ne fonctionne toujours pas après toutes les vérifications ci-dessus, le moteur ou le driver est peut-être endommagé. Si vous disposez de moteurs ou de drivers brushless de rechange, essayez de les interchanger pour identifier le composant défectueux.
- La vitesse du moteur brushless ne correspond pas aux attentes
2.1 Paramètre R-SL incorrect sur le driver brushless
Le paramètre R-SL du driver brushless limite la vitesse maximale du moteur. S'il est réglé trop bas, le moteur peut ne pas atteindre un régime plus élevé. Vérifiez que le paramètre R-SL est correctement ajusté.
2.2 Paramètre « Paires de pôles » incorrect
Le paramètre « paires de pôles » du driver brushless est essentiel pour le contrôle de la vitesse. Reportez-vous à la fiche technique du moteur pour confirmer ce réglage. Remarque : Le driver nécessite le nombre de paires de pôles (et non le nombre total de pôles). En général, paires de pôles = nombre total de pôles / 2.
2.3 Erreur de calcul lors de la conversion des paramètres de registre en vitesse réelle
Si vous lisez la vitesse du moteur à partir des paramètres de registre, assurez-vous d'effectuer le calcul correctement :
a. Les valeurs de registre sont en hexadécimal et doivent être converties en décimal. Remarque : Le format des données est little-endian (LSB en premier). Par exemple, une valeur de registre de C8 00 doit être interprétée comme 00 C8 (hex) = 200 (décimal).
b. La valeur du registre représente la fréquence électrique. Pour la convertir en régime mécanique (tr/min), utilisez la formule fournie dans le manuel de votre driver. Pour les modèles concernés : Vitesse réelle = (Valeur décimale du registre × 20) / Nombre total de pôles du moteur. Exemple :
-
Nombre total de pôles du moteur = 4 (paires de pôles = 2)
-
Valeur de vitesse du registre = C8 00 → 00C8 (hex) = 200 (décimal)
-
Vitesse réelle = (200 × 20) / 4 = 1000 tr/min
Remarque : Vérifiez que cette formule s'applique à votre modèle de driver spécifique en consultant le manuel. En raison des limites de précision des capteurs à effet Hall, la vitesse réelle peut présenter une erreur de ±5 %.
Si le problème du moteur brushless persiste après avoir effectué les vérifications ci-dessus, veuillez contacter le support technique StepperOnline et fournir les résultats de test ou des vidéos. Nous vous aiderons à résoudre le problème dans les plus brefs délais.