- El motor sin escobillas no funciona
1.1 Problemas de cableado
Consulte la hoja de datos del motor sin escobillas y las etiquetas del controlador sin escobillas para verificar que el cableado sea correcto. Las conexiones correspondientes son las siguientes:
| Motor | U | V | W | +5V | GND | A | B | C |
|---|---|---|---|---|---|---|---|---|
| Controlador | MA | MB | MC | +5V | GND | HA | HB | HC |
1.2 Controlador sin escobillas no habilitado
La lógica del puerto EN (Enable) varía según el modelo de controlador sin escobillas de StepperOnline: algunos requieren que EN esté en nivel alto (conectado a una fuente de tensión), mientras que otros requieren que EN esté en nivel bajo (conectado a GND) para habilitar el motor. Consulte el manual del controlador para confirmar la lógica de habilitación correcta para su modelo específico. Alternativamente, pruebe a conmutar la conexión EN-GND para comprobar si el motor arranca.
1.3 Configuración incorrecta de R-SL o R-CS
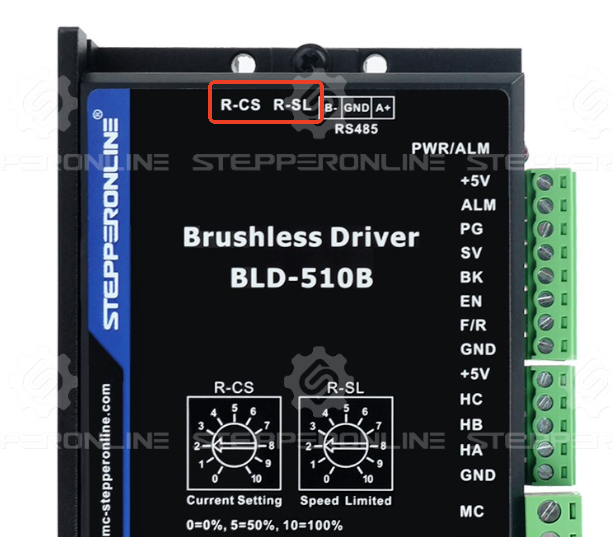
El parámetro R-SL del controlador sin escobillas establece el límite de velocidad, mientras que el parámetro R-CS ajusta el límite de corriente. Si cualquiera de los dos está configurado a 0, el motor no funcionará. Verifique que estos ajustes sean correctos.
1.4 Configuración incorrecta del modo de control interno/externo
Los controladores sin escobillas de StepperOnline admiten dos modos de control:
-
Modo de control interno: El motor se controla mediante comandos enviados a través de la comunicación RS485.
-
Modo de control externo: El motor se controla a través de los puertos de E/S digitales del controlador (por ejemplo, entrada de pulsos/dirección o entrada analógica).
Si se selecciona el modo incorrecto, el controlador no accionará el motor. Algunos controladores cambian automáticamente al modo de control interno tras modificar parámetros mediante RS485. Consulte el manual del controlador para confirmar el ajuste correcto del modo de control.
1.5 El controlador ha activado una alarma
Si el controlador detecta un fallo, encenderá un LED rojo y detendrá el motor. Si el LED está encendido:
Utilice RS485 para leer los registros de códigos de fallo del controlador (consulte el manual).
Algunos controladores muestran códigos de error mediante patrones de parpadeo del LED; consulte el manual para su interpretación.
1.6 Configuración incorrecta de los parámetros del controlador
Si los parámetros están mal configurados, es posible que el motor no funcione. Verifique todos los ajustes del controlador.
Nota: A excepción de los modelos BLD-510S y BLD-510B, los demás controladores sin escobillas de StepperOnline no son totalmente compatibles con el software StepperOnline BLDC Software V2.7. El uso de este software puede escribir parámetros en registros incorrectos. Para estos controladores, recomendamos actualmente utilizar un software alternativo de comunicación serie RS485 para modificar los parámetros del motor.
1.7 Motor sin escobillas o controlador dañado
Si el motor sin escobillas sigue sin funcionar tras realizar todas las comprobaciones anteriores, es posible que el motor o el controlador estén dañados. Si dispone de motores o controladores sin escobillas de repuesto, pruebe a intercambiarlos para aislar el componente defectuoso.
- La velocidad del motor sin escobillas no coincide con lo esperado
2.1 Configuración incorrecta de R-SL en el controlador sin escobillas
El parámetro R-SL del controlador sin escobillas limita la velocidad máxima del motor. Si se ajusta a un valor demasiado bajo, es posible que el motor no alcance revoluciones más altas. Verifique que el parámetro R-SL esté ajustado correctamente.
2.2 Configuración incorrecta del parámetro «Pares de polos»
El parámetro «pares de polos» del controlador sin escobillas es fundamental para el control de velocidad. Consulte la hoja de datos del motor para confirmar este ajuste. Nota: El controlador requiere el número de pares de polos (no el número total de polos). Por lo general, pares de polos = total de polos / 2.
2.3 Error de cálculo al convertir los parámetros de registro a velocidad real
Si lee la velocidad del motor a partir de los parámetros de registro, asegúrese de realizar el cálculo correctamente:
a. Los valores de registro están en hexadecimal y deben convertirse a decimal. Nota: El formato de datos es little-endian (LSB primero). Por ejemplo, un valor de registro de C8 00 debe interpretarse como 00 C8 (hex) = 200 (decimal).
b. El valor del registro representa la frecuencia eléctrica. Para convertirlo a RPM mecánicas, utilice la fórmula indicada en el manual de su controlador. Para los modelos aplicables: RPM reales = (valor decimal del registro × 20) / Total de polos del motor. Ejemplo:
-
Total de polos del motor = 4 (pares de polos = 2)
-
Valor de velocidad del registro = C8 00 → 00C8 (hex) = 200 (decimal)
-
Velocidad real = (200 × 20) / 4 = 1000 RPM
Nota: Verifique en el manual que esta fórmula sea aplicable a su modelo de controlador específico. Debido a las limitaciones de precisión del sensor Hall, la velocidad real puede presentar un error de ±5 %.
Si el problema del motor sin escobillas persiste tras realizar las comprobaciones anteriores, póngase en contacto con el soporte técnico de StepperOnline y proporcione los resultados de las pruebas o vídeos. Le ayudaremos a resolver el problema lo antes posible.