Hemos recibido comentarios de clientes con dudas sobre el uso de Modbus RTU a través de RS-485 para controlar los servomotores de la serie A6. Para ayudar a los usuarios a comprender y utilizar mejor las funciones de comunicación RS-485 de la serie A6, esta guía proporciona instrucciones detalladas de cableado y ejemplos prácticos de comandos.
Importante: Guardado de parámetros escritos a través de RS-485 Para guardar los parámetros escritos a través de RS-485 en la memoria no volátil, debe enviar el siguiente comando de guardado. De lo contrario, todos los parámetros modificados volverán a los valores de fábrica cuando el variador pierda alimentación.
01 06 0A 05 00 01 CRC CRC
1. Conexión inicial y configuración de la comunicación
Preparativos necesarios
- Un servovariador de la serie A6-RS con el motor y los cables de alimentación conectados
- Un cable Ethernet RJ45
- Un cable adaptador de RS-485 a USB (si no está seguro de cuál elegir, le recomendamos nuestro producto: Cable adaptador convertidor de puerto serie USB a RS-422/RS-485)
- Software de comunicación serie o un controlador capaz de enviar comandos Modbus RTU
Cableado
Consulte las definiciones de pines de la interfaz RS-485 en el manual de la serie A6-RS:
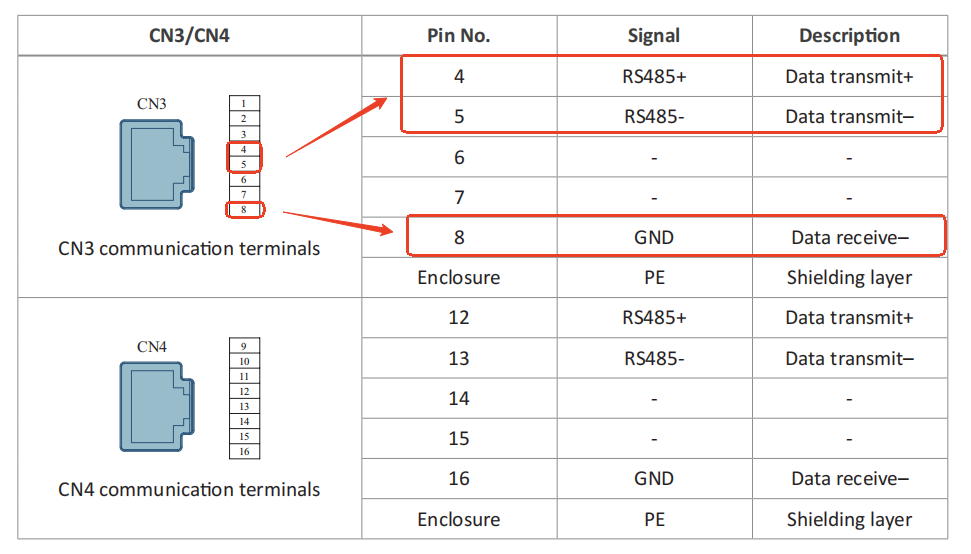
Compare con la distribución de pines del cable Ethernet RJ45:
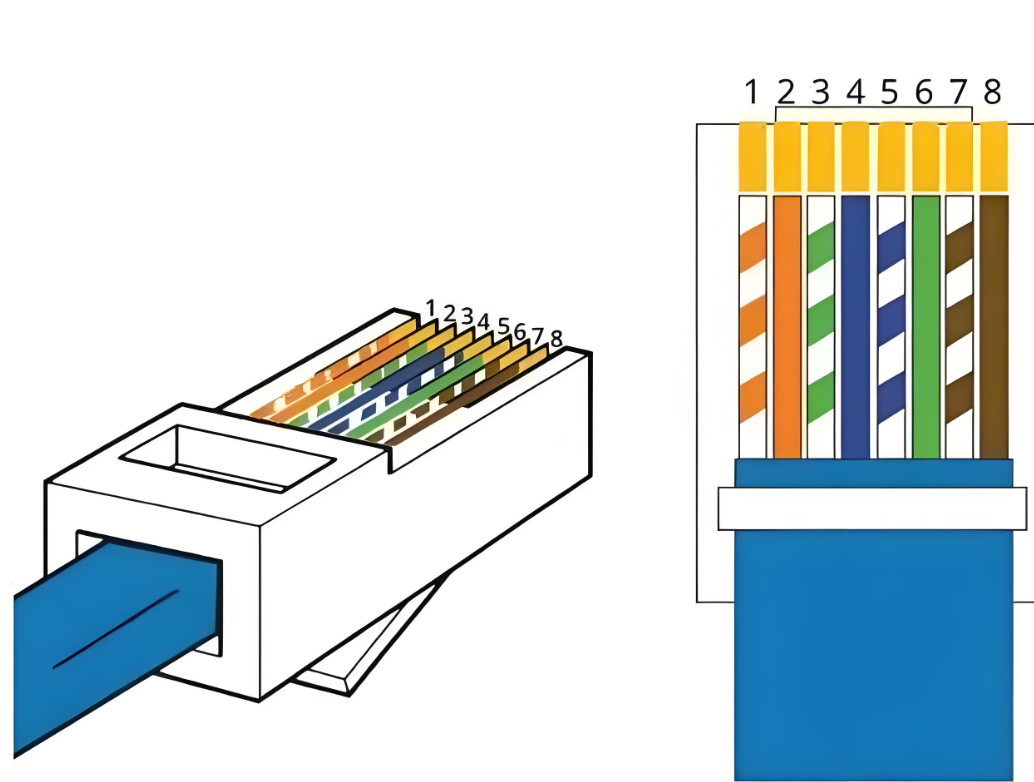
Como se muestra en los diagramas, conecte los cables 4, 5 y 8 al cable adaptador de RS-485 a USB.
Para el cable Ethernet RJ45:
- Deje intacto el conector RJ45 de un extremo para enchufarlo al puerto CN3 del variador.
- Corte el conector RJ45 del otro extremo.
- Pele los cables 4, 5 y 8 (cables azul, blanco-azul y marrón) y conéctelos de la siguiente manera:
| Variador (CN3) | Adaptador RS-485 a USB |
|---|---|
| 485+ | TXD+ |
| 485- | TXD- |
| GND | GND |
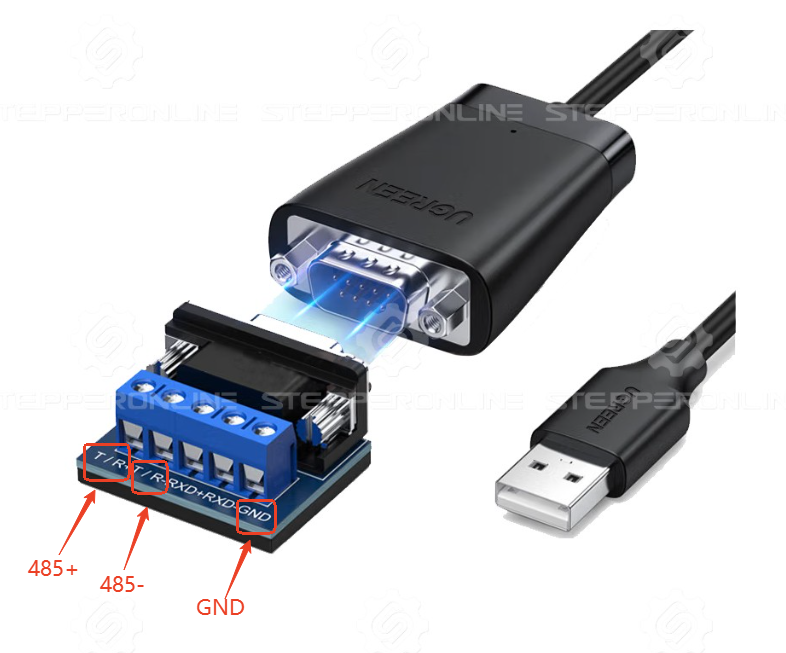
Tras el cableado, enchufe el conector RJ45 al puerto CN3 del variador y conecte el adaptador USB a su PC. Encienda el variador y abra el software de comunicación serie para establecer la comunicación. Si la comunicación falla, consulte este artículo de resolución de problemas.
2. Modos de funcionamiento
2.1 Modo de control de velocidad
| Comando | Descripción |
|---|---|
01 06 00 00 00 01 CRC CRC |
Establecer el modo de control del variador en modo velocidad (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
Usar comando de velocidad interna (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
Establecer el modo de perfil de velocidad en funcionamiento cíclico (C12.00=1) |
01 06 12 06 02 58 CRC CRC |
Establecer la velocidad de funcionamiento en 600 RPM (C12.06=600) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
Establecer el tiempo de aceleración en 100 ms (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
Establecer el tiempo de deceleración en 100 ms (C12.0C=100) |
01 06 04 11 00 01 CRC CRC |
Habilitar el motor e iniciar el funcionamiento (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
Parada de emergencia: deshabilitar el motor (C04.11=0) |
Como se muestra en los ejemplos anteriores, las direcciones de registro de parámetros en la serie A6 no requieren conversiones complejas. Por ejemplo, para establecer C00.00 en 1, la dirección de registro en el comando RS-485 es simplemente 0000. De forma similar, establecer C03.20 en 3 utiliza la dirección de registro 0320.
La única conversión necesaria es para el valor de escritura. Todos los valores de parámetros en el manual se indican en formato decimal, pero los comandos RS-485 requieren valores en hexadecimal.
Importante: Tipos de datos y tamaños de registro
En el capítulo 8 del manual, la tabla de parámetros incluye una columna "Tipo de datos". Tenga en cuenta que los tipos de datos varían según el parámetro:
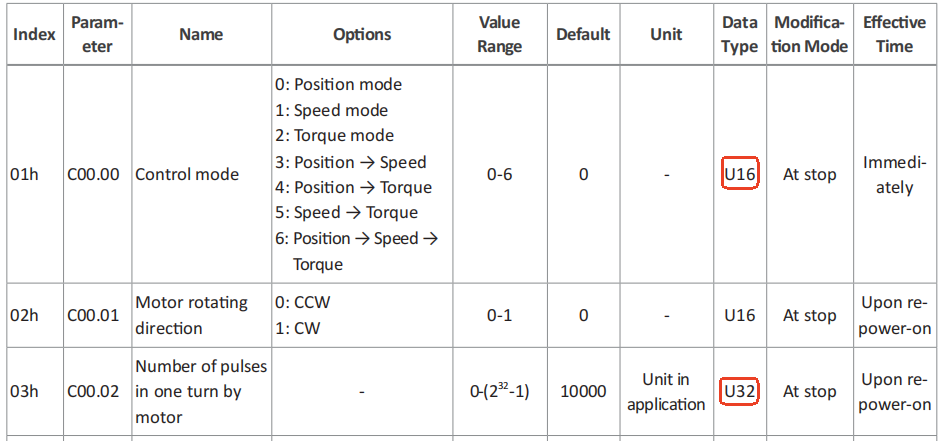
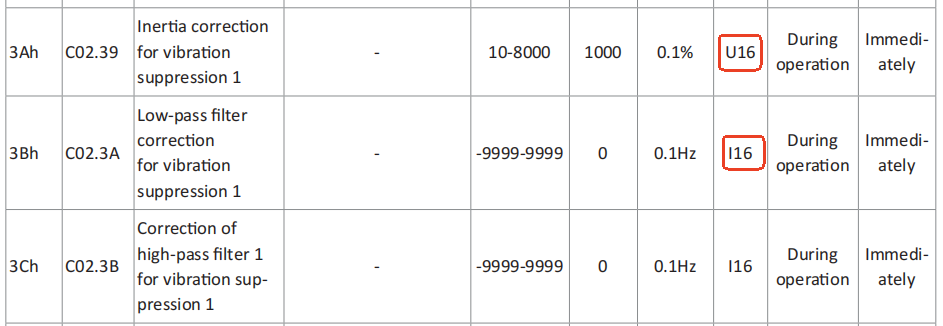
Preste especial atención al tipo de datos:
U16 — Parámetro sin signo de 16 bits (usar comando de escritura 0x06):
Ejemplo: 01 06 00 00 00 01 CRC CRC (establece C00.00 en 1)
| Campo | Valor | Descripción |
|---|---|---|
| Dirección del esclavo | 01 |
Dirección del eje (predeterminado = 1 para pruebas con un solo variador) |
| Código de función | 06 |
Escribir registro único (C00.00 es un parámetro de 16 bits) |
| Dirección del registro | 00 00 |
Dirección del parámetro |
| Valor del registro | 00 01 |
Valor a escribir (equivalente hexadecimal del decimal 1) |
| CRC | [CRC][CRC] |
Verificación de redundancia cíclica (calculada automáticamente por la mayoría del software de comunicación serie) |
U32 — Parámetro sin signo de 32 bits (usar comando de escritura 0x10):
Ejemplo: 01 10 12 0A 00 02 04 00 64 00 00 CRC CRC (establece C12.0A en 100)
| Campo | Valor | Descripción |
|---|---|---|
| Dirección del esclavo | 01 |
Dirección del eje |
| Código de función | 10 |
Escribir múltiples registros (C12.0A es un parámetro de 32 bits) |
| Dirección del registro | 12 0A |
Dirección del parámetro |
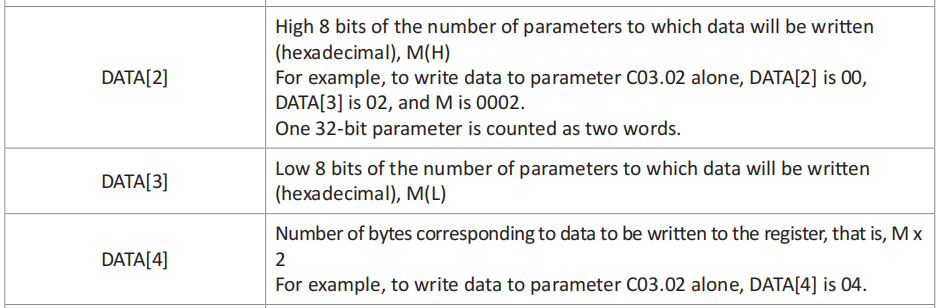
| Cantidad de registros | 00 02 |
Número de registros a escribir (2 × registros de 16 bits) |
| Cantidad de bytes | 04 |
Número de bytes de datos |
| Campo | Valor | Descripción |
|---|---|---|
| Datos del registro | 00 64 00 00 |
Valor de escritura: 100 en hexadecimal (0x00000064). Para parámetros de 32 bits, los datos se dividen en dos registros de 16 bits. El orden de los bytes depende del parámetro C0A.06. Cuando C0A.06=0, los 16 bits de orden superior (0064) se escriben en el primer registro, seguidos de los 16 bits de orden inferior (0000). |
| CRC | CRC CRC |
Verificación de redundancia cíclica |
I16 frente a U16: La diferencia entre I16 y U16 es que I16 representa valores con signo de 16 bits (admite números negativos), mientras que U16 representa valores sin signo de 16 bits. Si un parámetro puede aceptar valores negativos, su tipo de datos es I16. Normalmente, los parámetros relacionados con la velocidad pueden tener valores negativos, donde los valores negativos y positivos indican direcciones de rotación del motor opuestas.
2.2 Funcionamiento multivelocidad
| Comando | Descripción |
|---|---|
01 06 00 00 00 01 CRC CRC |
Establecer el modo de control del variador en modo velocidad (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
Usar comando de velocidad interna (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
Establecer el modo de perfil de velocidad en funcionamiento cíclico (C12.00=1) |
01 06 12 01 00 01 CRC CRC |
Establecer el grupo inicial del perfil de velocidad en Grupo 1 (C12.01=1) |
01 06 12 02 00 02 CRC CRC |
Establecer el grupo final del perfil de velocidad en Grupo 2 (C12.02=2) |
01 06 12 06 00 64 CRC CRC |
Establecer la velocidad del Grupo 1 en 100 RPM (C12.06=100) |
01 10 12 08 00 02 04 00 64 00 00 CRC CRC |
Establecer el tiempo de funcionamiento del Grupo 1 en 15000 ms (C12.08=15000) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
Establecer el tiempo de aceleración del Grupo 1 en 100 ms (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
Establecer el tiempo de deceleración del Grupo 1 en 100 ms (C12.0C=100) |
01 06 12 10 00 05 CRC CRC |
Establecer la velocidad del Grupo 2 en 5 RPM (C12.10=5) |
01 10 12 12 00 02 04 00 64 00 00 CRC CRC |
Establecer el tiempo de funcionamiento del Grupo 2 en 15000 ms (C12.12=15000) |
01 10 12 14 00 02 04 00 64 00 00 CRC CRC |
Establecer el tiempo de aceleración del Grupo 2 en 100 ms (C12.14=100) |
01 10 12 16 00 02 04 00 64 00 00 CRC CRC |
Establecer el tiempo de deceleración del Grupo 2 en 100 ms (C12.16=100) |
01 06 04 11 00 01 CRC CRC |
Habilitar el motor e iniciar el funcionamiento (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
Parada de emergencia: deshabilitar el motor (C04.11=0) |
2.3 Movimiento de posición absoluta — 5000 pulsos (predeterminado: 10000 pulsos/rev, C00.02=10000)
| Comando | Descripción |
|---|---|
01 06 00 00 00 00 CRC CRC |
Establecer el modo de control del variador en modo posición (C00.00=0) |
01 06 11 01 00 00 CRC CRC |
Establecer el comando de perfil de posición en posicionamiento absoluto (C11.01=0) |
01 06 03 00 00 02 CRC CRC |
Establecer la fuente del comando de posición en incremento de paso (C03.00=2) |
01 06 03 0D 00 01 CRC CRC |
Establecer la velocidad de funcionamiento en 1 RPM (C03.0D=1) |
01 06 03 0C 13 88 CRC CRC |
Establecer el desplazamiento en 5000 pulsos (C03.0C=5000) |
01 06 04 00 00 22 CRC CRC |
Configurar DI1 como habilitación de incremento de paso de posición (C04.00=34, 0x22) |
01 06 04 11 00 01 CRC CRC |
Habilitar el motor e iniciar el funcionamiento (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
Activar la habilitación de DI1 (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
Parada de emergencia: deshabilitar el motor (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
Deshabilitar DI1 (C04.01=0) |
2.4 Funcionamiento multiposición en posicionamiento absoluto (primer segmento: 3000 pulsos; segundo segmento: 8000 pulsos)
Nota: En el modo de posicionamiento absoluto:
- El primer segmento se mueve a la posición de 3000 pulsos (respecto al origen 0).
- El segundo segmento se mueve a la posición de 8000 pulsos (respecto al origen 0).
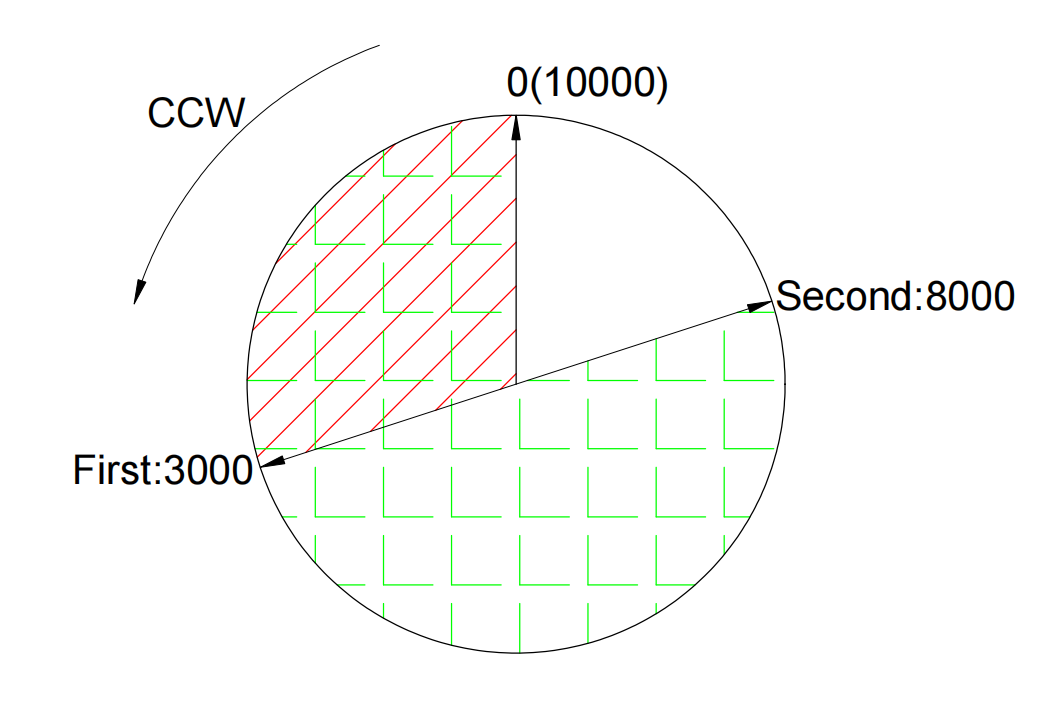
Para operar en modo de posición relativa, establezca C11.01=1. En este modo, el segundo movimiento comienza desde la posición de 3000 pulsos y avanza 8000 pulsos adicionales.
| Comando | Descripción |
|---|---|
01 06 00 00 00 00 CRC CRC |
Establecer el modo de control del variador en modo posición (C00.00=0) |
01 06 03 00 00 01 CRC CRC |
Habilitar el comando de posición multsegmento (C03.00=1) |
01 06 11 00 00 00 CRC CRC |
Establecer el modo de operación única (C11.00=0) |
01 06 11 03 00 01 CRC CRC |
Establecer el grupo inicial del perfil de posición en Grupo 1 (C11.03=1) |
01 06 11 04 00 02 CRC CRC |
Establecer el grupo final del perfil de posición en Grupo 2 (C11.04=2) |
01 10 11 06 00 02 04 0B B8 00 00 CRC CRC |
Establecer el desplazamiento del Grupo 1 en 3000 pulsos (C11.06=3000) |
01 06 11 08 00 05 CRC CRC |
Establecer la velocidad de funcionamiento del Grupo 1 en 5 RPM (C11.08=5) |
01 10 11 0A 00 02 04 00 64 00 00 CRC CRC |
Establecer el tiempo de aceleración del Grupo 1 en 100 ms (C11.0A=100) |
01 10 11 0C 00 02 04 00 64 00 00 CRC CRC |
Establecer el tiempo de deceleración del Grupo 1 en 100 ms (C11.0C=100) |
01 10 11 0E 00 02 04 13 88 00 00 CRC CRC |
Establecer el retardo post-operación en 5000 ms para el Grupo 1 (C11.0E=5000) |
01 10 11 10 00 02 04 1F 40 00 00 CRC CRC |
Establecer el desplazamiento del Grupo 2 en 8000 pulsos (C11.10=8000) |
01 06 11 12 00 01 CRC CRC |
Establecer la velocidad de funcionamiento del Grupo 2 en 1 RPM (C11.12=1) |
01 10 11 14 00 02 04 00 64 00 00 CRC CRC |
Establecer el tiempo de aceleración del Grupo 2 en 100 ms (C11.14=100) |
01 10 11 16 00 02 04 00 64 00 00 CRC CRC |
Establecer el tiempo de deceleración del Grupo 2 en 100 ms (C11.16=100) |
01 10 11 18 00 02 04 13 88 00 00 CRC CRC |
Establecer el retardo post-operación en 5000 ms para el Grupo 2 (C11.18=5000) |
01 06 04 00 00 13 CRC CRC |
Configurar DI1 como disparador del perfil de posición (C04.00=19, 0x13) |
01 06 04 11 00 01 CRC CRC |
Habilitar el motor e iniciar el funcionamiento (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
Activar la habilitación de DI1 (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
Parada de emergencia: deshabilitar el motor (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
Deshabilitar DI1 (C04.01=0) |
3. Comandos habituales
| Función | Comando |
|---|---|
| Habilitar motor | 01 06 04 11 00 01 CRC CRC |
| Deshabilitar motor | 01 06 04 11 00 00 CRC CRC |
| Restaurar ajustes de fábrica | 01 06 31 02 00 01 CRC CRC |
| Leer velocidad actual del motor | 01 03 40 01 00 02 CRC CRC |
| Leer posición absoluta actual | 01 03 40 16 00 02 CRC CRC |
| Leer par actual del motor | 01 03 40 03 00 02 CRC CRC |
| Leer temperatura del variador | 01 03 40 30 00 02 CRC CRC |
Nota sobre las lecturas de par: La unidad del valor leído es 0,1 %. Por ejemplo, una lectura de 1000 corresponde a 100,0 %, lo que equivale a 1× el par nominal del motor.
Nota sobre las lecturas de temperatura: La unidad del valor leído es 0,1 °C.