Si experimenta vibración al utilizar productos servo T6, siga los procedimientos que se indican a continuación para eliminarla.
Requisitos previos
Antes de ajustar cualquier parámetro del servo, verifique las siguientes condiciones:
- El freno está liberado.
- La instalación mecánica está equilibrada.
- El acoplamiento está correctamente alineado (sin desalineación ni desplazamiento).
- Los engranajes engranan correctamente.
- El cableado del encoder es correcto.
- No hay interferencias eléctricas.
Una vez cumplidos todos los requisitos previos, proceda a ajustar la relación de inercia, la rigidez y los parámetros relacionados del servo T6.
Procedimiento
Paso 1: Verificar el cableado
Asegúrese de que el cableado del motor es correcto. El motor debe ser reconocido automáticamente por el driver.
Paso 2: Realizar una prueba de funcionamiento
Utilice la función Prueba de funcionamiento para verificar que el motor funciona correctamente.
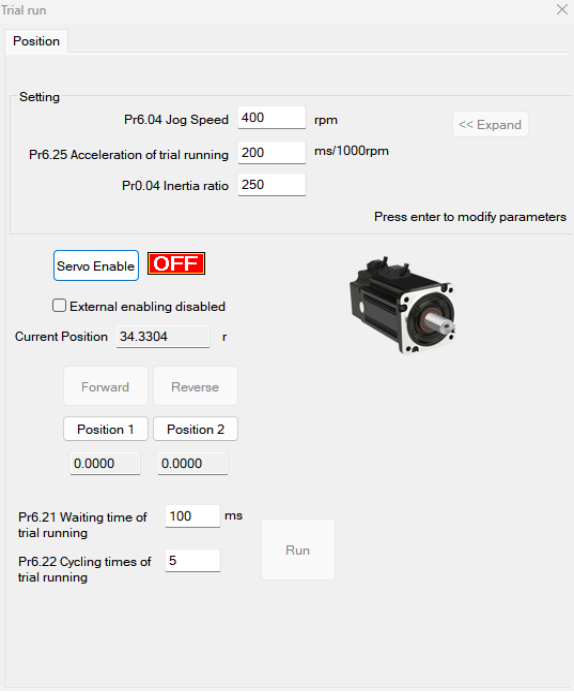
Paso 3: Configurar la señal Servo-ON (Pr400)
Establezca el valor de Pr400 según el tipo de señal Servo-ON:
- Señal Servo-ON externa normalmente cerrada (NC): Pr400 = 83
- Señal Servo-ON externa normalmente abierta (NO): Pr400 = 3
Paso 4: Seleccionar el modo de control (Pr0.01)
Establezca Pr0.01 en el modo de control deseado:
- 0: Modo de posición
- 1: Modo de velocidad
- 2: Modo de par
Paso 5: Conectar el motor a la carga y ajustar la relación de inercia (Pr0.04)
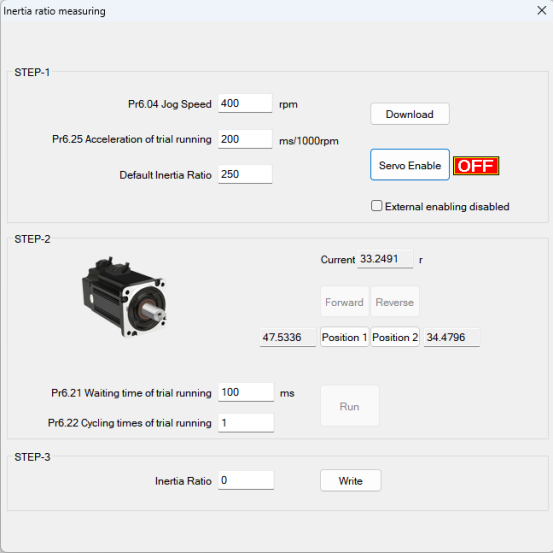
Antes de configurar otros parámetros (como los ajustes PID del bucle de posición o del bucle de velocidad), es fundamental determinar la relación de inercia de cada eje para lograr un rendimiento óptimo. Conecte el motor a la carga y asegúrese de que el eje pueda moverse libremente dentro de un rango seguro, evitando cualquier interferencia mecánica para garantizar la seguridad y precisión de la prueba.
Autocalibración de la relación de inercia
Condiciones previas:
- El servo está deshabilitado (Servo-ON está desactivado).
- Las señales de límite positivo y límite negativo están deshabilitadas.
Pasos:
- Establezca la velocidad de desplazamiento manual (Pr6.04). No la configure demasiado alta; se recomienda un valor entre 300 y 1000 rpm. Establezca Pr6.25 en 50–100 ms/1000 rpm. Configure la relación de inercia predeterminada. Descargue estos ajustes al driver y habilite el servo.
- Haga clic en Adelante para hacer funcionar el motor en sentido directo y, a continuación, haga clic en Posición 1 para guardar el límite de posición 1. Haga clic en Atrás para hacer funcionar el motor en sentido inverso y, a continuación, haga clic en Posición 2 para guardar el límite de posición 2. Haga clic en Ejecutar para iniciar el proceso de autocalibración de la relación de inercia.
- Una vez completado, haga clic en Escribir para guardar la relación de inercia identificada en la EEPROM.
Paso 6: Conectar el motor a la carga y ajustar la rigidez (Pr0.02, Pr0.03)
- Asegúrese de que el motor está en estado detenido (Servo-ON está desactivado). La relación de inercia debe estar configurada correctamente antes de continuar; una relación de inercia incorrecta degradará los resultados de la calibración.
- Establezca Pr0.02 (autocalibración en tiempo real) en
0x01/0x11o0x02/0x12. A continuación, establezca Pr0.03 (configuración de rigidez de la máquina). - Active la señal Servo-ON. La máquina funcionará en condiciones normales y comenzará a estimar las características de la carga. Los parámetros de control asociados se ajustarán automáticamente.
- Aumente el valor de Pr0.03 para mejorar la capacidad de respuesta del motor. Observe el tiempo de posicionamiento y compruebe si hay alguna vibración apreciable. Establezca el valor de rigidez lo más alto posible sin provocar vibración.
- Guarde los resultados y escríbalos en la EEPROM.
Paso 7: Ajuste fino de la suavidad de movimiento (Pr2.22, Pr2.23)
Si es necesario, ajuste Pr2.22 y Pr2.23 para lograr un movimiento más suave.
Paso 8: Configurar los parámetros de filtro y ganancia (Pr0.06–Pr0.10)
Establezca los valores de Pr0.06, Pr0.07, Pr0.08, Pr0.09 y Pr0.10 según sea necesario para optimizar la respuesta del sistema y reducir la vibración. Estos parámetros controlan diversos ajustes de filtrado y ganancia dentro de los bucles de control del servo. Consulte el manual de parámetros del servo T6 para obtener descripciones detalladas y valores recomendados para su aplicación específica.
Paso 9: Ajustar Pr0.00 para mayor rigidez
Antes de continuar, asegúrese de que las siguientes configuraciones están correctamente establecidas:
- Modo de control: Pr0.01 = 0 (Modo de posición)
- Autocalibración en tiempo real: Pr0.02 = 1 (para movimiento de interpolación)
- Relación de inercia: Pr0.04 (establecido según lo determinado en el Paso 5)
- Rigidez: Pr0.03 (establecido según lo determinado en el Paso 6)
A continuación, configure Pr0.00 según sus requisitos de movimiento:
- Operación de un solo eje o no sincronizada: Establezca Pr0.00 en 1 o en un valor superior a 10.
- Movimiento sincronizado multieje: Establezca el mismo valor de Pr0.00 en todos los ejes.
- Cuando Pr0.00 > 10: Comience desde 100 e incremente en pasos de 50 (p. ej., 100, 150, 200, 250, ...).
Precaución: No cambie el valor de Pr0.00 mientras el motor está en funcionamiento. Hacerlo provocará vibración y puede dañar el sistema.
Notas adicionales:
- Establezca siempre el modo de control correcto y configure la relación de inercia y la rigidez correctas antes de ajustar Pr0.00.
- Cuando opere en modo manual, comience con un valor de Pr0.00 más bajo. Un valor más bajo produce un movimiento más suave, mientras que un valor más alto proporciona un posicionamiento más rápido.