Normalmente, el motor requiere comandos de pulso de un controlador externo para funcionar. Si el sistema falla, puede resultar difícil determinar el origen del problema: el motor, el controlador o el driver.
Este artículo explica cómo probar el driver y el motor de forma independiente del controlador externo para aislar el origen de un fallo.
Tomando como ejemplo el CL57T, tras conectar el driver al motor y a un PC mediante RS232, siga los siguientes pasos:
- Abra el software de configuración MotionStudio y seleccione el puerto de conexión.
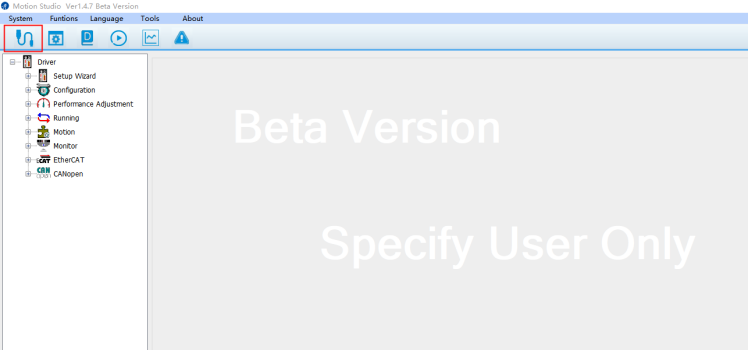
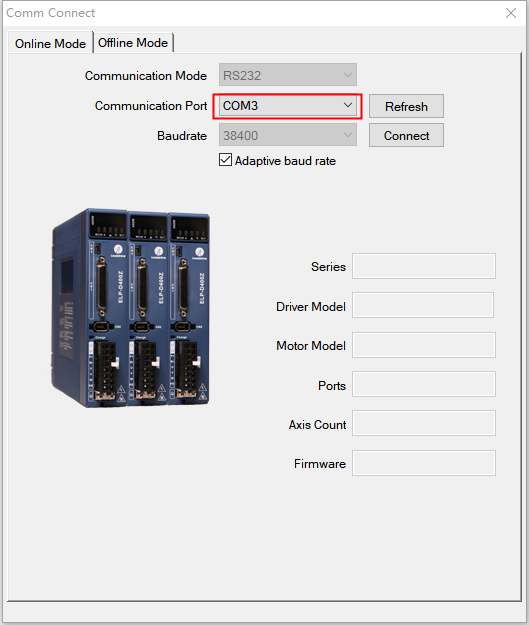
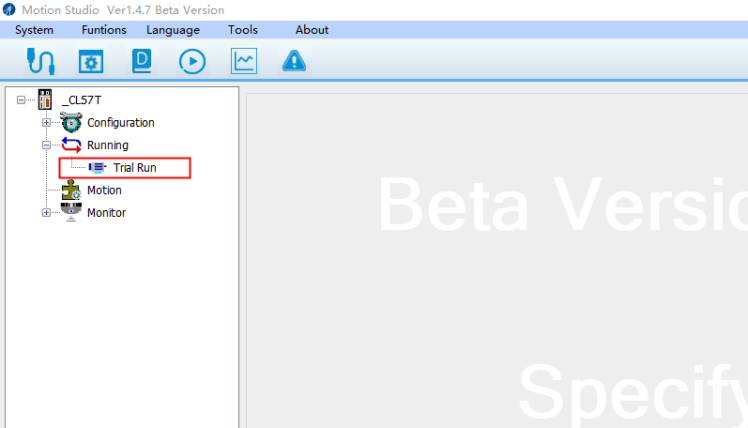
- Abra el panel Test Run.
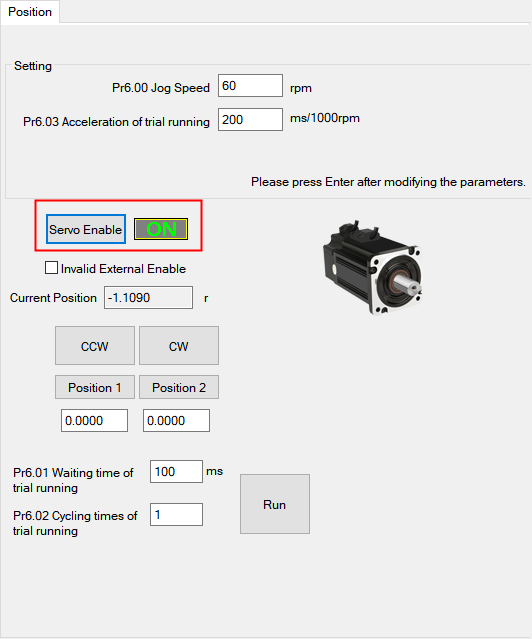
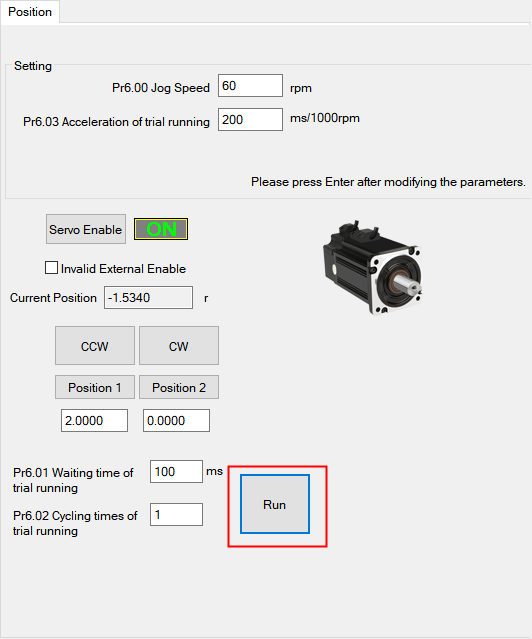
- Haga clic en "Servo Enable" y cambie la configuración de "OFF" a "ON".
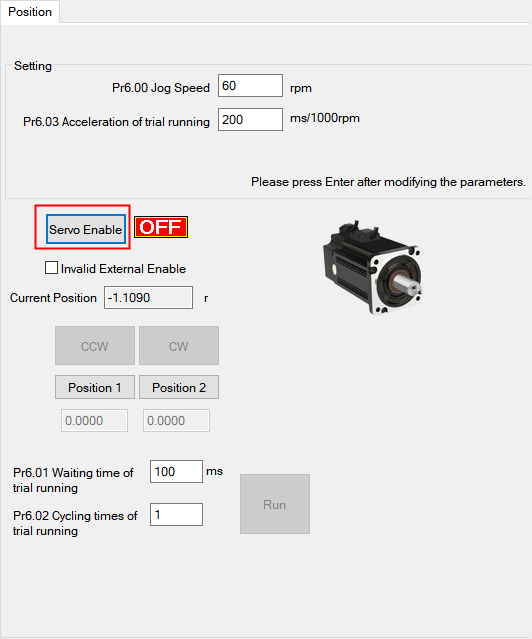
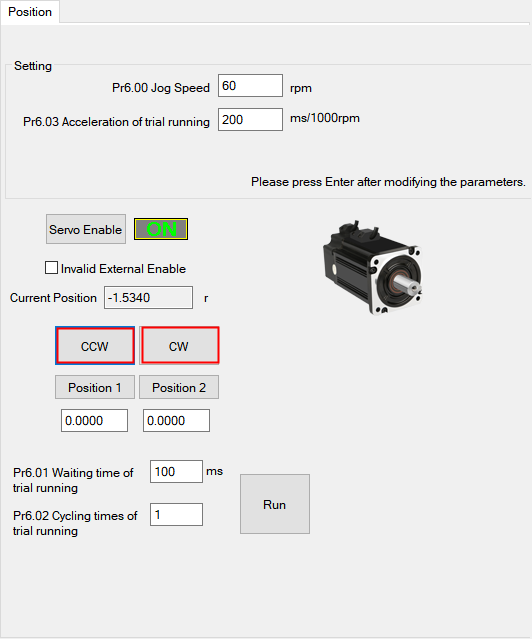
- Tras habilitar el servo, los botones "CCW" y "CW" se activan. Haga clic en cualquiera de ellos para mover el motor en modo jog.
Si prefiere no mover el motor manualmente, puede configurar "Position 1" y "Position 2" para que el motor funcione automáticamente.
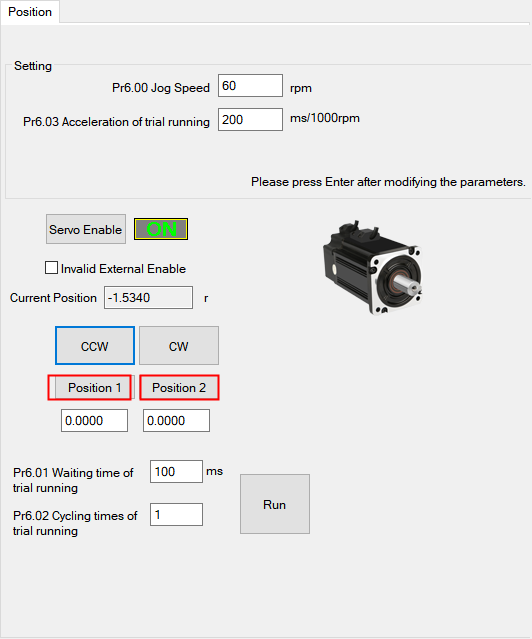
Nota: Los valores de "Position 1" y "Position 2" no deben ser iguales. Tras introducir cada valor, pulse Enter para guardar.
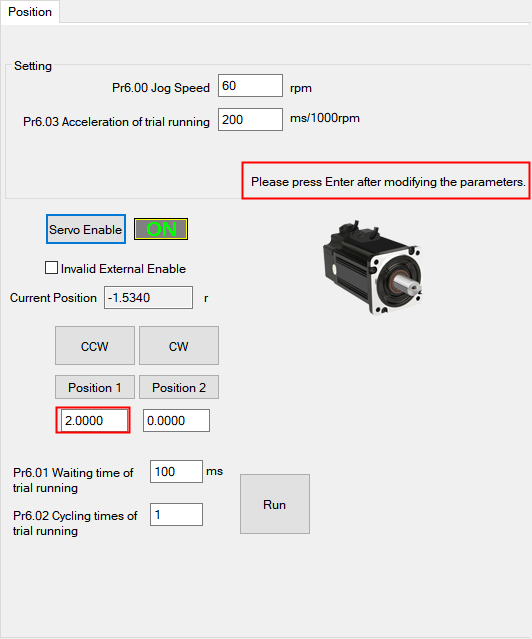
Una vez guardado, haga clic en "Run" para iniciar el motor.
Si el motor funciona correctamente tras completar estos pasos, el driver y el motor están en buen estado. El problema puede residir en el controlador, el cableado o la configuración de señales. Revise la configuración y las conexiones del controlador.
También puede utilizar este procedimiento para verificar el producto al recibirlo por primera vez.