Al revisar las especificaciones de un motor paso a paso, observará que la potencia no aparece como parámetro. En su lugar, la selección del motor se basa en el par a una velocidad determinada, no en la potencia.
La razón por la que no se especifica la potencia (W) es que los motores paso a paso no tienen una "velocidad nominal" definida.
En los motores de CA y los servomotores, la potencia indicada (W) suele referirse a la salida del motor a su velocidad nominal, comúnmente conocida como "potencia nominal". Sin embargo, los motores paso a paso suelen funcionar en un amplio rango de velocidades, por lo que su potencia de salida varía con la velocidad. La potencia calculada (W) será diferente según la velocidad utilizada en la fórmula. Por lo tanto, la potencia no se utiliza como criterio de selección para los motores paso a paso; el par es la magnitud principal.
Si desea estimar la potencia de salida de un motor paso a paso, las fórmulas de conversión de par a potencia son las siguientes:
P = ω · T
ω = 2π · n / 60
P = 2π · n · T / 60 ≈ 0,1047 × n × T
Donde:
- P — Potencia, unidad: vatio (W)
- ω — Velocidad angular, unidad: radianes por segundo (rad/s)
- n — Velocidad de rotación, unidad: rpm
- T — Par, unidad: newton-metro (N·m)
Tomemos como ejemplo el motor paso a paso 34HS31-6004S, como se muestra a continuación:
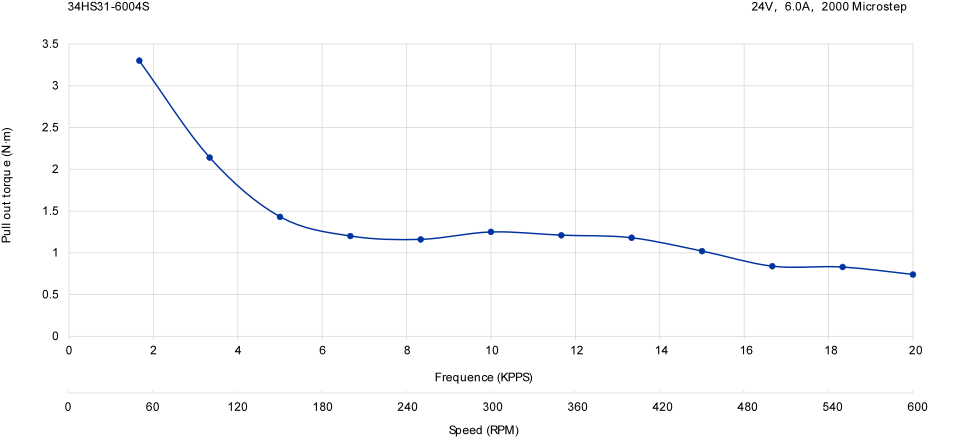
Según la curva de par, a una velocidad de rotación de 300 RPM, el par es de 1,25 N·m. Sustituyendo estos valores en la fórmula:
P = 0,1047 × n × T = 0,1047 × 300 × 1,25 = 39,26 W (sin aplicar factor de seguridad)
Esto significa que, al utilizar el controlador DM860T con una tensión de alimentación de 24 VDC, una corriente de conducción de 6,0 A y un ajuste de micropasos de 2000 pulsos/revolución, la potencia mecánica de salida estimada del 34HS31-6004S a 300 RPM es de aproximadamente 39,26 W.
Nota: Este valor solo es válido para este punto de funcionamiento específico. Aplique siempre un factor de seguridad adecuado y verifique el rendimiento en las condiciones reales de funcionamiento.