Puede ajustar el límite máximo de velocidad de los siguientes drivers brushless cambiando la posición de los puentes (jumper caps) en la PCB:
Modelos compatibles: BLD-510S, BLD-510B, BLD-405S, BLD-515C
Acceso al conector de puentes
Para ajustar los puentes, retire primero la tapa de la carcasa del driver para dejar al descubierto los pines del conector de puentes en la PCB.
Configuración de los puentes
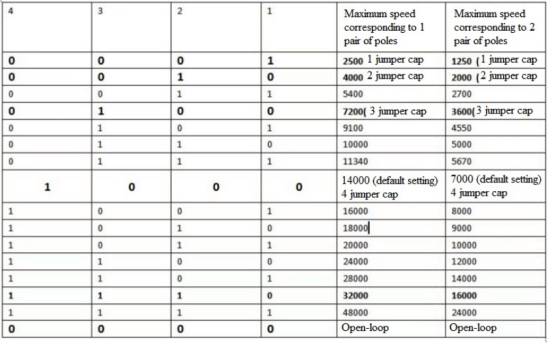
El conector de puentes dispone de cuatro posiciones (etiquetadas de 1 a 4). Cada posición representa un bit de un valor binario de 4 bits que determina el límite de velocidad:
- Instalar un puente en una posición establece ese bit en 1.
- Dejar una posición vacía (sin puente) establece ese bit en 0.
De forma predeterminada, hay un puente instalado únicamente en la posición 4 (binario 0001).
Consulte la tabla de configuración de velocidad en la imagen siguiente para ver todas las combinaciones de puentes y sus límites máximos de velocidad correspondientes.
Finalidad de la configuración del límite de velocidad
Esta configuración limita la velocidad máxima del motor: la velocidad del motor no superará el valor configurado. Para mantener la linealidad de la entrada analógica de 0–5 V durante el funcionamiento del motor, se recomienda establecer el límite de velocidad en el valor más alto que requiera su aplicación real.
Tutorial en vídeo
A continuación encontrará un tutorial en vídeo que muestra cómo configurar los puentes:
Ajuste para distintos números de pares de polos
Los límites de velocidad mostrados en la tabla se basan en un motor con 1 par de polos. Para motores con un número diferente de pares de polos, divida el valor de la tabla entre el número real de pares de polos para determinar el límite de velocidad correcto.
Fórmula:
Límite de velocidad real = Límite de velocidad de la tabla (para 1 par de polos) ÷ Número de pares de polos
Ejemplo 1 — Configuración de puentes con una velocidad base de 14.000 RPM (1 par de polos):
| Pares de polos | Cálculo | Límite de velocidad real |
|---|---|---|
| 1 | 14.000 ÷ 1 | 14.000 RPM |
| 2 | 14.000 ÷ 2 | 7.000 RPM |
| 4 | 14.000 ÷ 4 | 3.500 RPM |
| 5 | 14.000 ÷ 5 | 2.800 RPM |
Ejemplo 2 — Configuración de puentes con una velocidad base de 32.000 RPM (1 par de polos):
| Pares de polos | Cálculo | Límite de velocidad real |
|---|---|---|
| 1 | 32.000 ÷ 1 | 32.000 RPM |
| 2 | 32.000 ÷ 2 | 16.000 RPM |
| 4 | 32.000 ÷ 4 | 8.000 RPM |
| 5 | 32.000 ÷ 5 | 6.400 RPM |