Preparativos
Nota: El software de configuración de controladores para motores sin escobillas actualmente solo es compatible con los modelos BLD-510S y BLD-510B. No es compatible con otros controladores para motores sin escobillas.
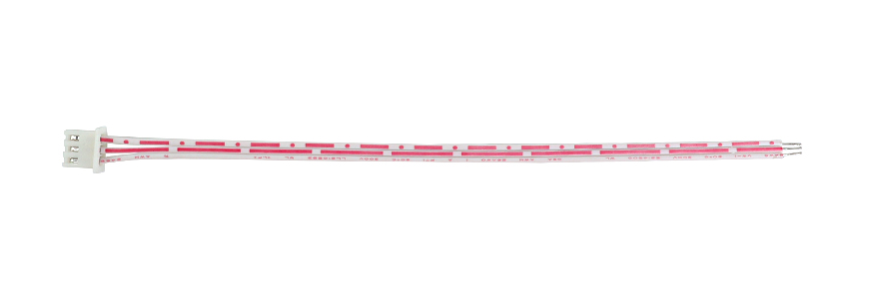
- El cable de comunicación incluido con el controlador.
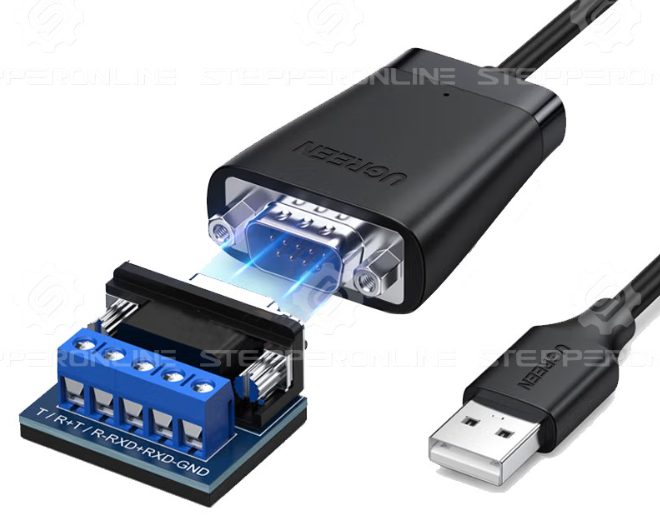
- Un adaptador RS485 a USB, como el modelo: RS485-1.
- Un PC con Windows.
- El software de configuración de controladores para motores sin escobillas
stepperonline_bldc_software_V2.7.
Enlace de descarga: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=3446/stepperonline_bldc_software_V2.7.zip
- Una fuente de alimentación de 24 VCC a 48 VCC.
Conexión del software
- Conecte el controlador para motor sin escobillas a la fuente de alimentación y enciéndalo.
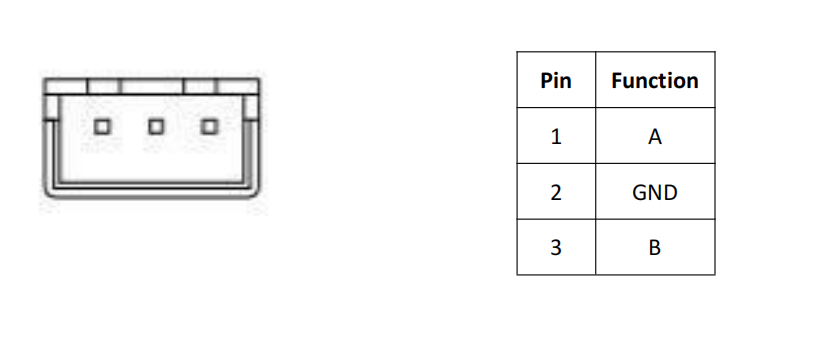
- Conecte el cable de comunicación al adaptador RS485 a USB. A continuación, conecte el cable al puerto RS485 del controlador y el adaptador al puerto USB del PC. A continuación se muestra el diagrama de pines del puerto de comunicación del controlador:
- Descargue y abra el software de configuración de controladores para motores sin escobillas.
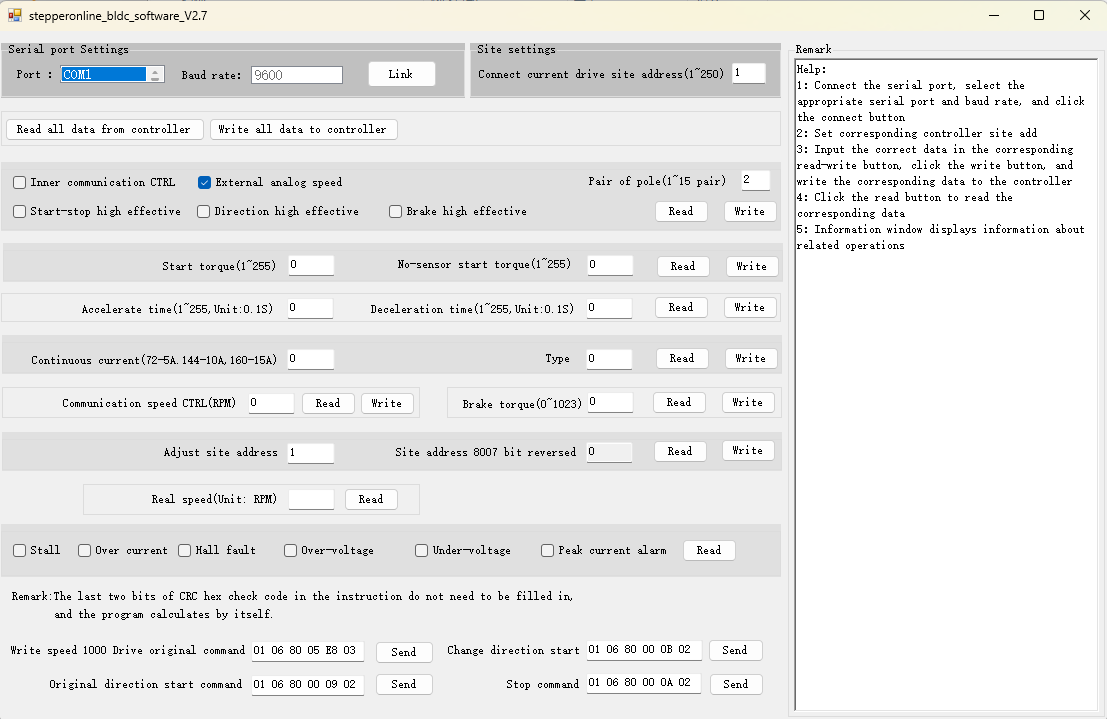
- Seleccione el puerto (Port) correcto (se resaltará en azul al seleccionarlo), configure la dirección esclava del controlador actual (Current Drive Slave Address) correcta y haga clic en Conectar (Link).
- Si el software se conecta correctamente, el botón Conectar (Link) cambiará a Cerrar (Close), y el panel Registro de estado (Status Log) en el lado derecho del software mostrará el mensaje: "Serial port opened successfully."
Nota: En esta fase, esto solo indica que el puerto serie se ha abierto correctamente, no que se haya establecido la comunicación con el controlador. Para verificar la comunicación, haga clic en cualquier botón Leer (Read) y compruebe si los datos se devuelven correctamente en el panel Registro de estado (Status Log). Si los datos se devuelven correctamente, la comunicación con el controlador es correcta. Si el panel Registro de estado (Status Log) muestra "No response data," indica un fallo de comunicación. Compruebe el cableado y las conexiones de comunicación.
Descripción de las secciones del software
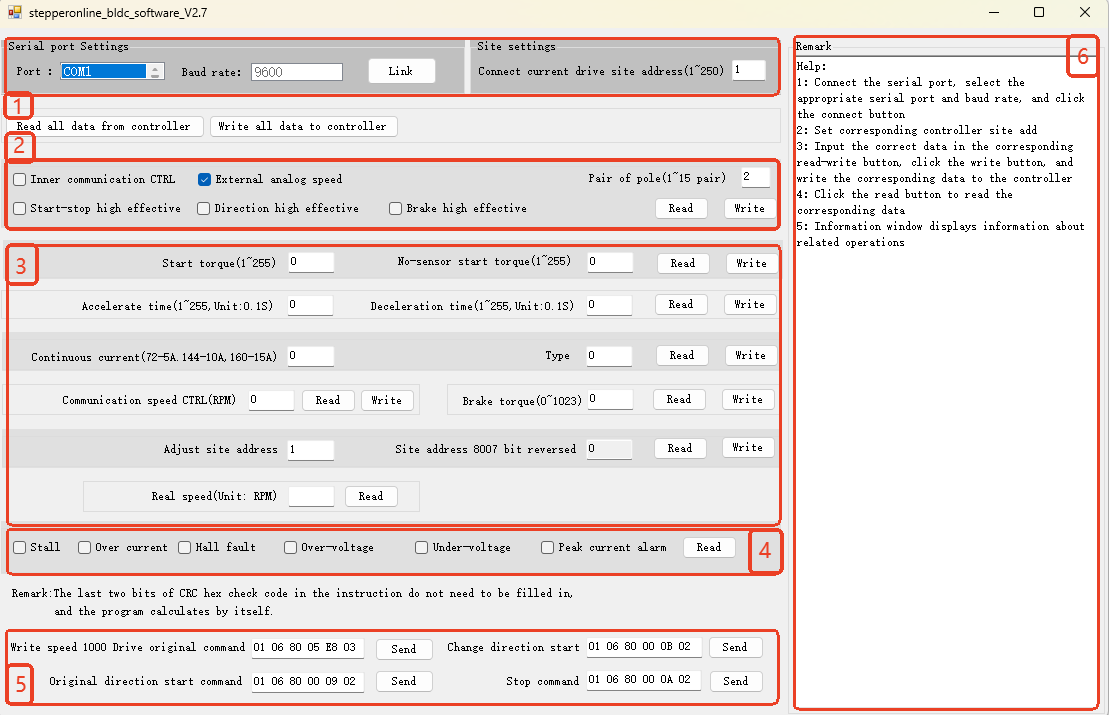
1. Configuración de parámetros de comunicación

Esta sección se utiliza para configurar los parámetros de comunicación entre el software de configuración y el controlador.
| Nombre | Descripción |
|---|---|
| Puerto (Port) | Selecciona el puerto COM del PC al que está conectado el controlador para motor sin escobillas. El puerto COM correcto se puede identificar en el Administrador de dispositivos del PC. |
| Velocidad de transmisión (Baud Rate) | Establece la velocidad de transmisión para la comunicación entre el software y el controlador. Los modelos BLD-510S y BLD-510B solo admiten 9600 baudios y este valor no se puede modificar, por lo que este campo está fijado en 9600 y no es seleccionable. |
| Dirección esclava (Slave Address) | Establece la dirección esclava Modbus del controlador para motor sin escobillas conectado. Si no se modifica mediante Modbus, la dirección predeterminada del controlador es 1. |
2. Configuración de parámetros de control

Esta sección se utiliza para configurar el modo de control, la lógica de los puertos de control y el número de pares de polos del motor para el controlador de motor sin escobillas.
| Nombre | Descripción |
|---|---|
| Control interno (Modbus) (Internal Control) | Modo de control interno. Al seleccionarlo, el controlador para motor sin escobillas dejará de aceptar señales de los puertos de señales de control y se controlará mediante comunicación Modbus. |
| Control externo (puertos E/S) (External Control) | Modo de control externo. Al seleccionarlo, el controlador para motor sin escobillas se controla en función de las señales introducidas a través de los puertos de señales de control. |
| Pin EN activo en alto (Start/Stop) (EN Pin Active High) | Al seleccionarlo, el pin EN del controlador debe recibir una señal de nivel alto para habilitar el funcionamiento del motor mediante señales de control externas. |
| Pin F/R activo en alto (Direction) (F/R Pin Active High) | Al seleccionarlo, el pin F/R del controlador debe recibir una señal de nivel alto para que el motor funcione en sentido directo. |
| Pin BK activo en alto (Brake) (BK Pin Active High) | Al seleccionarlo, el pin BK del controlador debe recibir una señal de nivel alto para iniciar una parada por frenado. |
Nota: El modo de control interno y el modo de control externo son mutuamente excluyentes y no pueden seleccionarse simultáneamente. Después de utilizar el software o la comunicación Modbus para configurar los parámetros, el controlador cambiará automáticamente al modo de control interno. Si posteriormente necesita utilizar los puertos externos para hacer funcionar el motor, seleccione Control externo (puertos E/S) (External Control (I/O Ports)) y haga clic en Escribir (Write).
3. Configuración de parámetros generales
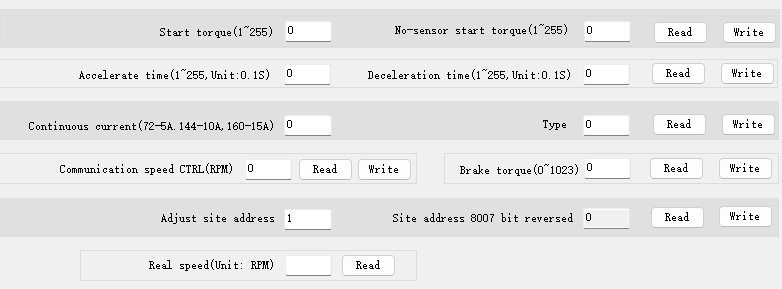
Esta sección se utiliza para configurar los parámetros generales de funcionamiento del motor. Los valores introducidos y mostrados están en formato decimal.
| Nombre | Descripción |
|---|---|
| Par de arranque / Par de arranque sin sensor (Start Torque / Sensorless Start Torque) | Establece el par de arranque para motores sin escobillas con sensor/sin sensor. Estos parámetros no tienen unidades. Un valor de 255 representa el 100 % del par de arranque. Ajústelos gradualmente según el rendimiento del motor. |
| Tiempo de aceleración / Tiempo de desaceleración (Acceleration Time / Deceleration Time) | Establece el tiempo de aceleración/desaceleración del motor. Unidad: 0,1 segundos. |
| Corriente continua (Continuous Current) | Establece la corriente máxima de salida continua del controlador. No modifique este valor a menos que conozca perfectamente las especificaciones nominales del motor y del controlador. Un valor demasiado alto puede dañar el controlador o el motor. |
| Tipo (Type) | Establece el tipo de motor sin escobillas conectado al controlador. Configure 15 para un motor sin escobillas con sensor y 16 para un motor sin escobillas sin sensor. El valor predeterminado es 15. |
| Control de velocidad por comunicación (Communication Speed Control) | Establece la velocidad de funcionamiento del motor en modo de control interno (unidad: RPM). Este parámetro no es aplicable en modo de control externo. |
| Par de frenado (Brake Torque) | Establece el par de frenado durante la parada del motor. Este parámetro no tiene unidades. Un valor de 1023 representa el 100 % del par de frenado. Ajústelo gradualmente según el rendimiento del motor. |
| Establecer dirección esclava (Set Slave Address) | Establece la dirección esclava Modbus del controlador conectado. Después de escribir, el campo Dirección esclava del controlador actual (Current Drive Slave Address) también debe actualizarse para seguir utilizando el software para la configuración de parámetros. |
| Dirección esclava 8007 Bit invertido (Slave Address 8007 Bit Reversed) | Este parámetro no es aplicable actualmente. |
| Velocidad real (Real Speed) | Lee la velocidad en tiempo real del motor. Unidad: RPM. |
4. Información de alarmas

Esta sección se utiliza para leer el estado actual de alarmas del controlador para motor sin escobillas. Después de hacer clic en Leer (Read), se mostrará el estado actual de alarmas. Resuelva los problemas según el contenido de la alarma mostrada.
| Nombre | Descripción |
|---|---|
| Bloqueo (Stall) | Compruebe si el motor sin escobillas está sobrecargado, si el tiempo de aceleración es demasiado corto o si el eje del motor está atascado. |
| Sobrecorriente (Over Current) | Compruebe si el cableado del motor sin escobillas es correcto y si existe un cortocircuito en el motor. |
| Fallo de Hall (Hall Fault) | Compruebe si el cableado del sensor Hall es correcto y si el sensor Hall está dañado. |
| Sobretensión (Over-Voltage) | Compruebe si la tensión de la fuente de alimentación es demasiado alta (por encima de 60 VCC). |
| Subtensión (Under-Voltage) | Compruebe si la tensión de la fuente de alimentación es demasiado baja (por debajo de 10 VCC). |
| Alarma de corriente de pico (Peak Current Alarm) | La corriente de salida instantánea del controlador es demasiado alta. Compruebe si el cableado es correcto o si existen posibles cortocircuitos. |
5. Panel de envío de comandos Modbus
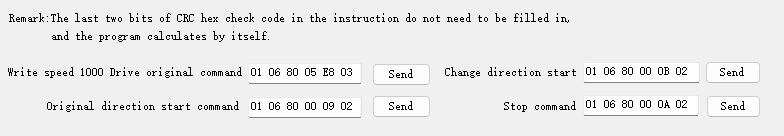
Esta sección se utiliza para enviar comandos Modbus. El software realiza automáticamente el cálculo CRC, por lo que no es necesario introducir manualmente los bytes CRC. Los campos de comandos están preconfigurados con comandos habituales (por ejemplo, establecer la velocidad del motor a 1000 RPM, arrancar el motor, arrancar el motor en sentido inverso, parar el motor) para pruebas operativas rápidas.
Para enviar un comando Modbus personalizado, introduzca su comando en cualquier campo de comando y haga clic en Enviar (Send).
Notas:
a. Los comandos preconfigurados para arrancar el motor, arrancar en sentido inverso y parar el motor están configurados para un motor con 2 pares de polos. Al enviar estos comandos preconfigurados, se establecerá el parámetro de pares de polos del controlador en 2. Si utiliza un motor sin escobillas con un número diferente de pares de polos, modifique el último dígito del comando para que coincida con los pares de polos de su motor antes de enviarlo.
b. Al establecer la velocidad del motor mediante Modbus, este software requiere los bytes de datos en orden little-endian (byte bajo primero). Por ejemplo, para establecer la velocidad a 2000 RPM (0x07D0), introduzca los bytes de datos como D0 07. El comando completo sería: 01 06 80 05 D0 07.
6. Panel de registro de estado
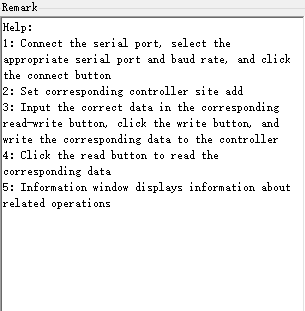
Esta sección muestra mensajes informativos, comandos Modbus enviados, comandos devueltos y otra información. Puede determinar si la comunicación es normal y si los parámetros se han escrito correctamente en función del contenido mostrado aquí.
Esta es una guía breve sobre el uso del software de configuración de controladores para motores sin escobillas. Este documento se actualizará según sea necesario. Si tiene alguna pregunta, no dude en ponerse en contacto con nosotros. Estamos aquí para ayudarle.