Esta guía está diseñada para ayudarle a comprender cómo conectar los servomotores STEPPERONLINE de las series A6, DSY y T6 con Arduino.
Materiales necesarios:
● Placa Arduino (como Arduino Uno) ● Servomotor con driver separado ● Fuente de alimentación ● Varios cables de conexión
Precauciones:
- Antes de comenzar, asegúrese de haber leído y comprendido la hoja de datos del servomotor que está utilizando
- Para evitar cortocircuitos u otros fallos eléctricos, manipule todos los componentes electrónicos con cuidado
Siga los pasos a continuación para conectar el driver del servo al Arduino:
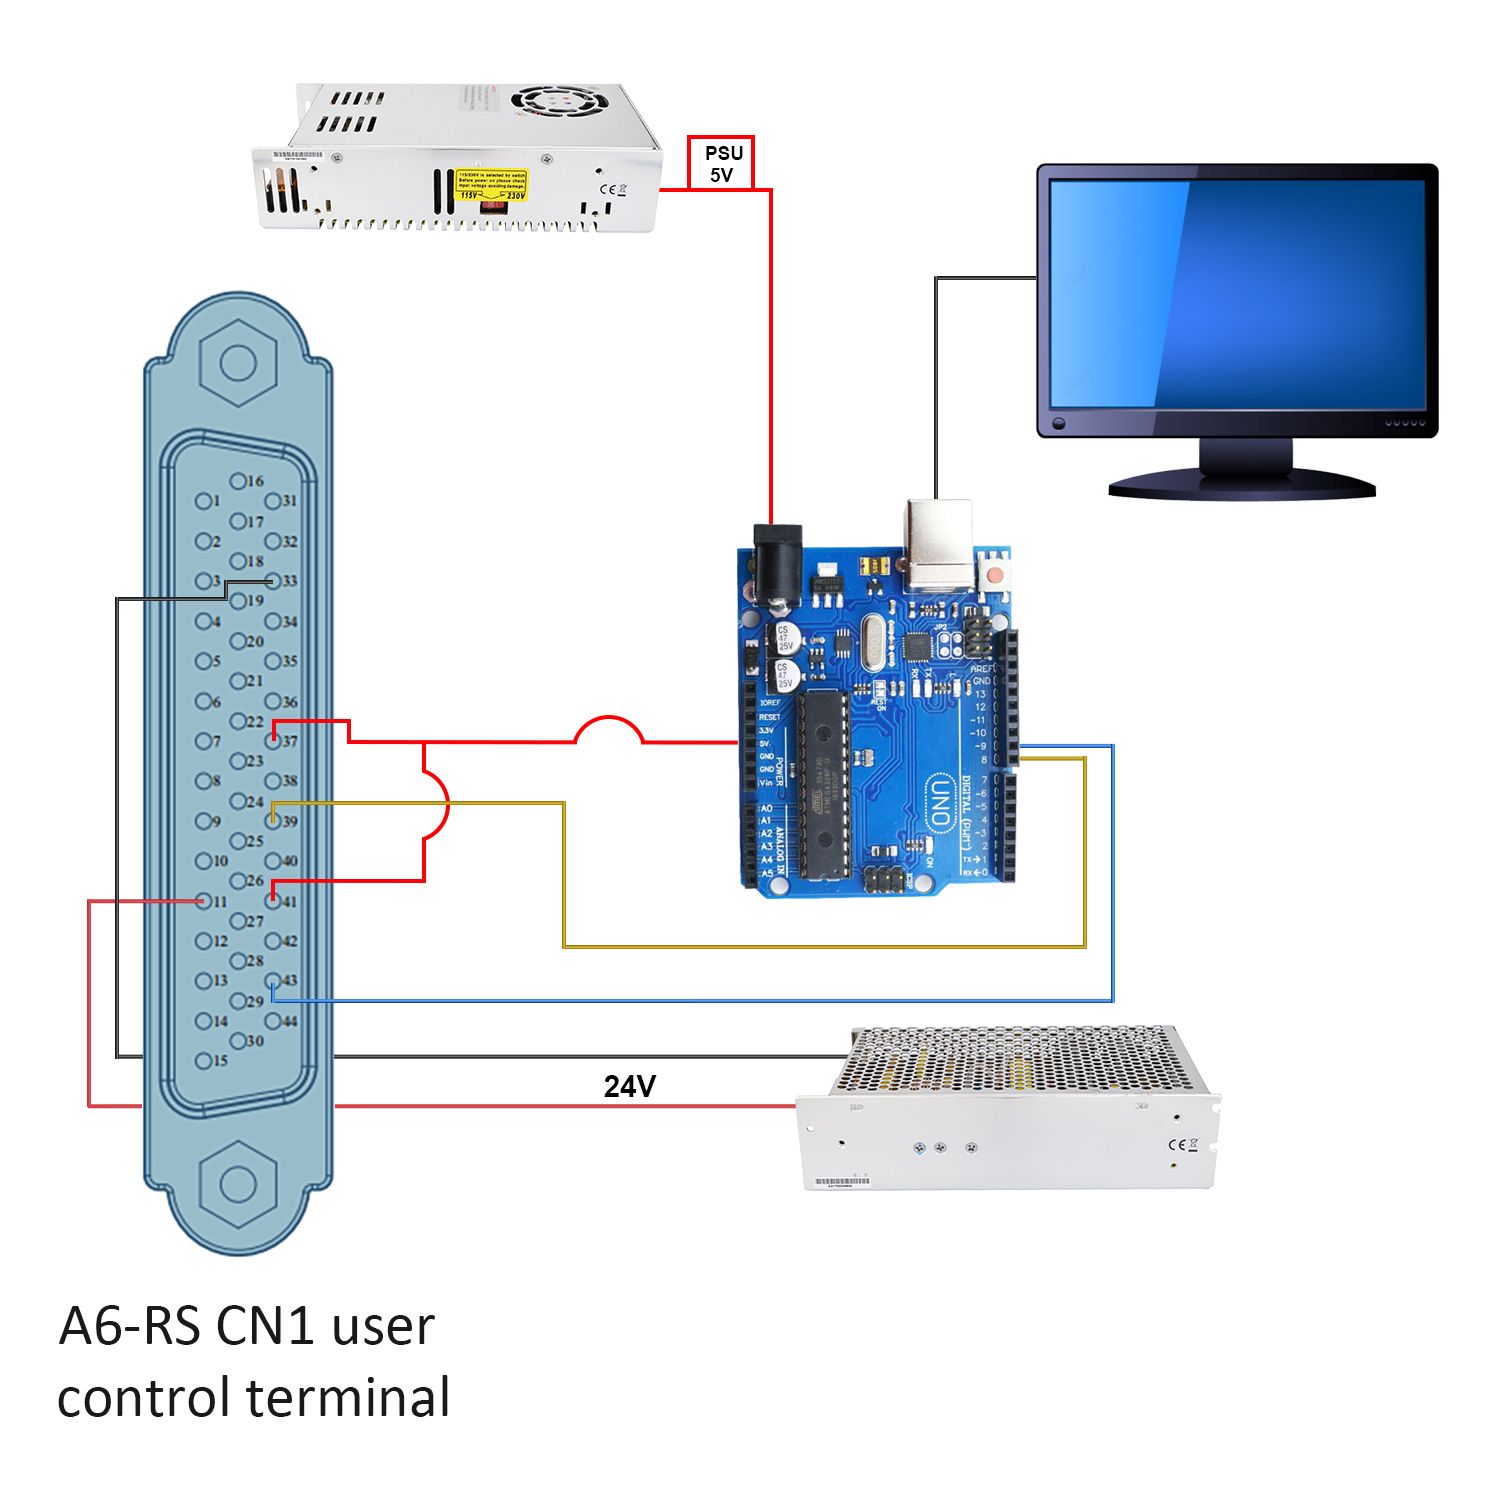
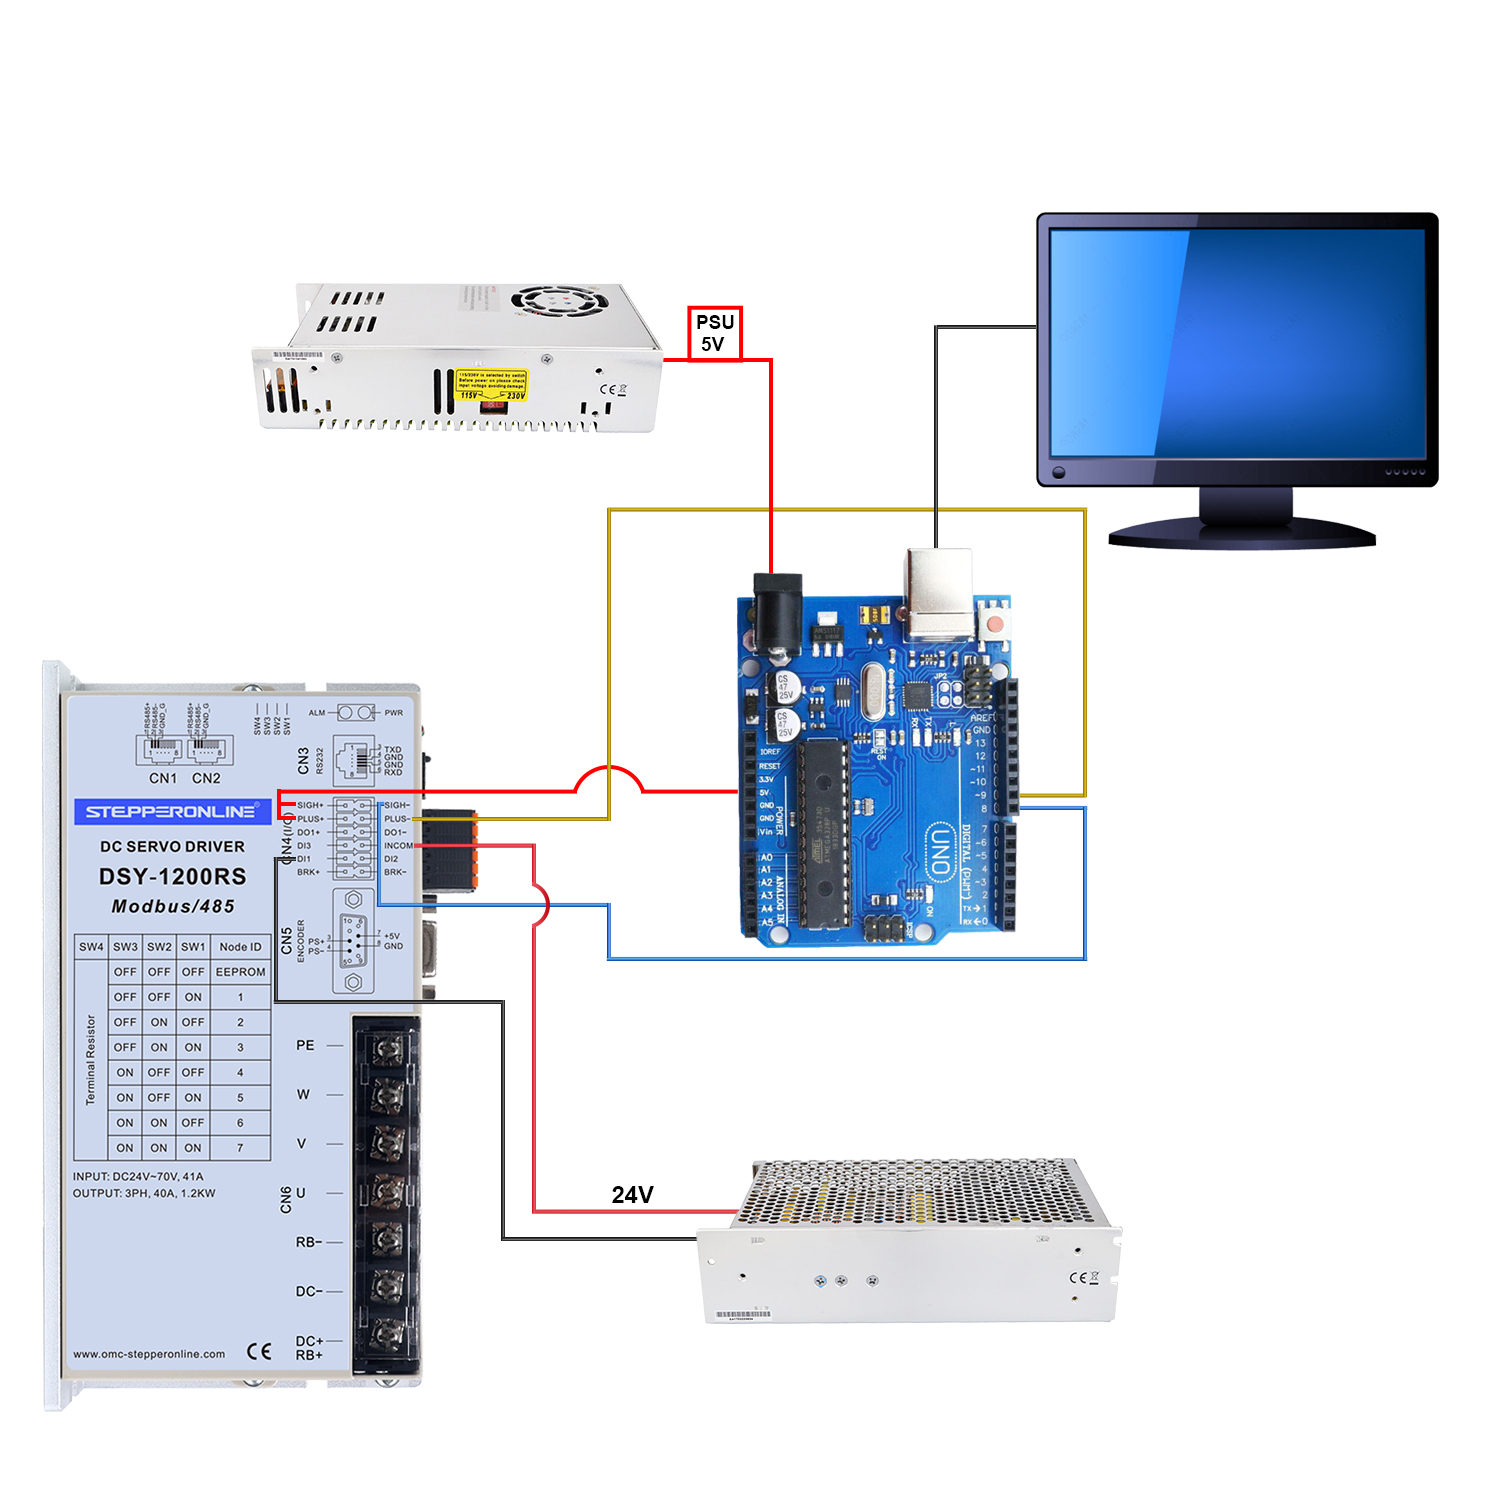
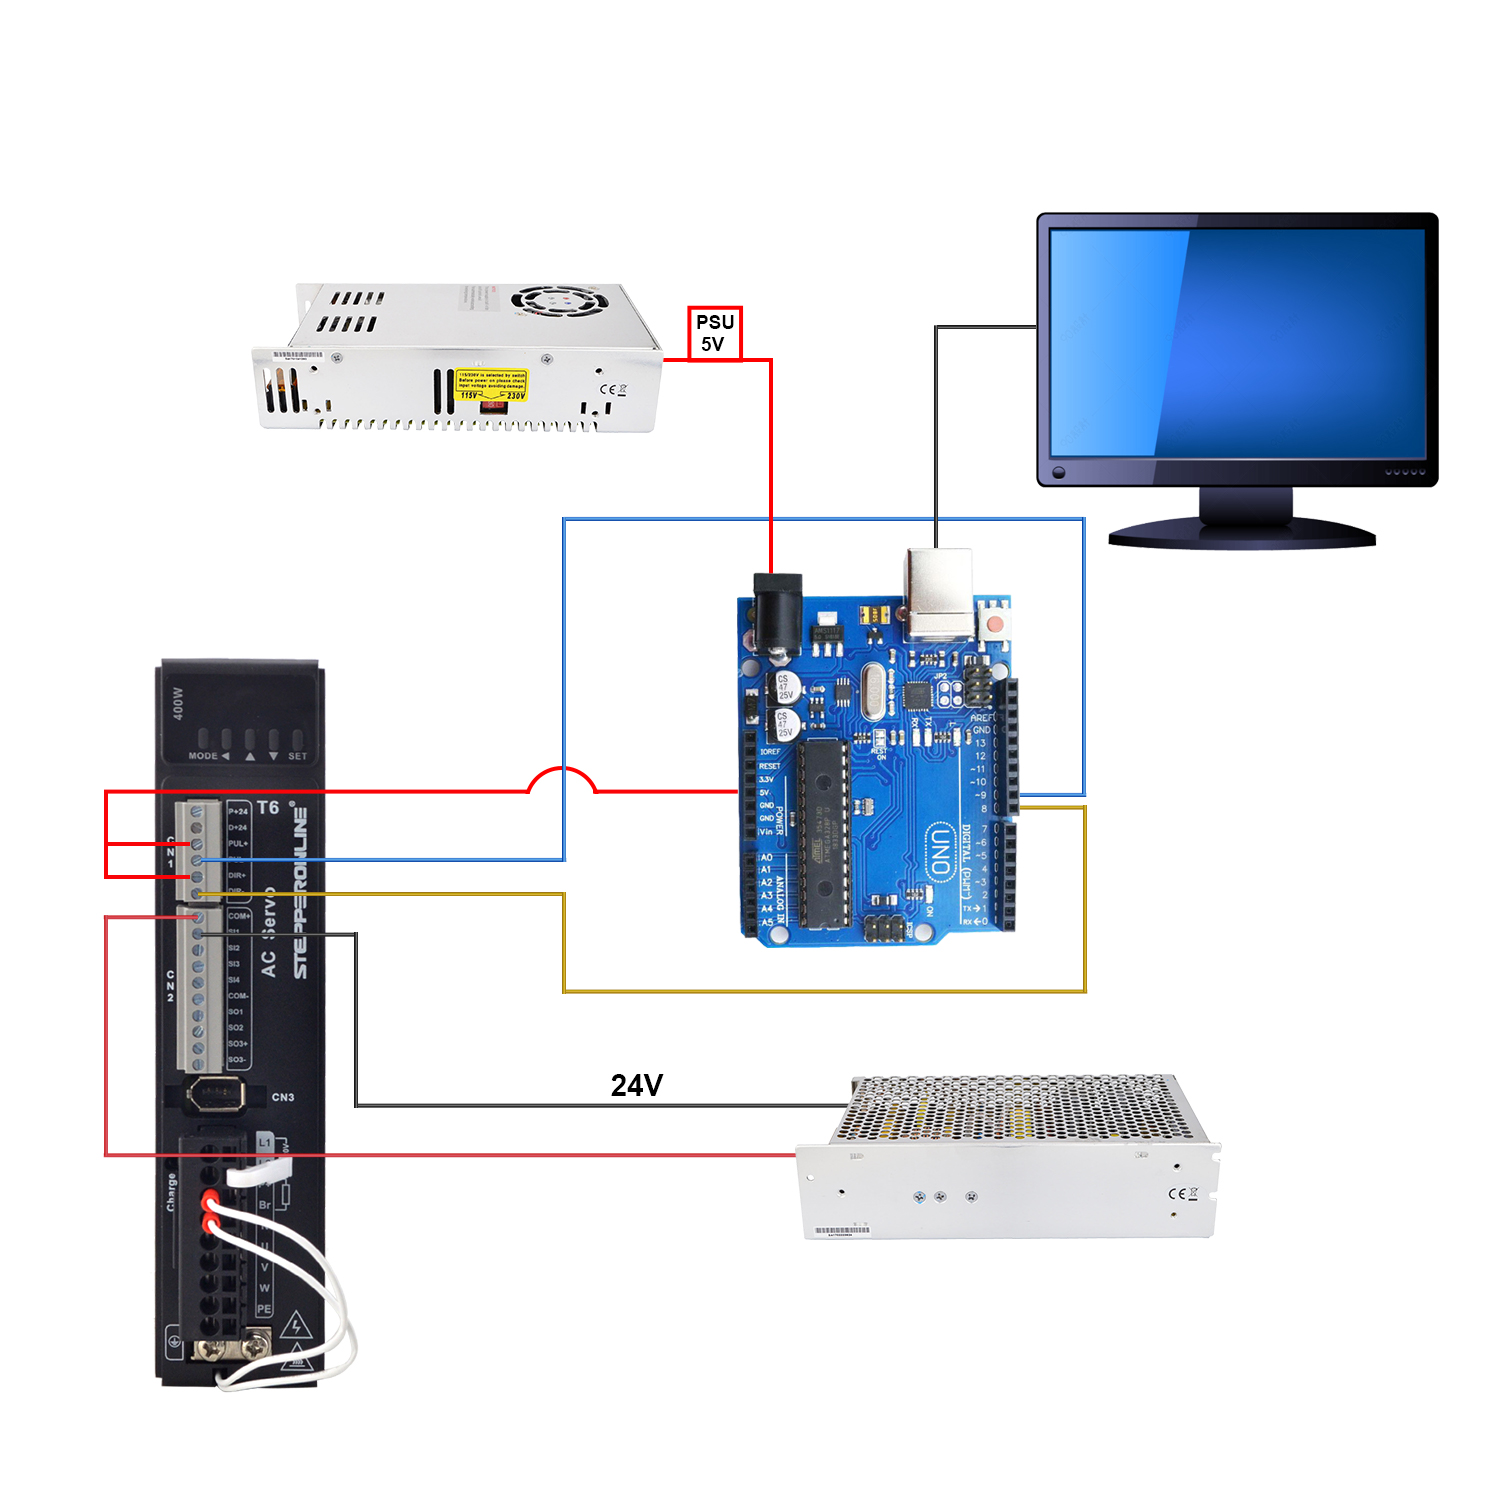
- Conecte DIR- y PUL- del driver a los puertos digitales del Arduino. Por ejemplo, PIN8 y PIN9
- Conecte PUL+ y DIR+ a 5V del Arduino
- Escriba un programa en el ordenador asignando PIN8 y PIN9 a DIR y PUL
El siguiente diagrama esquemático muestra las conexiones básicas entre el Arduino, el driver del servo, la fuente de alimentación y el servomotor.
Diagrama de cableado:
- Servomotor de la serie A6 - Arduino
- Servomotor de la serie DSY - Arduino
- Servomotor de la serie T6 - Arduino
Le proporcionamos el siguiente código de demostración sencillo como referencia.
int x;void setup() {pinMode(9,OUTPUT); // set Pin9 as PULpinMode(8,OUTPUT); // set Pin8 as DIR}void loop() {digitalWrite(8,HIGH); // set high level directionfor(x = 0; x < 400; x++) // repeat 400 times a revolution when setting 400 on driver{digitalWrite(9,HIGH); // Output highdelayMicroseconds(500); // set rotate speeddigitalWrite(9,LOW); // Output lowdelayMicroseconds(500); // set rotate speed}delay(1000); //pause 1 seconddigitalWrite(8,LOW); // set high level directionfor(x = 0; x < 400; x++){digitalWrite(9,HIGH);delayMicroseconds(500);digitalWrite(9,LOW);delayMicroseconds(500);}delay(1000);}