Diese Anleitung soll Ihnen helfen zu verstehen, wie Sie STEPPERONLINE A6-, DSY- und T6-Serie Servomotoren mit Arduino verbinden.
Benötigte Materialien:
● Arduino-Board (z. B. Arduino Uno) ● Split-Servomotor ● Netzteil ● Mehrere Verbindungskabel
Vorsichtsmaßnahmen:
- Bevor Sie beginnen, stellen Sie sicher, dass Sie das Datenblatt des verwendeten Servomotors gelesen und verstanden haben
- Um Kurzschlüsse oder andere elektrische Fehler zu vermeiden, gehen Sie vorsichtig mit allen elektronischen Bauteilen um
Bitte befolgen Sie die folgenden Schritte, um den Servotreiber mit dem Arduino zu verbinden:
- Verbinden Sie DIR- und PUL- des Treibers mit den digitalen Ports des Arduino. Zum Beispiel PIN8 und PIN9
- Verbinden Sie PUL+ und DIR+ mit 5V des Arduino
- Schreiben Sie ein Programm auf dem Computer, indem Sie PIN8 und PIN9 als DIR und PUL zuweisen
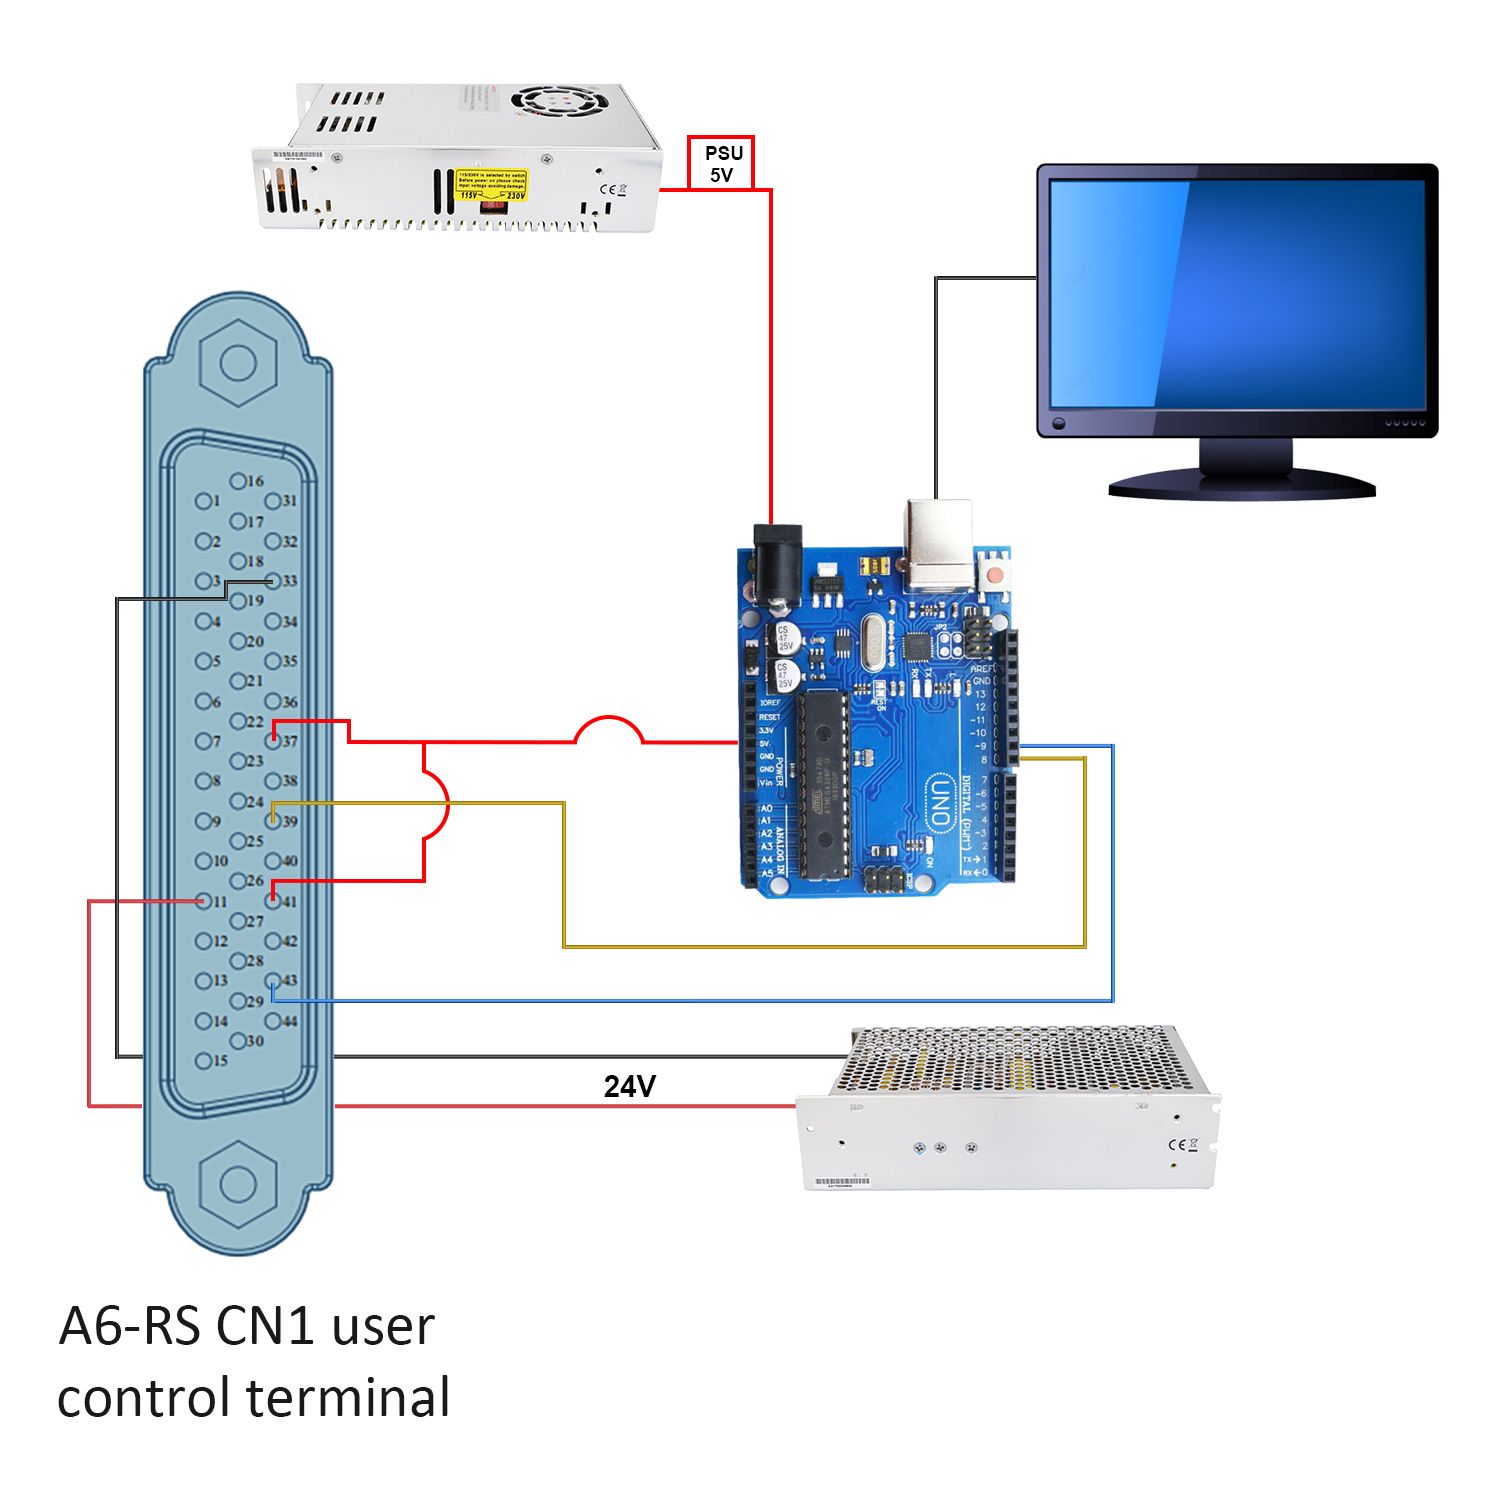
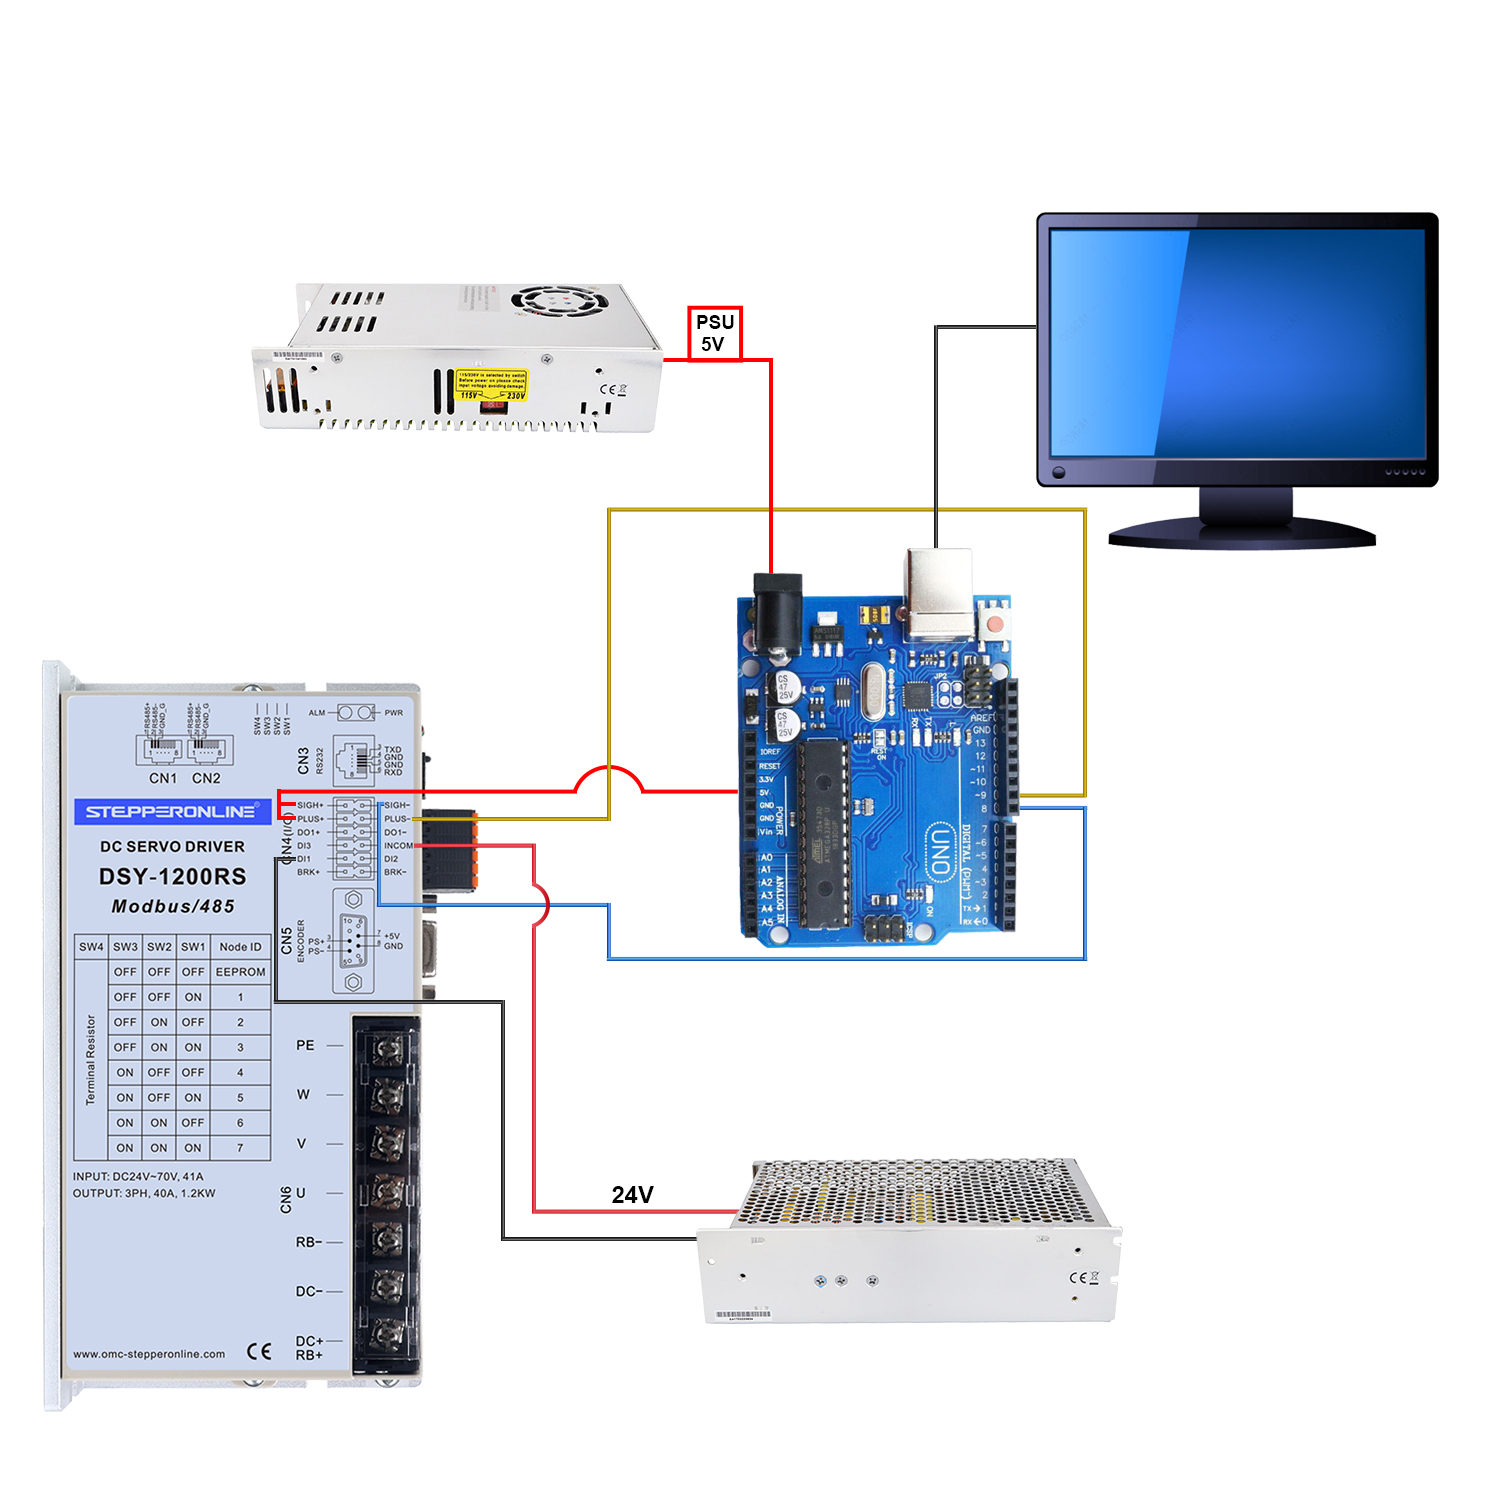
Das folgende Schaltbild zeigt die grundlegenden Verbindungen zwischen dem Arduino, dem Servotreiber, dem Netzteil und dem Servomotor.
Verdrahtungsdiagramm:
- A6-Serie Servomotor – Arduino
- DSY-Serie Servomotor – Arduino
- T6-Serie Servomotor – Arduino
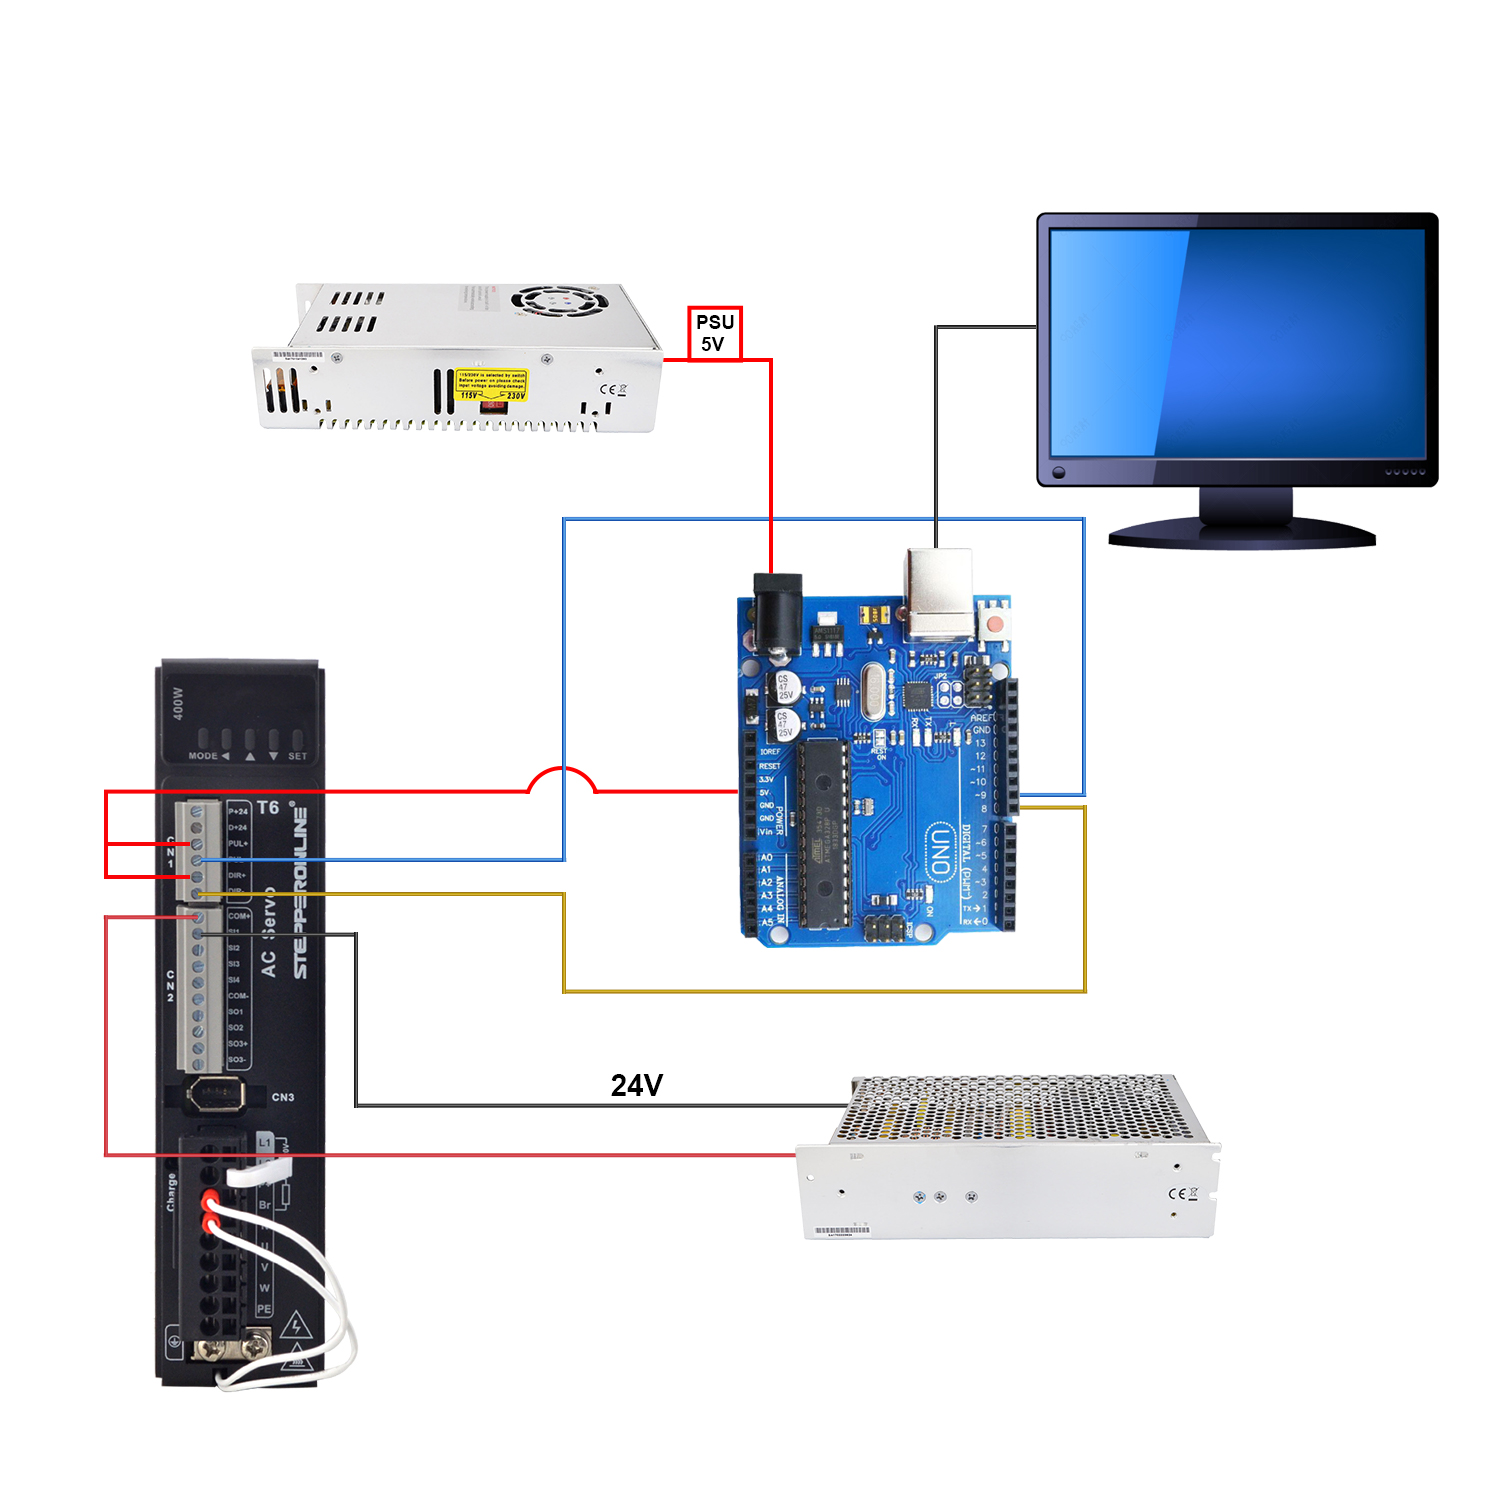
Wir stellen Ihnen den folgenden einfachen Demo-Code als Referenz zur Verfügung.
int x;void setup() {pinMode(9,OUTPUT); // set Pin9 as PULpinMode(8,OUTPUT); // set Pin8 as DIR}void loop() {digitalWrite(8,HIGH); // set high level directionfor(x = 0; x < 400; x++) // repeat 400 times a revolution when setting 400 on driver{digitalWrite(9,HIGH); // Output highdelayMicroseconds(500); // set rotate speeddigitalWrite(9,LOW); // Output lowdelayMicroseconds(500); // set rotate speed}delay(1000); //pause 1 seconddigitalWrite(8,LOW); // set high level directionfor(x = 0; x < 400; x++){digitalWrite(9,HIGH);delayMicroseconds(500);digitalWrite(9,LOW);delayMicroseconds(500);}delay(1000);}