Vorbereitungen
Hinweis: Die Konfigurationssoftware für bürstenlose Antriebe ist derzeit nur mit dem BLD-510S und BLD-510B kompatibel. Sie ist nicht mit anderen bürstenlosen Antrieben kompatibel.
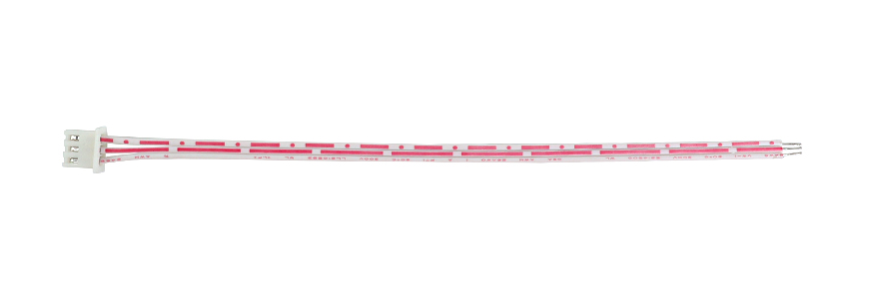
- Das im Lieferumfang des Antriebs enthaltene Kommunikationskabel.
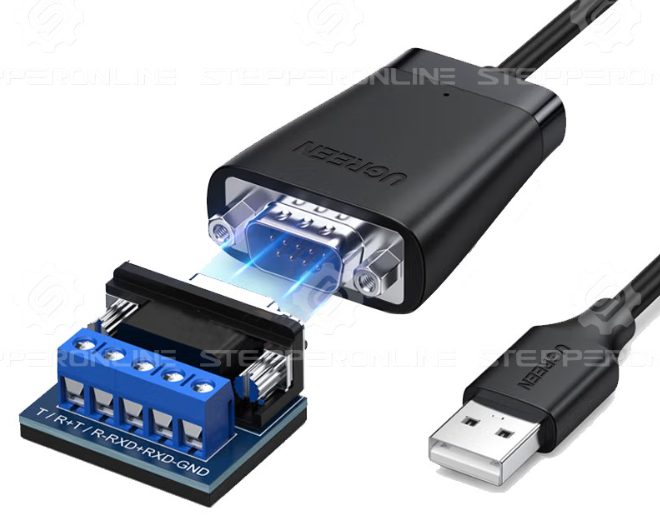
- Ein RS485-zu-USB-Adapter, z. B. Modell: RS485-1.
- Ein PC mit Windows-Betriebssystem.
- Konfigurationssoftware für bürstenlose Antriebe
stepperonline_bldc_software_V2.7.
Download-Link: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=3446/stepperonline_bldc_software_V2.7.zip
- Ein 24 V DC–48 V DC Netzteil.
Verbindung mit der Software herstellen
- Verbinden Sie den bürstenlosen Antrieb mit dem Netzteil und schalten Sie es ein.
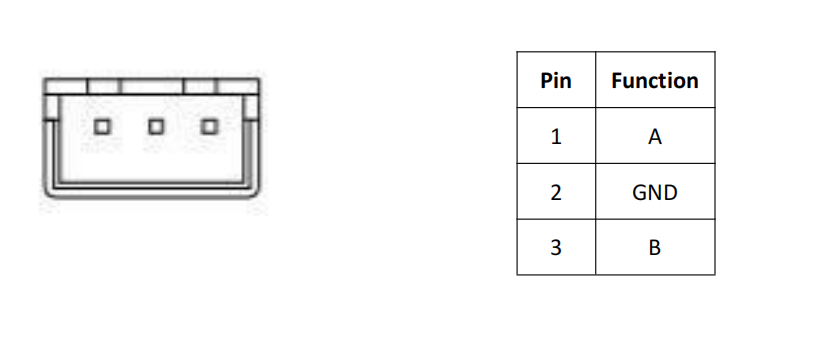
- Verbinden Sie das Kommunikationskabel mit dem RS485-zu-USB-Adapter. Stecken Sie dann das Kabel in den RS485-Anschluss des Antriebs und den Adapter in den USB-Anschluss des PCs. Nachfolgend finden Sie die Pinbelegung des Kommunikationsanschlusses des Antriebs:
- Laden Sie die Konfigurationssoftware für bürstenlose Antriebe herunter und öffnen Sie sie.
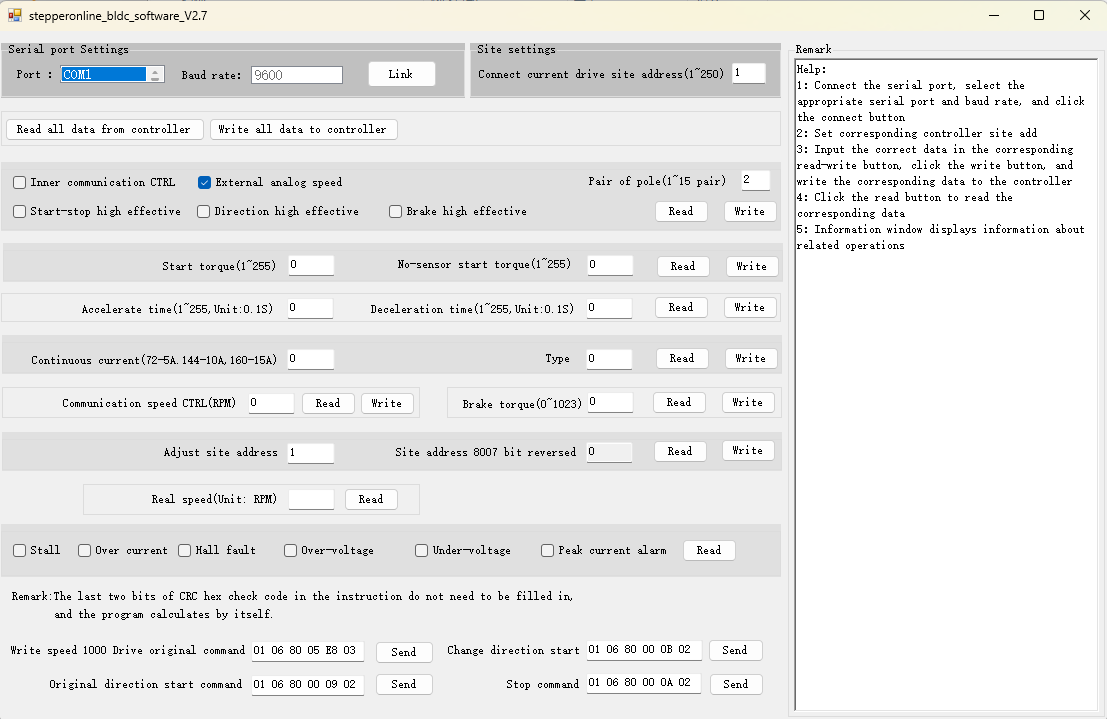
- Wählen Sie den richtigen Port aus (dieser wird blau markiert, wenn er ausgewählt ist), stellen Sie die korrekte Current Drive Slave Address ein und klicken Sie auf Link.
- Wenn die Verbindung erfolgreich hergestellt wurde, ändert sich die Schaltfläche Link zu Close, und das Status Log-Panel auf der rechten Seite der Software zeigt die Meldung: "Serial port opened successfully."
Hinweis: Zu diesem Zeitpunkt bedeutet dies lediglich, dass die serielle Schnittstelle erfolgreich geöffnet wurde – nicht, dass die Kommunikation mit dem Antrieb hergestellt ist. Um die Kommunikation zu überprüfen, klicken Sie auf eine beliebige Read-Schaltfläche und prüfen Sie, ob im Status Log-Panel Daten korrekt zurückgegeben werden. Wenn die Daten korrekt zurückgegeben werden, ist die Kommunikation mit dem Antrieb erfolgreich. Zeigt das Status Log-Panel "No response data" an, liegt ein Kommunikationsfehler vor. Bitte überprüfen Sie die Kommunikationsverkabelung und die Anschlüsse.
Beschreibung der Softwarebereiche
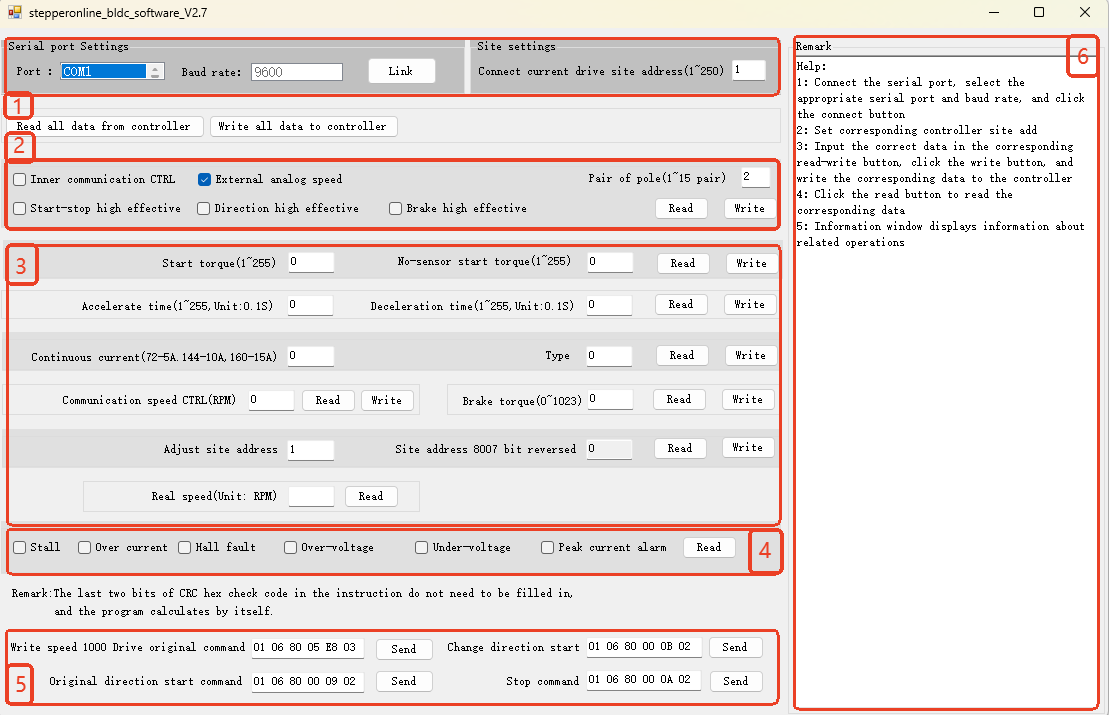
1. Kommunikationsparameter-Einstellungen

In diesem Bereich werden die Kommunikationsparameter zwischen der Konfigurationssoftware und dem Antrieb eingestellt.
| Name | Beschreibung |
|---|---|
| Port | Wählt den COM-Port am PC aus, an dem der bürstenlose Antrieb angeschlossen ist. Der richtige COM-Port kann im Geräte-Manager des PCs ermittelt werden. |
| Baud Rate | Stellt die Baudrate für die Kommunikation zwischen Software und Antrieb ein. Der BLD-510S und BLD-510B unterstützen nur 9600 Baud; dieser Wert kann nicht geändert werden. Das Feld ist daher fest auf 9600 eingestellt und nicht auswählbar. |
| Slave Address | Stellt die Modbus-Slave-Adresse des angeschlossenen bürstenlosen Antriebs ein. Sofern nicht über Modbus geändert, ist die Standardadresse des Antriebs 1. |
2. Steuerungsparameter-Einstellungen

In diesem Bereich werden der Steuerungsmodus, die Steuerport-Logik und die Anzahl der Motorpolpaare für den bürstenlosen Antrieb konfiguriert.
| Name | Beschreibung |
|---|---|
| Internal Control (Modbus) | Interner Steuerungsmodus. Bei Auswahl akzeptiert der bürstenlose Antrieb keine Signale mehr von den Steuersignal-Eingängen und wird über die Modbus-Kommunikation gesteuert. |
| External Control (I/O Ports) | Externer Steuerungsmodus. Bei Auswahl wird der bürstenlose Antrieb über die an den Steuersignal-Eingängen eingegebenen Signale gesteuert. |
| EN Pin Active High (Start/Stop) | Bei Auswahl muss der EN-Pin des Antriebs ein High-Pegel-Signal erhalten, um den Motorbetrieb über externe Steuersignale zu aktivieren. |
| F/R Pin Active High (Direction) | Bei Auswahl muss der F/R-Pin des Antriebs ein High-Pegel-Signal erhalten, damit der Motor in Vorwärtsrichtung dreht. |
| BK Pin Active High (Brake) | Bei Auswahl muss der BK-Pin des Antriebs ein High-Pegel-Signal erhalten, um einen Bremsstopp auszulösen. |
Hinweis: Der interne und der externe Steuerungsmodus schließen sich gegenseitig aus und können nicht gleichzeitig ausgewählt werden. Nach dem Einstellen von Parametern über die Software oder die Modbus-Kommunikation wechselt der Antrieb automatisch in den internen Steuerungsmodus. Wenn Sie anschließend die externen Anschlüsse zum Betrieb des Motors verwenden möchten, wählen Sie External Control (I/O Ports) und klicken Sie auf Write.
3. Allgemeine Parameter-Einstellungen
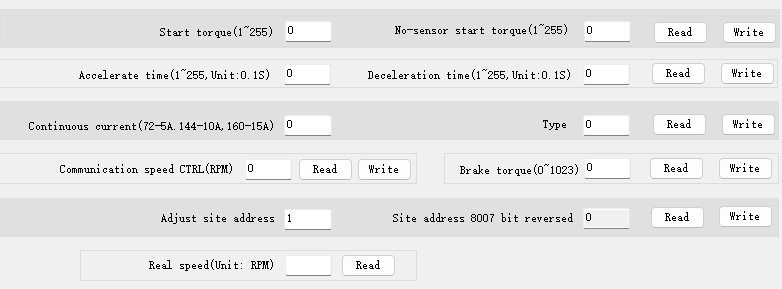
In diesem Bereich werden die allgemeinen Parameter für den Motorbetrieb konfiguriert. Eingabe- und Anzeigewerte erfolgen im Dezimalformat.
| Name | Beschreibung |
|---|---|
| Start Torque / Sensorless Start Torque | Stellt das Anlaufdrehmoment für bürstenlose Motoren mit/ohne Sensor ein. Diese Parameter sind einheitenlos. Ein Wert von 255 entspricht 100 % Anlaufdrehmoment. Passen Sie die Werte schrittweise an die Motorleistung an. |
| Acceleration Time / Deceleration Time | Stellt die Beschleunigungs-/Verzögerungszeit des Motors ein. Einheit: 0,1 Sekunden. |
| Continuous Current | Stellt den maximalen Dauer-Ausgangsstrom des Antriebs ein. Ändern Sie diesen Wert nur, wenn Sie die Nennwerte von Motor und Antrieb vollständig verstehen. Ein zu hoch eingestellter Wert kann den Antrieb oder den Motor beschädigen. |
| Type | Stellt den Typ des am Antrieb angeschlossenen bürstenlosen Motors ein. Stellen Sie 15 für einen bürstenlosen Motor mit Sensor und 16 für einen bürstenlosen Motor ohne Sensor ein. Standardwert ist 15. |
| Communication Speed Control | Stellt die Motordrehzahl im internen Steuerungsmodus ein (Einheit: RPM). Dieser Parameter ist im externen Steuerungsmodus nicht anwendbar. |
| Brake Torque | Stellt das Bremsmoment beim Motorstopp ein. Dieser Parameter ist einheitenlos. Ein Wert von 1023 entspricht 100 % Bremsmoment. Passen Sie den Wert schrittweise an die Motorleistung an. |
| Set Slave Address | Stellt die Modbus-Slave-Adresse des angeschlossenen Antriebs ein. Nach dem Schreiben muss das Feld Current Drive Slave Address ebenfalls aktualisiert werden, um die Software weiterhin für die Parameterkonfiguration verwenden zu können. |
| Slave Address 8007 Bit Reversed | Dieser Parameter ist derzeit nicht anwendbar. |
| Real Speed | Liest die Echtzeit-Drehzahl des Motors aus. Einheit: RPM. |
4. Alarmmeldungen

In diesem Bereich wird der aktuelle Alarmstatus des bürstenlosen Antriebs ausgelesen. Nach dem Klicken auf Read wird der aktuelle Alarmstatus angezeigt. Beheben Sie die Störung basierend auf dem angezeigten Alarminhalt.
| Name | Beschreibung |
|---|---|
| Stall | Prüfen Sie, ob der bürstenlose Motor überlastet ist, ob die Beschleunigungszeit zu kurz eingestellt ist oder ob die Motorwelle blockiert ist. |
| Over Current | Prüfen Sie, ob die Verkabelung des bürstenlosen Motors korrekt ist und ob ein Kurzschluss im Motor vorliegt. |
| Hall Fault | Prüfen Sie, ob die Hall-Sensor-Verkabelung korrekt ist und ob der Hall-Sensor beschädigt ist. |
| Over-Voltage | Prüfen Sie, ob die Versorgungsspannung zu hoch ist (über 60 V DC). |
| Under-Voltage | Prüfen Sie, ob die Versorgungsspannung zu niedrig ist (unter 10 V DC). |
| Peak Current Alarm | Der momentane Ausgangsstrom des Antriebs ist zu hoch. Prüfen Sie die Verkabelung auf Korrektheit oder mögliche Kurzschlüsse. |
5. Modbus-Befehls-Sendepanel
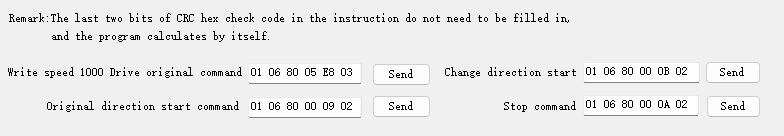
In diesem Bereich werden Modbus-Befehle gesendet. Die Software führt die CRC-Berechnung automatisch durch, sodass die CRC-Bytes nicht manuell eingegeben werden müssen. Die Befehlsfelder sind mit gängigen Befehlen vorausgefüllt (z. B. Motordrehzahl auf 1000 RPM einstellen, Motor starten, Motor rückwärts starten, Motor stoppen), um schnelle Betriebstests zu ermöglichen.
Um einen benutzerdefinierten Modbus-Befehl zu senden, geben Sie Ihren Befehl in ein beliebiges Befehlsfeld ein und klicken Sie auf Send.
Hinweise:
a. Die voreingestellten Befehle zum Starten des Motors, zum Rückwärtsstarten und zum Stoppen des Motors sind für einen Motor mit 2 Polpaaren konfiguriert. Das Senden dieser voreingestellten Befehle setzt den Polpaar-Parameter des Antriebs auf 2. Wenn Sie einen bürstenlosen Motor mit einer anderen Anzahl von Polpaaren verwenden, ändern Sie die letzte Ziffer des Befehls entsprechend der Polpaarzahl Ihres Motors, bevor Sie ihn senden.
b. Beim Einstellen der Motordrehzahl über Modbus erfordert diese Software die Datenbytes in Little-Endian-Reihenfolge (niedrigwertiges Byte zuerst). Um beispielsweise die Drehzahl auf 2000 RPM (0x07D0) einzustellen, geben Sie die Datenbytes als D0 07 ein. Der vollständige Befehl lautet: 01 06 80 05 D0 07.
6. Statusprotokoll-Panel
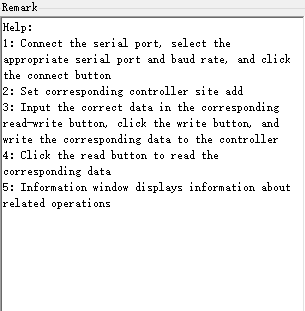
In diesem Bereich werden Hinweismeldungen, gesendete Modbus-Befehle, zurückgegebene Befehle und weitere Informationen angezeigt. Anhand der hier angezeigten Inhalte können Sie feststellen, ob die Kommunikation ordnungsgemäß funktioniert und ob Parameter korrekt geschrieben wurden.
Dies ist eine Kurzanleitung zur Verwendung der Konfigurationssoftware für bürstenlose Antriebe. Dieses Dokument wird bei Bedarf aktualisiert. Bei Fragen können Sie sich gerne an uns wenden. Wir helfen Ihnen gerne weiter.