Die Kernfunktion des Z-Signals besteht darin, einmal pro Umdrehung einen eindeutigen absoluten Positionsreferenzpunkt bereitzustellen. Es fungiert als mechanische Referenzposition: Bei jeder vollständigen Drehung der Motorwelle gibt das Z-Signal einen Impuls aus. Detaillierte Beschreibungen der Encoder-Kanäle finden Sie in der Produktdokumentation auf der StepperOnline-Website.
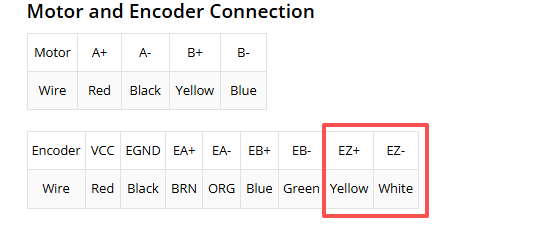
Schrittmotor mit Z-Signal:
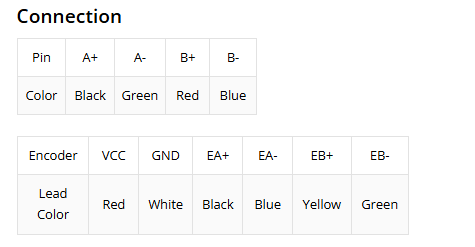
Schrittmotor ohne Z-Signal:
Situationen, in denen das Z-Signal typischerweise NICHT erforderlich ist:
- Drehzahlregelung: Wenn Sie den Motor ausschließlich zur Drehzahlregelung einsetzen und keine absolute Position benötigen, sind nur die Kanäle A und B für die Drehzahlrückmeldung erforderlich.
- Relative Positionssteuerung: Wenn alle Bewegungen relativ zur aktuellen Position nach dem Einschalten ausgeführt werden, ohne dass ein Bezug zu einer absoluten mechanischen Koordinate erforderlich ist. Beispiel: ein einfacher Schubmechanismus, der eine Hubbewegung mit festem Hub ausführt, wobei der Ausgangspunkt beliebig ist.
- System verfügt bereits über andere Referenzierungsmethoden: Wenn Ihre Anlage bereits mit zuverlässigen Referenzsensoren (z. B. Endschaltern) ausgestattet ist und nach jedem Start einen Referenzierungsvorgang durchführt, ist das Z-Signal nicht notwendig. Die Referenzierung mit einem externen Sensor ist häufig präziser und zuverlässiger als die Verwendung des Z-Signals, da das Z-Signal nur die Position der Motorwelle angibt, während ein externer Sensor direkt die Position der Last erfassen kann.
Situationen, in denen das Z-Signal ERFORDERLICH ist:
- Strenge Mehrachs-Synchronisation: In Mehrachssystemen, die eine präzise Synchronisation aller Achsen zu Beginn jeder Umdrehung erfordern. Das Z-Signal kann einen gemeinsamen Synchronisationspunkt für mehrere Motoren bereitstellen.
- Vermeidung kumulativer Fehler über mehrere Umdrehungen: In Anwendungen, die einen langfristigen Dauerbetrieb erfordern, bei dem jede Positionsfehlerakkumulation inakzeptabel ist, kann das Z-Signal als Positionsreferenz pro Umdrehung dienen, um kumulative Fehler zu korrigieren.
- Als präzise Referenzposition innerhalb einer Umdrehung: Wenn die operative Referenzposition der direkt vom Motor angetriebenen Last mit der Z-Signalposition der Motorwelle übereinstimmt, kann das Z-Signal als sehr präzises und hochgradig wiederholbares Referenzsignal verwendet werden, wodurch ein externer Sensor entfällt.
Zusammenfassung: Für die meisten konventionellen Closed-Loop-Schrittmotoranwendungen ist es durchaus möglich, auf das Z-Signal zu verzichten, sofern Sie akzeptieren können, dass das System nach jedem Einschalten einen Referenzierungsvorgang durchführen muss, um ein absolutes Koordinatensystem zu erstellen. Entscheiden Sie je nach den spezifischen Anforderungen Ihrer Anwendung, ob das Z-Signal zur Erstellung einer Referenzposition beim Einschalten verwendet werden soll. Bei der Verdrahtung müssen Sie lediglich die Signalleitungen A, A-, B und B- des Encoders korrekt an den Treiber anschließen; die Leitungen Z und Z- können unbeschaltet bleiben. Beachten Sie, dass das Weglassen des Z-Signals die Leistung des Drehzahlregelkreises nicht beeinträchtigt, jedoch die absolute Referenz pro Umdrehung entfällt. Bitte prüfen Sie die Kompatibilität im Handbuch Ihres Treibers.