Haltemoment, auch als statisches Drehmoment bezeichnet, ist das maximale Drehmoment, das ein Schrittmotor erzeugen kann, wenn er bestromt ist, sich aber nicht dreht (d. h. im Stillstand).
Hier ist eine anschauliche Erklärung: Wenn Sie die Wicklungen des Schrittmotors mit dem Nennstrom versorgen (bei blockierter Welle) und dann versuchen, die Motorwelle mit einem Schraubenschlüssel zu drehen, müssen Sie eine bestimmte Kraft aufwenden, um den magnetischen Widerstand zu überwinden und die Rotation einzuleiten. Das minimale Drehmoment, das erforderlich ist, um die Motorwelle in Drehung zu versetzen, ist das Haltemoment.
Wichtige Eigenschaften
- Statische Kenngröße: Das Haltemoment wird bei Drehzahl null gemessen und repräsentiert die "Blockier-" oder "Selbsthaltefähigkeit" des Motors im Stillstand.
- Maximaler Drehmomentpunkt: Das Haltemoment ist das theoretisch maximale Drehmoment, das der Schrittmotor abgeben kann.
- Proportional zum Strom: Die Größe des Haltemoments steht in direktem Zusammenhang mit dem durch die Wicklungen fließenden Strom. Je höher der angelegte Strom (ohne den maximal zulässigen Strom für Motor und Treiber zu überschreiten), desto größer ist das Haltemoment.
- Nicht das Laufmoment: Diese Unterscheidung ist entscheidend. Sobald der Motor zu rotieren beginnt, sinkt das tatsächliche Drehmoment, das er abgeben kann (als "Laufmoment" bezeichnet), mit zunehmender Drehzahl deutlich und liegt immer unter dem Haltemoment. Dies ist hauptsächlich auf Faktoren wie die Induktivität der Motorwicklungen und die während der Rotation erzeugte Gegen-EMK zurückzuführen.
Technische Bedeutung des Haltemoments
- Grundlage für die Motorauswahl: Das Haltemoment ist einer der wichtigsten Parameter zur Auswahl und zum Vergleich verschiedener Schrittmotormodelle. Es spiegelt direkt die Drehmomentfähigkeit des Motors wider. Wenn beispielsweise in einer Linearanwendung eine schwere Last bewegt werden muss, berechnen Sie zunächst das erforderliche Drehmoment und wählen dann einen Motor, dessen Haltemoment diesen Wert überschreitet.
- Positionshaltung: In Anwendungen, bei denen der Motor seine Position im Stillstand festhalten muss (z. B. die Düse eines 3D-Druckers während einer Druckpause oder ein Roboterarm nach Erreichen einer Zielposition), sorgt ein hohes Haltemoment dafür, dass sich die Position unter äußeren Krafteinwirkungen nicht verschiebt.
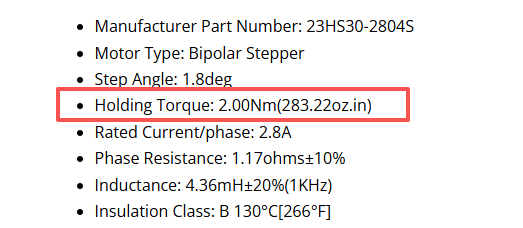
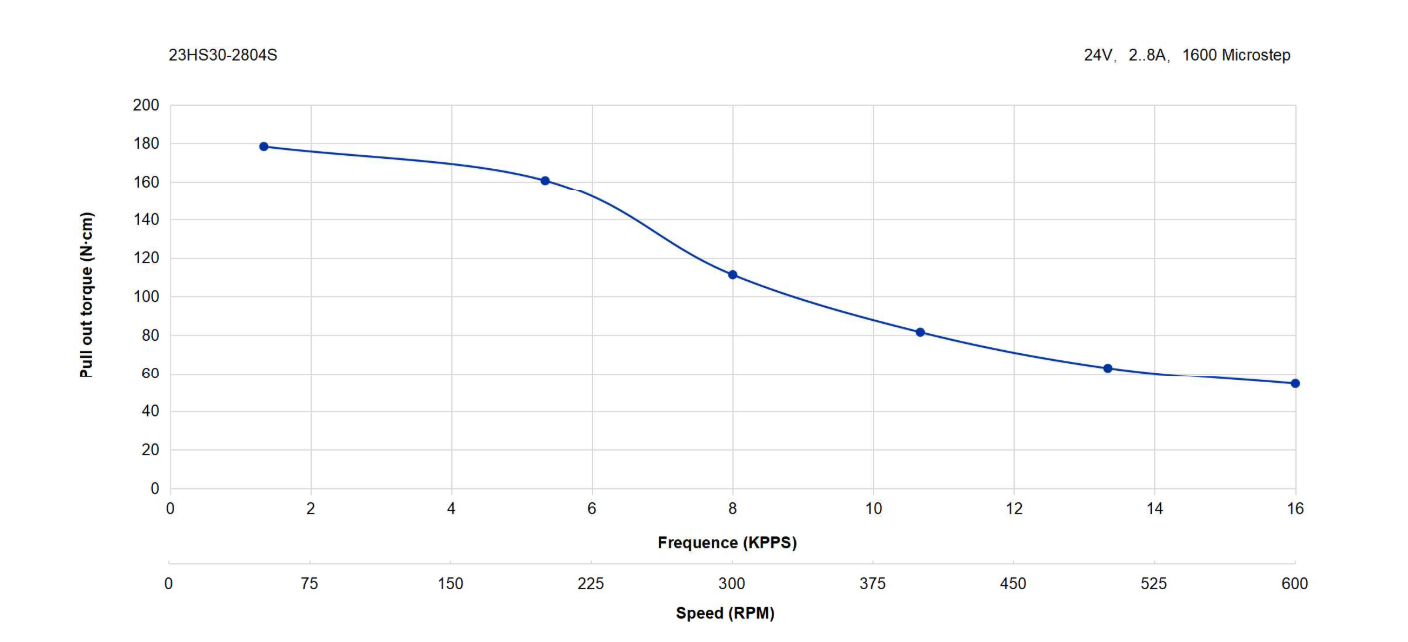
Wie in der Abbildung gezeigt, hat das Schrittmotormodell 23HS30-2804S ein statisches Haltemoment von 2 Nm. Im tatsächlichen Betrieb nimmt das dynamische Drehmoment jedoch mit zunehmender Drehzahl ab. Dies spiegelt sich in der Drehmoment-Drehzahl-Kurve wider, bei der alle maximalen Laufmomentwerte unter dem statischen Haltemoment liegen.
I. Induktive Eigenschaften der Wicklungen
Die Statorwicklungen eines Schrittmotors sind signifikante induktive Bauteile. Die grundlegende Eigenschaft einer Induktivität ist es, Stromänderungen entgegenzuwirken. Unter statischen Bedingungen fließt ein stabiler Gleichstrom durch die Wicklungen, der konstant ist, sodass die Induktivität keinen Widerstand leistet.
Wenn der Motor jedoch rotieren muss, sendet der Treiber hochfrequente gepulste Spannungssignale an die Wicklungen, um das Magnetfeld schnell umzuschalten. Zu diesem Zeitpunkt verursacht die Induktivität ein kritisches Problem: Der Strom steigt viel langsamer an, als sich die Spannung ändert.
- Bei niedrigen Drehzahlen: Die Pulsfrequenz ist niedrig, was dem Strom relativ viel Zeit lässt, um auf seinen Nennwert anzusteigen. Dadurch bleibt das Drehmoment nahe am Haltemoment.
- Bei mittleren bis hohen Drehzahlen: Die Pulsfrequenz erhöht sich und die Dauer jedes Pulses wird extrem kurz. Der Strom hat nicht genug Zeit, um seinen Spitzenwert zu erreichen, bevor der nächste Puls eintrifft. Dies führt dazu, dass der mittlere Strom in den Wicklungen deutlich sinkt.
Fazit: Das Drehmoment ist proportional zum Strom. Da die Induktivität verhindert, dass der Strom schnell ansteigt, ist der mittlere Strom während der Rotation niedriger als der statische Strom. Folglich ist das tatsächliche Abgabedrehmoment zwangsläufig geringer als das Haltemoment.
II. Gegen-EMK (Elektromotorische Kraft)
Wenn ein Schrittmotor rotiert, wirkt er nicht nur als Motor, sondern auch als Generator. Der rotierende Permanentmagnet-Rotor schneidet die magnetischen Feldlinien der Statorwicklungen und erzeugt gemäß dem Induktionsgesetz eine induzierte elektromotorische Kraft (EMK), die der Antriebsspannung entgegenwirkt. Dies wird als Gegen-EMK bezeichnet.
- Auswirkung: Die Gegen-EMK wirkt einem Teil der vom Treiber gelieferten Spannung entgegen. Nach dem Ohmschen Gesetz wird die effektive Spannung an den Wicklungen reduziert, was es schwieriger macht, Strom durch sie hindurchzutreiben.
- Zusammenhang mit der Drehzahl: Die Größe der Gegen-EMK ist proportional zur Drehzahl. Je höher die Drehzahl, desto größer die Gegen-EMK, desto stärker ihre dem Strom entgegenwirkende Wirkung und desto stärker der Drehmomentabfall.
Wichtiger Zusammenhang: Die Gegen-EMK ist keine unabhängige Ursache, sondern eine unvermeidliche Folge der elektromagnetischen Induktion, sobald der Motor rotiert. Ein Motor mit hoher Induktivität erzeugt in der Regel auch eine höhere Gegen-EMK. Somit ist die Induktivität die Ursache und die Gegen-EMK die Wirkung; zusammen bewirken sie, dass das Drehmoment mit zunehmender Drehzahl abfällt.
III. Sonstige Verluste
Während des Hochgeschwindigkeitsbetriebs ändert sich das Magnetfeld im Kern des Motors mit hoher Frequenz, was Wirbelstromverluste und Hystereseverluste erzeugt. Diese Energie wird als Wärme abgeführt und kann nicht in mechanische Arbeit umgewandelt werden, was den Wirkungsgrad und das verfügbare Drehmoment des Motors weiter reduziert.
Daher dürfen Sie sich bei der Auswahl eines Schrittmotors niemals ausschließlich auf das Haltemoment verlassen, um seine Fähigkeit zur Lastbewegung im Betrieb zu bewerten. Sie müssen die auf unserer Website bereitgestellte Drehmoment-Drehzahl-Kurve konsultieren. Stellen Sie sicher, dass der Motor auch bei der für Ihre Anwendung erforderlichen Höchstdrehzahl noch ein Drehmoment liefern kann, das größer als der Lastwiderstand ist, und lassen Sie eine ausreichende Sicherheitsmarge (in der Regel 30 %–50 %), um Schrittverluste zu vermeiden.