Статический момент (момент удержания), также называемый статическим крутящим моментом, — это максимальный крутящий момент, который шаговый двигатель способен развивать при подаче питания, но без вращения (т. е. в неподвижном состоянии).
Вот интуитивно понятный способ понять это: когда вы подаёте номинальный ток на обмотки шагового двигателя (при заблокированном валу), а затем пытаетесь повернуть вал двигателя ключом, вам необходимо приложить определённое усилие, чтобы преодолеть магнитное сопротивление и начать вращение. Минимальный крутящий момент, необходимый для начала вращения вала двигателя, и есть статический момент удержания.
Ключевые характеристики
- Статический параметр: Статический момент удержания измеряется при нулевой скорости и отражает способность двигателя к «фиксации» или «самоторможению» в неподвижном состоянии.
- Точка максимального момента: Статический момент удержания — это теоретический максимальный крутящий момент, который способен развивать шаговый двигатель.
- Пропорционален току: Величина статического момента удержания напрямую зависит от тока, протекающего через обмотки. Чем выше приложенный ток (без превышения максимально допустимого тока для двигателя и драйвера), тем больше статический момент удержания.
- Не является динамическим моментом: Это принципиально важное различие. Как только двигатель начинает вращаться, фактический крутящий момент, который он может отдать (называемый «динамическим моментом»), значительно снижается с ростом скорости и всегда ниже статического момента удержания. Это обусловлено, прежде всего, такими факторами, как индуктивность обмоток двигателя и ЭДС, возникающая при вращении.
Инженерное значение статического момента удержания
- Основная база для выбора двигателя: Статический момент удержания — один из основных параметров, используемых для выбора и сравнения различных моделей шаговых двигателей. Он напрямую отражает моментную характеристику двигателя. Например, когда в приложении с линейным перемещением необходимо перемещать тяжёлую нагрузку, сначала рассчитывают требуемый крутящий момент, а затем выбирают двигатель, статический момент удержания которого превышает это значение.
- Удержание позиции: В приложениях, где двигатель должен надёжно удерживать позицию в неподвижном состоянии (например, сопло 3D-принтера во время паузы печати или роботизированная рука после достижения целевой позиции), высокий статический момент удержания гарантирует, что позиция не сместится под воздействием внешних сил.
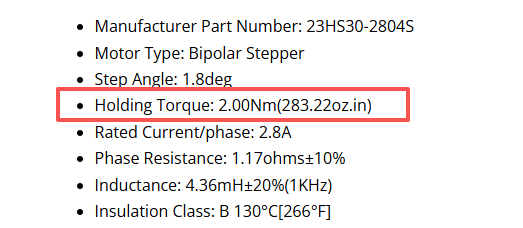
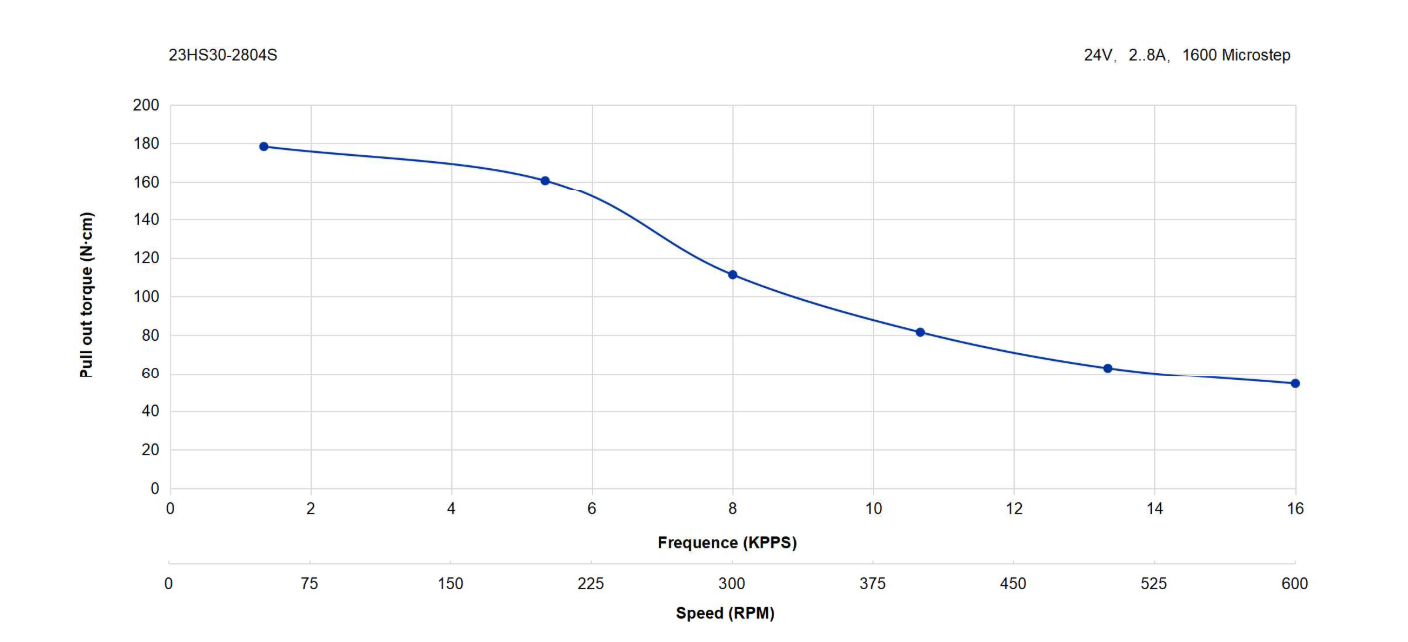
Как показано на диаграмме, шаговый двигатель модели 23HS30-2804S имеет статический момент удержания 2 Н·м. Однако при реальной работе его динамический момент снижается по мере увеличения скорости. Это отражено на скоростно-моментной характеристике, где все значения максимального динамического момента ниже значения статического момента удержания.
I. Индуктивные характеристики обмоток
Обмотки статора шагового двигателя являются значительными индуктивными элементами. Основное свойство индуктивности — сопротивление изменению тока. В статическом режиме через обмотки протекает стабильный постоянный ток, который не изменяется, поэтому индуктивность не оказывает противодействия.
Однако, когда двигателю необходимо вращаться, драйвер подаёт на обмотки высокочастотные импульсные сигналы напряжения для быстрого переключения магнитного поля. В этот момент индуктивность создаёт критическую проблему: ток нарастает значительно медленнее, чем изменяется напряжение.
- На низких скоростях: Частота импульсов низкая, что позволяет току относительно достаточно быстро нарастать до номинального значения. В результате крутящий момент остаётся близким к статическому моменту удержания.
- На средних и высоких скоростях: Частота импульсов возрастает, а длительность каждого импульса становится крайне малой. Ток не успевает достичь пикового значения до прихода следующего импульса. Это приводит к значительному снижению среднего тока в обмотках.
Вывод: Крутящий момент пропорционален току. Поскольку индуктивность препятствует быстрому нарастанию тока, средний ток при вращении ниже статического тока. Следовательно, фактический выходной крутящий момент неизбежно меньше статического момента удержания.
II. Обратная ЭДС (электродвижущая сила)
При вращении шаговый двигатель действует не только как двигатель, но и как генератор. Вращающийся ротор с постоянными магнитами пересекает силовые линии магнитного поля обмоток статора, генерируя — согласно закону электромагнитной индукции — наведённую электродвижущую силу (ЭДС), направленную против напряжения питания. Это называется обратной ЭДС.
- Воздействие: Обратная ЭДС компенсирует часть напряжения, подаваемого драйвером. Согласно закону Ома, эффективное напряжение на обмотках снижается, что затрудняет протекание тока через них.
- Зависимость от скорости: Величина обратной ЭДС пропорциональна скорости вращения. Чем выше скорость, тем больше обратная ЭДС, тем сильнее её противодействие току и тем значительнее падение крутящего момента.
Важная взаимосвязь: Обратная ЭДС не является независимой причиной, а представляет собой неизбежное следствие электромагнитной индукции при вращении двигателя. Двигатель с высокой индуктивностью, как правило, также генерирует более высокую обратную ЭДС. Таким образом, индуктивность — это причина, а обратная ЭДС — следствие; вместе они приводят к снижению крутящего момента с ростом скорости.
III. Прочие потери
При работе на высоких скоростях магнитное поле в сердечнике двигателя изменяется с высокой частотой, что вызывает потери на вихревые токи и потери на гистерезис. Эта энергия рассеивается в виде тепла и не может быть преобразована в механическую работу, что дополнительно снижает выходную эффективность двигателя и доступный крутящий момент.
Поэтому при выборе шагового двигателя никогда не следует полагаться исключительно на статический момент удержания для оценки его способности приводить в движение нагрузку при работе. Необходимо обращаться к скоростно-моментной характеристике, представленной на нашем сайте. Убедитесь, что двигатель способен развивать крутящий момент, превышающий сопротивление нагрузки, на максимальной скорости, требуемой вашим приложением, и оставьте достаточный запас прочности (обычно 30%–50%) для предотвращения потери шагов.