Блок питания на DIN-рейку — это импульсный источник питания, который преобразует нестабилизированное входное напряжение в стабильное стабилизированное выходное напряжение. По сравнению с линейными источниками питания импульсные блоки питания обеспечивают значительно более высокий КПД преобразования, меньший вес и более компактную конструкцию.
Определяющей особенностью блока питания на DIN-рейку является способ его монтажа, который и дал ему название. Устройство устанавливается на стандартизированную DIN-рейку, также известную как профильная рейка (top-hat rail).
DIN-рейки — это металлические монтажные рейки с фиксированными стандартизированными размерами, первоначально определёнными Немецким институтом стандартизации (DIN). Данный способ монтажа был принят во всём мире в качестве европейского (EN) и международного (IEC) стандарта. Он подходит для большинства промышленных применений и стал стандартным компонентом в электрических шкафах, распределительных коробках и машинах. Практически неограниченный ассортимент электрических компонентов — блоки питания, автоматические выключатели, реле, промышленные ПК и другие — доступен для монтажа на DIN-рейку.
Наиболее распространённый размер DIN-рейки — 35 мм по ширине (часто обозначается как DIN-рейка 35 мм или TS-35). Другие размеры, такие как 15 мм и 7,5 мм по высоте, также используются для более мелких или специализированных компонентов.
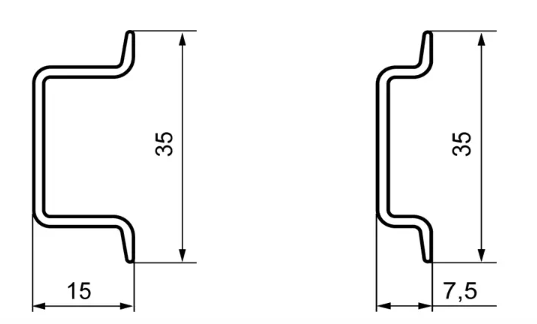
Поперечное сечение DIN-рейки высотой 15 мм Поперечное сечение DIN-рейки высотой 7,5 мм
Существует два распространённых варианта конфигурации питания драйверов шаговых двигателей:
Вариант 1: Один блок питания для нескольких драйверов
Преимущества:
- Экономия стоимости и пространства: Использование одного блока питания снижает как стоимость оборудования, так и требуемое пространство, что очень выгодно в приложениях с ограниченным пространством и бюджетом.
- Упрощённая разводка: Один блок питания может питать несколько драйверов, упрощая прокладку и управление силовыми кабелями.
- Удобство обслуживания: При возникновении проблемы необходимо обслуживать или заменить только один блок питания, а не проверять несколько блоков питания.
Недостатки:
- Нагрузка на блок питания: Блок питания должен обеспечивать достаточный ток и напряжение для поддержки всех подключённых драйверов. Если блок питания не рассчитан на достаточную выходную мощность для всех драйверов, он может перегрузиться или произойдёт падение напряжения, что повлияет на работу драйверов и двигателей.
- Электрические помехи и наводки: Совместное использование блока питания несколькими драйверами может привести к проникновению помех через общую шину питания. Электрические помехи, генерируемые одним драйвером, могут влиять на работу других.
- Единая точка отказа: Если блок питания выходит из строя, все подключённые к нему драйверы будут затронуты, что может привести к остановке всей системы.
Вариант 2: Один блок питания на каждый драйвер
Преимущества:
- Независимое питание: Каждый драйвер имеет собственный выделенный блок питания и не зависит от работы других драйверов. Это повышает общую стабильность и надёжность системы.
- Изоляция питания и нагрузки: Каждый драйвер имеет собственный блок питания, что предотвращает перегрузку общего источника и снижает влияние колебаний питания на другие устройства.
Недостатки:
- Увеличение стоимости: Для каждого драйвера требуется отдельный блок питания, что увеличивает общую стоимость системы.
- Занимаемое пространство: Для каждого драйвера требуется дополнительный блок питания, что требует больше места для установки.
- Увеличение сложности обслуживания: Хотя отказ одного блока питания влияет только на один драйвер (остальные продолжают работать в штатном режиме), для поиска неисправности необходимо проверить несколько блоков питания, чтобы определить неисправный, что может увеличить время и трудозатраты на обслуживание.
Рекомендации по выбору мощности блока питания
При использовании Варианта 1 (один блок питания для нескольких драйверов) убедитесь, что блок питания может обеспечить достаточный ток. Базовая формула расчёта:
Общий требуемый ток = Сумма рабочих токов всех драйверов × Коэффициент запаса (обычно от 1,2 до 1,5)
Например, если три драйвера потребляют по 3 А каждый, общий требуемый ток составляет 3 × 3 × 1,3 = 11,7 А. Выберите блок питания, рассчитанный как минимум на 12 А при требуемом выходном напряжении.
Всегда обращайтесь к техническому описанию конкретного драйвера для определения требований к рабочему току и напряжению.