Работа шагового двигателя в условиях высокой инерции нагрузки и низкой скорости без редуктора сама по себе является сложной задачей. На низких скоростях пульсации момента (cogging torque) могут вызывать неравномерное, рывковое движение с заметными колебаниями момента. В таких приложениях увеличение тока удержания в замкнутом контуре (например, с 50% до 75%) и соответствующее повышение пропорционального коэффициента контура положения (Kp) могут дать некоторое улучшение, однако эффект, скорее всего, будет ограниченным.
Примечание: данные параметры можно регулировать только программно на приводах с замкнутым контуром; на приводах с разомкнутым контуром такая регулировка недоступна.
На примере сервопривода шагового двигателя серии T с замкнутым контуром:
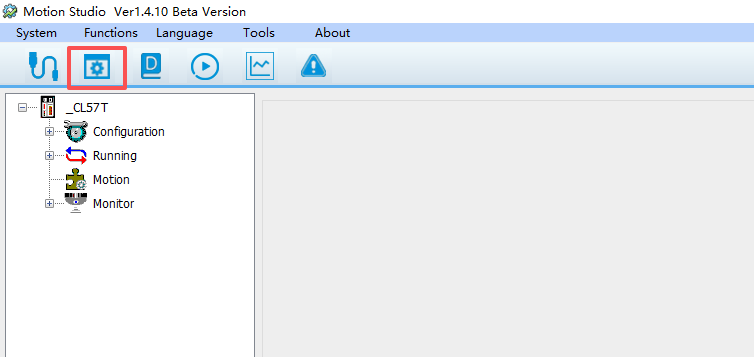
Откройте список параметров.
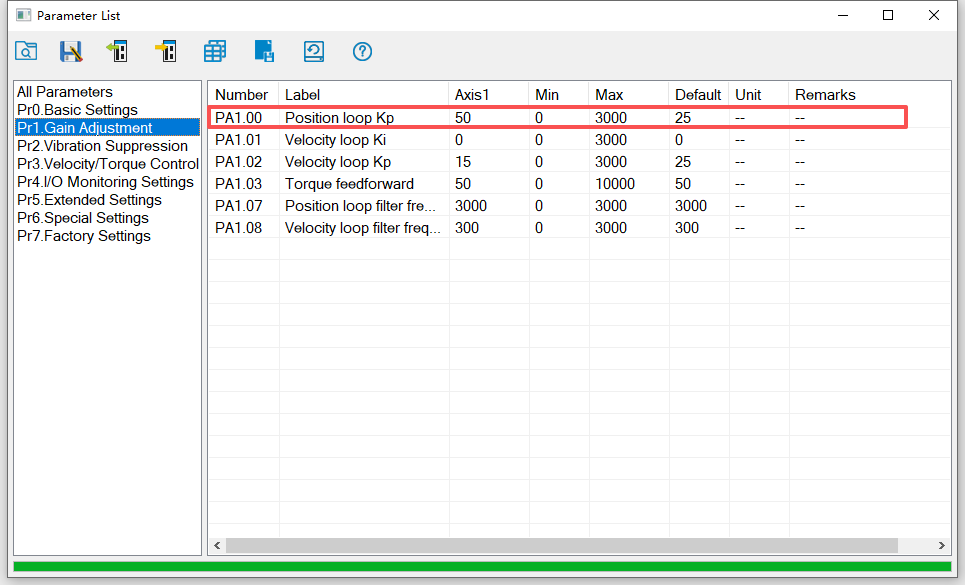
- Коэффициент усиления контура положения
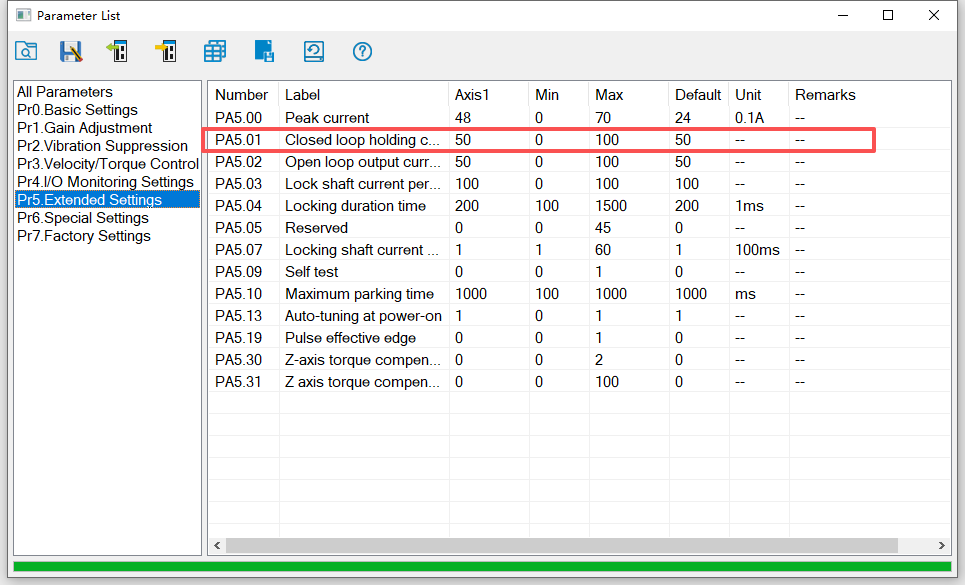
- Ток удержания в замкнутом контуре
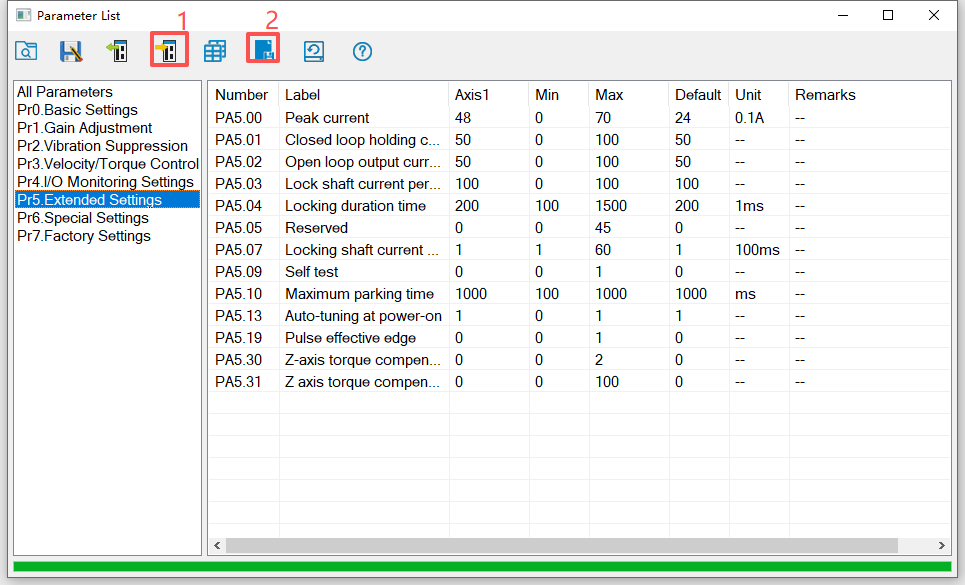
После изменения параметров отправьте и сохраните их, чтобы применить изменения.
В данных условиях оптимальным решением является добавление редуктора.
Использование редуктора даёт следующие преимущества:
- Согласование моментов инерции: Редуктор снижает приведённый к валу двигателя момент инерции нагрузки пропорционально квадрату передаточного отношения, что значительно улучшает согласование инерций. Это повышает быстродействие системы и стабильность управления.
- Умножение момента: Ключевая функция редуктора — увеличение выходного момента пропорционально передаточному отношению. Это позволяет системе легко преодолевать пульсации момента двигателя и сопротивление нагрузки, обеспечивая плавный пуск и работу.
- Повышение рабочей скорости двигателя: При использовании редуктора сам двигатель может работать в диапазоне средних и высоких скоростей, где его рабочие характеристики лучше. Это позволяет эффективно избежать проблем, связанных с выраженными пульсациями момента и высокой вибрацией на низких скоростях. Затем редуктор снижает скорость до требуемого низкого значения на выходе, обеспечивая плавное движение.