-
Управление напряжением: как правило, бесщёточный двигатель работает в паре с драйвером, и входное напряжение двигателя можно регулировать, изменяя выходное напряжение драйвера, тем самым управляя скоростью двигателя.
-
Управление ШИМ: управление методом ШИМ (широтно-импульсной модуляции) заключается в модуляции постоянного напряжения в последовательность импульсов с фиксированной частотой и регулируемой шириной импульса. Это позволяет изменять среднее выходное напряжение для регулирования скорости двигателя. По сути, регулируется коэффициент заполнения — соотношение времени высокого и низкого уровня в импульсном сигнале. Например, если напряжение высокого уровня составляет 5 В, а низкого уровня — 0 В, то коэффициент заполнения 50 % означает равное время высокого и низкого уровня, что даёт аналоговое выходное напряжение 2,5 В на определённой частоте. При коэффициенте заполнения 75 % выходное напряжение составит 3,75 В.
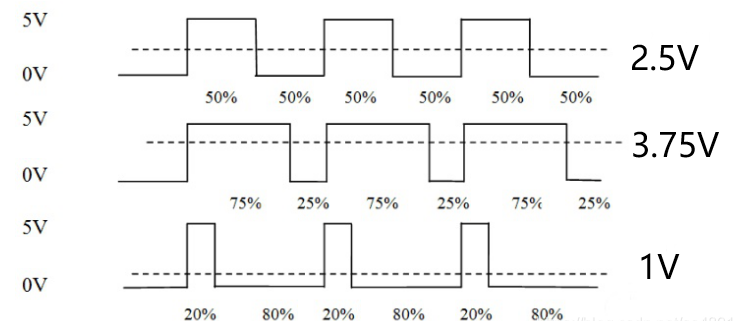
Более высокий коэффициент заполнения приводит к большей амплитуде импульсов, что даёт более высокое напряжение и бо́льшую скорость. И наоборот, более низкий коэффициент заполнения снижает скорость. Таким образом, при использовании управления ШИМ, если напряжение высокого уровня составляет 5 В, а используется амплитуда 3,3 В, двигатель будет работать только на 66 % от максимальной скорости. Для достижения более высокой скорости максимальную скорость двигателя можно пропорционально увеличить до желаемого значения.
- Управление с помощью последовательного резистора: этот метод предполагает подключение потенциометра последовательно с двигателем, однако он неэффективен и подходит только для маломощных двигателей. Для мощных двигателей использование потенциометра для регулирования скорости, как правило, не рекомендуется.