Это руководство поможет вам понять, как подключить серводвигатели STEPPERONLINE серий A6, DSY, T6 к Arduino.
Необходимые материалы:
● Плата Arduino (например, Arduino Uno) ● Серводвигатель ● Блок питания ● Несколько соединительных проводов
Меры предосторожности:
- Перед началом работы убедитесь, что вы прочитали и поняли спецификацию (даташит) используемого серводвигателя
- Во избежание коротких замыканий и других электрических неисправностей обращайтесь со всеми электронными компонентами с осторожностью
Для подключения сервопривода к Arduino выполните следующие шаги:
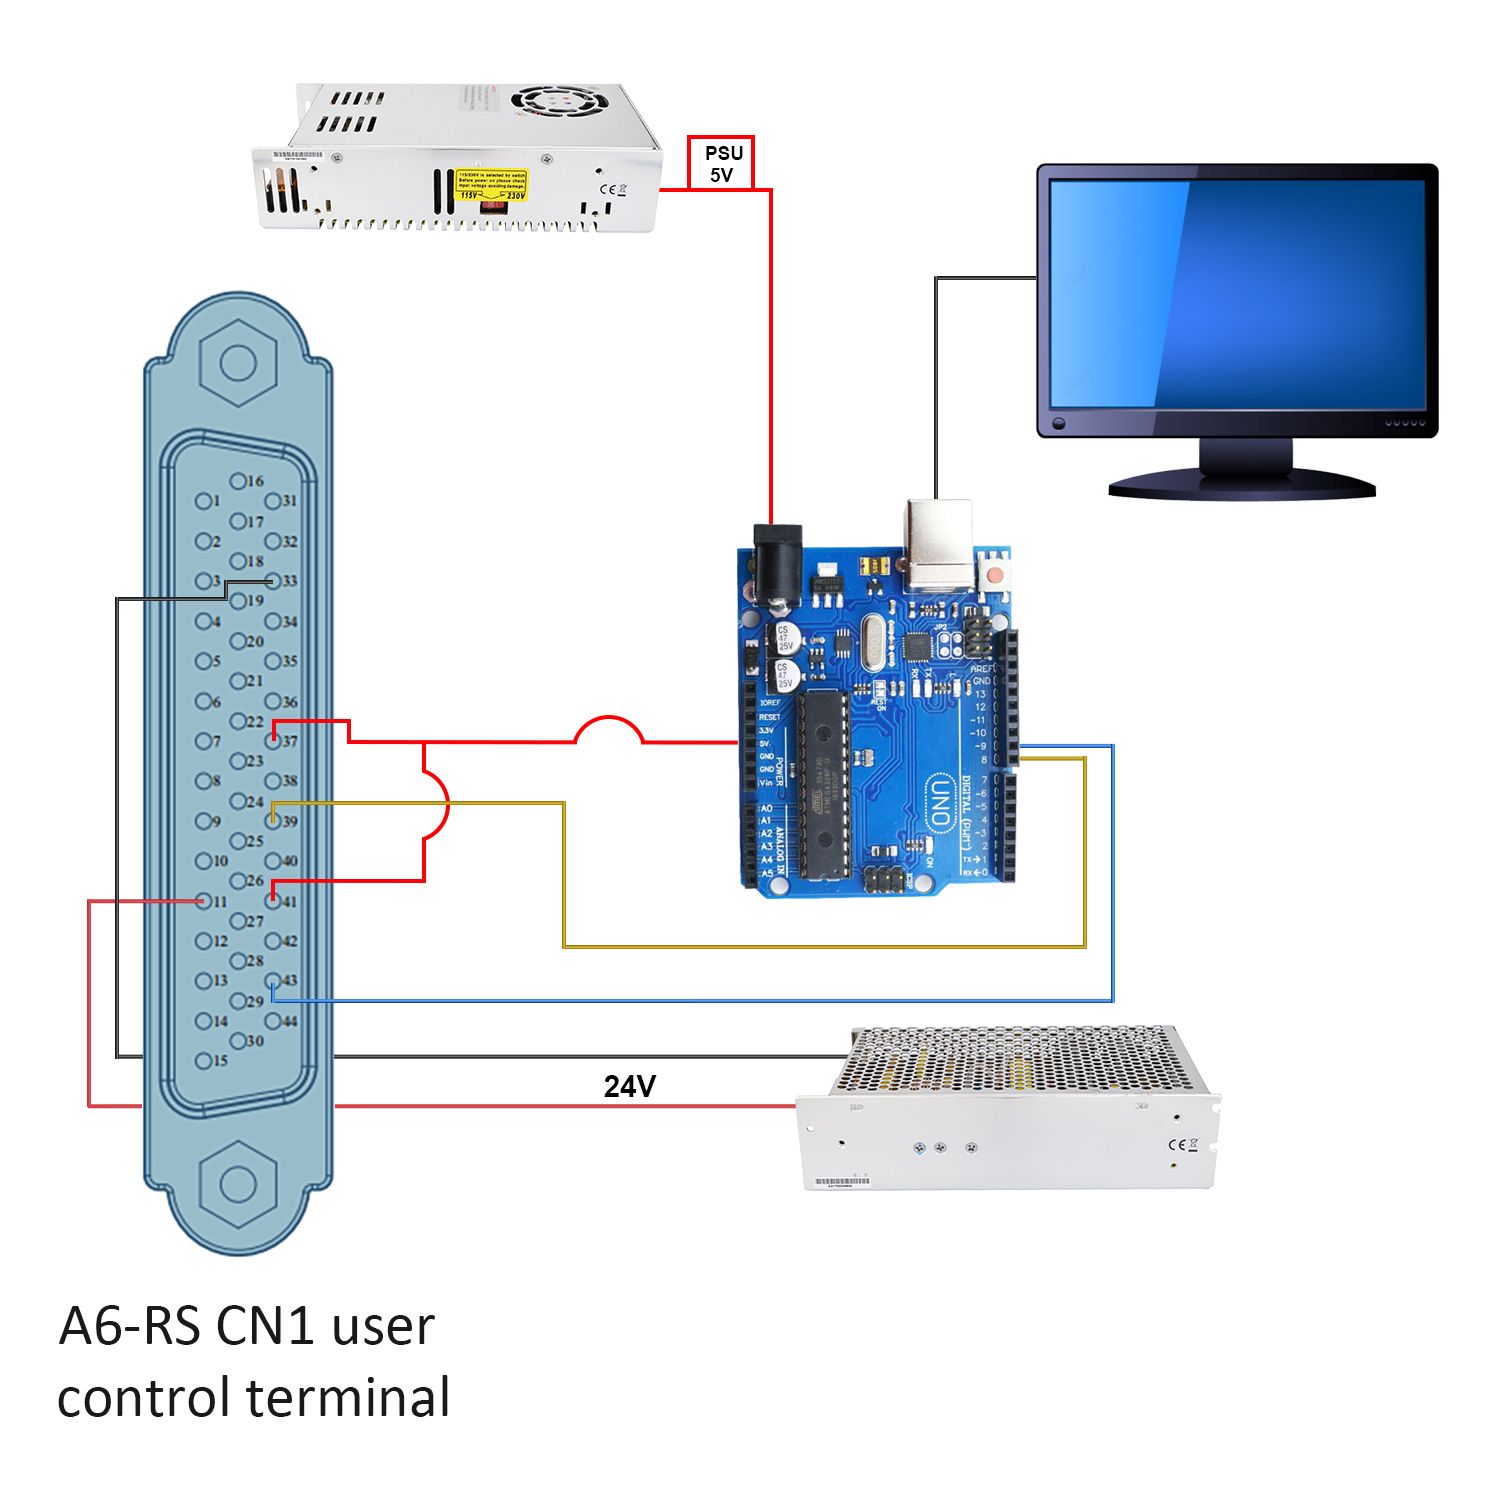
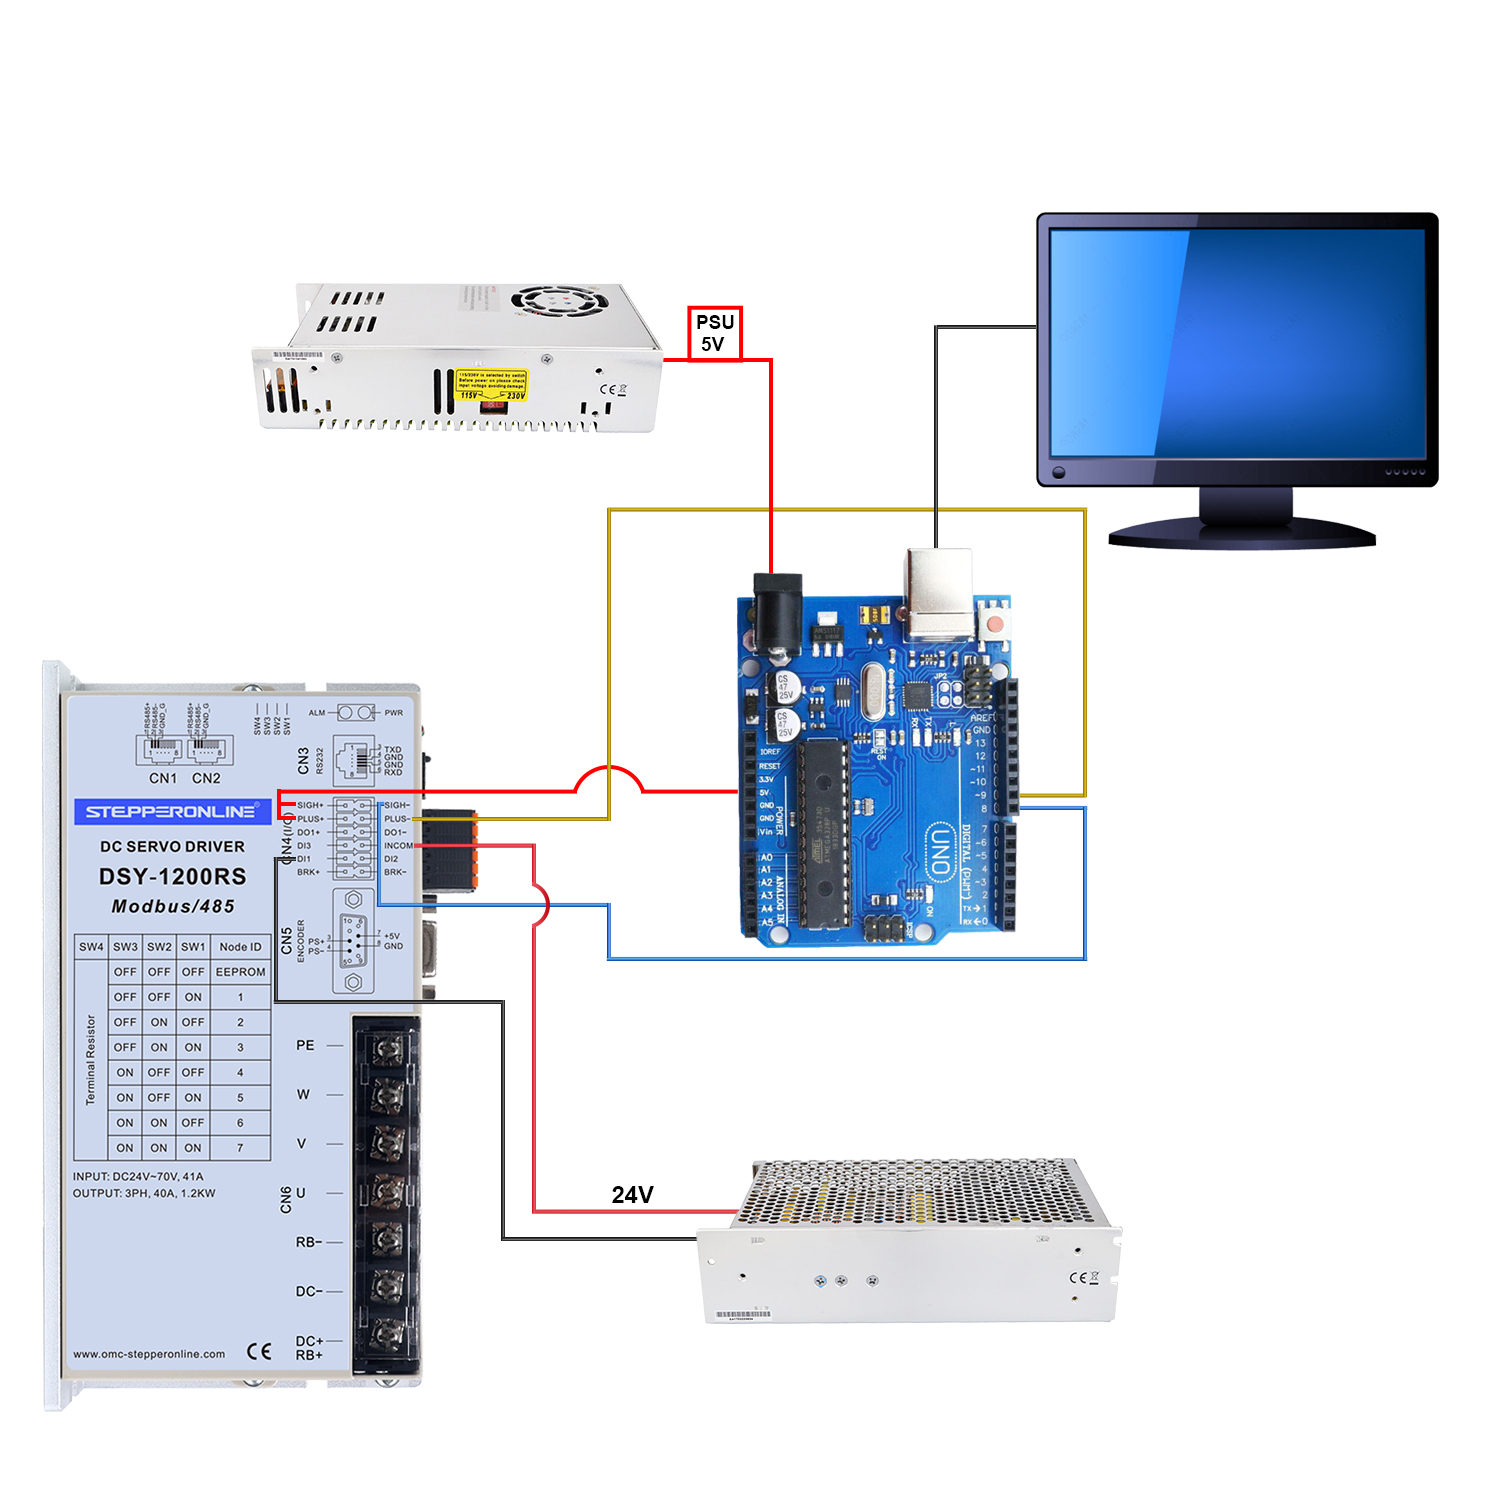
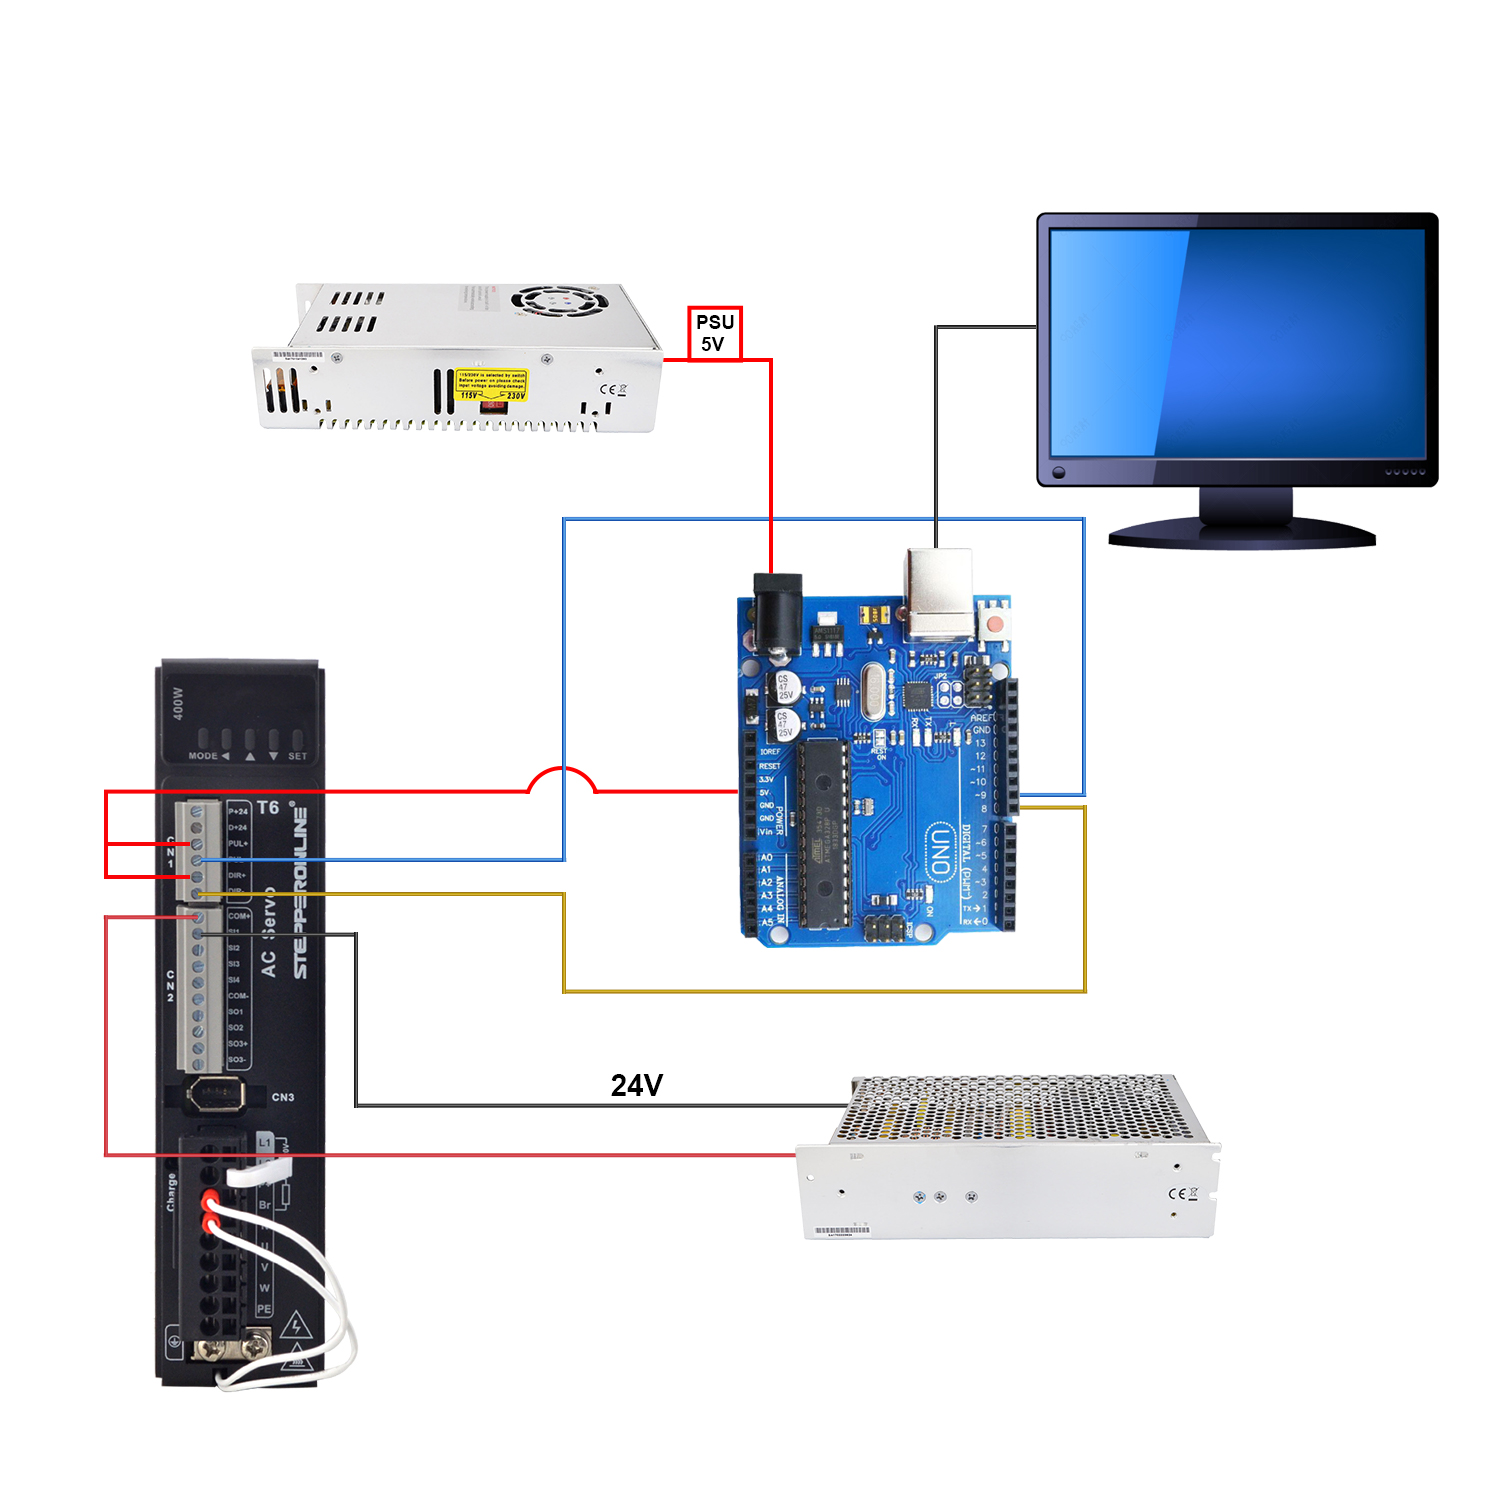
- Подключите DIR- и PUL- драйвера к цифровым портам Arduino. Например, PIN8 и PIN9
- Подключите PUL+ и DIR+ к выводу 5V Arduino
- Напишите программу на компьютере, назначив PIN8 и PIN9 как DIR и PUL
На приведённой ниже схеме показаны основные соединения между Arduino, сервоприводом, блоком питания и серводвигателем.
Схема подключения:
- Серводвигатель серии A6 — Arduino
- Серводвигатель серии DSY — Arduino
- Серводвигатель серии T6 — Arduino
Ниже приведён простой демонстрационный код для справки.
int x;void setup() {pinMode(9,OUTPUT); // set Pin9 as PULpinMode(8,OUTPUT); // set Pin8 as DIR}void loop() {digitalWrite(8,HIGH); // set high level directionfor(x = 0; x < 400; x++) // repeat 400 times a revolution when setting 400 on driver{digitalWrite(9,HIGH); // Output highdelayMicroseconds(500); // set rotate speeddigitalWrite(9,LOW); // Output lowdelayMicroseconds(500); // set rotate speed}delay(1000); //pause 1 seconddigitalWrite(8,LOW); // set high level directionfor(x = 0; x < 400; x++){digitalWrite(9,HIGH);delayMicroseconds(500);digitalWrite(9,LOW);delayMicroseconds(500);}delay(1000);}