Deze handleiding is ontworpen om u te helpen begrijpen hoe u STEPPERONLINE A6, DSY, T6 serie servomotoren en Arduino kunt aansluiten.
Benodigde materialen:
● Arduino-bord (zoals Arduino Uno) ● Split servomotor ● Voeding ● Enkele verbindingsdraden
Voorzorgsmaatregelen:
- Zorg ervoor dat u het datasheet van de servomotor die u gebruikt hebt gelezen en begrepen voordat u begint
- Behandel alle elektronische componenten met zorg om kortsluiting of andere elektrische storingen te voorkomen
Volg de onderstaande stappen om de servodriver aan te sluiten op de Arduino:
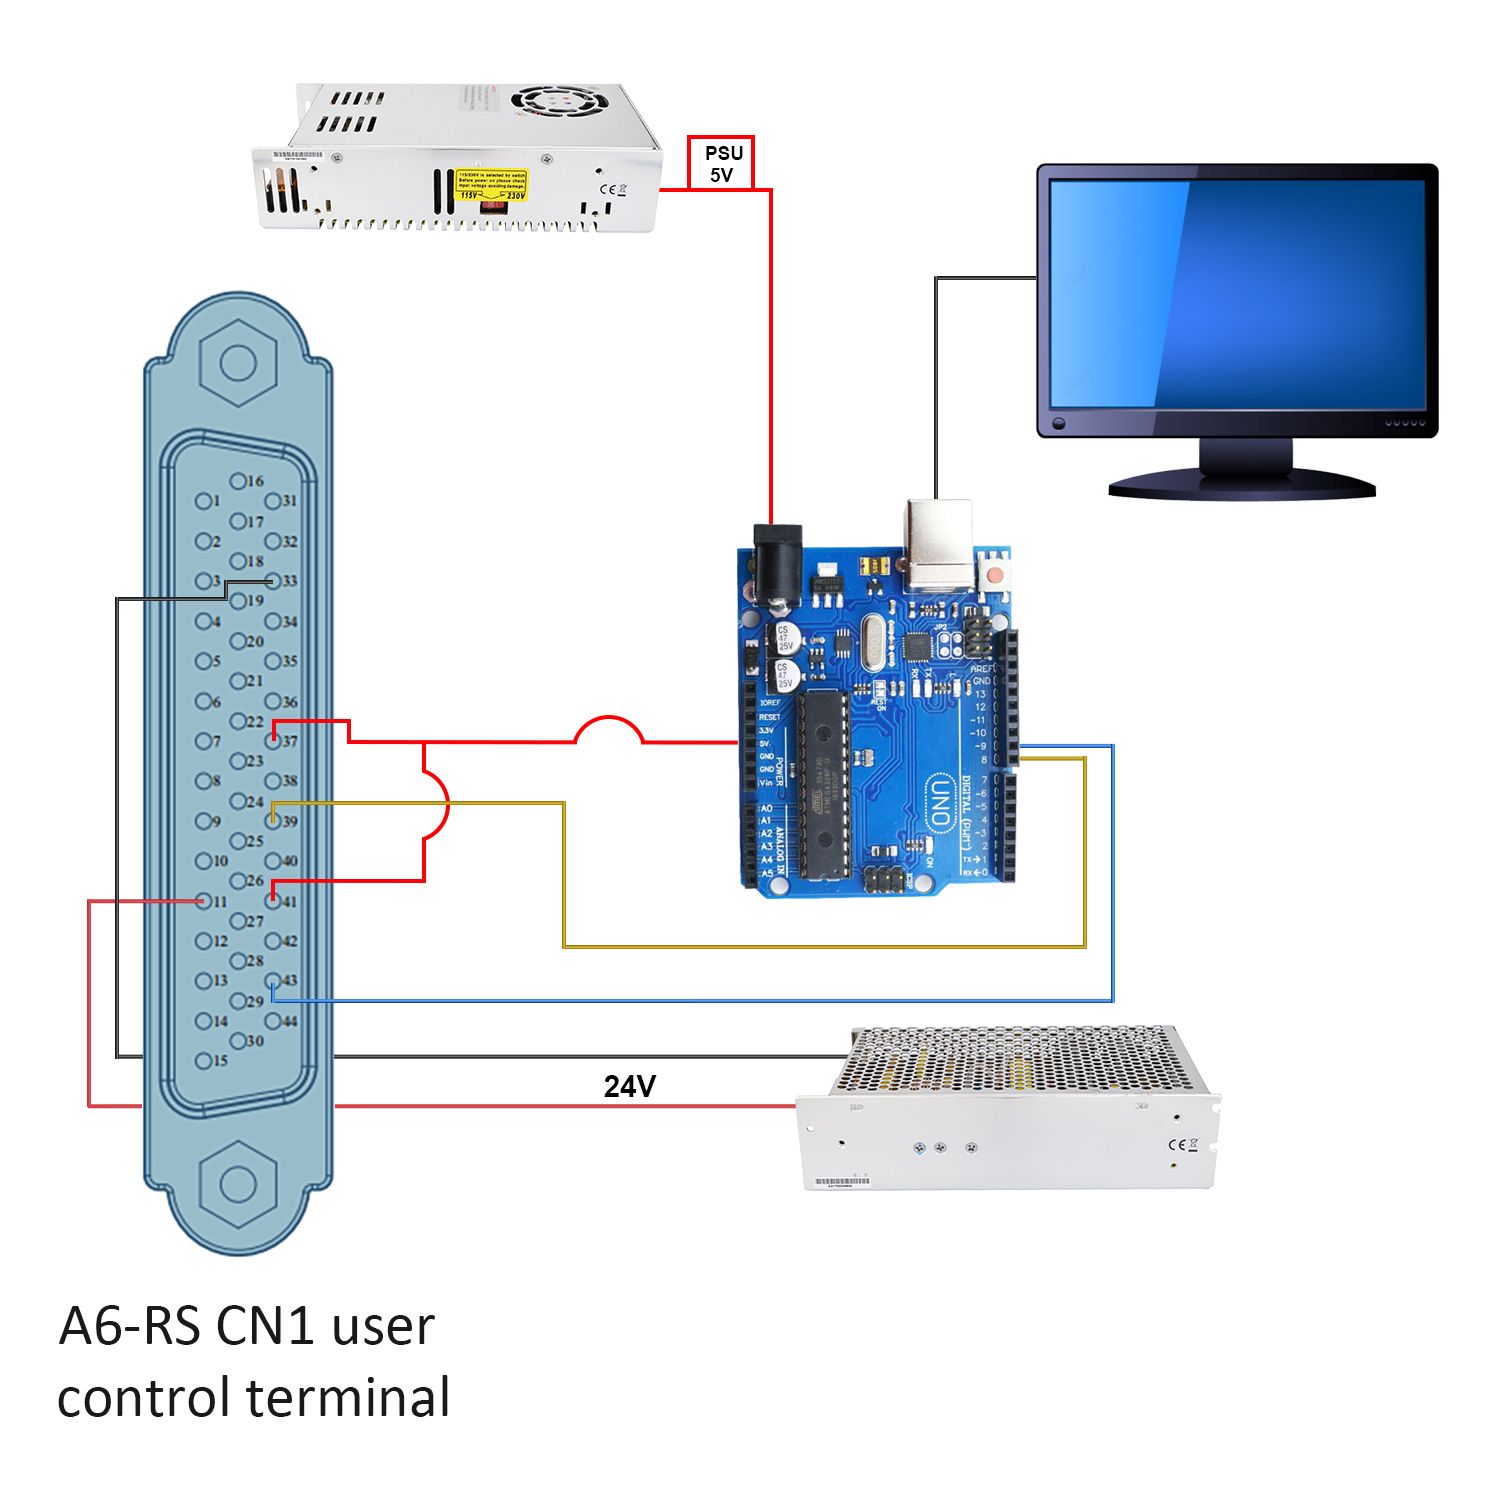
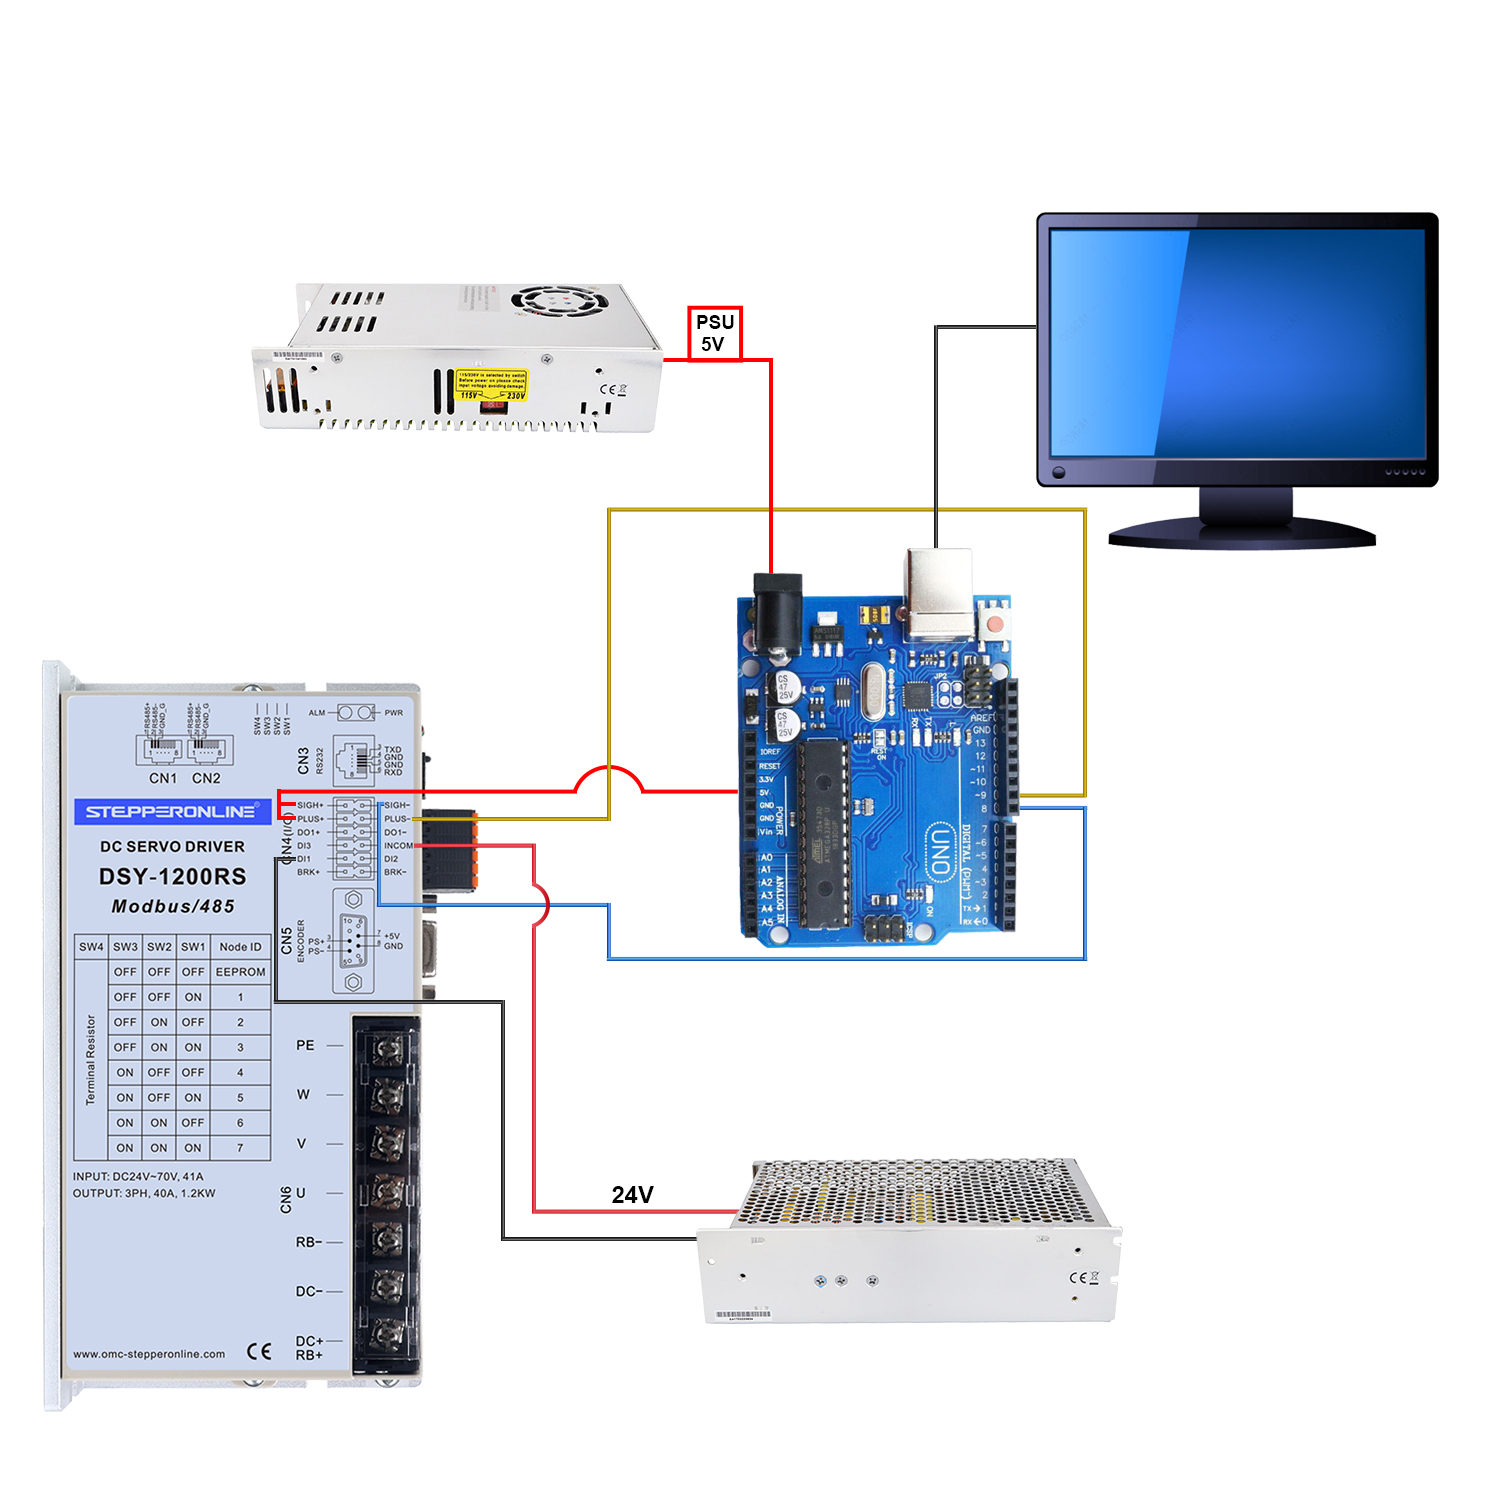
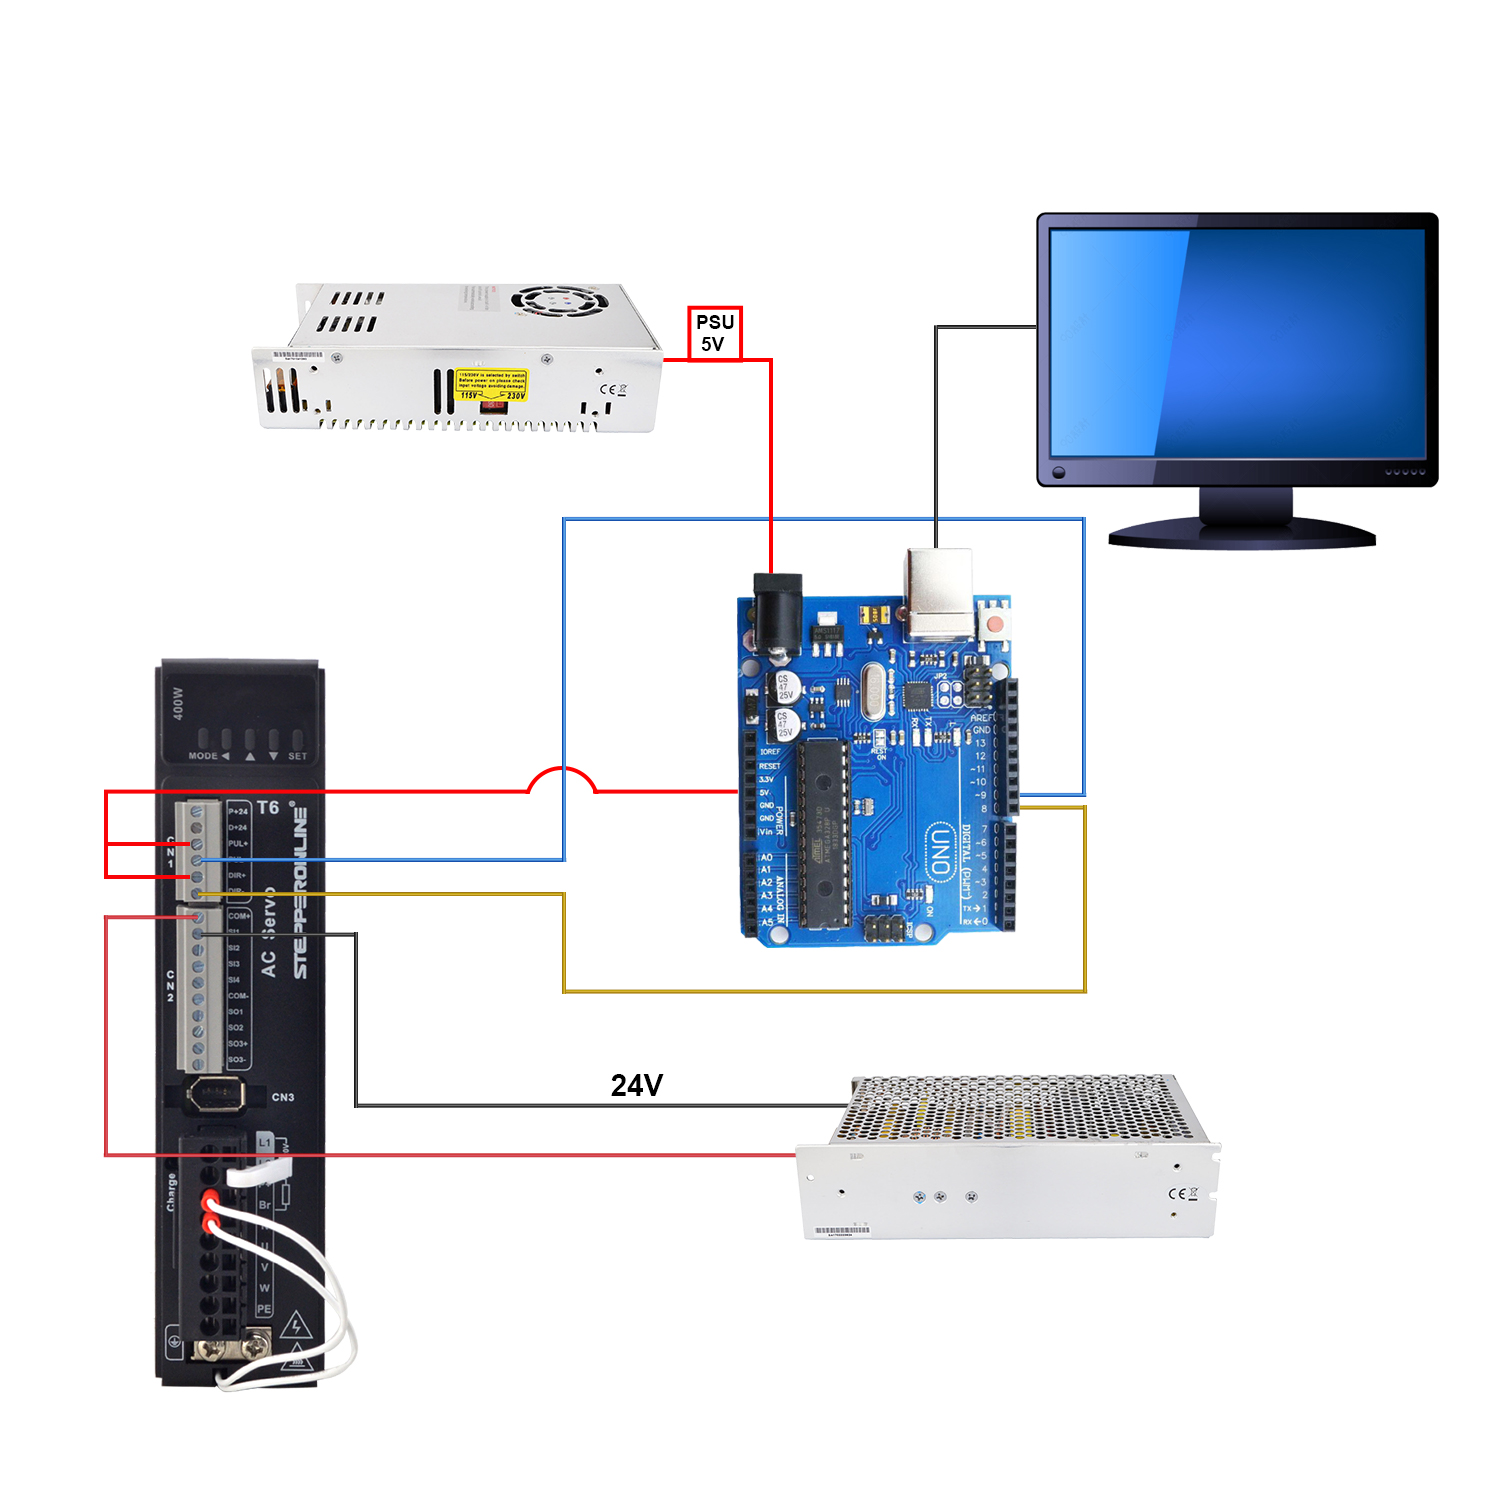
- Verbind de DIR- en PUL- van de driver met de digitale poorten van de Arduino. Bijvoorbeeld PIN8 en PIN9
- Verbind PUL+ en DIR+ met 5V van de Arduino
- Schrijf een programma op de computer waarbij PIN8 en PIN9 worden toegewezen aan DIR en PUL
Het onderstaande schema toont de basisaansluitingen tussen de Arduino, servodriver, voeding en servomotor.
Bedradingsschema:
- A6 serie servomotor-Arduino
- DSY serie servomotor-Arduino
- T6 serie servomotor-Arduino
Wij bieden u de volgende eenvoudige demo-code ter referentie.
int x;void setup() {pinMode(9,OUTPUT); // set Pin9 as PULpinMode(8,OUTPUT); // set Pin8 as DIR}void loop() {digitalWrite(8,HIGH); // set high level directionfor(x = 0; x < 400; x++) // repeat 400 times a revolution when setting 400 on driver{digitalWrite(9,HIGH); // Output highdelayMicroseconds(500); // set rotate speeddigitalWrite(9,LOW); // Output lowdelayMicroseconds(500); // set rotate speed}delay(1000); //pause 1 seconddigitalWrite(8,LOW); // set high level directionfor(x = 0; x < 400; x++){digitalWrite(9,HIGH);delayMicroseconds(500);digitalWrite(9,LOW);delayMicroseconds(500);}delay(1000);}