このガイドは、STEPPERONLINE A6、DSY、T6シリーズサーボモーターとArduinoの接続方法を理解するために作成されました。
必要な材料:
● Arduinoボード(Arduino Unoなど) ● 分割サーボモーター ● 電源 ● 接続ワイヤー数本
注意事項:
- 開始する前に、使用するサーボモーターのデータシートを読み、理解していることを確認してください
- ショートやその他の電気的故障を防ぐため、すべての電子部品は慎重に取り扱ってください
以下の手順に従ってサーボドライバーをArduinoに接続してください:
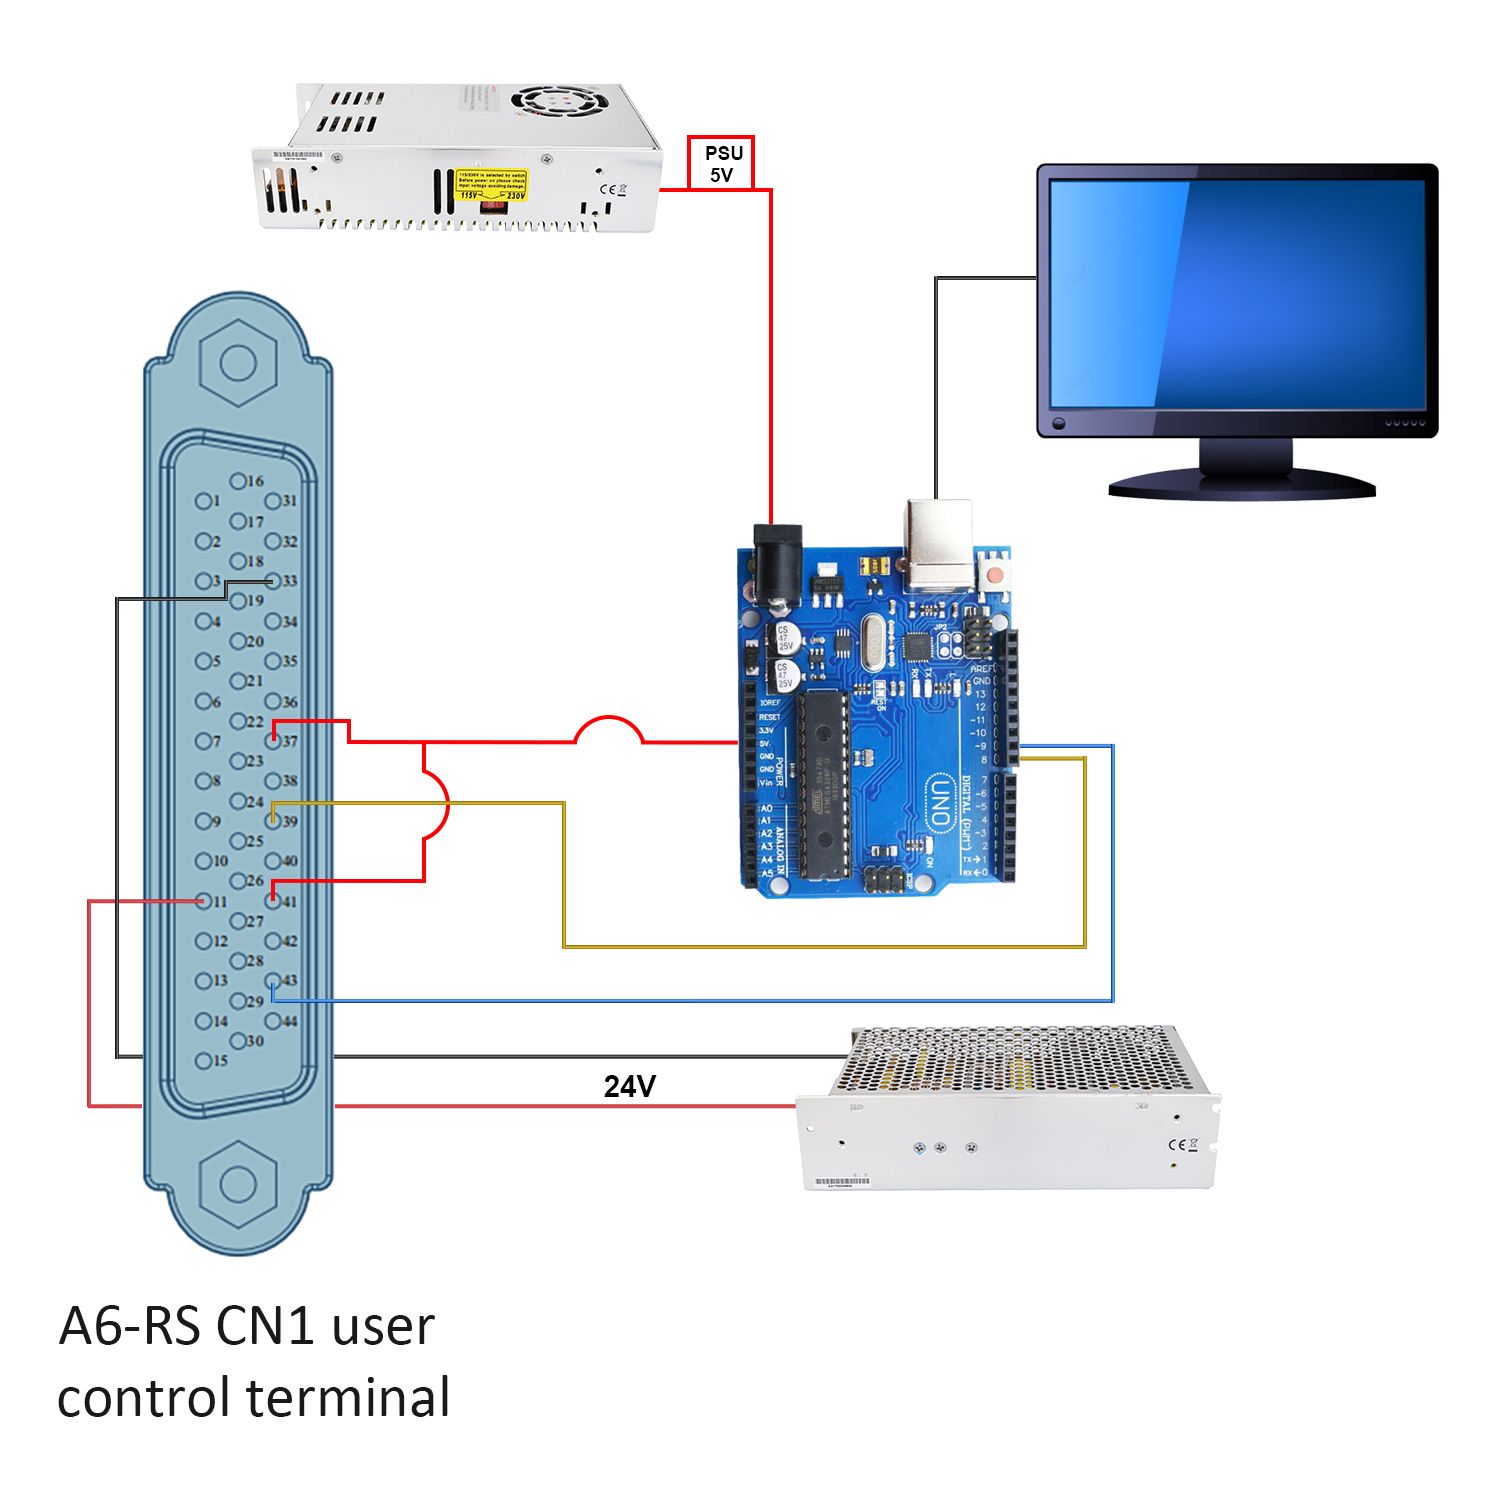
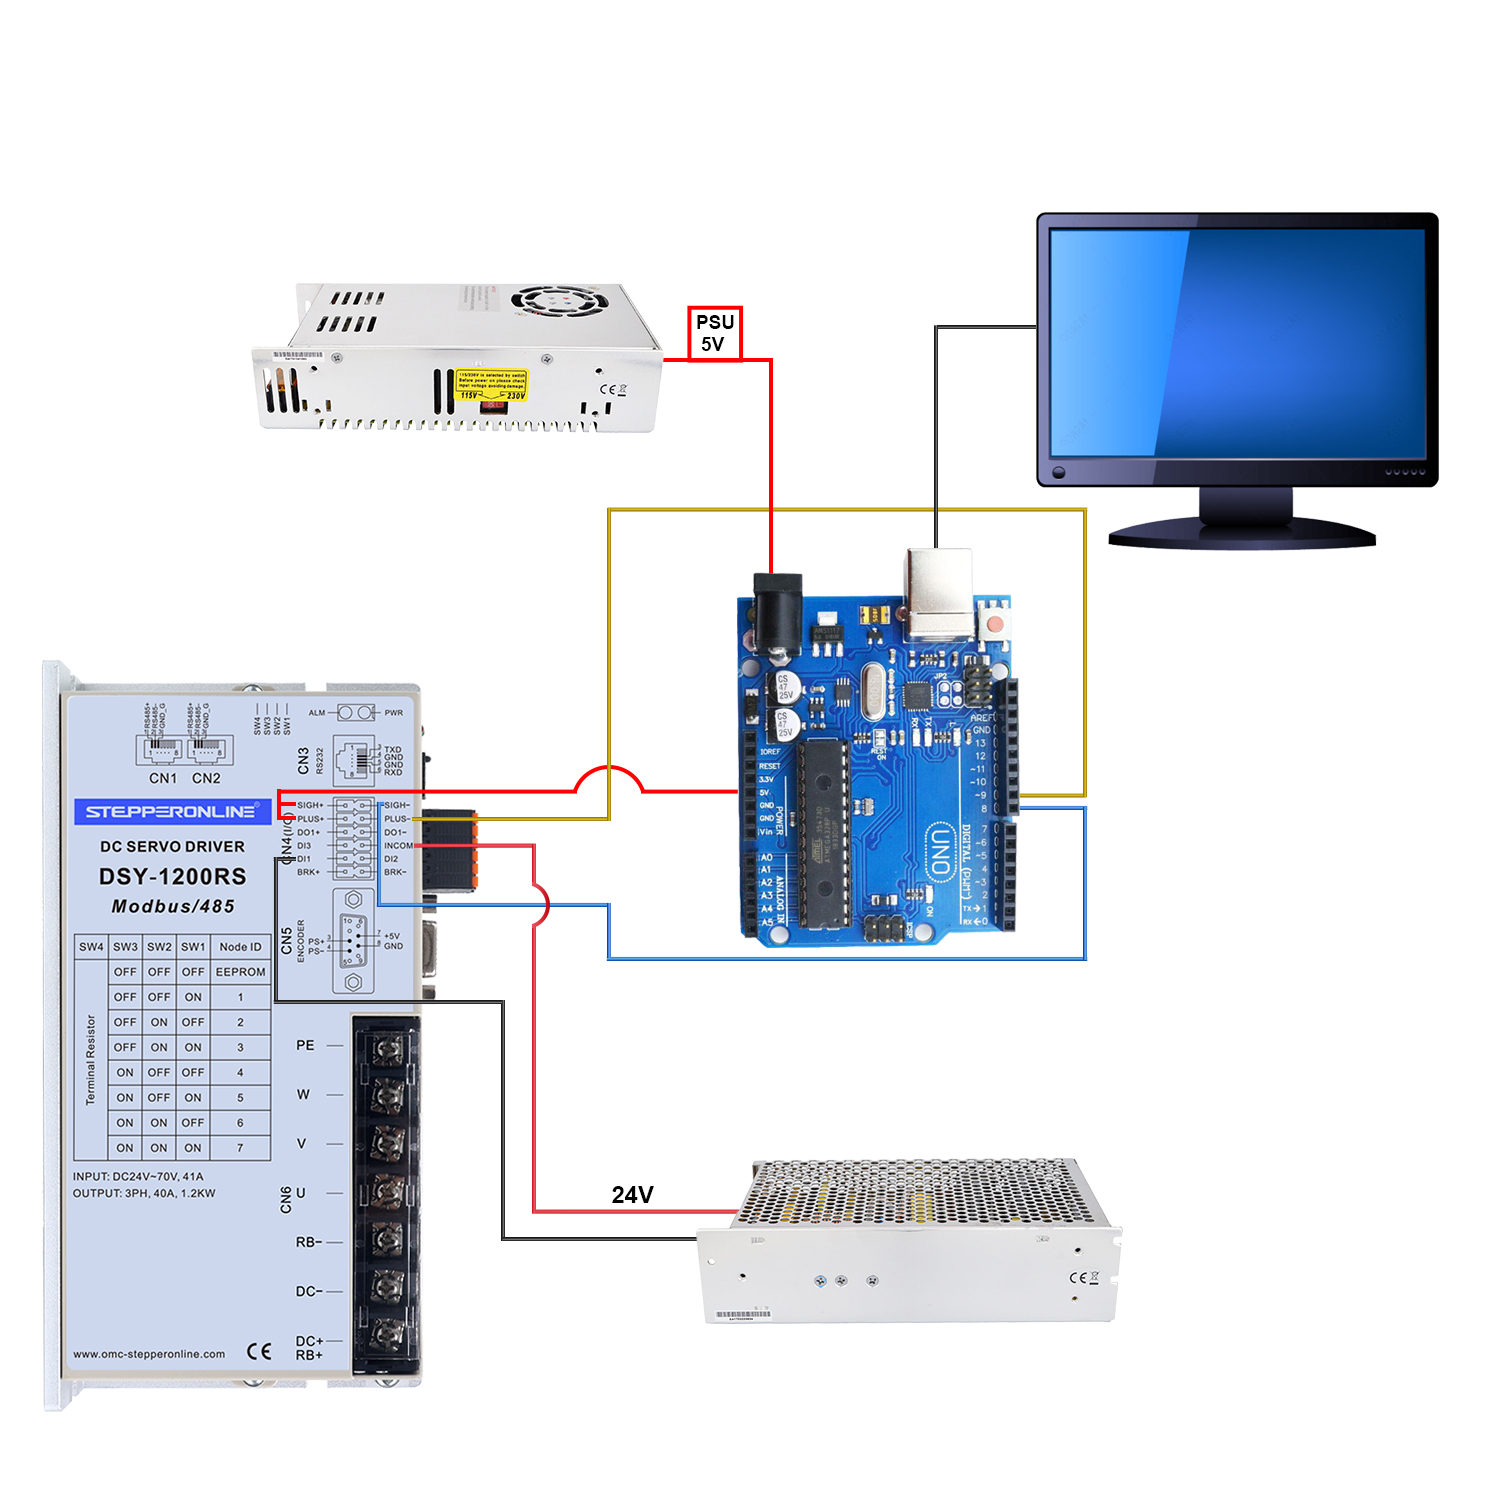
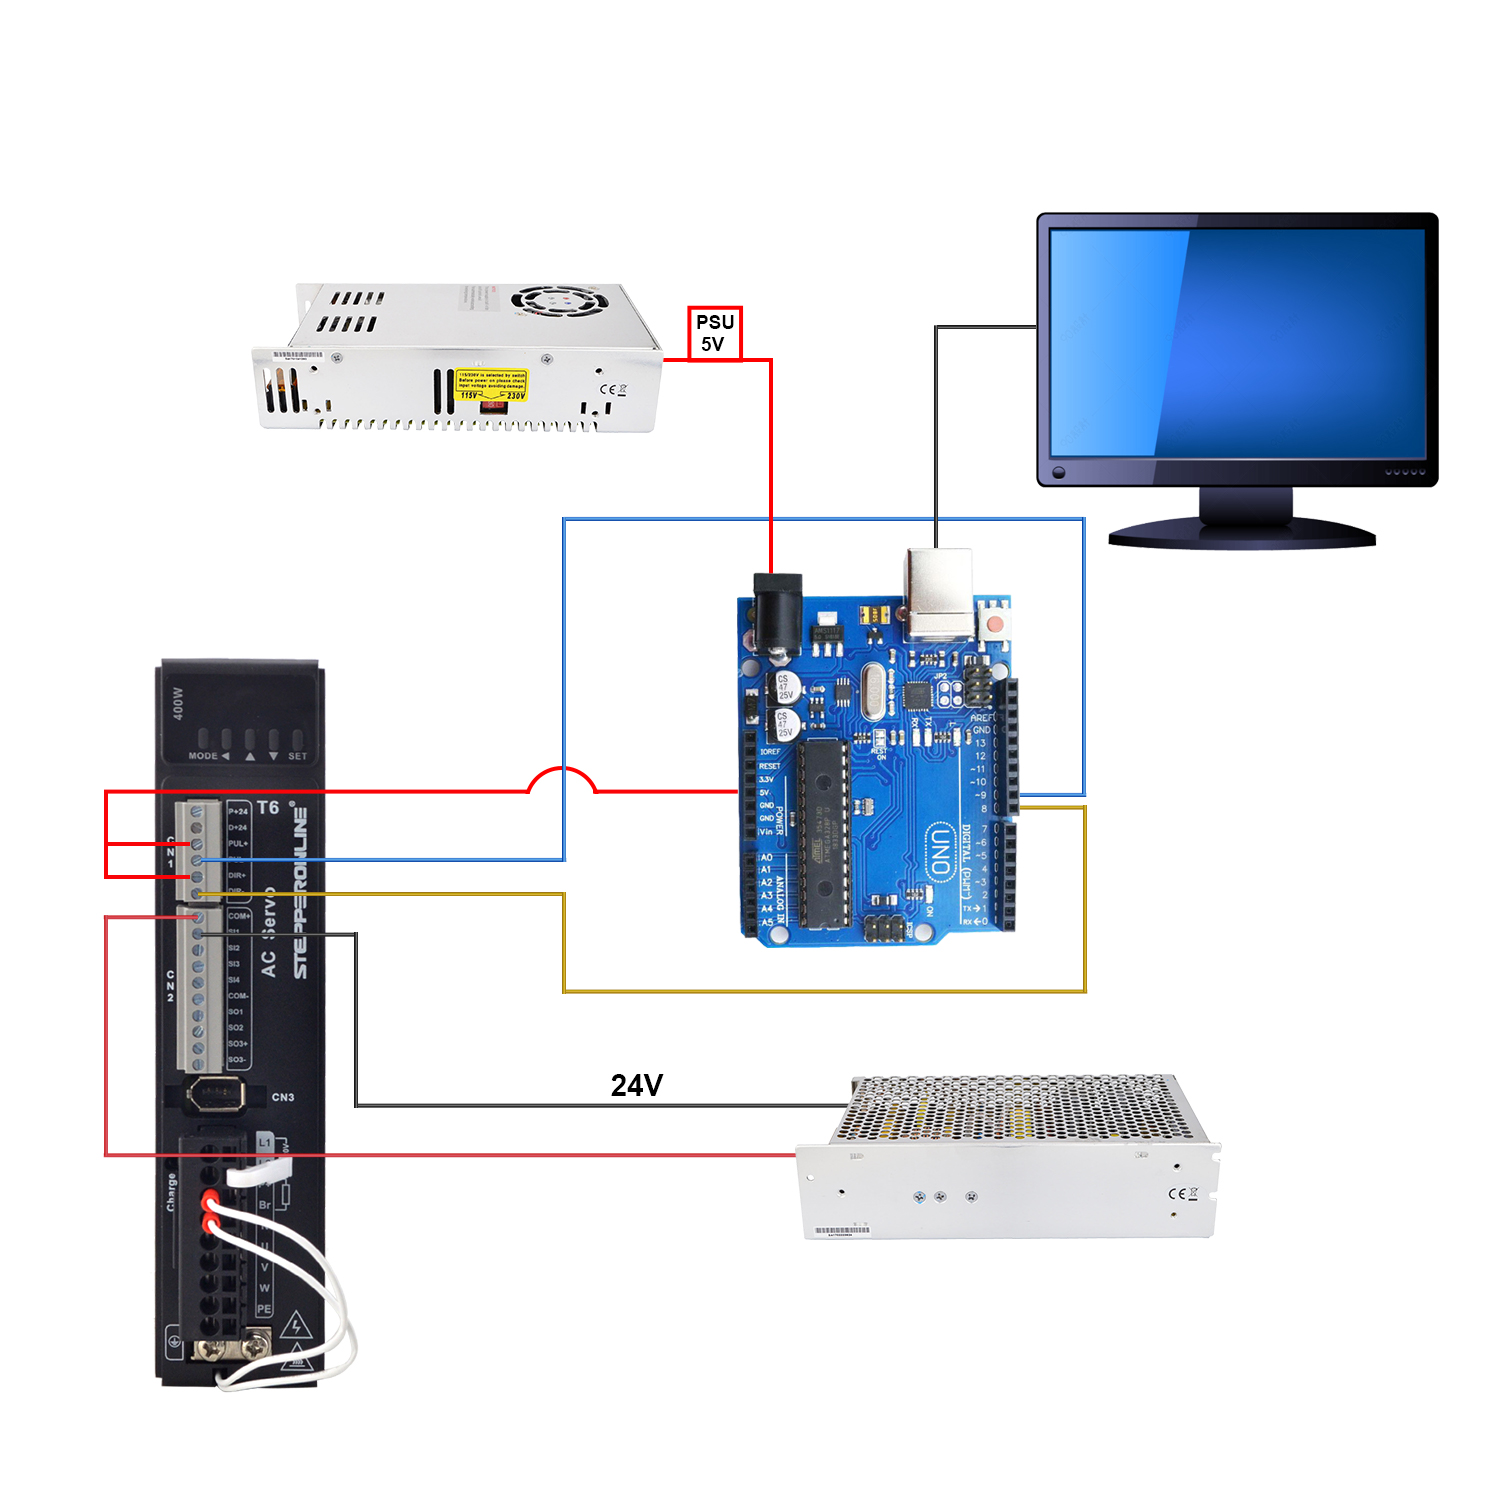
- ドライバーのDIR-とPUL-をArduinoのデジタルポートに接続します。例えば、PIN8とPIN9
- PUL+とDIR+をArduinoの5Vに接続します
- PIN8とPIN9をそれぞれDIRとPULに割り当てて、コンピュータでプログラムを作成します
以下の回路図は、Arduino、サーボドライバー、電源、サーボモーター間の基本的な接続を示しています。
配線図:
- A6シリーズサーボモーター-Arduino
- DSYシリーズサーボモーター-Arduino
- T6シリーズサーボモーター-Arduino
参考用に以下の簡単なデモコードを提供します。
int x;void setup() {pinMode(9,OUTPUT); // set Pin9 as PULpinMode(8,OUTPUT); // set Pin8 as DIR}void loop() {digitalWrite(8,HIGH); // set high level directionfor(x = 0; x < 400; x++) // repeat 400 times a revolution when setting 400 on driver{digitalWrite(9,HIGH); // Output highdelayMicroseconds(500); // set rotate speeddigitalWrite(9,LOW); // Output lowdelayMicroseconds(500); // set rotate speed}delay(1000); //pause 1 seconddigitalWrite(8,LOW); // set high level directionfor(x = 0; x < 400; x++){digitalWrite(9,HIGH);delayMicroseconds(500);digitalWrite(9,LOW);delayMicroseconds(500);}delay(1000);}