本記事では、DM556RSステッパードライバーをModbus RS485通信でモーター速度を制御する方法を説明します。
ハードウェア
- ドライバー:DM556RS
- モーター:23HE30-2804S
ソフトウェア
シリアルデバッグソフト(例:Modbus Poll)またはRS485通信機能を備えた外部コントローラー。
設定
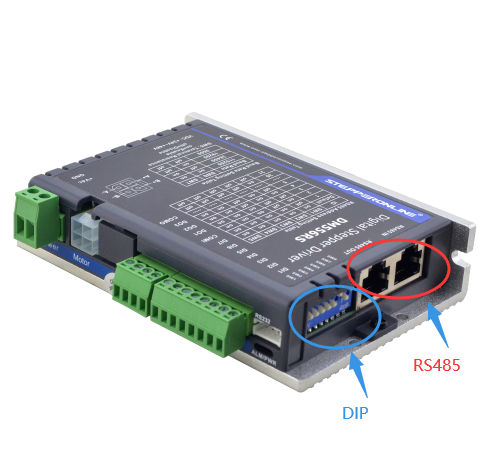
ドライバーのDIPスイッチを使用して、ボーレート、局番、ターミネーション抵抗を設定します。下図を参照してください。
1. JOGモード
JOGモードでは、設定した速度で指定した方向にモーターを運転できます。以下の例では、JOG速度を300 RPMに設定します。
| コマンド | 説明 |
|---|---|
01 06 18 01 40 01 2E AA |
正転JOG |
01 06 18 01 40 02 6E AB |
逆転JOG |
01 06 01 E1 01 2C D8 4D |
JOG速度設定(300 RPM) |
01 06 01 E7 01 2C 38 4C |
JOG加減速時間設定 |
重要: RS485経由でJOGをトリガーする場合、50 ms未満の間隔でトリガーコマンドを送信し続けるとモーターは連続運転します。コマンド間隔が50 msを超えると、モーターは1回のJOG動作後に停止します。
2. 速度制御 — 連続運転(PR0)
PR0を速度モードのパラメータセットとして設定し、モーターを連続運転できます。以下の例では、PR0速度を300 RPMに設定してモーターを起動します。
| コマンド | 説明 |
|---|---|
01 06 62 00 00 02 17 B3 |
PR0を速度モードに設定 |
01 06 62 03 01 2C 66 3F |
PR0速度設定(300 RPM) |
01 06 60 02 00 10 37 C6 |
PR0運転トリガー(起動) |
01 06 60 02 00 40 37 FA |
非常停止 |
注意: モーター運転中に速度を変更できます。速度値を変更した後、PR0トリガーコマンド(
01 06 60 02 00 10 37 C6)を再送信すると新しい速度が適用されます。