T6サーボ製品の使用時に振動が発生した場合は、以下の手順に従って解消してください。
前提条件
サーボパラメータを調整する前に、以下の条件を確認してください:
- ブレーキが解放されていること。
- 機械的設置がバランスしていること。
- カップリングが正しく位置合わせされていること(ずれや偏心がないこと)。
- ギアが正しく噛み合っていること。
- エンコーダ配線が正しいこと。
- 電気的ノイズ干渉がないこと。
すべての前提条件が満たされたら、T6サーボの慣性比、剛性、および関連パラメータの調整に進んでください。
手順
ステップ1:配線の確認
モーター配線が正しいことを確認してください。モーターはドライバーによって自動的に認識されるはずです。
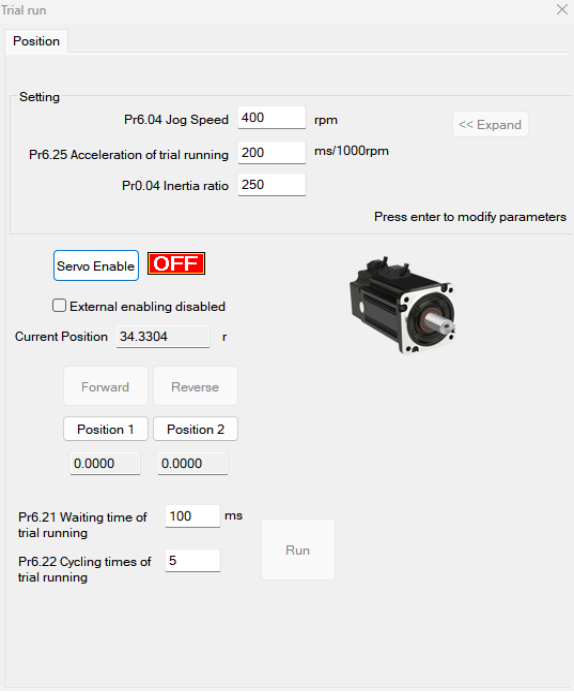
ステップ2:運転テストの実行
運転テスト機能を使用して、モーターが正常に動作することを確認してください。
ステップ3:サーボON信号の設定(Pr400)
サーボON信号の種類に基づいてPr400の値を設定してください:
- 外部サーボON信号がb接点(NC)の場合: Pr400 = 83
- 外部サーボON信号がa接点(NO)の場合: Pr400 = 3
ステップ4:制御モードの選択(Pr0.01)
Pr0.01を目的の制御モードに設定してください:
- 0: ポジションモード
- 1: 速度モード
- 2: トルクモード
ステップ5:モーターを負荷に接続し、慣性比を調整する(Pr0.04)
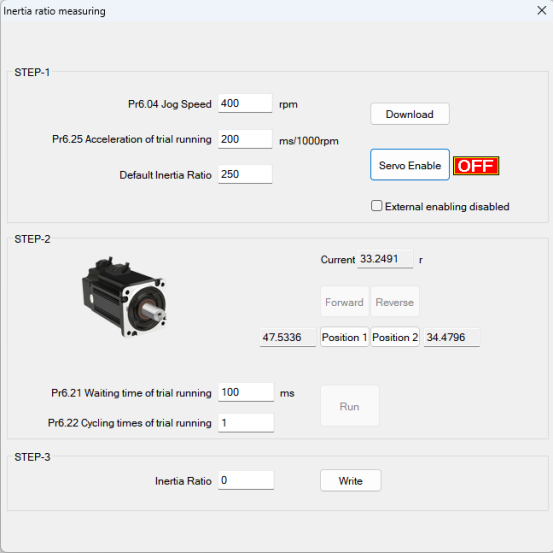
他のパラメータ(位置ループや速度ループのPID設定など)を設定する前に、最適な性能を得るために各軸の慣性比を決定することが重要です。モーターを負荷に接続し、軸が安全な範囲内で自由に動けることを確認し、機械的干渉を避けてテストの安全性と精度を確保してください。
慣性比の自動チューニング
前提条件:
- サーボが無効になっていること(サーボONがオフであること)。
- 正転リミット信号と逆転リミット信号が無効になっていること。
手順:
- ジョグ速度(Pr6.04)を設定してください。高すぎないようにしてください。300〜1000 rpmの値が推奨されます。Pr6.25を50〜100 ms/1000 rpmに設定してください。デフォルトの慣性比を設定してください。これらの設定をドライバーにダウンロードし、サーボを有効にしてください。
- 正転をクリックしてモーターを正転方向に運転し、次に位置1をクリックして位置リミット1を保存してください。逆転をクリックしてモーターを逆転方向に運転し、次に位置2をクリックして位置リミット2を保存してください。実行をクリックして慣性比の自動チューニングを開始してください。
- 完了後、書き込みをクリックして識別された慣性比をEEPROMに保存してください。
ステップ6:モーターを負荷に接続し、剛性を調整する(Pr0.02、Pr0.03)
- モーターが停止状態であることを確認してください(サーボONがオフ)。続行する前に慣性比が正しく設定されている必要があります。慣性比が不正確な場合、チューニング結果が悪化します。
- Pr0.02(リアルタイム自動チューニング)を
0x01/0x11または0x02/0x12に設定してください。次にPr0.03(機械剛性設定)を設定してください。 - サーボON信号をオンにしてください。機械は通常の条件下で動作し、負荷特性の推定を開始します。関連する制御パラメータは自動的に調整されます。
- Pr0.03の値を増やしてモーターの応答性を向上させてください。位置決め時間を観察し、目立った振動がないか確認してください。振動が発生しない範囲で剛性値をできるだけ高く設定してください。
- 結果を保存し、EEPROMに書き込んでください。
ステップ7:動作の滑らかさの微調整(Pr2.22、Pr2.23)
必要に応じて、Pr2.22とPr2.23を調整してより滑らかな動作を実現してください。
ステップ8:フィルタおよびゲインパラメータの設定(Pr0.06〜Pr0.10)
必要に応じてPr0.06、Pr0.07、Pr0.08、Pr0.09、Pr0.10の値を設定し、システムの応答を最適化して振動を低減してください。これらのパラメータはサーボ制御ループ内の各種フィルタリングおよびゲイン設定を制御します。詳細な説明および特定の用途に対する推奨値については、T6サーボパラメータマニュアルを参照してください。
ステップ9:より高い剛性を得るためのPr0.00の調整
続行する前に、以下の設定が正しく構成されていることを確認してください:
- 制御モード: Pr0.01 = 0(ポジションモード)
- リアルタイム自動チューニング: Pr0.02 = 1(補間運転用)
- 慣性比: Pr0.04(ステップ5で決定した値に設定)
- 剛性: Pr0.03(ステップ6で決定した値に設定)
次に、動作要件に応じてPr0.00を設定してください:
- 単軸または非同期運転の場合: Pr0.00を1または10より大きい値に設定してください。
- 多軸同期運転の場合: すべての軸に同じPr0.00の値を設定してください。
- Pr0.00 > 10の場合: 100から開始し、50ずつ増やしてください(例:100、150、200、250、…)。
注意: モーター運転中にPr0.00の値を変更しないでください。振動が発生し、システムが損傷する可能性があります。
補足事項:
- Pr0.00を調整する前に、必ず正しい制御モードを確立し、正しい慣性比と剛性を設定してください。
- 手動モードで運転する場合は、小さいPr0.00の値から始めてください。値が小さいほど動作が滑らかになり、値が大きいほど位置決めが速くなります。