Als u trillingen ervaart bij het gebruik van T6-servoproducten, volg dan de onderstaande procedures om deze te elimineren.
Vereisten
Voordat u servoparameters aanpast, controleert u de volgende voorwaarden:
- De rem is vrijgegeven.
- De mechanische installatie is in balans.
- De koppeling is correct uitgelijnd (geen verkeerde uitlijning of verschuiving).
- De tandwielen grijpen correct in elkaar.
- De encoderbedrading is correct.
- Er is geen elektrische interferentie.
Zodra aan alle vereisten is voldaan, gaat u verder met het aanpassen van de traagheidsverhouding, stijfheid en gerelateerde parameters van de T6-servo.
Procedure
Stap 1: Bedrading controleren
Zorg ervoor dat de motorbedrading correct is. De motor moet automatisch door de driver worden herkend.
Stap 2: Een bedrijf test uitvoeren
Gebruik de functie Bedrijfstest om te controleren of de motor correct werkt.
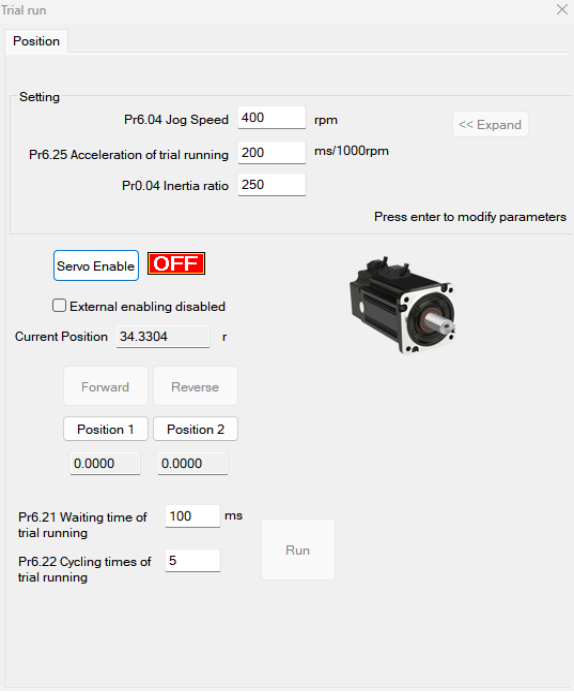
Stap 3: Het Servo-ON-signaal configureren (Pr400)
Stel de waarde van Pr400 in op basis van het type Servo-ON-signaal:
- Normaal gesloten (NC) extern Servo-ON-signaal: Pr400 = 83
- Normaal open (NO) extern Servo-ON-signaal: Pr400 = 3
Stap 4: De regelingmodus selecteren (Pr0.01)
Stel Pr0.01 in op de gewenste regelingmodus:
- 0: Positiemodus
- 1: Snelheidsmodus
- 2: Koppelmodus
Stap 5: De motor op de belasting aansluiten en de traagheidsverhouding aanpassen (Pr0.04)
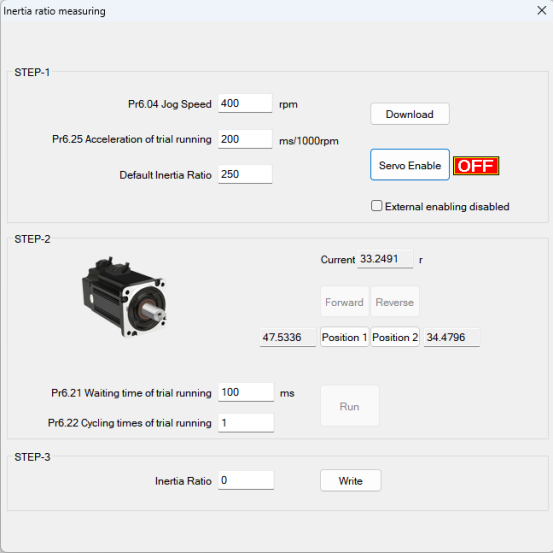
Voordat u andere parameters instelt (zoals PID-instellingen voor de positielus of snelheidslus), is het van cruciaal belang om de traagheidsverhouding van elke as te bepalen voor optimale prestaties. Sluit de motor op de belasting aan en zorg ervoor dat de as vrij kan bewegen binnen een veilig bereik, waarbij mechanische interferentie wordt vermeden om de testveiligheid en -nauwkeurigheid te garanderen.
Automatische afstemming van de traagheidsverhouding
Voorwaarden:
- De servo is uitgeschakeld (Servo-ON is uit).
- De positieve limiet- en negatieve limietsignalen zijn uitgeschakeld.
Stappen:
- Stel de jog-snelheid in (Pr6.04). Stel deze niet te hoog in; een waarde tussen 300 en 1000 rpm wordt aanbevolen. Stel Pr6.25 in op 50–100 ms/1000 rpm. Stel de standaard traagheidsverhouding in. Download deze instellingen naar de driver en schakel de servo in.
- Klik op Vooruit om de motor in de voorwaartse richting te laten draaien en klik vervolgens op Positie 1 om positie limiet 1 op te slaan. Klik op Achteruit om de motor in de achterwaartse richting te laten draaien en klik vervolgens op Positie 2 om positie limiet 2 op te slaan. Klik op Uitvoeren om het automatische afstemmingsproces van de traagheidsverhouding te starten.
- Klik na voltooiing op Schrijven om de geïdentificeerde traagheidsverhouding op te slaan in het EEPROM.
Stap 6: De motor op de belasting aansluiten en de stijfheid aanpassen (Pr0.02, Pr0.03)
- Zorg ervoor dat de motor stilstaat (Servo-ON is uit). De traagheidsverhouding moet correct zijn ingesteld voordat u verdergaat; een onjuiste traagheidsverhouding zal de afstemmingsresultaten verslechteren.
- Stel Pr0.02 (realtime automatische afstemming) in op
0x01/0x11of0x02/0x12. Stel vervolgens Pr0.03 (stijfheidsinstelling machine) in. - Schakel het Servo-ON-signaal in. De machine werkt onder normale omstandigheden en begint met het schatten van de belastingskenmerken. De bijbehorende regelparameters worden automatisch aangepast.
- Verhoog de waarde van Pr0.03 om de reactiesnelheid van de motor te verbeteren. Observeer de positioneringstijd en controleer op merkbare trillingen. Stel de stijfheidswaarde zo hoog mogelijk in zonder trillingen te veroorzaken.
- Sla de resultaten op en schrijf ze naar het EEPROM.
Stap 7: Bewegingsvloeiendheid fijn afstemmen (Pr2.22, Pr2.23)
Pas indien nodig Pr2.22 en Pr2.23 aan om vloeiendere beweging te bereiken.
Stap 8: Filter- en versterkingsparameters configureren (Pr0.06–Pr0.10)
Stel de waarden van Pr0.06, Pr0.07, Pr0.08, Pr0.09 en Pr0.10 naar behoefte in om de systeemrespons te optimaliseren en trillingen te verminderen. Deze parameters regelen verschillende filter- en versterkingsinstellingen binnen de servoregellussen. Raadpleeg de T6-servoparameterhandleiding voor gedetailleerde beschrijvingen en aanbevolen waarden voor uw specifieke toepassing.
Stap 9: Pr0.00 aanpassen voor meer stijfheid
Zorg ervoor dat de volgende instellingen correct zijn geconfigureerd voordat u verdergaat:
- Regelingmodus: Pr0.01 = 0 (Positiemodus)
- Realtime automatische afstemming: Pr0.02 = 1 (voor interpolatiebeweging)
- Traagheidsverhouding: Pr0.04 (ingesteld zoals bepaald in Stap 5)
- Stijfheid: Pr0.03 (ingesteld zoals bepaald in Stap 6)
Configureer vervolgens Pr0.00 volgens uw bewegingsvereisten:
- Enkele as of niet-gesynchroniseerde werking: Stel Pr0.00 in op 1 of een waarde groter dan 10.
- Meerassige gesynchroniseerde beweging: Stel dezelfde Pr0.00-waarde in op alle assen.
- Wanneer Pr0.00 > 10: Begin bij 100 en verhoog in stappen van 50 (bijv. 100, 150, 200, 250, ...).
Let op: Wijzig de waarde van Pr0.00 niet terwijl de motor draait. Dit veroorzaakt trillingen en kan het systeem beschadigen.
Aanvullende opmerkingen:
- Stel altijd eerst de juiste regelingmodus in en stel de juiste traagheidsverhouding en stijfheid in voordat u Pr0.00 aanpast.
- Begin bij handmatige modus met een kleinere Pr0.00-waarde. Een kleinere waarde resulteert in vloeiendere beweging, terwijl een grotere waarde snellere positionering biedt.