Se você enfrentar vibração ao usar produtos servo T6, siga os procedimentos abaixo para eliminá-la.
Pré-requisitos
Antes de ajustar quaisquer parâmetros do servo, verifique as seguintes condições:
- O freio está liberado.
- A instalação mecânica está equilibrada.
- O acoplamento está devidamente alinhado (sem desalinhamento ou deslocamento).
- As engrenagens se encaixam corretamente.
- A fiação do encoder está correta.
- Não há interferência elétrica.
Uma vez que todos os pré-requisitos sejam atendidos, prossiga para ajustar a relação de inércia, a rigidez e os parâmetros relacionados do servo T6.
Procedimento
Etapa 1: Verificar a Fiação
Certifique-se de que a fiação do motor está correta. O motor deve ser reconhecido automaticamente pelo driver.
Etapa 2: Realizar um Teste de Operação
Use a função Teste de Operação para verificar se o motor opera corretamente.
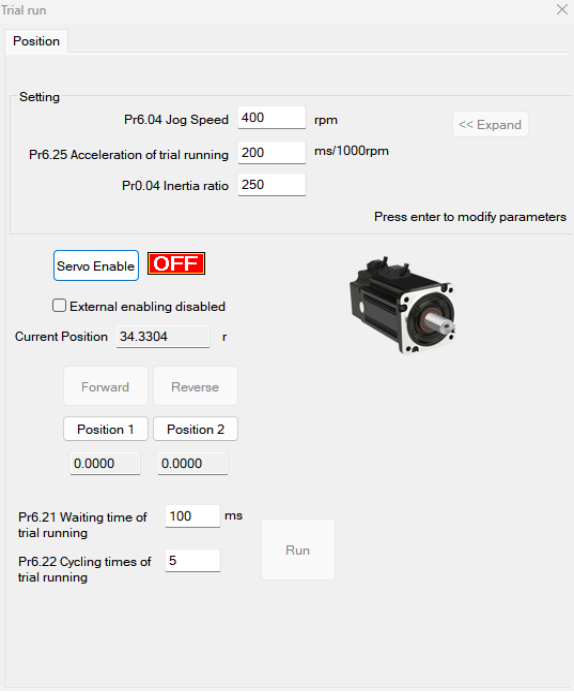
Etapa 3: Configurar o Sinal Servo-ON (Pr400)
Defina o valor de Pr400 com base no tipo de sinal Servo-ON:
- Sinal Servo-ON externo normalmente fechado (NC): Pr400 = 83
- Sinal Servo-ON externo normalmente aberto (NO): Pr400 = 3
Etapa 4: Selecionar o Modo de Controle (Pr0.01)
Defina Pr0.01 para o modo de controle desejado:
- 0: Modo de posição
- 1: Modo de velocidade
- 2: Modo de torque
Etapa 5: Conectar o Motor à Carga e Ajustar a Relação de Inércia (Pr0.04)
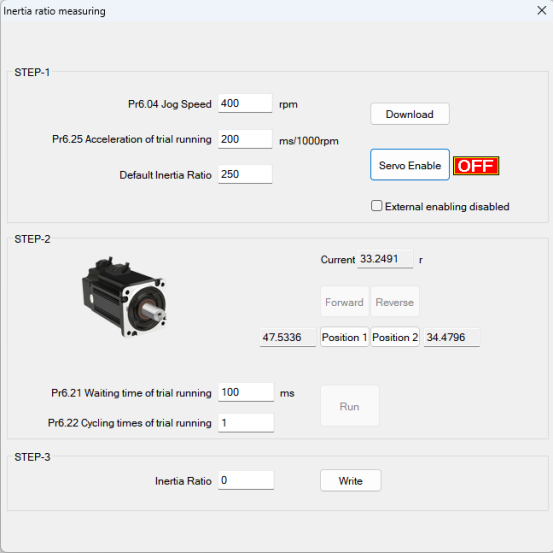
Antes de definir outros parâmetros (como configurações de PID para o loop de posição ou loop de velocidade), é fundamental determinar a relação de inércia de cada eixo para obter o desempenho ideal. Conecte o motor à carga e certifique-se de que o eixo pode se mover livremente dentro de um intervalo seguro, evitando qualquer interferência mecânica para garantir a segurança e a precisão do teste.
Autossintonia da Relação de Inércia
Pré-condições:
- O servo está desativado (Servo-ON está desligado).
- Os sinais de limite positivo e limite negativo estão desativados.
Etapas:
- Defina a velocidade de jog (Pr6.04). Não defina um valor muito alto; recomenda-se um valor entre 300 e 1000 rpm. Defina Pr6.25 para 50–100 ms/1000 rpm. Defina a relação de inércia padrão. Baixe essas configurações para o driver e ative o servo.
- Clique em Avançar para executar o motor no sentido direto, depois clique em Posição 1 para salvar o limite de posição 1. Clique em Reverso para executar o motor no sentido reverso, depois clique em Posição 2 para salvar o limite de posição 2. Clique em Executar para iniciar o processo de autossintonia da relação de inércia.
- Após a conclusão, clique em Gravar para salvar a relação de inércia identificada na EEPROM.
Etapa 6: Conectar o Motor à Carga e Ajustar a Rigidez (Pr0.02, Pr0.03)
- Certifique-se de que o motor está parado (Servo-ON está desligado). A relação de inércia deve estar definida corretamente antes de prosseguir; uma relação de inércia incorreta degradará os resultados da sintonia.
- Defina Pr0.02 (autossintonia em tempo real) para
0x01/0x11ou0x02/0x12. Em seguida, defina Pr0.03 (configuração de rigidez da máquina). - Ative o sinal Servo-ON. A máquina operará em condições normais e começará a estimar as características da carga. Os parâmetros de controle associados serão ajustados automaticamente.
- Aumente o valor de Pr0.03 para melhorar a capacidade de resposta do motor. Observe o tempo de posicionamento e verifique se há vibração perceptível. Defina o valor de rigidez o mais alto possível sem causar vibração.
- Salve os resultados e grave-os na EEPROM.
Etapa 7: Ajustar a Suavidade do Movimento (Pr2.22, Pr2.23)
Se necessário, ajuste Pr2.22 e Pr2.23 para obter um movimento mais suave.
Etapa 8: Configurar Parâmetros de Filtro e Ganho (Pr0.06–Pr0.10)
Defina os valores de Pr0.06, Pr0.07, Pr0.08, Pr0.09 e Pr0.10 conforme necessário para otimizar a resposta do sistema e reduzir a vibração. Esses parâmetros controlam várias configurações de filtragem e ganho dentro dos loops de controle do servo. Consulte o manual de parâmetros do servo T6 para descrições detalhadas e valores recomendados para sua aplicação específica.
Etapa 9: Ajustar Pr0.00 para Maior Rigidez
Antes de prosseguir, certifique-se de que as seguintes configurações estejam corretamente configuradas:
- Modo de controle: Pr0.01 = 0 (Modo de posição)
- Autossintonia em tempo real: Pr0.02 = 1 (para movimento de interpolação)
- Relação de inércia: Pr0.04 (definido conforme determinado na Etapa 5)
- Rigidez: Pr0.03 (definido conforme determinado na Etapa 6)
Em seguida, configure Pr0.00 de acordo com seus requisitos de movimento:
- Operação de eixo único ou não sincronizada: Defina Pr0.00 como 1 ou um valor maior que 10.
- Movimento sincronizado de múltiplos eixos: Defina o mesmo valor de Pr0.00 em todos os eixos.
- Quando Pr0.00 > 10: Comece com 100 e incremente em passos de 50 (por exemplo, 100, 150, 200, 250, ...).
Atenção: Não altere o valor de Pr0.00 enquanto o motor estiver em funcionamento. Isso causará vibração e poderá danificar o sistema.
Observações Adicionais:
- Sempre estabeleça o modo de controle correto e defina a relação de inércia e a rigidez corretas antes de ajustar Pr0.00.
- Ao operar em modo manual, comece com um valor menor de Pr0.00. Um valor menor resulta em movimento mais suave, enquanto um valor maior proporciona posicionamento mais rápido.