Se si riscontrano vibrazioni durante l'utilizzo dei prodotti servo T6, seguire le procedure indicate di seguito per eliminarle.
Prerequisiti
Prima di regolare qualsiasi parametro del servo, verificare le seguenti condizioni:
- Il freno è rilasciato.
- L'installazione meccanica è bilanciata.
- Il giunto è correttamente allineato (nessun disallineamento o spostamento).
- Gli ingranaggi si innestano correttamente.
- Il cablaggio dell'encoder è corretto.
- Non sono presenti interferenze elettriche.
Una volta soddisfatti tutti i prerequisiti, procedere con la regolazione del rapporto di inerzia, della rigidità e dei relativi parametri del servo T6.
Procedura
Passaggio 1: Verificare il cablaggio
Assicurarsi che il cablaggio del motore sia corretto. Il motore dovrebbe essere riconosciuto automaticamente dal driver.
Passaggio 2: Eseguire un test di funzionamento
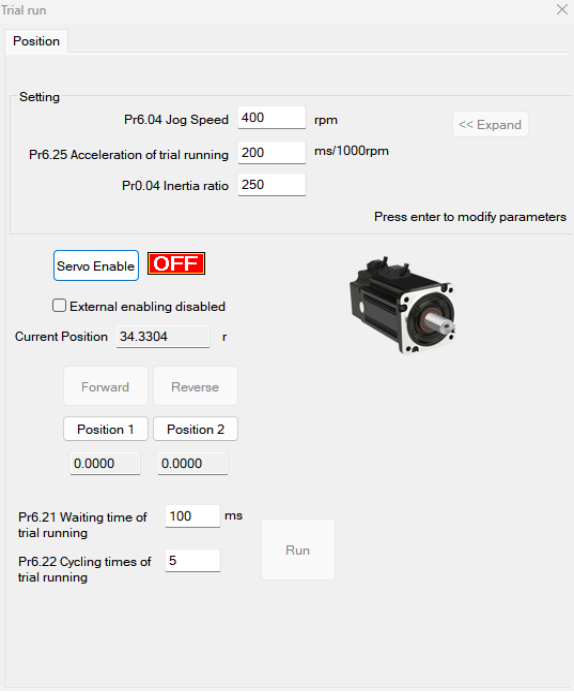
Utilizzare la funzione Test di funzionamento per verificare che il motore funzioni correttamente.
Passaggio 3: Configurare il segnale Servo-ON (Pr400)
Impostare il valore di Pr400 in base al tipo di segnale Servo-ON:
- Segnale Servo-ON esterno normalmente chiuso (NC): Pr400 = 83
- Segnale Servo-ON esterno normalmente aperto (NO): Pr400 = 3
Passaggio 4: Selezionare la modalità di controllo (Pr0.01)
Impostare Pr0.01 sulla modalità di controllo desiderata:
- 0: Modalità posizione
- 1: Modalità velocità
- 2: Modalità coppia
Passaggio 5: Collegare il motore al carico e regolare il rapporto di inerzia (Pr0.04)
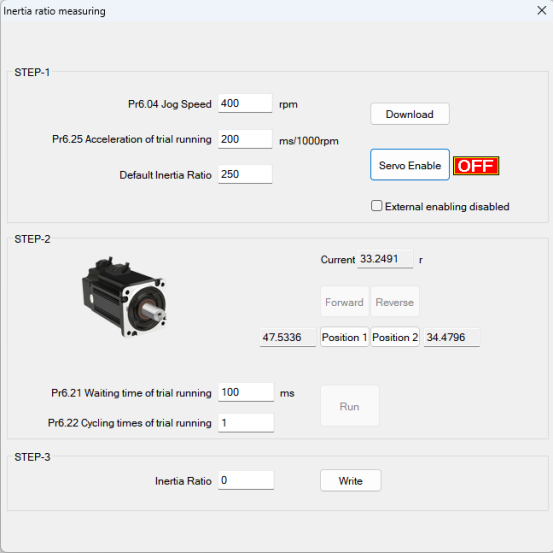
Prima di impostare altri parametri (come le impostazioni PID per il loop di posizione o il loop di velocità), è fondamentale determinare il rapporto di inerzia di ciascun asse per ottenere prestazioni ottimali. Collegare il motore al carico e assicurarsi che l'asse possa muoversi liberamente entro un intervallo sicuro, evitando qualsiasi interferenza meccanica per garantire la sicurezza e l'accuratezza del test.
Autotuning del rapporto di inerzia
Precondizioni:
- Il servo è disabilitato (Servo-ON disattivato).
- I segnali di limite positivo e limite negativo sono disabilitati.
Passaggi:
- Impostare la velocità di jog (Pr6.04). Non impostarla troppo alta; si consiglia un valore compreso tra 300 e 1000 rpm. Impostare Pr6.25 a 50–100 ms/1000 rpm. Impostare il rapporto di inerzia predefinito. Scaricare queste impostazioni sul driver e abilitare il servo.
- Fare clic su Avanti per far funzionare il motore in direzione avanti, quindi fare clic su Posizione 1 per salvare il limite di posizione 1. Fare clic su Indietro per far funzionare il motore in direzione inversa, quindi fare clic su Posizione 2 per salvare il limite di posizione 2. Fare clic su Esegui per avviare il processo di autotuning del rapporto di inerzia.
- Al termine, fare clic su Scrivi per salvare il rapporto di inerzia identificato nella EEPROM.
Passaggio 6: Collegare il motore al carico e regolare la rigidità (Pr0.02, Pr0.03)
- Assicurarsi che il motore sia in stato di arresto (Servo-ON disattivato). Il rapporto di inerzia deve essere impostato correttamente prima di procedere; un rapporto di inerzia errato comprometterà i risultati della regolazione.
- Impostare Pr0.02 (autotuning in tempo reale) su
0x01/0x11oppure0x02/0x12. Quindi impostare Pr0.03 (impostazione rigidità della macchina). - Attivare il segnale Servo-ON. La macchina funzionerà in condizioni normali e inizierà a stimare le caratteristiche del carico. I parametri di controllo associati verranno regolati automaticamente.
- Aumentare il valore di Pr0.03 per migliorare la reattività del motore. Osservare il tempo di posizionamento e verificare la presenza di vibrazioni evidenti. Impostare il valore di rigidità il più alto possibile senza causare vibrazioni.
- Salvare i risultati e scriverli nella EEPROM.
Passaggio 7: Ottimizzare la fluidità del movimento (Pr2.22, Pr2.23)
Se necessario, regolare Pr2.22 e Pr2.23 per ottenere un movimento più fluido.
Passaggio 8: Configurare i parametri di filtro e guadagno (Pr0.06–Pr0.10)
Impostare i valori di Pr0.06, Pr0.07, Pr0.08, Pr0.09 e Pr0.10 secondo necessità per ottimizzare la risposta del sistema e ridurre le vibrazioni. Questi parametri controllano varie impostazioni di filtro e guadagno all'interno dei loop di controllo del servo. Fare riferimento al manuale dei parametri del servo T6 per descrizioni dettagliate e valori consigliati per l'applicazione specifica.
Passaggio 9: Regolare Pr0.00 per una maggiore rigidità
Prima di procedere, assicurarsi che le seguenti impostazioni siano configurate correttamente:
- Modalità di controllo: Pr0.01 = 0 (Modalità posizione)
- Autotuning in tempo reale: Pr0.02 = 1 (per movimento di interpolazione)
- Rapporto di inerzia: Pr0.04 (impostato come determinato nel Passaggio 5)
- Rigidità: Pr0.03 (impostata come determinato nel Passaggio 6)
Quindi configurare Pr0.00 in base ai requisiti di movimento:
- Funzionamento a singolo asse o non sincronizzato: Impostare Pr0.00 su 1 o un valore superiore a 10.
- Movimento sincronizzato multi-asse: Impostare lo stesso valore di Pr0.00 su tutti gli assi.
- Quando Pr0.00 > 10: Partire da 100 e incrementare in passi di 50 (ad esempio, 100, 150, 200, 250, ...).
Attenzione: Non modificare il valore di Pr0.00 mentre il motore è in funzione. Ciò causerà vibrazioni e potrebbe danneggiare il sistema.
Note aggiuntive:
- Stabilire sempre la modalità di controllo corretta e impostare il rapporto di inerzia e la rigidità corretti prima di regolare Pr0.00.
- Quando si opera in modalità manuale, iniziare con un valore di Pr0.00 più piccolo. Un valore più piccolo produce un movimento più fluido, mentre un valore più grande fornisce un posizionamento più rapido.