Questa guida spiega come collegare il controller ST-C01 con i servomotori delle serie T6 e DSY. Seguendo questo documento, apprenderai i metodi di base per il cablaggio hardware.
Materiali necessari
- Controller ST-C01
- Servomotore serie T6 o DSY con driver separato
- Alimentatore DC 24V (si raccomanda una corrente nominale ≥ 2A)
- Cavi di collegamento (sezione adeguata all'alimentatore e al cablaggio dei segnali)
Precauzioni
-
Prima di iniziare, assicurati di aver letto e compreso il datasheet del servomotore e del driver in uso.
-
Per prevenire cortocircuiti o altri guasti elettrici, maneggia tutti i componenti elettronici con cura.
Fasi di cablaggio: Collegamento del driver del servo al ST-C01
-
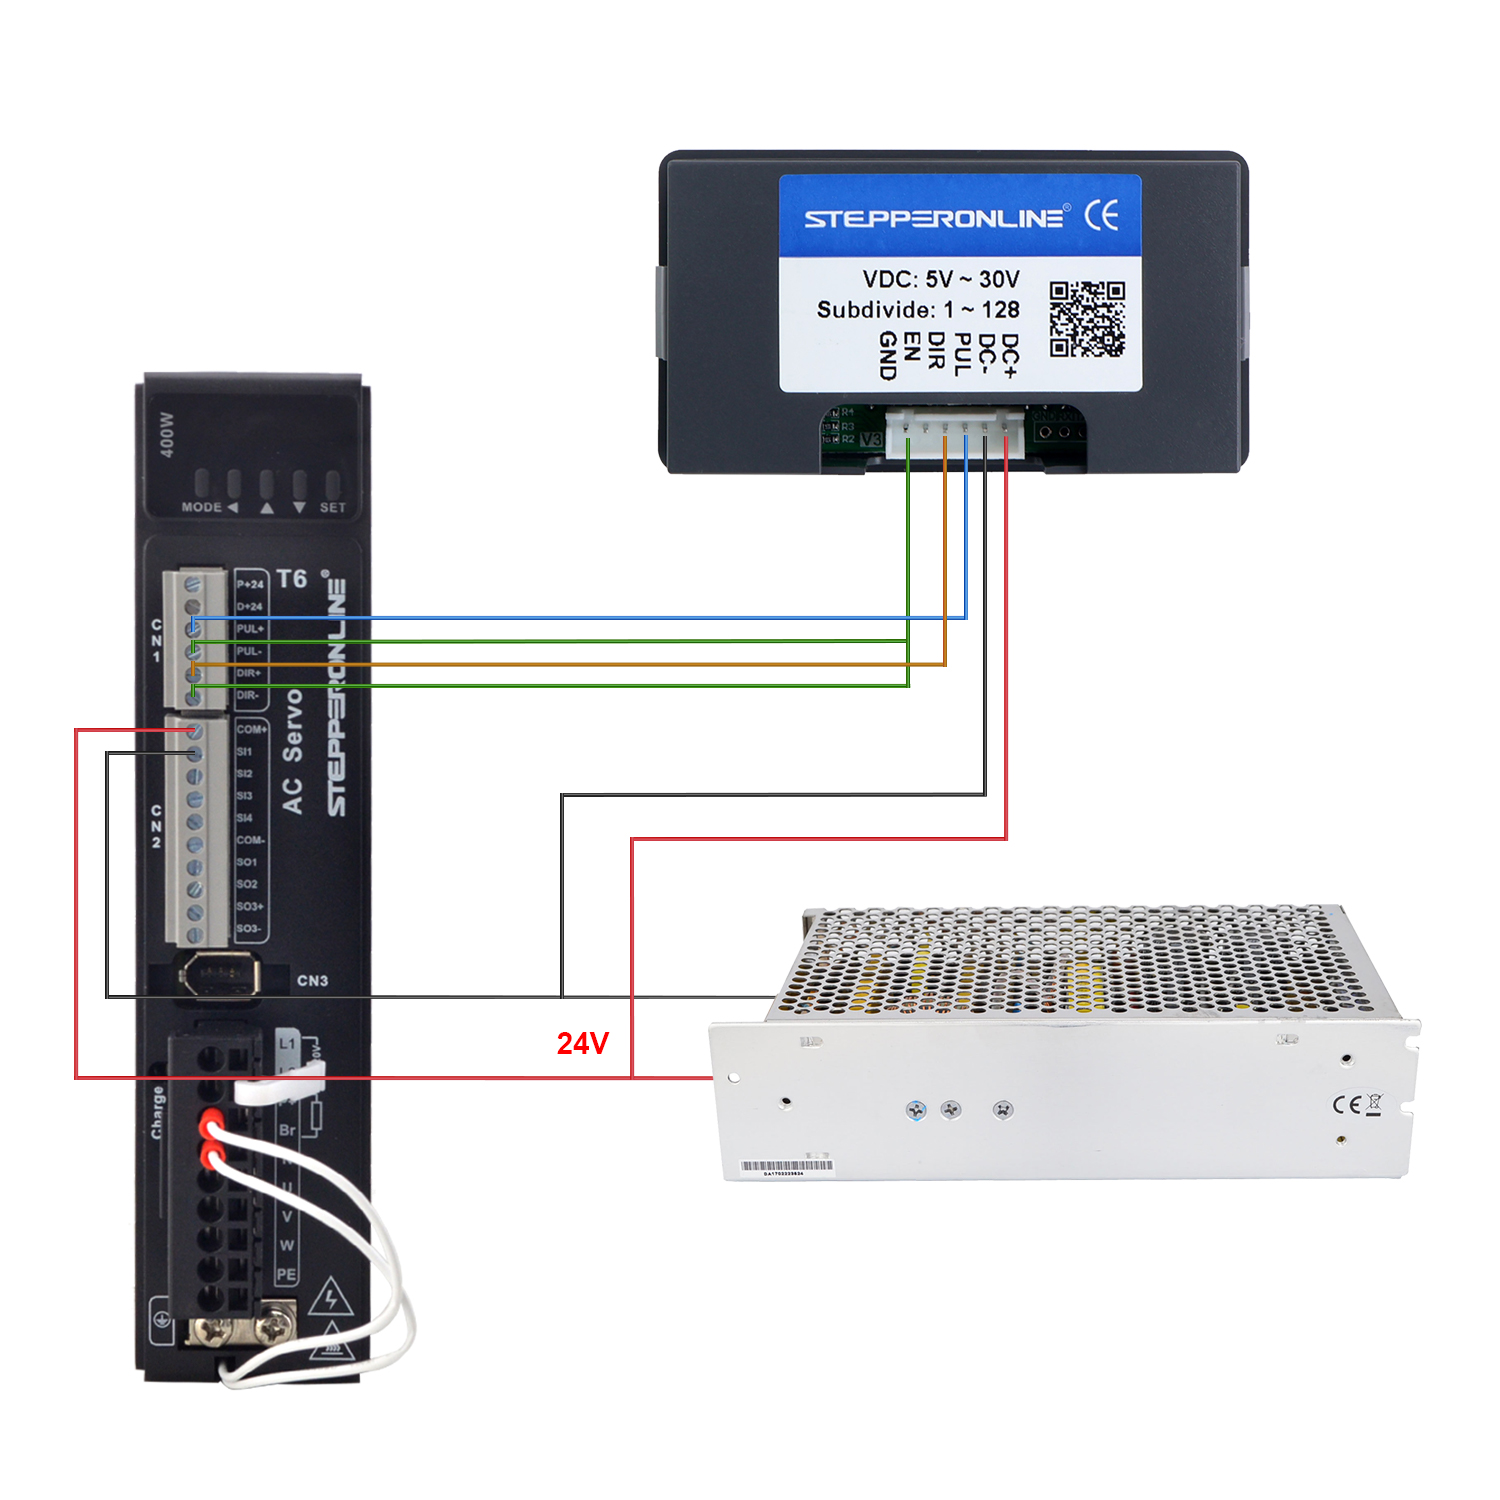
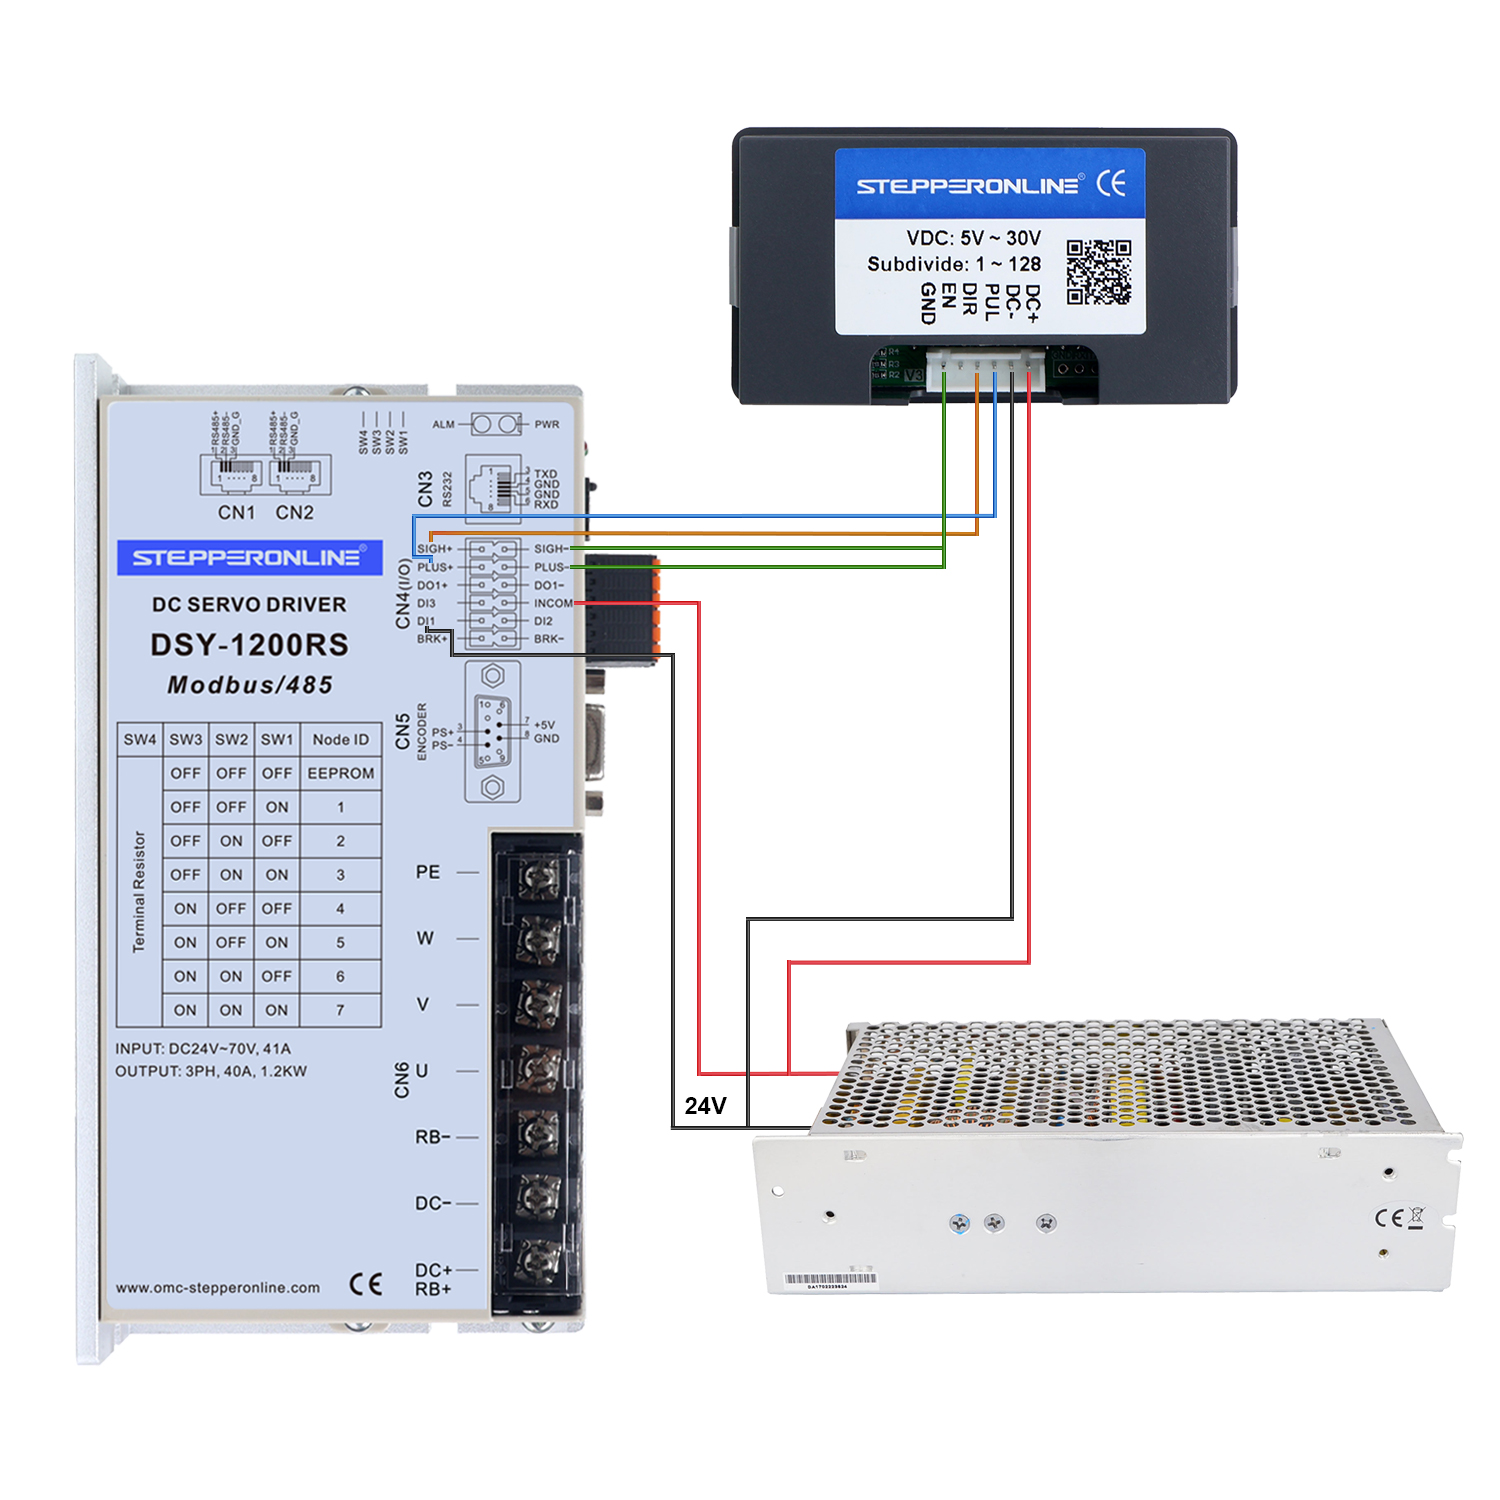
Collegare i terminali DIR+ e PUL+ del driver rispettivamente ai terminali DIR e PUL sul ST-C01.
-
Collegare i terminali PUL- e DIR- del driver al terminale GND sul ST-C01.
Schemi di cablaggio
- Schema di cablaggio servomotore serie T6 e ST-C01
- Schema di cablaggio servomotore serie DSY e ST-C01
Esempio di configurazione
Per istruzioni dettagliate sul funzionamento del controller ST-C01, consultare il Manuale utente ST-C01.
Risultati della dimostrazione video:
Dopo l'accensione, il motore ruota in senso orario a 100 RPM per 1 rotazione, si ferma per 2 secondi, quindi inverte la marcia a 200 RPM per 2 rotazioni, si ferma per 1 secondo e riprende il moto in senso orario. Una sequenza avanti-indietro conta come un singolo ciclo e il processo si arresta dopo 3 cicli.
Impostazioni dei parametri:
-
F-01 → Modalità di movimento
-
F-02 → Distanza in avanti (Rotazioni in avanti = F-02 ÷ impulsi per rivoluzione impostati sul driver)
-
F-03 → Velocità in avanti (RPM in avanti = (F-03 × F-09) ÷ impulsi per rivoluzione impostati sul driver)
-
F-04 → Distanza in retromarcia (Rotazioni in retromarcia = F-04 ÷ impulsi per rivoluzione impostati sul driver)
-
F-05 → Velocità in retromarcia (RPM in retromarcia = (F-05 × F-09) ÷ impulsi per rivoluzione impostati sul driver)
-
F-06 → Conteggio cicli (Unità: volte)
-
F-07 → Tempo di ritardo in avanti (Unità: secondi)
-
F-08 → Tempo di ritardo in retromarcia (Unità: secondi)
-
F-09 → Fattore di scala degli impulsi. Impostare questo valore su: (impulsi per rivoluzione del driver) ÷ 10. Esempio: Se il driver è impostato su 1000 impulsi/giro, impostare F-09 = 100.
Nota: Il ST-C01 ha funzionalità limitate ed è progettato per compiti di base di controllo di velocità e posizione. Per un controllo più avanzato, considerare l'utilizzo di una soluzione basata su Arduino—consultare le nostre guide di cablaggio correlate per ulteriori informazioni.