Ce guide explique comment connecter le contrôleur ST-C01 aux servomoteurs des séries T6 et DSY. En suivant ce document, vous apprendrez les méthodes de base de câblage matériel.
Matériel requis
- Contrôleur ST-C01
- Servomoteur de série T6 ou DSY avec driver séparé
- Alimentation 24 V CC (courant nominal ≥ 2 A recommandé)
- Câbles de connexion (section adaptée à votre alimentation et au câblage des signaux)
Précautions
-
Avant de commencer, assurez-vous d'avoir lu et compris la fiche technique du servomoteur et du driver utilisés.
-
Pour éviter tout court-circuit ou autre défaut électrique, manipulez tous les composants électroniques avec précaution.
Étapes de câblage : Connexion du driver au ST-C01
-
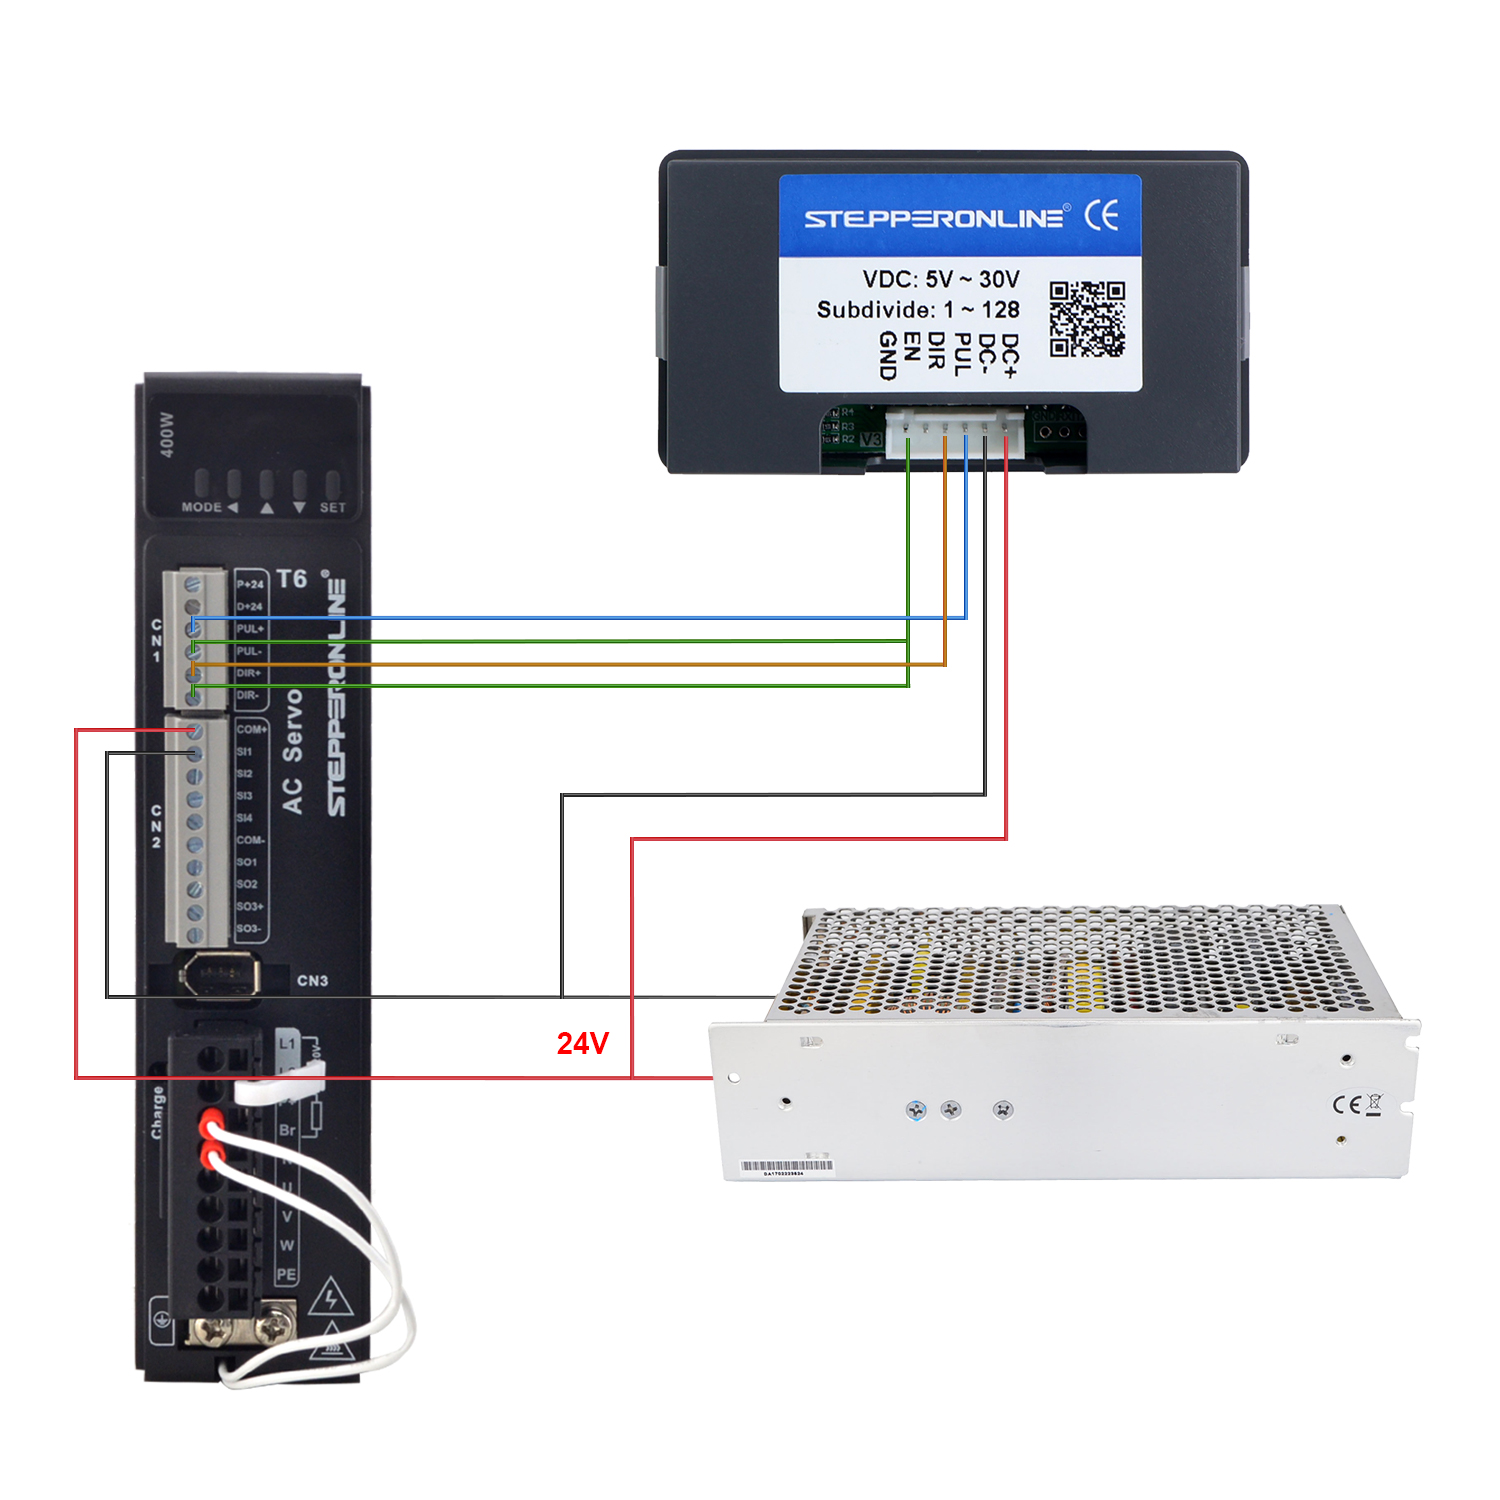
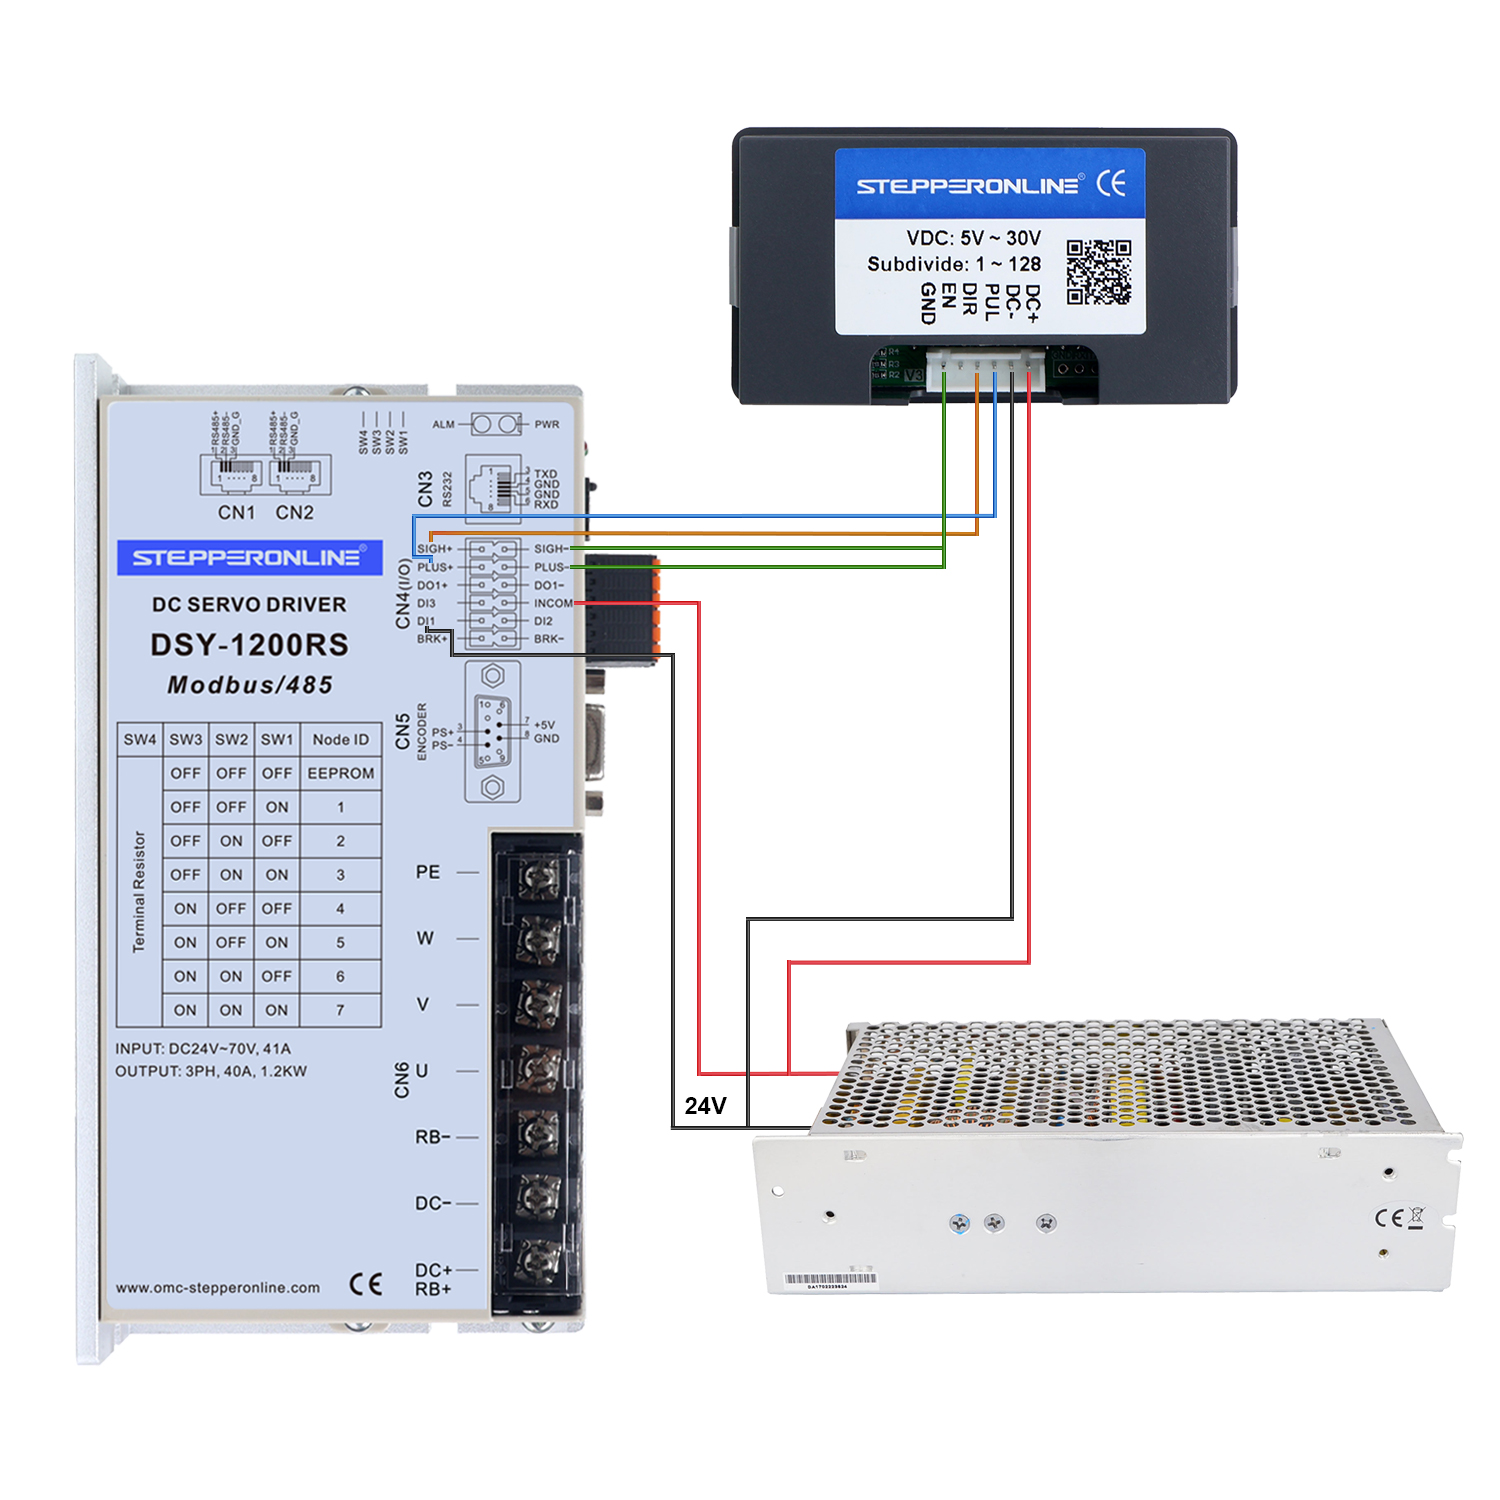
Connectez les bornes DIR+ et PUL+ du driver aux bornes DIR et PUL du ST-C01, respectivement.
-
Connectez les bornes PUL- et DIR- du driver à la borne GND du ST-C01.
Schémas de câblage
- Schéma de câblage du servomoteur de série T6 et du ST-C01
- Schéma de câblage du servomoteur de série DSY et du ST-C01
Exemple de configuration
Pour des instructions détaillées sur le fonctionnement du contrôleur ST-C01, consultez le Manuel utilisateur du ST-C01.
Résultats de la démonstration vidéo :
Après la mise sous tension, le moteur tourne en sens horaire à 100 tr/min pour 1 tour, s'arrête pendant 2 secondes, puis tourne en sens antihoraire à 200 tr/min pour 2 tours, s'arrête pendant 1 seconde, et reprend la rotation en sens horaire. Une séquence sens horaire-sens antihoraire compte comme un cycle, et le processus s'arrête après 3 cycles.
Réglages des paramètres :
-
F-01 → Mode de mouvement
-
F-02 → Distance en sens horaire (Tours en sens horaire = F-02 ÷ impulsions par tour réglées sur le driver)
-
F-03 → Vitesse en sens horaire (Tr/min en sens horaire = (F-03 × F-09) ÷ impulsions par tour réglées sur le driver)
-
F-04 → Distance en sens antihoraire (Tours en sens antihoraire = F-04 ÷ impulsions par tour réglées sur le driver)
-
F-05 → Vitesse en sens antihoraire (Tr/min en sens antihoraire = (F-05 × F-09) ÷ impulsions par tour réglées sur le driver)
-
F-06 → Nombre de cycles (Unité : fois)
-
F-07 → Temps de temporisation en sens horaire (Unité : secondes)
-
F-08 → Temps de temporisation en sens antihoraire (Unité : secondes)
-
F-09 → Facteur d'échelle des impulsions. Réglez cette valeur sur : (impulsions par tour du driver) ÷ 10. Exemple : Si le driver est réglé sur 1000 impulsions/tour, réglez F-09 = 100.
Remarque : Le ST-C01 dispose de fonctionnalités limitées et est conçu pour des tâches de base de contrôle de vitesse et de position. Pour un contrôle plus avancé, envisagez d'utiliser une solution basée sur Arduino — consultez nos guides de câblage associés pour plus d'informations.