La résolution d'un codeur est généralement mesurée en bits et représente la plus petite variation que le codeur peut détecter.
Les servomoteurs T6 de STEPPERONLINE sont actuellement disponibles avec des codeurs 17 bits et 23 bits. Cet article explique les différences entre ces deux types de codeurs et aborde les principes de fonctionnement des codeurs absolus multitours ainsi que la définition de la fonctionnalité multitours.
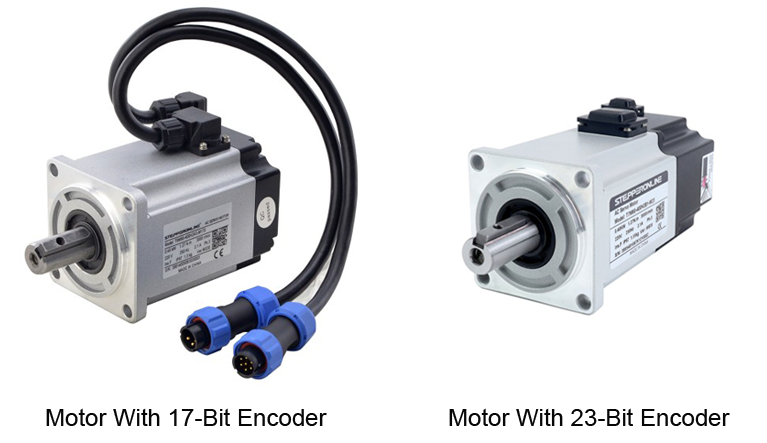
1. Résolution du codeur
La résolution du codeur détermine la précision de détection. Plus la résolution est élevée, plus le déplacement ou la variation angulaire détectable par le codeur est faible. Plus précisément :
- Codeur 17 bits : Représente 2^17 positions distinctes, soit 131 072 positions par tour.
- Codeur 23 bits : Représente 2^23 positions distinctes, soit 8 388 608 positions par tour.
Par conséquent, un codeur 23 bits offre une résolution nettement supérieure à celle d'un codeur 17 bits, garantissant une précision accrue et une détection plus fine des déplacements.
2. Principes des codeurs absolus monotour et multitour
Le codeur 17 bits prend en charge uniquement le fonctionnement monotour, tandis que le codeur 23 bits prend en charge à la fois les fonctionnalités monotour et multitour.
Un codeur absolu multitour enregistre non seulement la position à l'intérieur d'un seul tour, mais également la position cumulée sur plusieurs tours. Voici le fonctionnement de chaque type :
Codeur absolu monotour : À l'aide de méthodes de détection optique, magnétique ou capacitive, le codeur attribue un code unique à chaque position à l'intérieur d'un tour. Cela permet au codeur de communiquer la position absolue actuelle dès la mise sous tension, même après un cycle d'alimentation.
Codeur absolu multitour : S'appuyant sur la conception monotour, ce codeur suit en outre le nombre de tours complets, généralement par l'intermédiaire d'un mécanisme d'engrenage. Ainsi, il enregistre à la fois la position angulaire à l'intérieur du tour en cours et le nombre total de tours depuis le point de départ jusqu'à la position actuelle.
Grâce aux informations de position absolue, le système peut déterminer la position sans nécessiter de référence de prise d'origine. Même si l'alimentation est interrompue ou affectée par des interférences externes, la position exacte est entièrement conservée et disponible lors du rétablissement de l'alimentation.
3. Différences d'application entre les codeurs 17 bits et 23 bits
En raison des différences de résolution et de capacités d'enregistrement de position, les codeurs 17 bits et 23 bits sont adaptés à différents scénarios d'application :
- Codeur 17 bits : Convient aux applications nécessitant une bonne précision sans résolution extrême, telles que les machines-outils de précision moyenne et les équipements d'automatisation industrielle généraux.
- Codeur 23 bits : Convient aux applications exigeant une très haute précision et une détection fine des déplacements, telles que les machines-outils CNC de haute précision, les instruments de mesure de précision et le retour de position des articulations robotiques.