De resolutie van een encoder wordt doorgaans uitgedrukt in bits en geeft de kleinste verandering aan die de encoder kan detecteren.
De T6-servomotoren van StepperOnline zijn momenteel leverbaar met 17-bits en 23-bits encoders. In dit artikel worden de verschillen tussen deze twee encodertypen uitgelegd en wordt ingegaan op de werkingsprincipes van multi-turn absolute encoders, evenals de definitie van multi-turn functionaliteit.
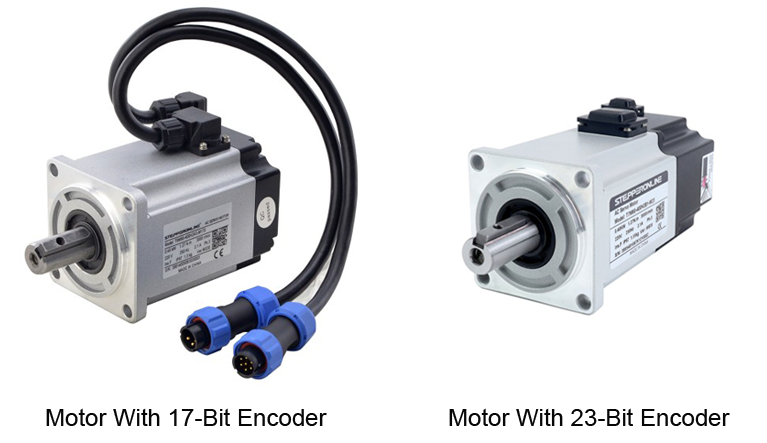
1. Encoderresolutie
De encoderresolutie bepaalt de detectienauwkeurigheid. Hoe hoger de resolutie, des te kleiner de verplaatsing of hoekverandering die de encoder kan detecteren. Concreet:
- 17-bits encoder: Vertegenwoordigt 2^17 afzonderlijke posities, oftewel 131.072 posities per omwenteling.
- 23-bits encoder: Vertegenwoordigt 2^23 afzonderlijke posities, oftewel 8.388.608 posities per omwenteling.
Een 23-bits encoder biedt dus een aanzienlijk hogere resolutie dan een 17-bits encoder, wat resulteert in een grotere nauwkeurigheid en fijnere verplaatsingsdetectie.
2. Werkingsprincipes van single-turn en multi-turn absolute encoders
De 17-bits encoder ondersteunt uitsluitend single-turn werking, terwijl de 23-bits encoder zowel single-turn als multi-turn functionaliteit ondersteunt.
Een multi-turn absolute encoder registreert niet alleen de positie binnen één omwenteling, maar ook de cumulatieve positie over meerdere omwentelingen. Hieronder wordt uitgelegd hoe elk type werkt:
Single-turn absolute encoder: Met behulp van optische, magnetische of capacitieve detectiemethoden kent de encoder een unieke code toe aan elke positie binnen één omwenteling. Hierdoor kan de encoder direct na het inschakelen de huidige absolute positie rapporteren, ook na een stroomcyclus.
Multi-turn absolute encoder: Voortbouwend op het single-turn ontwerp houdt deze encoder daarnaast het aantal volledige omwentelingen bij, doorgaans via een tandwielmechanisme. Daardoor registreert hij zowel de hoekpositie binnen de huidige omwenteling als het totale aantal omwentelingen vanaf het startpunt tot de huidige positie.
Met absolute positie-informatie kan het systeem de positie bepalen zonder dat een referentiepunt (homing) nodig is. Zelfs als de voeding wordt onderbroken of beïnvloed door externe storingen, wordt de exacte positie volledig behouden en is deze direct beschikbaar na herstel van de voeding.
3. Toepassingsverschillen tussen 17-bits en 23-bits encoders
Door de verschillen in resolutie en positie-registratiemogelijkheden zijn 17-bits en 23-bits encoders geschikt voor verschillende toepassingsscenario's:
- 17-bits encoder: Geschikt voor toepassingen die goede nauwkeurigheid vereisen maar geen extreme resolutie, zoals middelgrote precisiebewerkingsmachines en algemene industriële automatiseringsapparatuur.
- 23-bits encoder: Geschikt voor toepassingen die zeer hoge precisie en fijne verplaatsingsdetectie vereisen, zoals hoogprecisie CNC-bewerkingsmachines, precisiemeetinstrumenten en positiefeedback voor robotgewrichten.