Open-loop stappenmotoren en closed-loop stappenmotoren zijn twee typen stappenmotoren die verschillen in hun besturingssystemen en terugkoppelingsmechanismen.
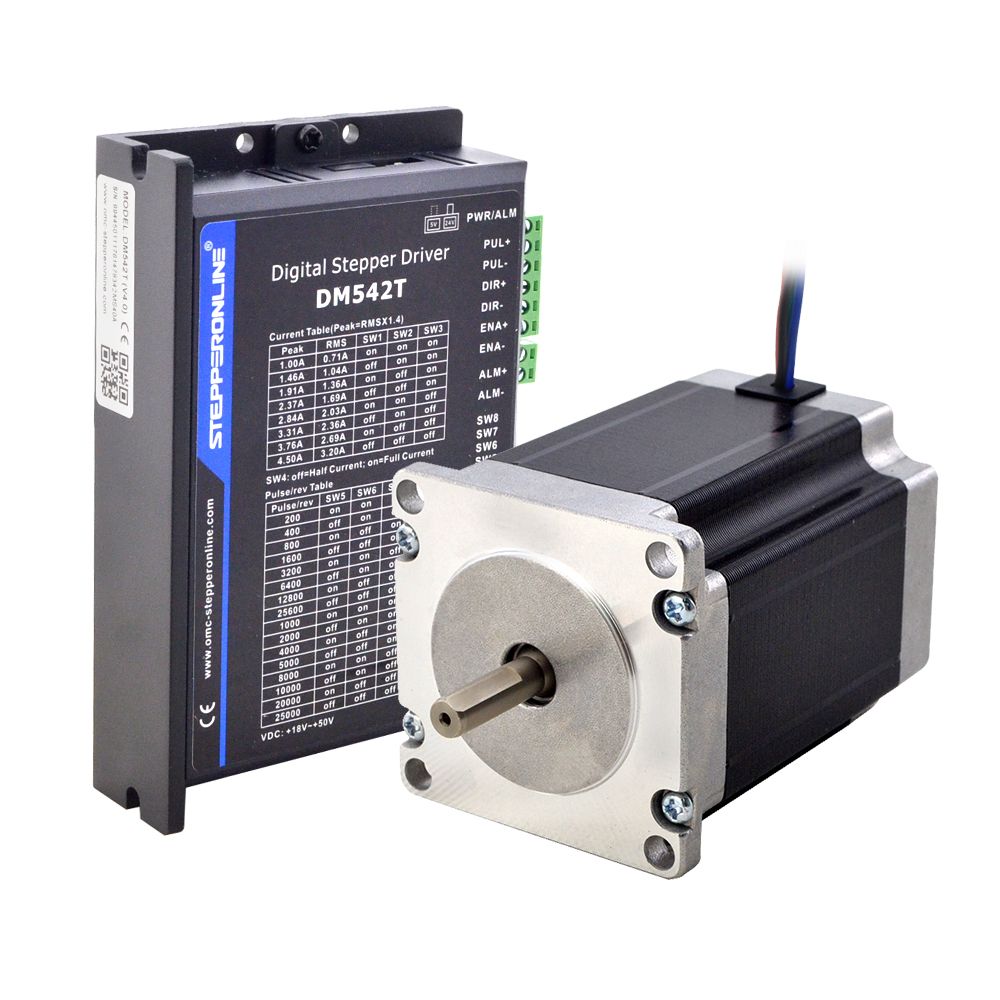
Open-loop stappenmotoren werken zonder enige terugkoppeling of positiedetectie en vertrouwen op een open-loop besturingssysteem om de motor naar de gewenste positie te verplaatsen. Het besturingssysteem stuurt een reeks pulsen naar de motor om deze stap voor stap te verplaatsen, ervan uitgaande dat elke stap de motor naar de juiste positie brengt. Open-loop stappenmotoren zijn doorgaans goedkoper en eenvoudiger in gebruik, maar ze zijn inherent minder precies en nauwkeurig dan closed-loop motoren, vooral bij hoge snelheden of onder zware belasting.
Closed-loop stappenmotoren daarentegen maken gebruik van een terugkoppelingsmechanisme om de werkelijke positie van de motor te bewaken en indien nodig correcties uit te voeren. De terugkoppeling kan afkomstig zijn van een encoder of een resolver, die de werkelijke positie van de motor meet en signalen naar het besturingssysteem stuurt om de motorpositie indien nodig aan te passen. Closed-loop stappenmotoren zijn doorgaans duurder en complexer dan open-loop motoren, maar ze bieden een hogere precisie en nauwkeurigheid, vooral in toepassingen met hoge snelheden of zware belastingen.
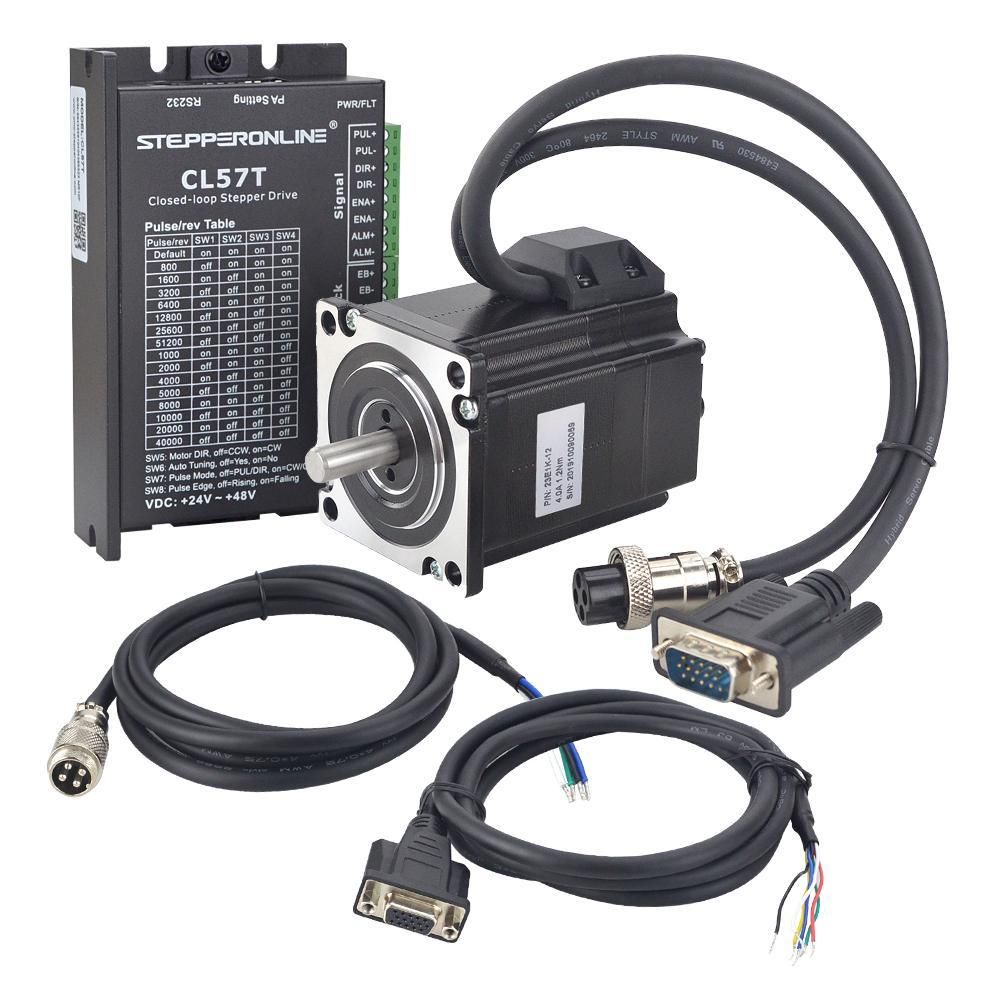
Het belangrijkste verschil tussen open-loop en closed-loop stappenmotoren is de aan- of afwezigheid van een terugkoppelingsmechanisme om de motorpositie te bewaken en te corrigeren. Open-loop motoren vertrouwen op een open-loop besturingssysteem en gaan ervan uit dat elke stap de motor naar de gewenste positie verplaatst, terwijl closed-loop motoren een closed-loop besturingssysteem met terugkoppeling gebruiken om ervoor te zorgen dat de motor nauwkeurig wordt gepositioneerd volgens de beoogde beweging.