Als u het Modbus RTU-protocol via RS-485 gebruikt met RS-serie stappenmotoraandrijvingen of borstelloze motoraandrijvingen en communicatiefouten ondervindt, volg dan deze stappen om het probleem te diagnosticeren en op te lossen.
1. Controleer hardwareverbindingen
Voorbeeld: CL57RS stappenmotoraandrijving
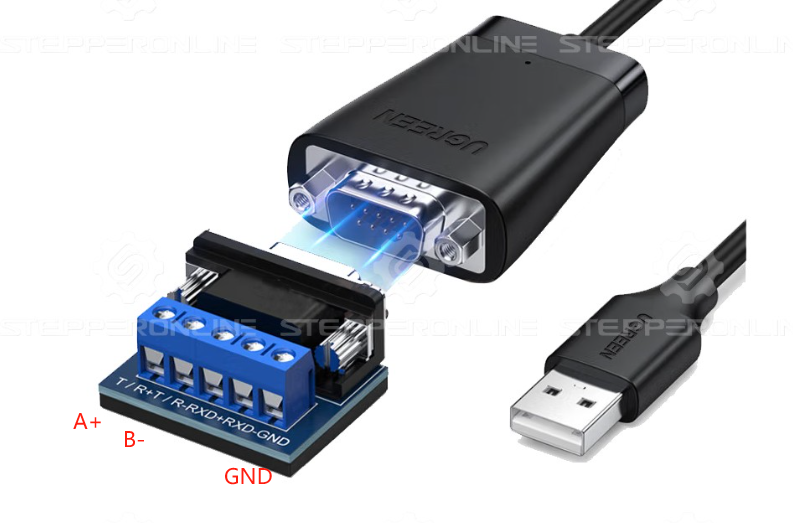
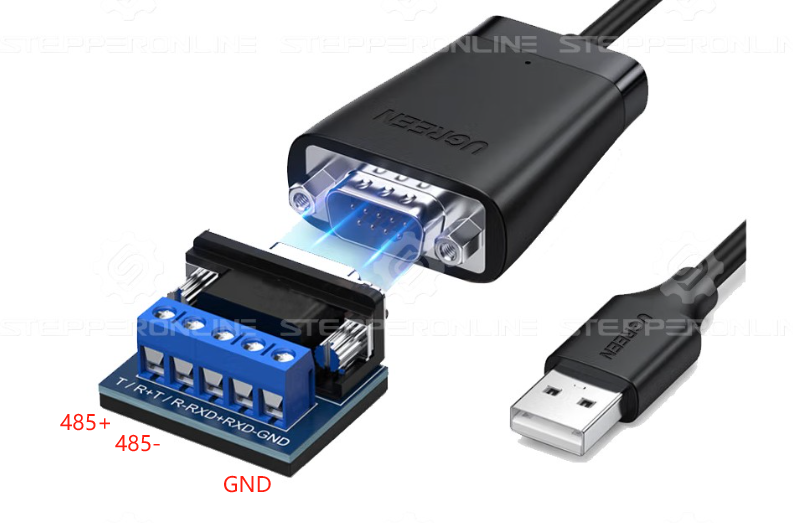
Zorg ervoor dat de bedrading van de RS-485-interface correct is. Let goed op de A (485+) en B (485−) lijnen en controleer welke draden hiermee overeenkomen in de netwerkkabel (raadpleeg het onderstaande diagram).
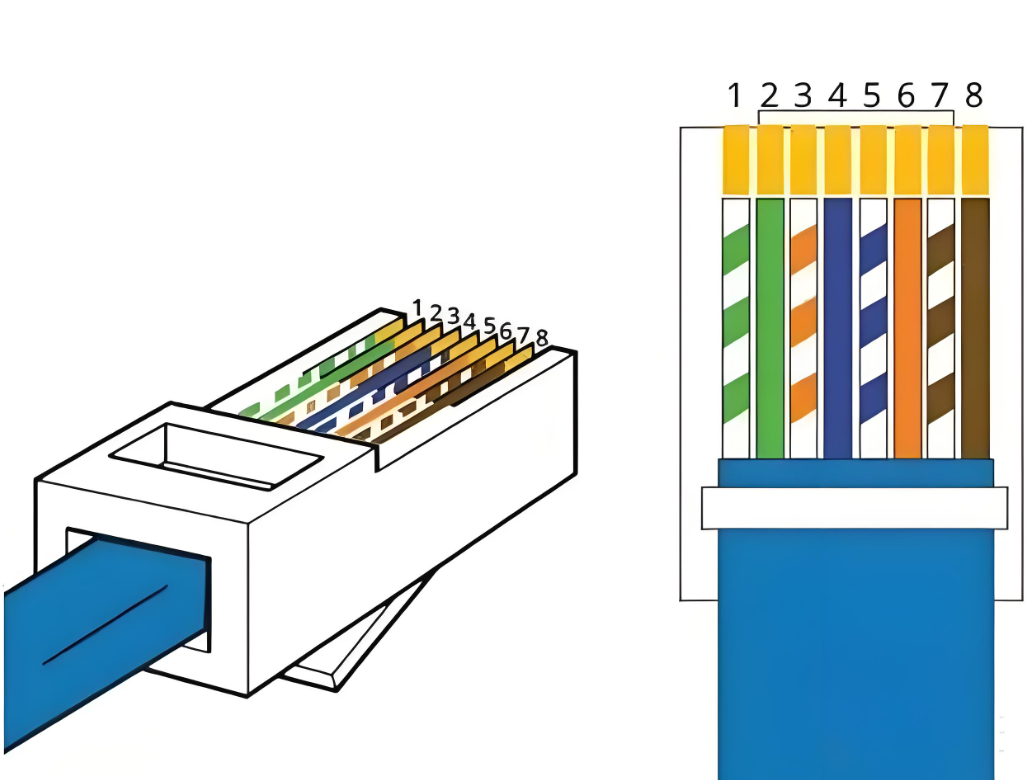
Wanneer u een netwerkkabel gebruikt om verbinding te maken met een RS485-USB-converter, volg strikt de pinconfiguratie zoals gespecificeerd in de handleiding van de RS-serie stappenmotoraandrijving.
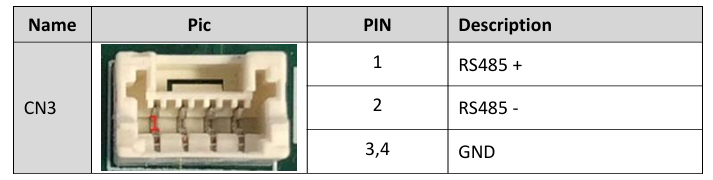
RS-485 communicatie-interface pinconfiguratie (CL57RS):
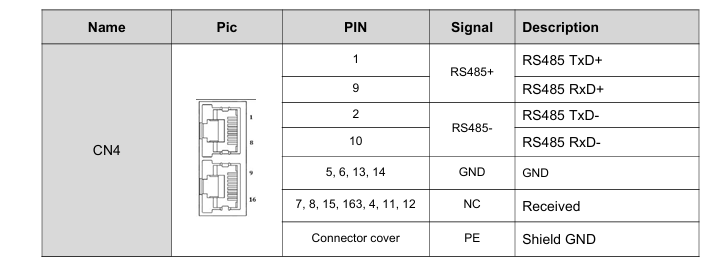
Als u deze RS485-USB-kabel gebruikt, sluit dan als volgt aan:
- Pin 1 → T/R+ (485+)
- Pin 2 → T/R− (485−)
- Pin 5 → GND

Voorbeeld: BLD-510B borstelloze aandrijving
RS-485 communicatie-interface pinconfiguratie (BLD-510B):
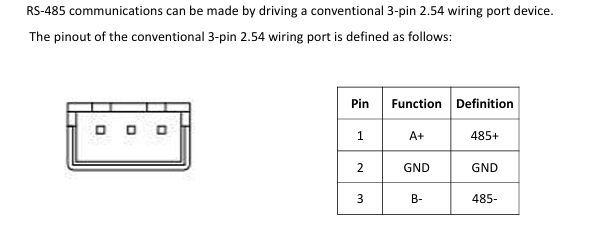
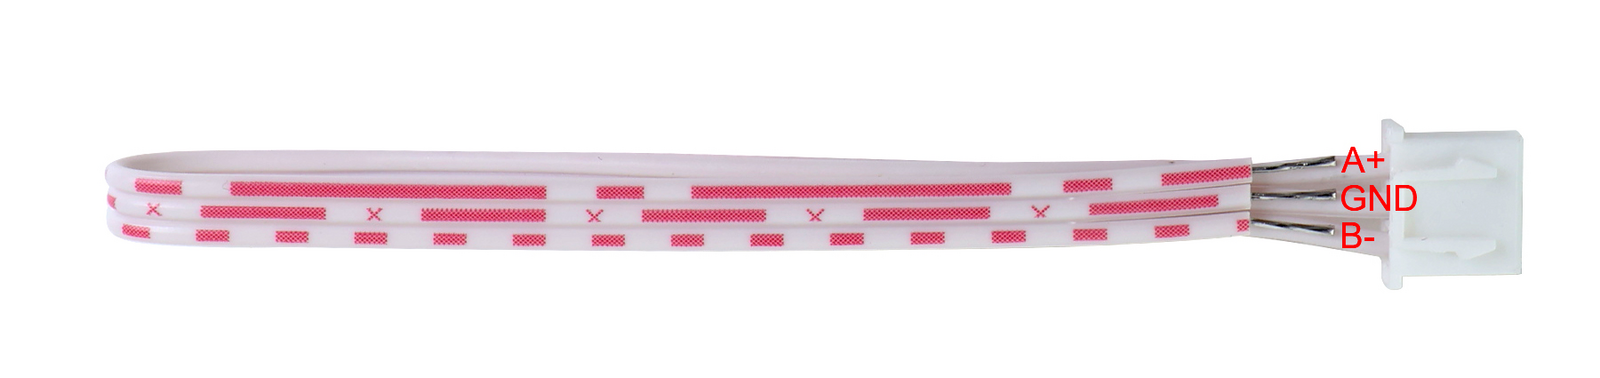
Als u dezelfde RS485-USB-kabel gebruikt, volg dan dezelfde bedradingsmethode.
Voorbeeld: IDM-RS, ISV2 en ICL-RS serie
RS-485 communicatie-interface pinconfiguratie (IDM-RS / ISV2 / ICL-RS):
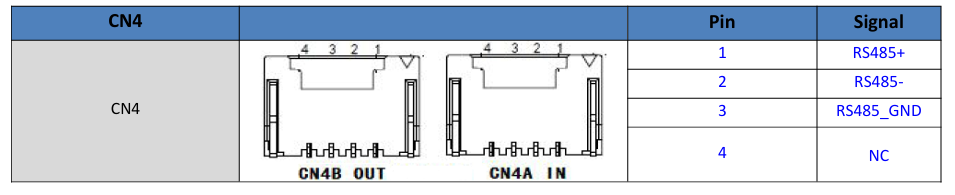
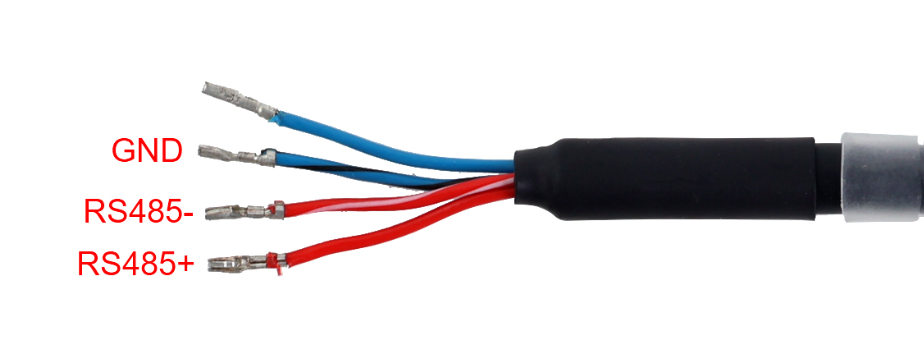
Als u dezelfde RS485-USB-kabel gebruikt, volg dan dezelfde bedradingsmethode.
2. Controleer configuratieparameters
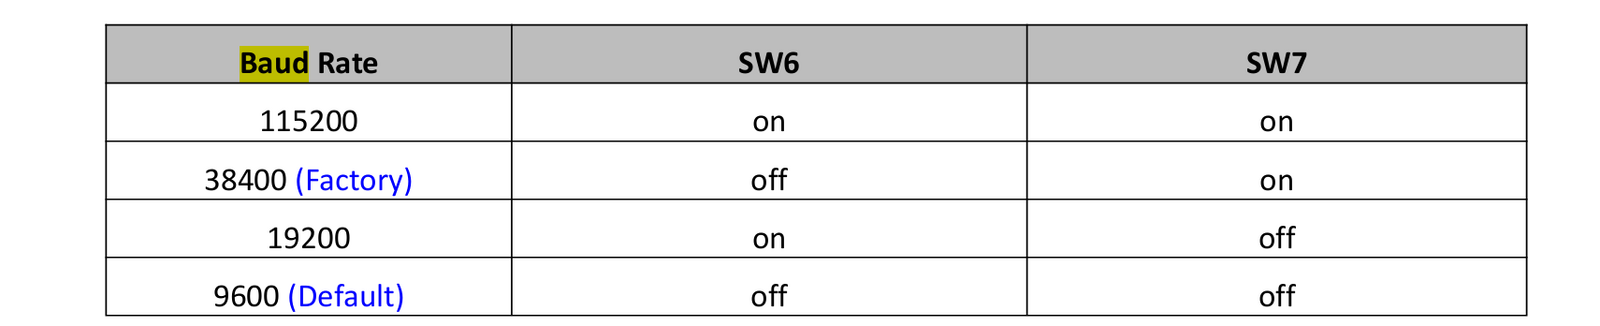
Zorg ervoor dat de baudrate, stopbits, pariteit en databits in uw software overeenkomen met de instellingen van de aandrijving.
RS-serie stappenmotoraandrijvingen
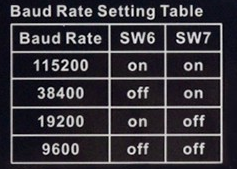
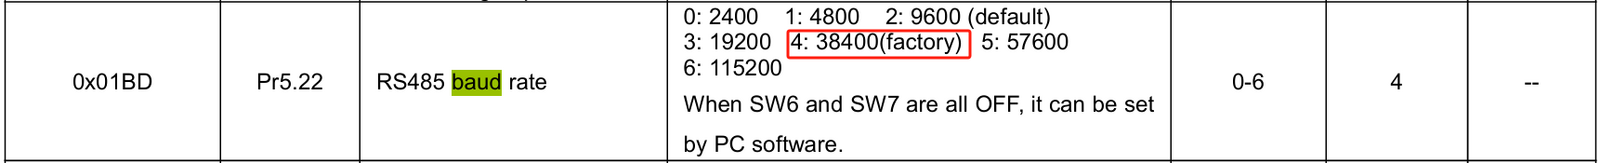
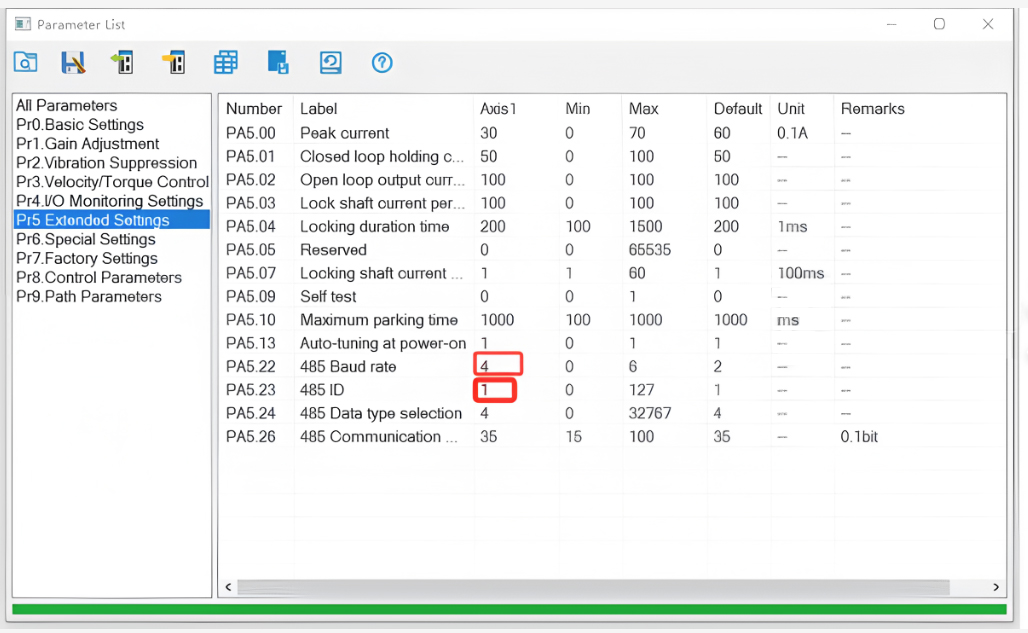
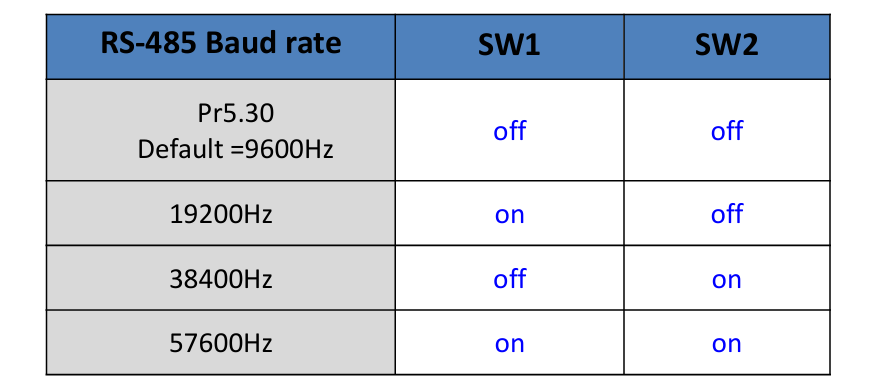
Bevestig dat de baudrate van de software overeenkomt met de geconfigureerde baudrate van de aandrijving (raadpleeg de onderstaande diagrammen).
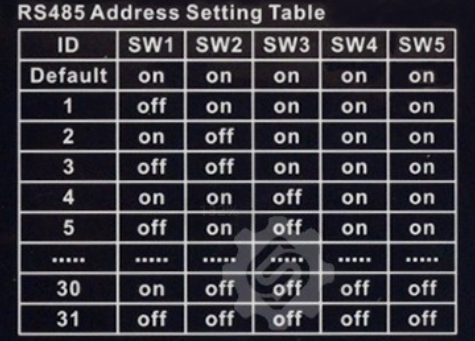
Het Modbus-adres is standaard ingesteld op 01. Als het adres is gewijzigd, zorg er dan voor dat uw commando's het juiste adres gebruiken.
Voorbeeld: 01 06 62 00 00 41 56 42 — de eerste byte (01) is het Modbus-adres.
Gebruik de meegeleverde RS-232 debugkabel om de baudrate en het adres te verifiëren via de configuratiesoftware.
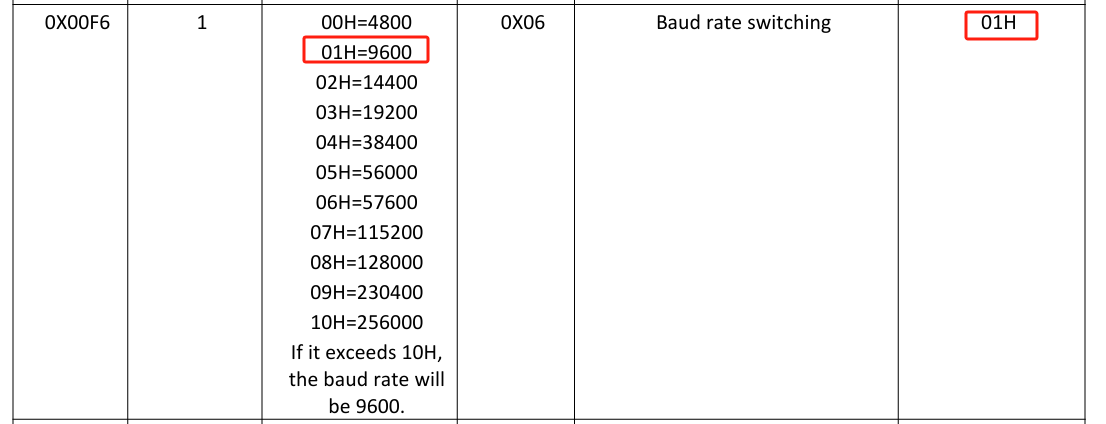
Borstelloze aandrijvingen
Alle borstelloze aandrijvingen zijn standaard ingesteld op 9600 baud. Raadpleeg de producthandleiding voor details.
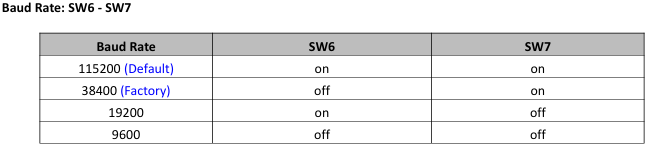
IDM-RS, ISV2 en ICL-RS serie
Net als bij de RS-serie stappenmotoraandrijvingen kunnen de communicatie-instellingen worden aangepast via DIP-schakelaars. Zie de producthandleiding voor details.
iDM-RS
ISV2
ICL-RS
3. Controleer software-instellingen
Zorg ervoor dat het Modbus-commandoformaat correct is, inclusief:
- Apparaatadres
- Functiecode
- Dataveld
- CRC-controlesom
Test de communicatie met voorbeeldcommando's uit de handleiding om fouten in het commandoformaat uit te sluiten.
Voorbeeldcommando's
RS-serie stappenmotoraandrijving:
01 06 62 00 00 01 57 B2 — Stelt PR0-modus in op absolute positionering.
IDM-RS / ISV2 / ICL-RS serie:
01 06 62 00 00 01 57 B2 — Stelt PR0-modus in op absolute positionering.
Borstelloze aandrijving:
01 06 80 00 09 02 27 9B — 2-poolpaar opstart.
4. Gebruik Modbus debugtools
- Test de communicatie met Modbus-diagnostische tools zoals ModScan of Modbus Poll.
- Stuur handmatig commando's en controleer op reacties om succesvolle communicatie te bevestigen.