Wenn Sie das Modbus-RTU-Protokoll über RS-485 mit Schrittmotortreibern der RS-Serie oder Brushless-Motortreibern verwenden und auf Kommunikationsfehler stoßen, befolgen Sie die nachstehenden Schritte zur Diagnose und Behebung des Problems.
1. Hardwareverbindungen prüfen
Beispiel: CL57RS Schrittmotortreiber
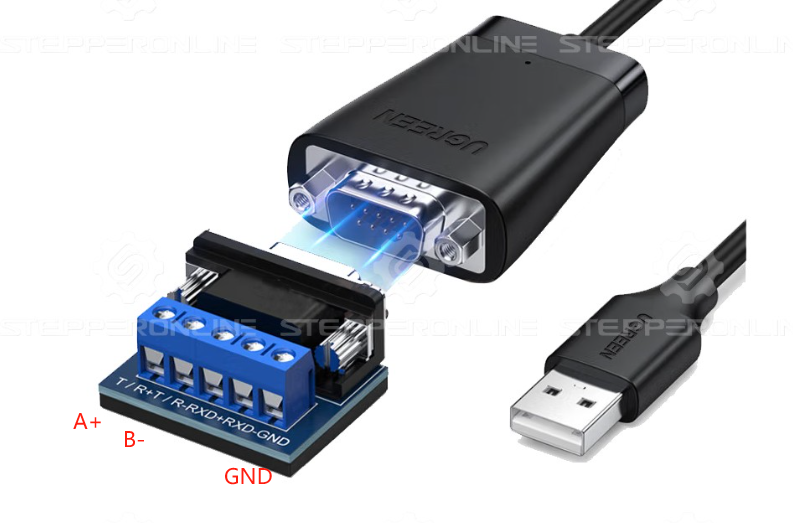
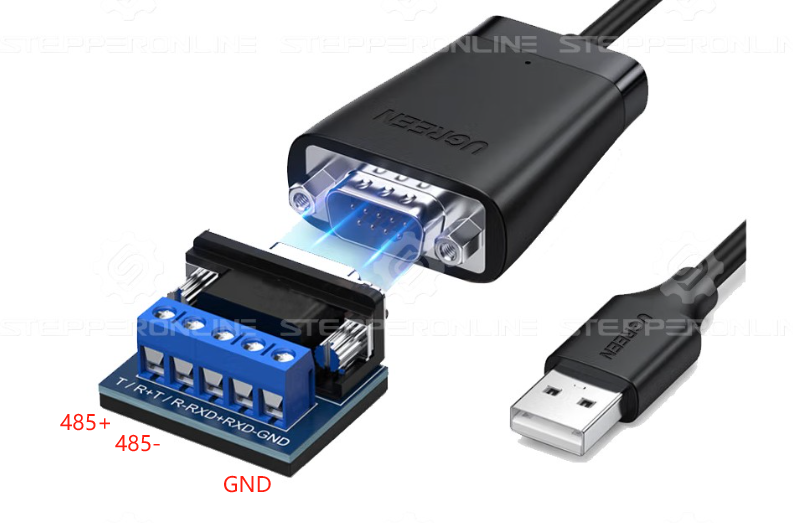
Stellen Sie sicher, dass die Verdrahtung der RS-485-Schnittstelle korrekt ist. Achten Sie besonders auf die Leitungen A (485+) und B (485−) und überprüfen Sie, welchen Adern diese im Netzwerkkabel entsprechen (siehe Abbildung unten).
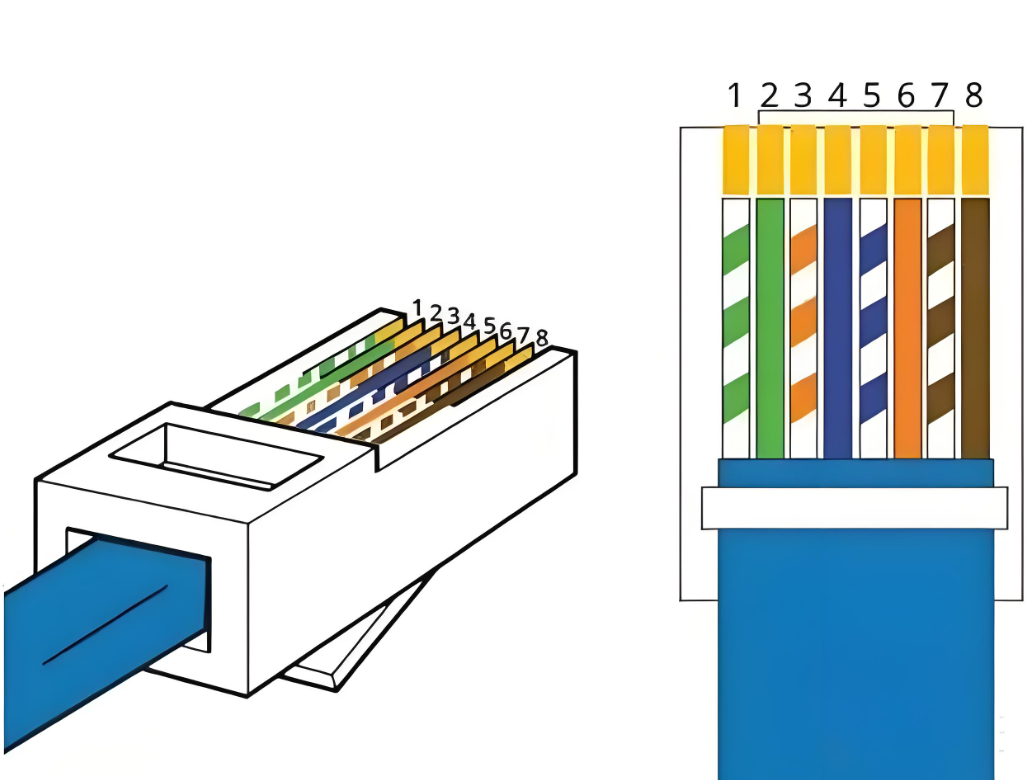
Bei Verwendung eines Netzwerkkabels zum Anschluss an einen RS485-USB-Konverter ist die im Handbuch des Schrittmotortreibers der RS-Serie angegebene Pinbelegung strikt einzuhalten.
Pinbelegung der RS-485-Kommunikationsschnittstelle (CL57RS):
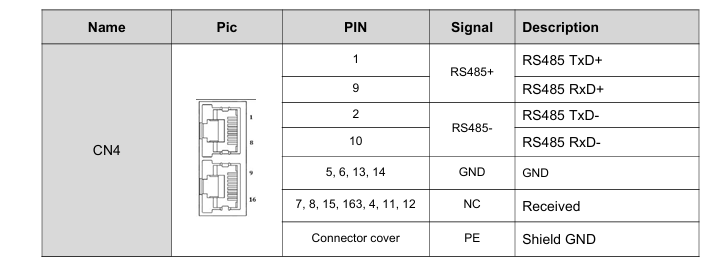
Bei Verwendung dieses RS485-USB-Kabels verbinden Sie:
- Pin 1 → T/R+ (485+)
- Pin 2 → T/R− (485−)
- Pin 5 → GND

Beispiel: BLD-510B Brushless-Treiber
Pinbelegung der RS-485-Kommunikationsschnittstelle (BLD-510B):
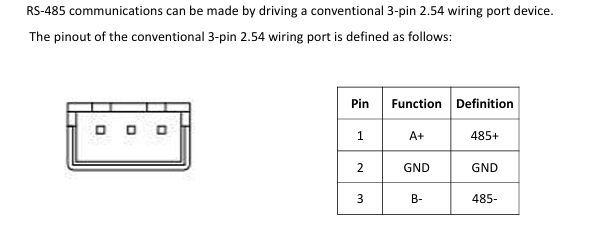
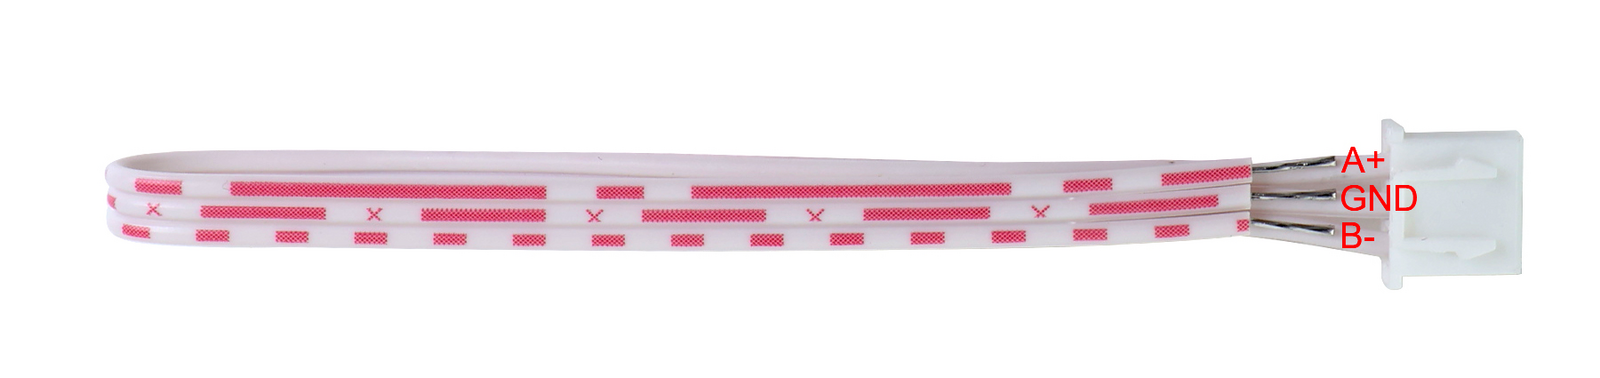
Bei Verwendung desselben RS485-USB-Kabels ist die gleiche Verdrahtungsmethode anzuwenden.
Beispiel: Serien IDM-RS, ISV2 und ICL-RS
Pinbelegung der RS-485-Kommunikationsschnittstelle (IDM-RS / ISV2 / ICL-RS):
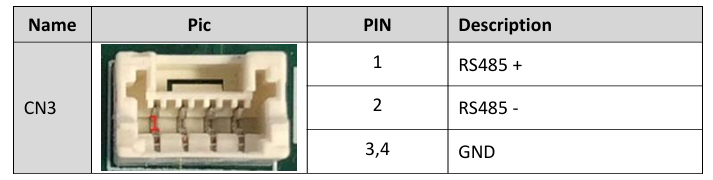
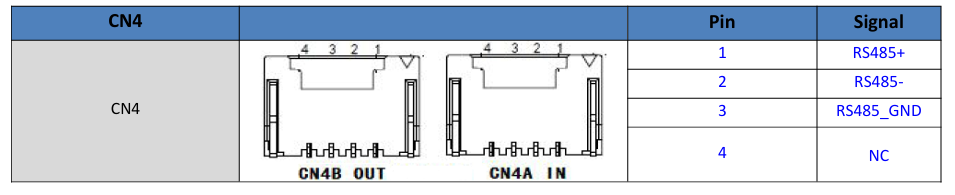
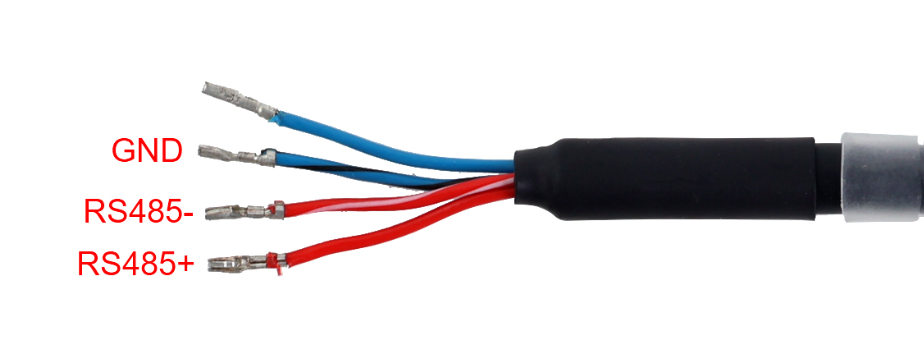
Bei Verwendung desselben RS485-USB-Kabels ist die gleiche Verdrahtungsmethode anzuwenden.
2. Konfigurationsparameter überprüfen
Stellen Sie sicher, dass Baudrate, Stoppbits, Parität und Datenbits in Ihrer Software mit den Einstellungen des Treibers übereinstimmen.
Schrittmotortreiber der RS-Serie
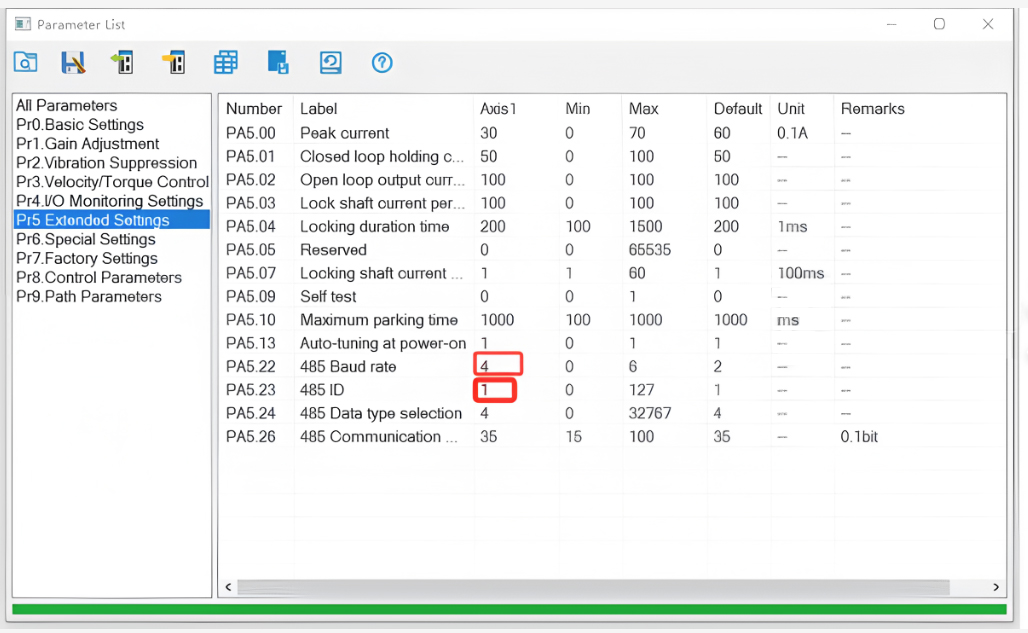
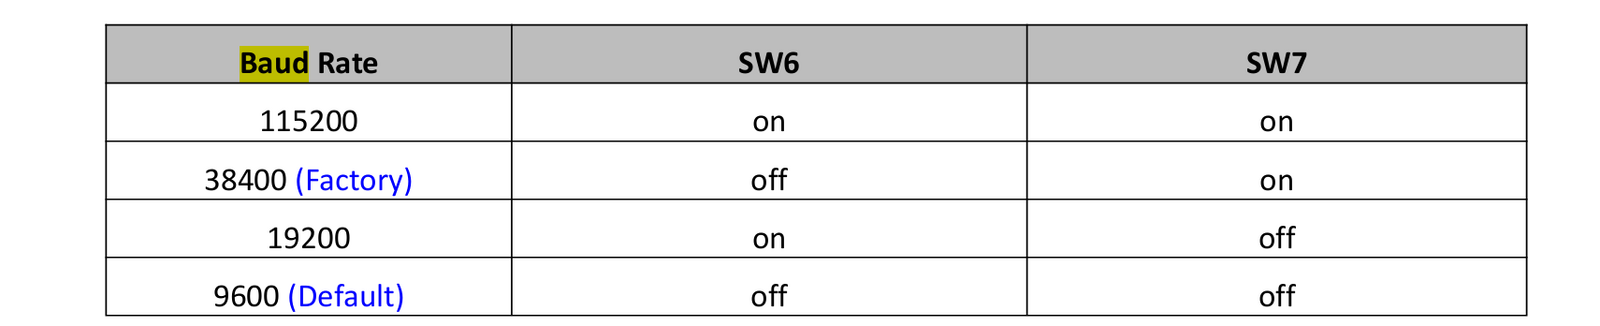
Vergewissern Sie sich, dass die Baudrate der Software mit der konfigurierten Baudrate des Treibers übereinstimmt (siehe Abbildungen unten).
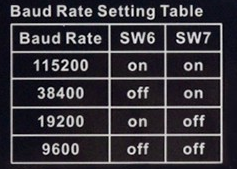
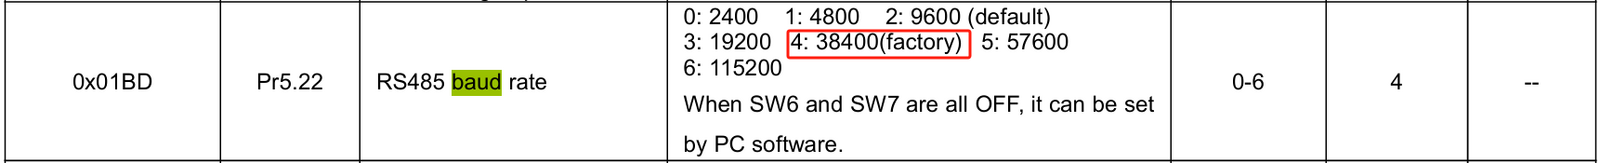
Die Modbus-Adresse ist standardmäßig auf 01 eingestellt. Wurde die Adresse geändert, stellen Sie sicher, dass Ihre Befehle die korrekte Adresse verwenden.
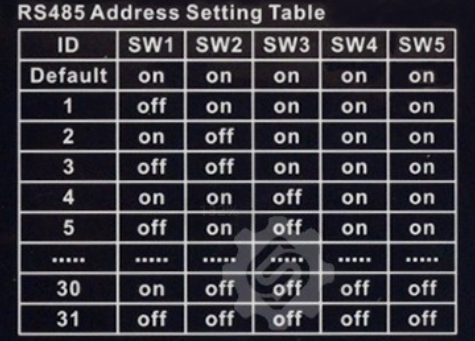
Beispiel: 01 06 62 00 00 41 56 42 — das erste Byte (01) ist die Modbus-Adresse.
Verwenden Sie das mitgelieferte RS-232-Debug-Kabel, um die Baudrate und Adresse über die Konfigurationssoftware zu überprüfen.
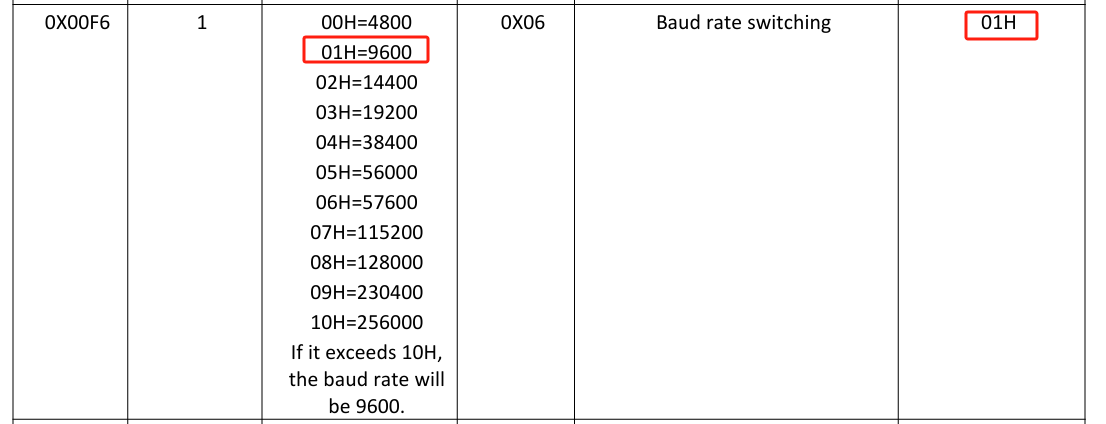
Brushless-Treiber
Alle Brushless-Treiber sind standardmäßig auf 9600 Baud eingestellt. Einzelheiten entnehmen Sie bitte dem Produkthandbuch.
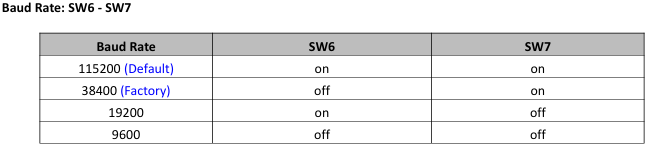
Serien IDM-RS, ISV2 und ICL-RS
Ähnlich wie bei den Schrittmotortreibern der RS-Serie können die Kommunikationseinstellungen über DIP-Schalter angepasst werden. Einzelheiten entnehmen Sie bitte dem Produkthandbuch.
iDM-RS
ISV2
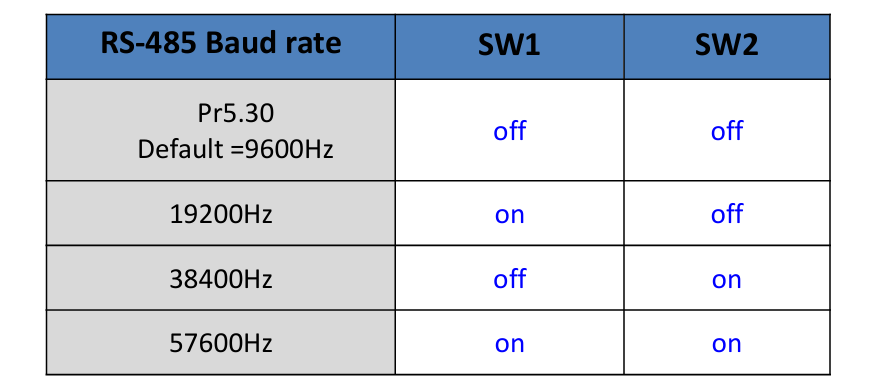
ICL-RS
3. Softwareeinstellungen überprüfen
Stellen Sie sicher, dass das Modbus-Befehlsformat korrekt ist, einschließlich:
- Geräteadresse
- Funktionscode
- Datenfeld
- CRC-Prüfsumme
Testen Sie die Kommunikation mit Beispielbefehlen aus dem Handbuch, um Fehler in der Befehlsformatierung auszuschließen.
Beispielbefehle
Schrittmotortreiber der RS-Serie:
01 06 62 00 00 01 57 B2 — Stellt den PR0-Modus auf Absolutpositionierung ein.
Serien IDM-RS / ISV2 / ICL-RS:
01 06 62 00 00 01 57 B2 — Stellt den PR0-Modus auf Absolutpositionierung ein.
Brushless-Treiber:
01 06 80 00 09 02 27 9B — 2-Polpaar-Start.
4. Modbus-Debugging-Tools verwenden
- Testen Sie die Kommunikation mit Modbus-Diagnosetools wie ModScan oder Modbus Poll.
- Senden Sie Befehle manuell und prüfen Sie auf Antworten, um eine erfolgreiche Kommunikation zu bestätigen.