- Übersicht über den EtherCAT-Bus
EtherCAT ist ein weit verbreitetes industrielles Ethernet-Protokoll, das herkömmliche Feldbussysteme in vielerlei Hinsicht übertrifft. Einer seiner wichtigsten Vorteile ist die einfache Handhabung.
- Anwendungsmerkmale
EtherCAT-Bus-Anwendungen weisen folgende Merkmale auf:
- Flexible Topologie: Unterstützt praktisch jede Netzwerktopologie.
- Maximale Kabellänge von 1000 Metern: Kabellängen zwischen den Knoten müssen weder angeglichen noch exakt berechnet werden.
- Automatische Slave-Adresszuweisung.
- Feste Kommunikationsrate von 100 Mbit/s.
- Minimale Konfiguration der Kommunikationsparameter erforderlich.
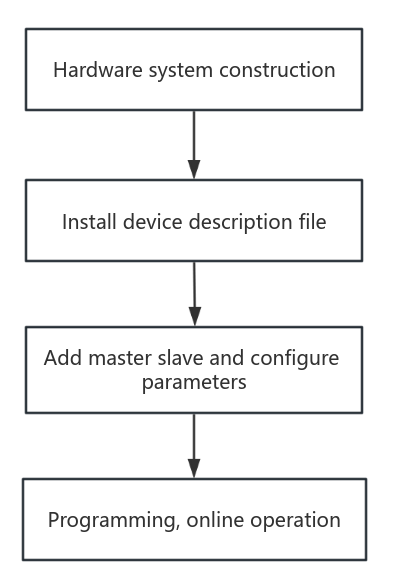
- Inbetriebnahmeschritte
- Beispiel
In diesem Tutorial werden der StepperOnline EtherCAT-AC-Servo T7 und die Omron-Steuerung NJ501-1500 als Beispiele verwendet.
Schritt 1: Einrichtung des Hardwaresystems
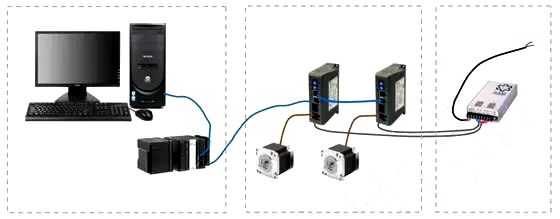
Das Hardwaresystem besteht aus dem Master, den Slaves und den Kommunikationskabeln. Die folgende Abbildung zeigt ein schematisches Diagramm der Netzwerkverbindung zwischen der NJ501-1500 und zwei T7-Servoantrieben.
- Installieren Sie die Programmierumgebung Sysmac Studio auf dem Computer.
- Verbinden Sie den Ethernet-Port der Steuerung mit dem Netzwerkanschluss des Computers.
- Verbinden Sie den EtherCAT-Port der Steuerung mit dem ECAT-IN-Port des ersten Servoantriebs.
- Verbinden Sie den ECAT-OUT-Port des ersten Servoantriebs mit dem ECAT-IN-Port des nächsten Servoantriebs. (Obwohl das Diagramm zwei T7-Servoantriebe zeigt, wird in diesem Beispiel die Ansteuerung eines einzelnen T7 demonstriert. Das Verfahren zur Ansteuerung mehrerer Servoantriebe folgt dem gleichen Muster.)
Schritt 2: Installation der Gerätebeschreibungsdatei (ESI-Datei)
Kopieren Sie die Gerätebeschreibungsdatei T7-EC_V1.03.xml in das entsprechende Installationsverzeichnis der Programmierumgebung: OMRON\SysmacStudio\IODeviceProfiles\EsiFiles\UserEsiFiles
Schritt 3: Master und Slaves hinzufügen und Parameter konfigurieren
- Öffnen Sie die Programmierumgebung Sysmac Studio, erstellen Sie ein neues Projekt und wählen Sie das Steuerungsmodell und die Softwareversion aus.
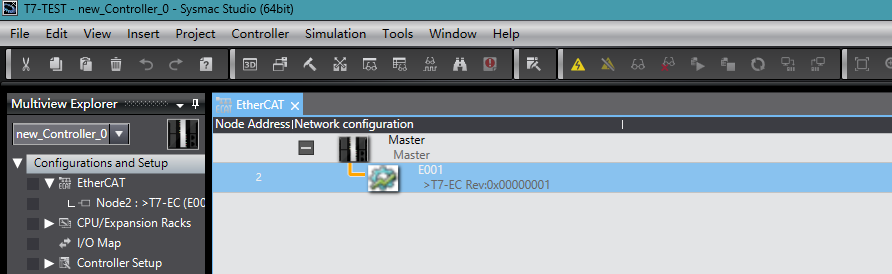
- Fügen Sie Knoten unter Configuration and Settings > EtherCAT Master hinzu.
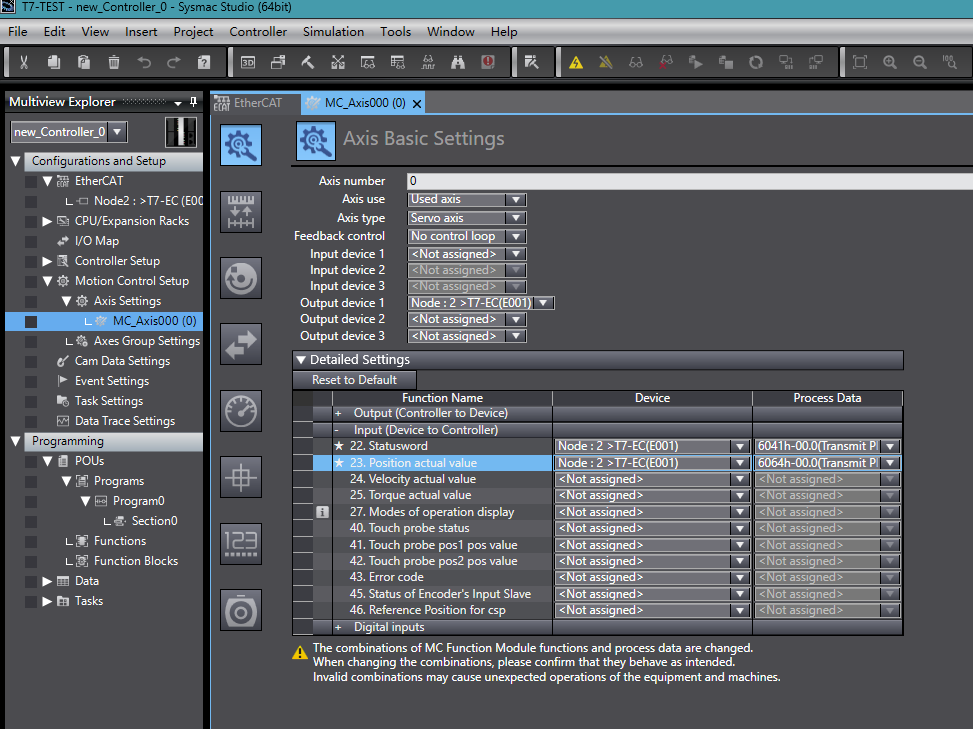
- Klicken Sie unter Motion Control Settings > Axis Settings mit der rechten Maustaste, um eine Achse hinzuzufügen, und konfigurieren Sie die Achsenparameter wie in der Abbildung gezeigt.
Schritt 4: Programmierung und Online-Betrieb
Fügen Sie ein Programm hinzu, indem Sie zu Programming > POUs > Program > Program0 > Section0 navigieren.
Online-Betrieb: Nachdem Sie bestätigt haben, dass das Programm ohne Fehler kompiliert wird, stellen Sie die Kommunikationsverbindung her und laden Sie das Programm auf die Steuerung. Dann:
- Setzen Sie die Variable "enc" auf TRUE, um den Servoantrieb zu aktivieren.
- Lösen Sie den Funktionsblock "relative1" aus, um die relative Positionierung zu starten.
- Lösen Sie den Funktionsblock "stop1" aus, um den Servoantrieb zu stoppen.
Sie haben nun die grundlegende EtherCAT-Online-Einrichtung und Inbetriebnahme abgeschlossen.