- EtherCAT-bus overzicht
EtherCAT is een veelgebruikt industrieel Ethernet-protocol dat traditionele fieldbus-systemen op veel gebieden overtreft. Een van de belangrijkste voordelen is het gebruiksgemak.
- Toepassingskenmerken
EtherCAT-bus-toepassingen hebben de volgende kenmerken:
- Flexibele topologie: Ondersteunt vrijwel elke netwerktopologie.
- Maximale kabellengte van 1000 meter: Kabellengtes tussen knooppunten hoeven niet te worden aangepast of nauwkeurig te worden berekend.
- Automatische toewijzing van slave-adressen.
- Vaste communicatiesnelheid van 100 Mbps.
- Minimale configuratie van communicatieparameters vereist.
- Inbedrijfstellingsstappen
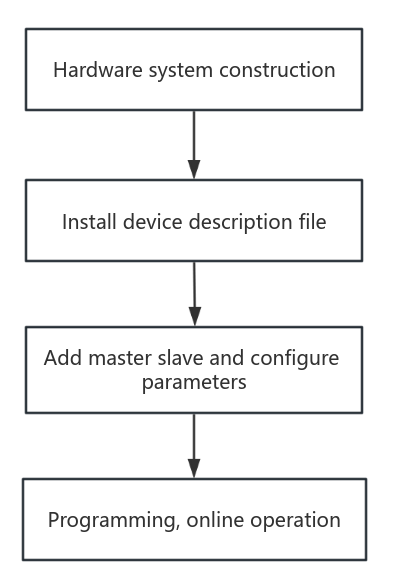
- Voorbeeld
Deze handleiding gebruikt de StepperOnline EtherCAT AC-servo T7 en de Omron NJ501-1500 controller als voorbeelden.
Stap 1: Hardwaresysteem opzetten
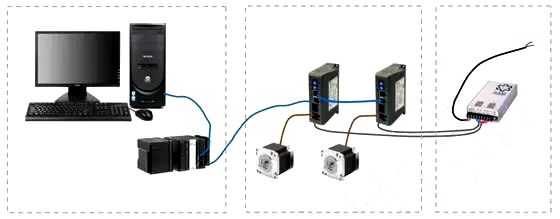
Het hardwaresysteem bestaat uit de master, de slaves en de communicatiekabels. De volgende afbeelding toont een schematisch diagram van de netwerkverbinding tussen de NJ501-1500 en twee T7-servoaandrijvingen.
- Installeer de Sysmac Studio-programmeeromgeving op de computer.
- Verbind de Ethernet-poort van de controller met de netwerkpoort van de computer.
- Verbind de EtherCAT-poort van de controller met de ECAT IN-poort van de eerste servoaandrijving.
- Verbind de ECAT OUT-poort van de eerste servoaandrijving met de ECAT IN-poort van de volgende servoaandrijving. (Hoewel het diagram twee T7-servoaandrijvingen toont, demonstreert dit voorbeeld het aansturen van een enkele T7. De procedure voor het aansturen van meerdere servoaandrijvingen volgt hetzelfde patroon.)
Stap 2: Apparaatbeschrijvingsbestand installeren (ESI-bestand)
Kopieer het apparaatbeschrijvingsbestand T7-EC_V1.03.xml naar de bijbehorende installatiemap van de programmeeromgeving: OMRON\SysmacStudio\IODeviceProfiles\EsiFiles\UserEsiFiles
Stap 3: Master en slaves toevoegen en parameters configureren
- Open de Sysmac Studio-programmeeromgeving, maak een nieuw project aan en selecteer het controllermodel en de softwareversie.
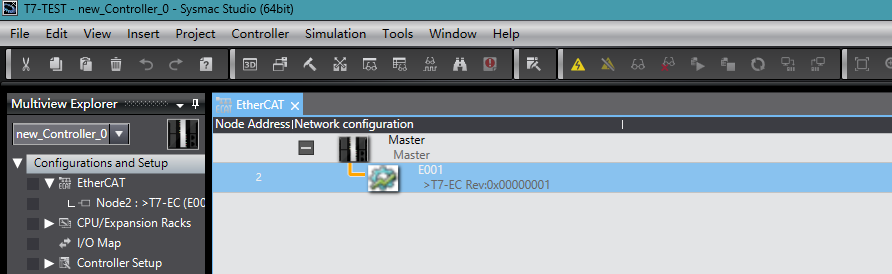
- Voeg knooppunten toe onder Configuration and Settings > EtherCAT Master.
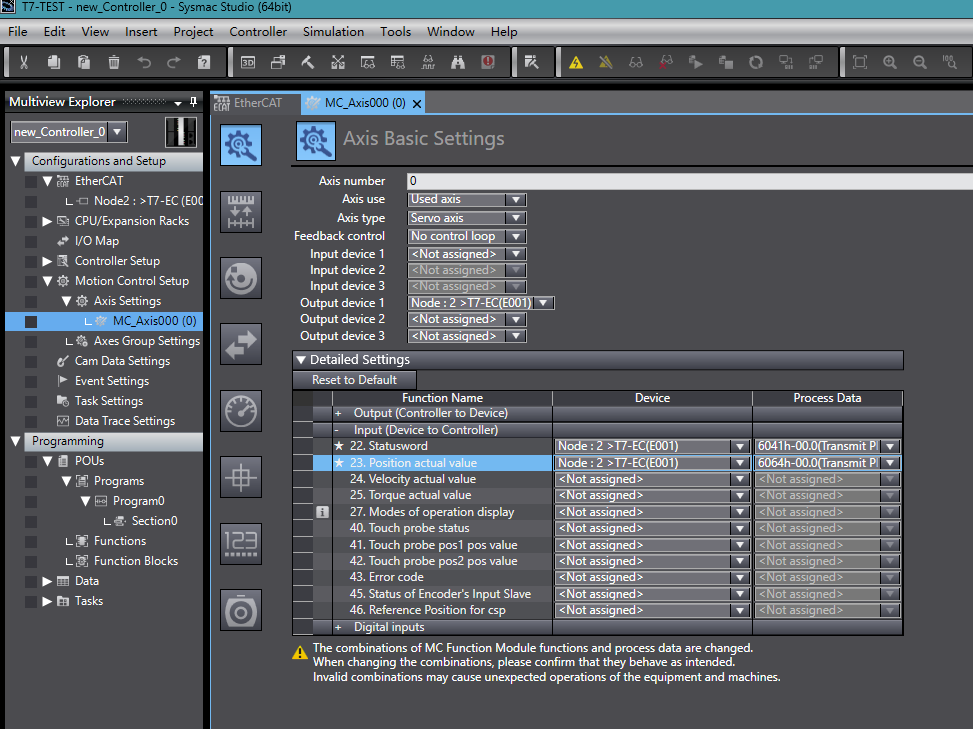
- Klik in Motion Control Settings > Axis Settings met de rechtermuisknop om een as toe te voegen en configureer de asparameters zoals weergegeven in de afbeelding.
Stap 4: Programmering en online bediening
Voeg een programma toe door te navigeren naar Programming > POUs > Program > Program0 > Section0.
Online bediening: Nadat u hebt bevestigd dat het programma zonder fouten compileert, stelt u de communicatieverbinding in en downloadt u het programma naar de controller. Vervolgens:
- Zet de variabele "enc" op TRUE om de servoaandrijving in te schakelen.
- Activeer het functieblok "relative1" om relatieve positionering te starten.
- Activeer het functieblok "stop1" om de servoaandrijving te stoppen.
U hebt nu de basis EtherCAT online-installatie en inbedrijfstelling voltooid.