- Visão Geral do Barramento EtherCAT
O EtherCAT é um protocolo de Ethernet industrial amplamente utilizado que supera os sistemas fieldbus tradicionais em diversos aspectos. Uma de suas principais vantagens é a facilidade de uso.
- Características da Aplicação
As aplicações do barramento EtherCAT possuem as seguintes características:
- Topologia Flexível: Suporta praticamente qualquer topologia de rede.
- Comprimento Máximo do Cabo de 1000 Metros: Os comprimentos dos cabos entre os nós não precisam ser combinados ou calculados com precisão.
- Atribuição Automática de Endereços dos Escravos.
- Taxa de Comunicação Fixa de 100 Mbps.
- Configuração mínima de parâmetros de comunicação necessária.
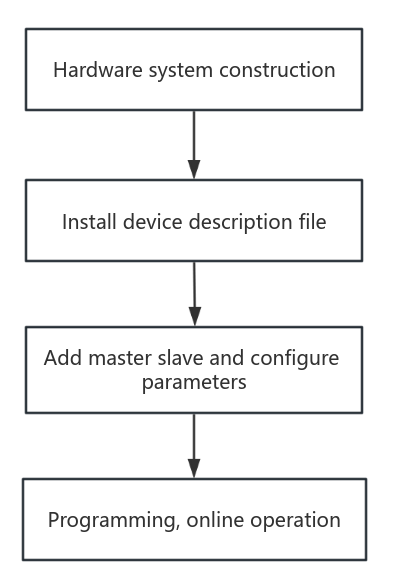
- Etapas de Depuração
- Exemplo
Este tutorial usa o servo AC EtherCAT T7 da StepperOnline e o controlador Omron NJ501-1500 como exemplos.
Etapa 1: Configuração do Sistema de Hardware
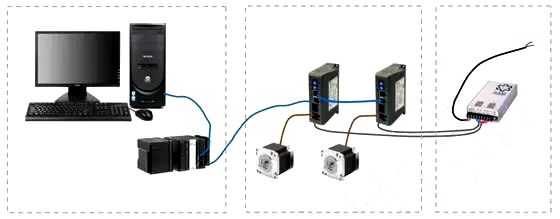
O sistema de hardware consiste no mestre, nos escravos e nos cabos de comunicação. A figura a seguir mostra um diagrama esquemático da conexão de rede entre o NJ501-1500 e dois servo drives T7.
- Instale o ambiente de programação Sysmac Studio no computador.
- Conecte a porta Ethernet do controlador à porta de rede do computador.
- Conecte a porta EtherCAT do controlador à porta ECAT IN do primeiro servo drive.
- Conecte a porta ECAT OUT do primeiro servo drive à porta ECAT IN do próximo servo drive. (Embora o diagrama mostre dois servo drives T7, este exemplo demonstra o controle de um único T7. O procedimento para controlar múltiplos servo drives segue o mesmo padrão.)
Etapa 2: Instalar o Arquivo de Descrição do Dispositivo (Arquivo ESI)
Copie o arquivo de descrição do dispositivo T7-EC_V1.03.xml para o diretório de instalação correspondente do ambiente de programação: OMRON\SysmacStudio\IODeviceProfiles\EsiFiles\UserEsiFiles
Etapa 3: Adicionar Mestre e Escravos e Configurar Parâmetros
- Abra o ambiente de programação Sysmac Studio, crie um novo projeto e selecione o modelo do controlador e a versão do software.
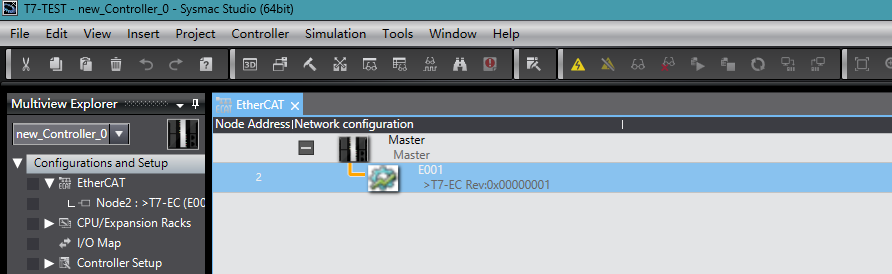
- Adicione nós em Configuration and Settings > EtherCAT Master.
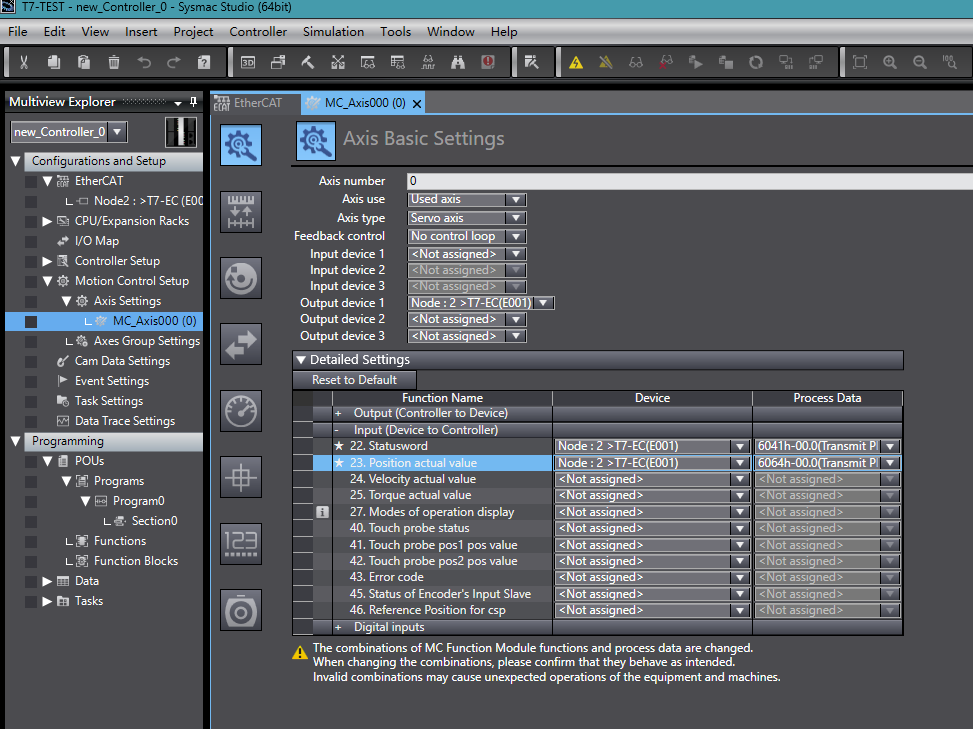
- Em Motion Control Settings > Axis Settings, clique com o botão direito para adicionar um eixo e configure os parâmetros do eixo conforme mostrado na figura.
Etapa 4: Programação e Operação Online
Adicione um programa navegando até Programming > POUs > Program > Program0 > Section0.
Operação online: Após confirmar que o programa compila sem erros, estabeleça a conexão de comunicação e faça o download do programa para o controlador. Em seguida:
- Defina a variável "enc" como TRUE para habilitar o servo drive.
- Acione o bloco de função "relative1" para iniciar o posicionamento relativo.
- Acione o bloco de função "stop1" para parar o servo drive.
Você concluiu a configuração básica e o comissionamento online do EtherCAT.