- Przegląd magistrali EtherCAT
EtherCAT jest powszechnie stosowanym protokołem przemysłowego Ethernetu, który przewyższa tradycyjne systemy magistrali przemysłowych pod wieloma względami. Jedną z jego kluczowych zalet jest łatwość użycia.
- Charakterystyka zastosowań
Zastosowania magistrali EtherCAT charakteryzują się następującymi cechami:
- Elastyczna topologia: Obsługuje praktycznie dowolną topologię sieci.
- Maksymalna długość kabla 1000 metrów: Długości kabli między węzłami nie muszą być dopasowane ani precyzyjnie obliczane.
- Automatyczne przypisywanie adresów urządzeń podrzędnych (slave).
- Stała prędkość komunikacji 100 Mbps.
- Minimalna konfiguracja parametrów komunikacyjnych.
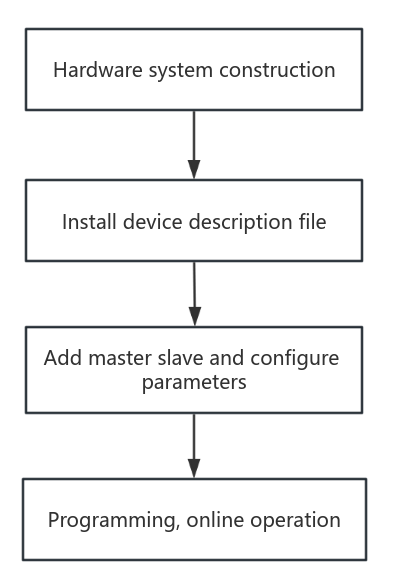
- Kroki uruchomienia
- Przykład
W tym poradniku jako przykłady wykorzystano serwomechanizm AC EtherCAT StepperOnline T7 oraz sterownik Omron NJ501-1500.
Krok 1: Konfiguracja systemu sprzętowego
System sprzętowy składa się z urządzenia nadrzędnego (master), urządzeń podrzędnych (slave) oraz kabli komunikacyjnych. Poniższy rysunek przedstawia schemat połączenia sieciowego między sterownikiem NJ501-1500 a dwoma napędami serwo T7.
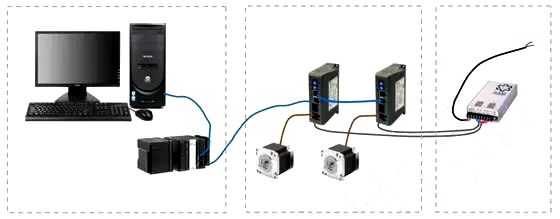
- Zainstaluj środowisko programistyczne Sysmac Studio na komputerze.
- Połącz port Ethernet sterownika z portem sieciowym komputera.
- Połącz port EtherCAT sterownika z portem ECAT IN pierwszego napędu serwo.
- Połącz port ECAT OUT pierwszego napędu serwo z portem ECAT IN następnego napędu serwo. (Chociaż na schemacie pokazano dwa napędy serwo T7, w tym przykładzie przedstawiono sterowanie pojedynczym napędem T7. Procedura sterowania wieloma napędami serwo przebiega w ten sam sposób.)
Krok 2: Instalacja pliku opisu urządzenia (plik ESI)
Skopiuj plik opisu urządzenia T7-EC_V1.03.xml do odpowiedniego katalogu instalacyjnego środowiska programistycznego: OMRON\SysmacStudio\IODeviceProfiles\EsiFiles\UserEsiFiles
Krok 3: Dodanie urządzenia nadrzędnego i podrzędnych oraz konfiguracja parametrów
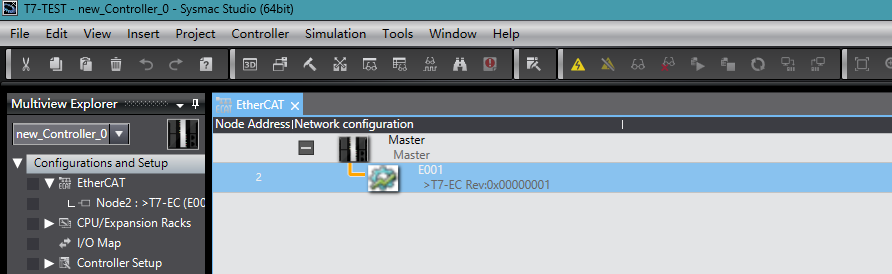
- Otwórz środowisko programistyczne Sysmac Studio, utwórz nowy projekt i wybierz model sterownika oraz wersję oprogramowania.
- Dodaj węzły w sekcji Configuration and Settings > EtherCAT Master.
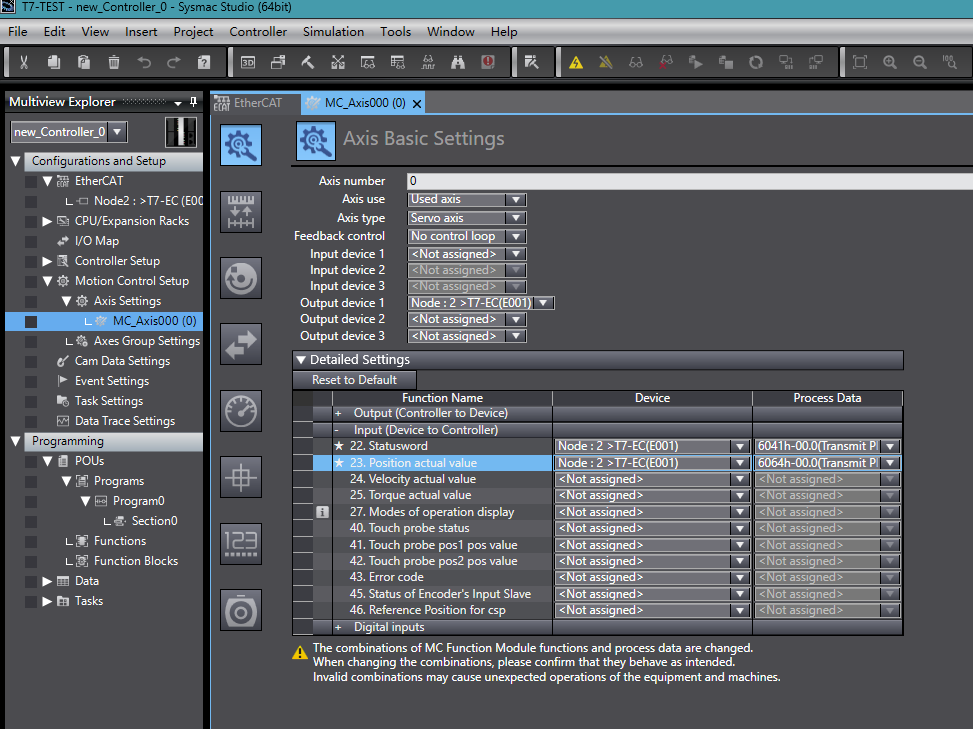
- W sekcji Motion Control Settings > Axis Settings kliknij prawym przyciskiem myszy, aby dodać oś, i skonfiguruj parametry osi zgodnie z rysunkiem.
Krok 4: Programowanie i praca online
Dodaj program, przechodząc do Programming > POUs > Program > Program0 > Section0.
Praca online: Po potwierdzeniu, że program kompiluje się bez błędów, nawiąż połączenie komunikacyjne i pobierz program do sterownika. Następnie:
- Ustaw zmienną "enc" na TRUE, aby włączyć napęd serwo.
- Wywołaj blok funkcyjny "relative1", aby rozpocząć pozycjonowanie względne.
- Wywołaj blok funkcyjny "stop1", aby zatrzymać napęd serwo.
Podstawowa konfiguracja i uruchomienie magistrali EtherCAT online zostały zakończone.