Przygotowania
Uwaga: Oprogramowanie konfiguracyjne sterownika silnika bezszczotkowego jest obecnie kompatybilne wyłącznie z modelami BLD-510S i BLD-510B. Nie jest kompatybilne z innymi sterownikami silników bezszczotkowych.
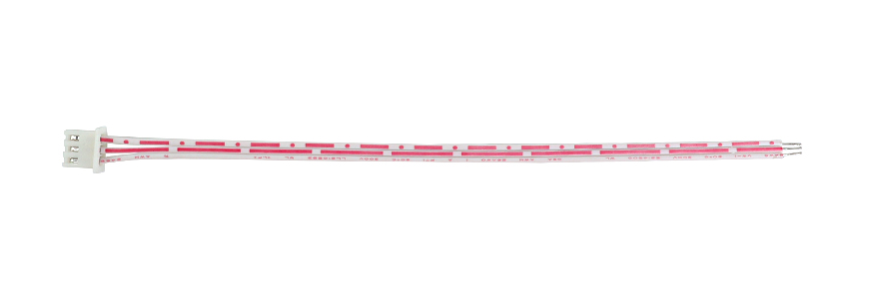
- Kabel komunikacyjny dołączony do sterownika.
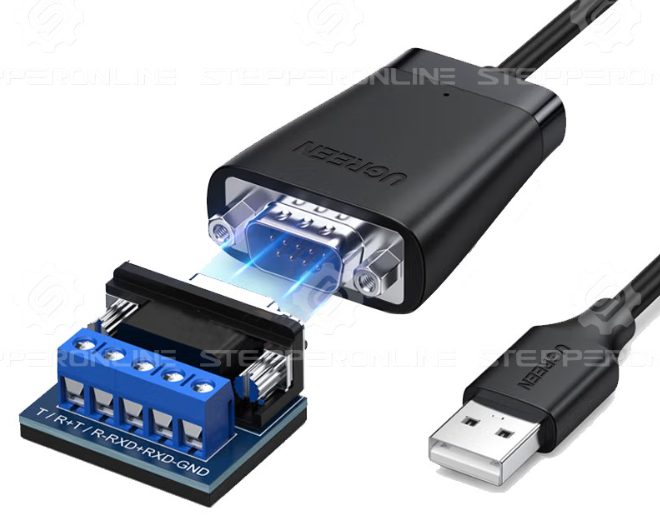
- Konwerter RS485 na USB, np. model: RS485-1.
- Komputer z systemem Windows.
- Oprogramowanie konfiguracyjne sterownika silnika bezszczotkowego
stepperonline_bldc_software_V2.7.
Link do pobrania: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=3446/stepperonline_bldc_software_V2.7.zip
- Zasilacz 24 V DC – 48 V DC.
Podłączanie oprogramowania
- Podłącz sterownik silnika bezszczotkowego do zasilacza i włącz go.
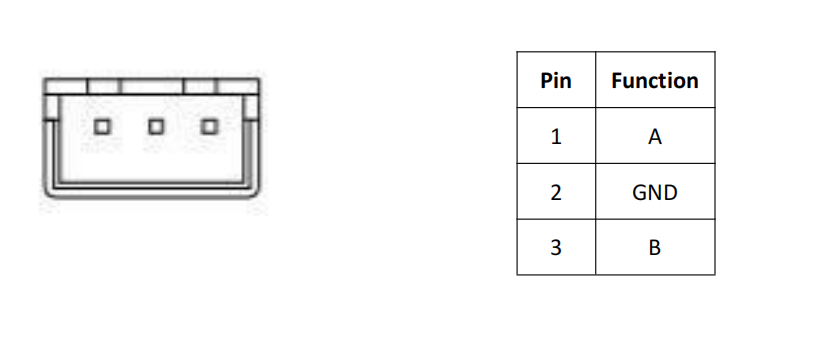
- Podłącz kabel komunikacyjny do konwertera RS485 na USB. Następnie podłącz kabel do portu RS485 sterownika, a konwerter do portu USB komputera. Poniżej przedstawiono rozpiskę pinów portu komunikacyjnego sterownika:
- Pobierz i uruchom oprogramowanie konfiguracyjne sterownika silnika bezszczotkowego.
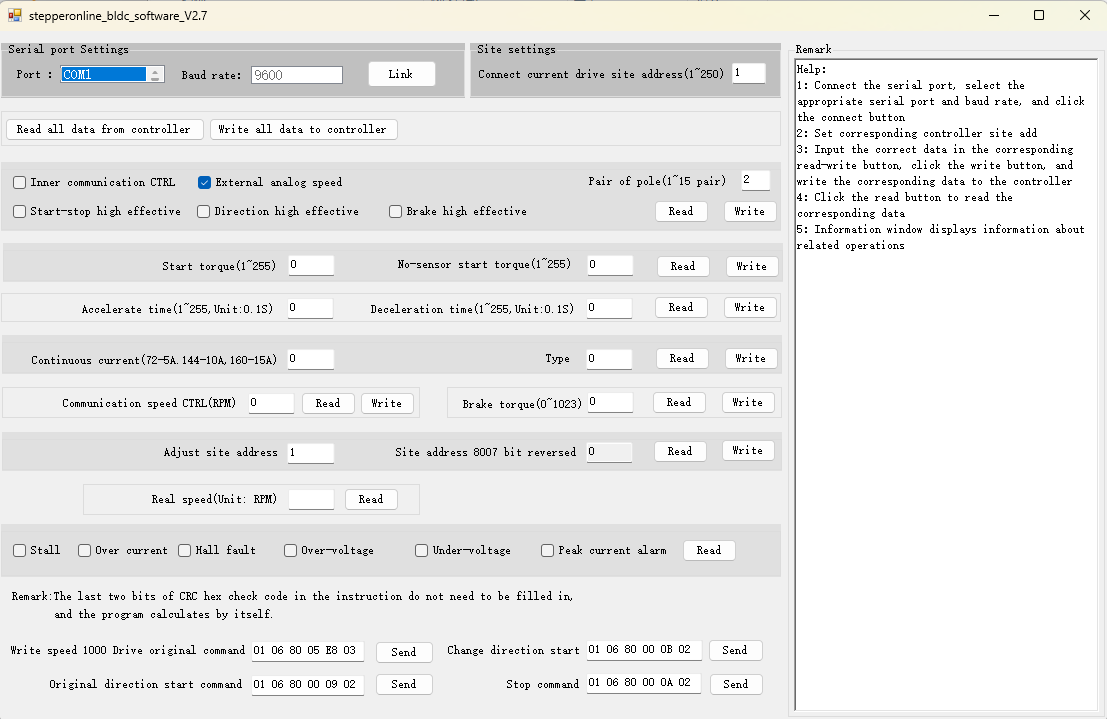
- Wybierz odpowiedni Port (po wybraniu podświetli się na niebiesko), ustaw prawidłowy Aktualny adres podrzędny sterownika (Current Drive Slave Address) i kliknij Link.
- Jeśli połączenie z oprogramowaniem zostanie nawiązane pomyślnie, przycisk Link zmieni się na Close, a panel Status Log po prawej stronie oprogramowania wyświetli komunikat: "Serial port opened successfully."
Uwaga: Na tym etapie oznacza to jedynie, że port szeregowy został pomyślnie otwarty, a nie że nawiązano komunikację ze sterownikiem. Aby zweryfikować komunikację, kliknij dowolny przycisk Read i sprawdź, czy w panelu Status Log zostały poprawnie zwrócone dane. Jeśli dane są zwracane prawidłowo, komunikacja ze sterownikiem przebiega pomyślnie. Jeśli panel Status Log wyświetla komunikat "No response data", oznacza to błąd komunikacji. Sprawdź okablowanie i połączenia komunikacyjne.
Opis poszczególnych sekcji oprogramowania
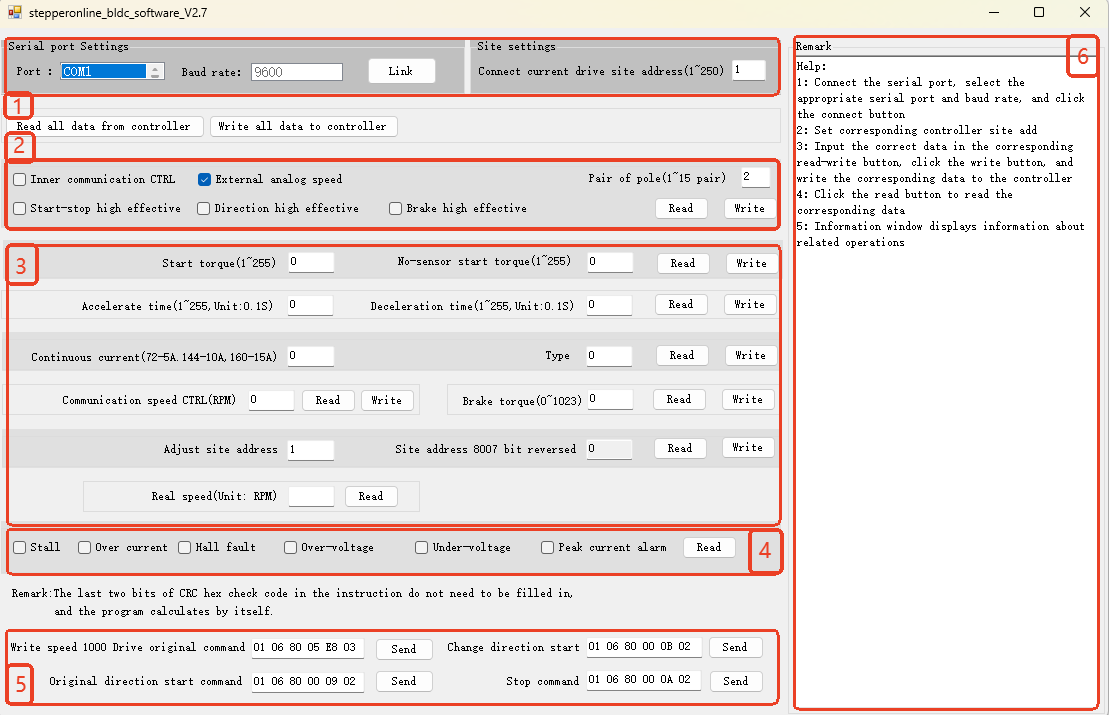
1. Ustawienia parametrów komunikacji

Ta sekcja służy do konfiguracji parametrów komunikacji między oprogramowaniem konfiguracyjnym a sterownikiem.
| Nazwa | Opis |
|---|---|
| Port | Wybiera port COM na komputerze, do którego podłączony jest sterownik silnika bezszczotkowego. Prawidłowy port COM można zidentyfikować w Menedżerze urządzeń systemu Windows. |
| Baud Rate | Ustawia prędkość transmisji danych między oprogramowaniem a sterownikiem. Modele BLD-510S i BLD-510B obsługują wyłącznie prędkość 9600 bodów i wartość ta nie może być zmieniana, dlatego pole to jest stałe i ustawione na 9600 bez możliwości wyboru. |
| Slave Address | Ustawia adres podrzędny Modbus podłączonego sterownika silnika bezszczotkowego. Jeśli adres nie został zmieniony za pośrednictwem Modbus, domyślny adres sterownika wynosi 1. |
2. Ustawienia parametrów sterowania

Ta sekcja służy do konfiguracji trybu sterowania, logiki portów sterujących oraz liczby par biegunów silnika bezszczotkowego.
| Nazwa | Opis |
|---|---|
| Internal Control (Modbus) | Tryb sterowania wewnętrznego. Po wybraniu tej opcji sterownik silnika bezszczotkowego nie będzie przyjmował sygnałów z portów sygnałów sterujących i będzie sterowany za pośrednictwem komunikacji Modbus. |
| External Control (I/O Ports) | Tryb sterowania zewnętrznego. Po wybraniu tej opcji sterownik silnika bezszczotkowego jest sterowany na podstawie sygnałów wprowadzanych przez porty sygnałów sterujących. |
| EN Pin Active High (Start/Stop) | Po wybraniu tej opcji pin EN sterownika musi otrzymać sygnał wysokiego poziomu, aby umożliwić pracę silnika za pomocą zewnętrznych sygnałów sterujących. |
| F/R Pin Active High (Direction) | Po wybraniu tej opcji pin F/R sterownika musi otrzymać sygnał wysokiego poziomu, aby silnik obracał się w kierunku do przodu. |
| BK Pin Active High (Brake) | Po wybraniu tej opcji pin BK sterownika musi otrzymać sygnał wysokiego poziomu, aby uruchomić hamowanie. |
Uwaga: Tryb sterowania wewnętrznego i tryb sterowania zewnętrznego wzajemnie się wykluczają i nie mogą być wybrane jednocześnie. Po ustawieniu parametrów za pomocą oprogramowania lub komunikacji Modbus sterownik automatycznie przełączy się w tryb sterowania wewnętrznego. Jeśli następnie chcesz użyć portów zewnętrznych do uruchomienia silnika, wybierz External Control (I/O Ports) i kliknij Write.
3. Ustawienia parametrów ogólnych
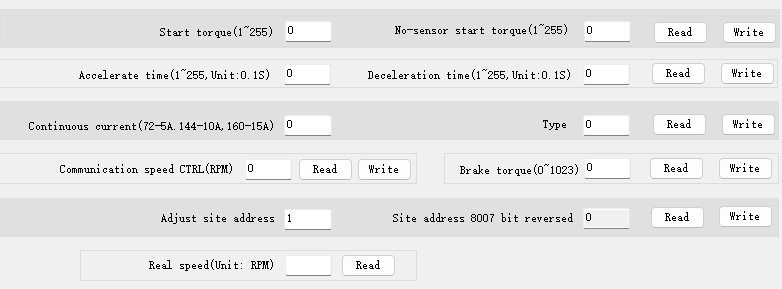
Ta sekcja służy do konfiguracji ogólnych parametrów pracy silnika. Wartości wprowadzane i wyświetlane są w formacie dziesiętnym.
| Nazwa | Opis |
|---|---|
| Start Torque / Sensorless Start Torque | Ustawia moment rozruchowy dla silników bezszczotkowych z czujnikami / bez czujników. Parametry te są bezwymiarowe. Wartość 255 odpowiada 100% momentowi rozruchowemu. Dostosowuj je stopniowo w zależności od charakterystyki silnika. |
| Acceleration Time / Deceleration Time | Ustawia czas przyspieszania / hamowania silnika. Jednostka: 0,1 sekundy. |
| Continuous Current | Ustawia maksymalny ciągły prąd wyjściowy sterownika. Nie modyfikuj tej wartości, chyba że w pełni rozumiesz parametry znamionowe silnika i sterownika. Ustawienie zbyt wysokiej wartości może uszkodzić sterownik lub silnik. |
| Type | Ustawia typ silnika bezszczotkowego podłączonego do sterownika. Ustaw wartość 15 dla silnika bezszczotkowego z czujnikami i 16 dla silnika bezszczotkowego bez czujników. Wartość domyślna to 15. |
| Communication Speed Control | Ustawia prędkość pracy silnika w trybie sterowania wewnętrznego (jednostka: obr./min). Parametr ten nie ma zastosowania w trybie sterowania zewnętrznego. |
| Brake Torque | Ustawia moment hamowania podczas zatrzymywania silnika. Parametr ten jest bezwymiarowy. Wartość 1023 odpowiada 100% momentowi hamowania. Dostosowuj go stopniowo w zależności od charakterystyki silnika. |
| Set Slave Address | Ustawia adres podrzędny Modbus podłączonego sterownika. Po zapisaniu należy również zaktualizować pole Current Drive Slave Address, aby kontynuować konfigurację parametrów za pomocą oprogramowania. |
| Slave Address 8007 Bit Reversed | Ten parametr nie ma obecnie zastosowania. |
| Real Speed | Odczytuje rzeczywistą prędkość silnika w czasie rzeczywistym. Jednostka: obr./min. |
4. Informacje o alarmach

Ta sekcja służy do odczytu bieżącego stanu alarmów sterownika silnika bezszczotkowego. Po kliknięciu Read wyświetlony zostanie bieżący stan alarmów. Rozwiązywanie problemów należy przeprowadzić na podstawie wyświetlonej treści alarmu.
| Nazwa | Opis |
|---|---|
| Stall | Sprawdź, czy silnik bezszczotkowy nie jest przeciążony, czy czas przyspieszania nie jest zbyt krótki lub czy wał silnika nie jest zablokowany. |
| Over Current | Sprawdź, czy okablowanie silnika bezszczotkowego jest prawidłowe i czy w silniku nie występuje zwarcie. |
| Hall Fault | Sprawdź, czy okablowanie czujnika Halla jest prawidłowe i czy czujnik Halla nie jest uszkodzony. |
| Over-Voltage | Sprawdź, czy napięcie zasilania nie jest zbyt wysokie (powyżej 60 V DC). |
| Under-Voltage | Sprawdź, czy napięcie zasilania nie jest zbyt niskie (poniżej 10 V DC). |
| Peak Current Alarm | Chwilowy prąd wyjściowy sterownika jest zbyt wysoki. Sprawdź poprawność okablowania i ewentualne zwarcia. |
5. Panel wysyłania poleceń Modbus
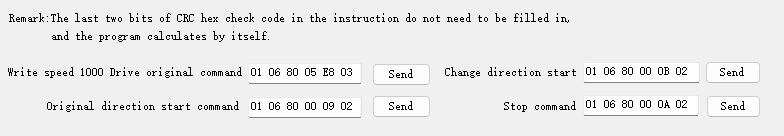
Ta sekcja służy do wysyłania poleceń Modbus. Oprogramowanie automatycznie wykonuje obliczenia CRC, więc ręczne wprowadzanie bajtów CRC nie jest wymagane. Pola poleceń są wstępnie wypełnione typowymi poleceniami (np. ustawienie prędkości silnika na 1000 obr./min, uruchomienie silnika, uruchomienie silnika wstecz, zatrzymanie silnika) w celu szybkiego testowania operacyjnego.
Aby wysłać niestandardowe polecenie Modbus, wprowadź polecenie w dowolnym polu polecenia i kliknij Send.
Uwagi:
a. Wstępnie ustawione polecenia uruchamiania silnika, uruchamiania wstecz i zatrzymywania silnika są skonfigurowane dla silnika z 2 parami biegunów. Wysłanie tych wstępnie ustawionych poleceń spowoduje ustawienie parametru par biegunów sterownika na wartość 2. Jeśli używasz silnika bezszczotkowego z inną liczbą par biegunów, zmodyfikuj ostatnią cyfrę polecenia, aby odpowiadała liczbie par biegunów Twojego silnika, przed wysłaniem.
b. Przy ustawianiu prędkości silnika za pośrednictwem Modbus, to oprogramowanie wymaga bajtów danych w kolejności little-endian (najpierw młodszy bajt). Na przykład, aby ustawić prędkość na 2000 obr./min (0x07D0), wprowadź bajty danych jako D0 07. Pełne polecenie będzie wyglądać następująco: 01 06 80 05 D0 07.
6. Panel dziennika stanu
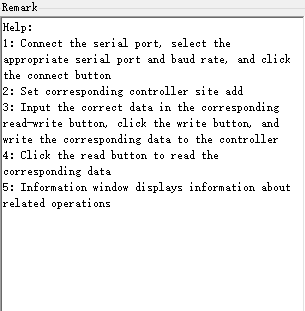
Ta sekcja wyświetla komunikaty, wysłane polecenia Modbus, zwrócone polecenia i inne informacje. Na podstawie wyświetlanej treści można określić, czy komunikacja przebiega prawidłowo i czy parametry zostały poprawnie zapisane.
Niniejszy dokument stanowi krótki przewodnik po oprogramowaniu konfiguracyjnym sterownika silnika bezszczotkowego. Dokument będzie aktualizowany w miarę potrzeb. W razie jakichkolwiek pytań prosimy o kontakt. Chętnie pomożemy.