Enkodery absolutne i enkodery inkrementalne to dwa powszechne typy enkoderów obrotowych stosowanych w sterowaniu ruchem i automatyzacji. Ich główna różnica polega na sposobie wyprowadzania danych o pozycji. Zrozumienie tej różnicy jest niezbędne do wyboru odpowiedniego enkodera dla danej aplikacji.
Enkoder absolutny
Enkoder absolutny wyprowadza unikalny kod cyfrowy dla każdej pozycji kątowej wału. Oznacza to, że każda pozycja ma swój własny, odrębny kod, dzięki czemu enkoder zawsze zna swoją dokładną pozycję natychmiast po włączeniu zasilania — nie jest wymagane żadne bazowanie ani ruch referencyjny. Nawet po utracie zasilania pozycja absolutna jest zachowywana i zgłaszana natychmiast po przywróceniu zasilania.
Główną zaletą enkodera absolutnego jest jego zdolność do dostarczania dokładnej, rzeczywistej pozycji absolutnej bez błędu skumulowanego. Jednak ponieważ każda pozycja wymaga unikalnego kodu, enkodery absolutne zazwyczaj wykorzystują więcej bitów danych i mogą być bardziej złożone oraz kosztowniejsze niż enkodery inkrementalne.
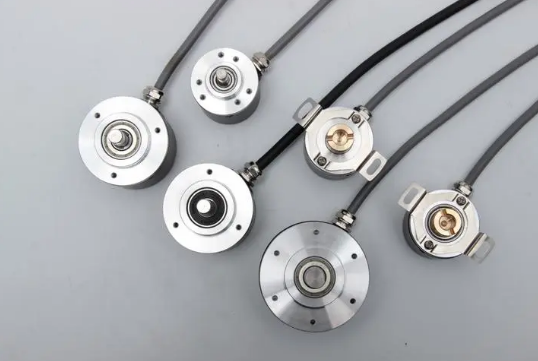
Enkoder inkrementalny
Enkoder inkrementalny natomiast wyprowadza serię impulsów podczas obrotu wału. Impulsy te wskazują ruch względny — jak daleko i w jakim kierunku obrócił się wał — ale nie przekazują informacji o pozycji absolutnej. Aby określić pozycję, licznik musi zliczać impulsy od znanego punktu początkowego. W przypadku utraty zasilania informacja o pozycji zostaje utracona i system musi wykonać procedurę bazowania w celu ponownego ustalenia punktu referencyjnego.
Zaletą enkodera inkrementalnego jest jego prostsza konstrukcja, niższy koszt i nieskomplikowany sygnał wyjściowy. Jednak ponieważ opiera się na zliczaniu impulsów od punktu referencyjnego, jest podatny na skumulowane błędy pozycjonowania w przypadku pominięcia impulsów lub utraty punktu referencyjnego.
Wybór między enkoderem absolutnym a inkrementalnym
Wybór zależy od wymagań aplikacji. Jeśli system musi znać swoją dokładną pozycję natychmiast po włączeniu zasilania i nie może pozwolić sobie na przestój związany z procedurą bazowania, enkoder absolutny jest lepszym wyborem. Jeśli aplikacja jest wrażliwa na koszty, nie wymaga natychmiastowej znajomości pozycji po włączeniu zasilania i może uwzględnić procedurę bazowania, enkoder inkrementalny jest praktycznym i ekonomicznym rozwiązaniem. W niektórych przypadkach zalety obu typów enkoderów można połączyć, aby spełnić konkretne wymagania systemu.