Przełączniki DIP umożliwiają konfigurację systemu silnika krokowego i sterownika w celu dopasowania do specyficznych wymagań aplikacji, osiągając optymalną wydajność, dokładność i niezawodność.
Silnik krokowy jest pasywnym elementem wykonawczym — jego parametry pracy (moment obrotowy, prędkość, płynność ruchu i poziom hałasu) zależą całkowicie od sposobu sterowania przez sterownik. Przełączniki DIP służą do konfiguracji parametrów pracy sterownika.
Poniżej przedstawiono główne powody i konkretne cele ustawiania przełączników DIP.
Ustawianie rozdzielczości mikrokroków
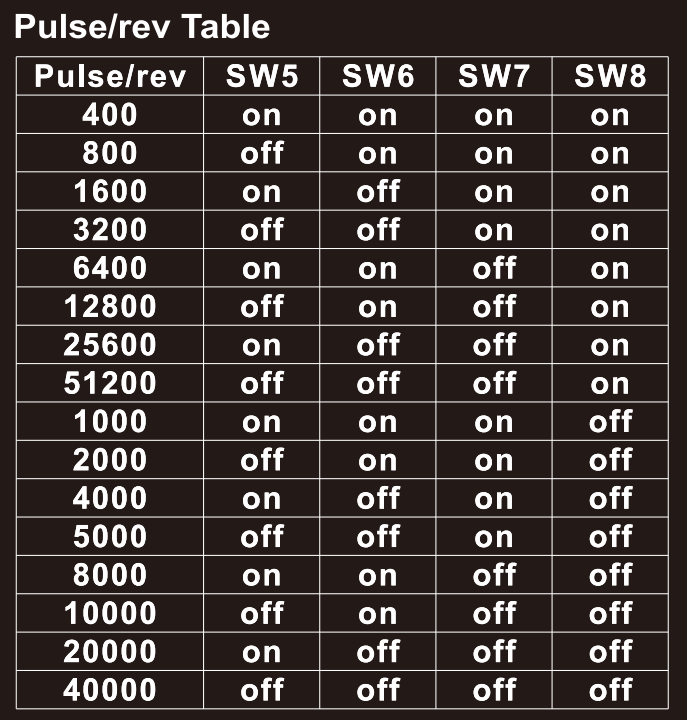
- Problem: Podstawowy kąt kroku silnika krokowego (np. 1,8°) jest stały, co przekłada się na 200 kroków na obrót. Przy niskich prędkościach lub w trybie pełnokrokowym ruch może być nierównomierny (szarpanie, wibracje, hałas), a rozdzielczość może być niewystarczająca dla niektórych aplikacji.
- Rozwiązanie: Konfigurując rozdzielczość mikrokroków, sterownik dzieli jeden pełny krok na wiele mniejszych mikrokroków. Na przykład mikrokrok 16× dzieli każdy krok na 16 części, dzięki czemu silnik wymaga 3200 impulsów na obrót (200 × 16).
- Powody ustawiania:
- Poprawa płynności pracy: Mikrokroki zapewniają płynniejsze przejścia prądu, znacznie redukując wibracje i hałas przy niskich prędkościach.
- Zwiększenie rozdzielczości pozycjonowania: Umożliwia precyzyjniejsze sterowanie położeniem bez modyfikacji układu mechanicznego.
- Redukcja efektów rezonansu: Silniki są podatne na rezonans przy określonych prędkościach w średnim zakresie, co może powodować gubienie kroków. Mikrokroki wygładzają przejścia prądu między krokami, co pomaga zmniejszyć wpływ rezonansu.
Ustawianie prądu wyjściowego
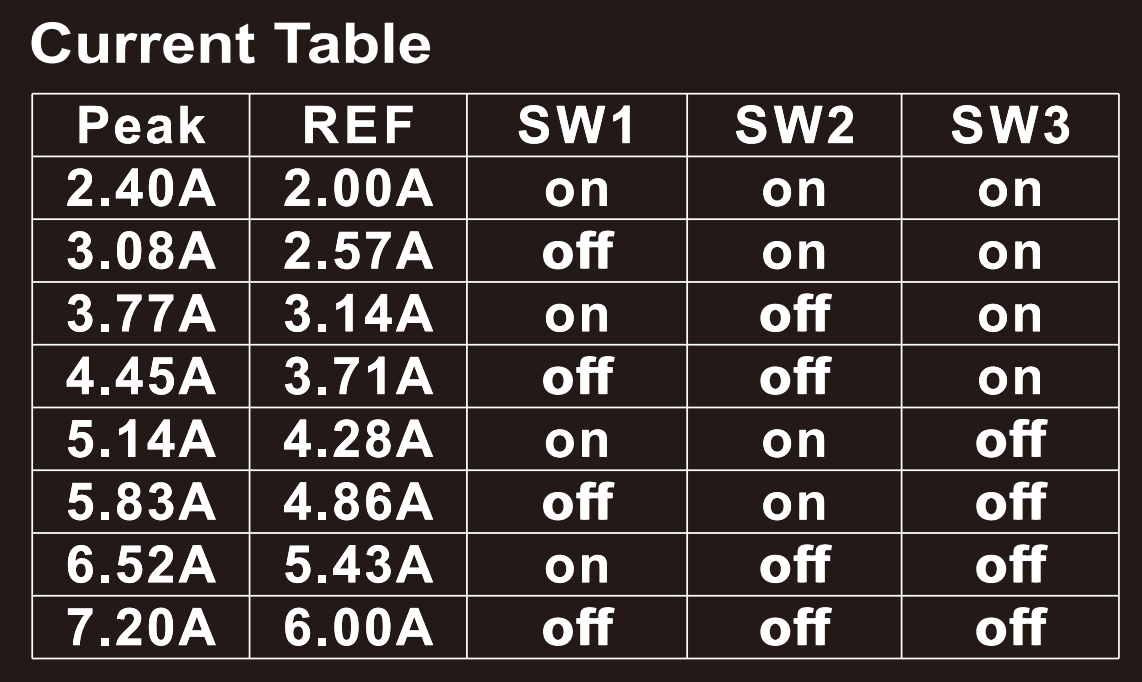
- Problem: Każdy silnik krokowy ma prąd znamionowy. Jeśli prąd wyjściowy sterownika jest niższy niż prąd znamionowy silnika, silnik nie wygeneruje wystarczającego momentu obrotowego. Jeśli jest znacznie wyższy, silnik może się przegrzać i ulec uszkodzeniu.
- Rozwiązanie: Przełączniki DIP umożliwiają ustawienie prądu wyjściowego sterownika tak, aby odpowiadał prądowi znamionowemu silnika (zazwyczaj ustawia się wartość równą lub nieco niższą od znamionowej).
- Powody ustawiania:
- Dopasowanie do silnika: Zapewnia, że silnik może dostarczyć znamionowy moment obrotowy.
- Zapobieganie przegrzaniu: Unika nadmiernego generowania ciepła zarówno w silniku, jak i w sterowniku z powodu przetężenia, wydłużając żywotność urządzeń.
- Oszczędność energii: Ustawienie odpowiedniego prądu zmniejsza zużycie energii i generowanie ciepła, jednocześnie spełniając wymagania dotyczące momentu obrotowego.
Ustawianie trybu sygnału sterującego
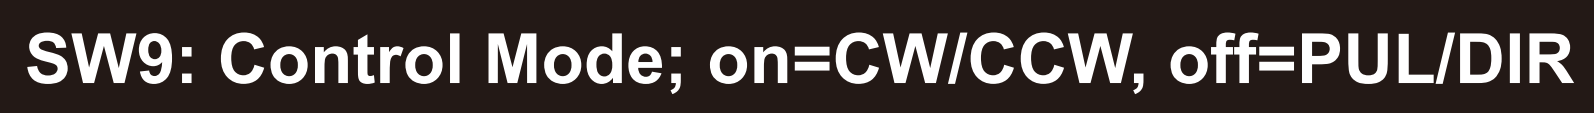
- Problem: Różne sterowniki mogą generować różne typy sygnałów.
- Rozwiązanie: Przełączniki DIP umożliwiają wybór trybu sygnału. Typowe tryby sygnału obejmują:
- Tryb Pulse/Direction: Jeden pin wysyła impulsy (każdy impuls reprezentuje jeden krok), a drugi pin steruje kierunkiem (stan wysoki dla jednego kierunku, stan niski dla drugiego). Jest to najpowszechniejszy tryb.
- Tryb CW/CCW: Jeden pin wysyła impulsy dla obrotów w prawo, a drugi pin wysyła impulsy dla obrotów w lewo.
- Powody ustawiania:
- Kompatybilność ze sterownikiem: Zapewnia prawidłową interpretację poleceń sterownika; w przeciwnym razie silnik może pracować niestabilnie lub wcale nie działać.
Ustawianie prądu podtrzymania (półprąd / pełny prąd)

- Problem: Gdy silnik jest nieruchomy, ciągłe dostarczanie pełnego prądu znamionowego powoduje ciągłe generowanie ciepła w uzwojeniach. Marnuje to energię w aplikacjach, gdzie pełny moment podtrzymania nie jest wymagany.
- Rozwiązanie: Przełączniki DIP można ustawić tak, aby automatycznie redukowały prąd do 50% wartości znamionowej lub mniej (podtrzymanie półprądem) po upływie określonego czasu bezruchu silnika.
- Powody ustawiania:
- Oszczędność energii: Redukuje niepotrzebne zużycie energii.
- Redukcja przyrostu temperatury: Znacznie obniża temperaturę silnika i sterownika w okresach bezczynności, poprawiając niezawodność systemu.