Ten artykuł demonstruje na podstawie przykładowego kodu, jak korzystać z komunikacji RS485 serwomotorów serii DSY.
- Tryb prędkości
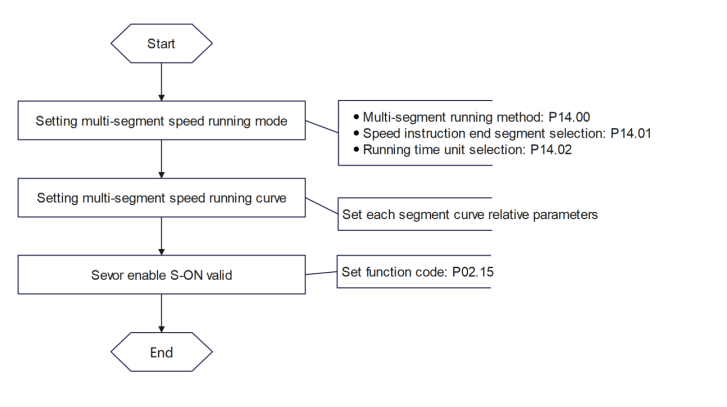
Dzięki wewnętrznej funkcji wieloprędkościowej serwomotorów serii DSY, RS485 może być używane do sterowania pracą silnika w trybie prędkości. Poniżej znajduje się przykładowy kod RS485 dla pracy silnika z prędkością 200 obr./min:
● 01 06 00 00 00 01 48 0A // Ustawienie trybu sterowania na tryb prędkości. ● 01 10 0E 00 00 02 04 00 01 00 02 6F CE // Ustawienie trybu pracy wielosegmentowej prędkości na pracę cykliczną, a końcowy numer segmentu polecenia prędkości wynosi 02. ● 01 06 0E 07 00 C8 3B 75 // Ustawienie prędkości segmentu 01 polecenia prędkości na 200 obr./min (wartość hex: C8). ● 01 06 0E 0A 01 90 AA DC // Ustawienie prędkości segmentu 01 polecenia prędkości na 400 obr./min (wartość hex: 190). ● 01 06 02 0B 00 01 38 70 // Włączenie silnika i rozpoczęcie pracy. ● 01 06 02 0B 00 00 F9 B0 // Zatrzymanie pracy.
Ponadto, jeśli silnik ma pracować ciągle ze stałą prędkością, można to osiągnąć za pomocą trybu prędkości silnika. Poniżej znajduje się przykładowy kod RS485 dla ciągłej pracy silnika z prędkością 400 obr./min:
● 01 06 00 00 00 01 48 0A // Ustawienie trybu sterowania na tryb prędkości. ● 01 06 05 03 01 90 78 FA // Ustawienie prędkości silnika na 400 obr./min (wartość hex: 190). ● 01 06 02 0B 00 01 38 70 // Włączenie silnika — silnik rozpoczyna pracę. ● 01 06 02 0B 00 00 F9 B0 // Zatrzymanie silnika.
Powyżej przedstawiono przykład prostej pracy silnika. W przypadku bardziej złożonych ustawień należy zapoznać się z instrukcją obsługi serwomotorów serii DSY.
- Tryb pozycji
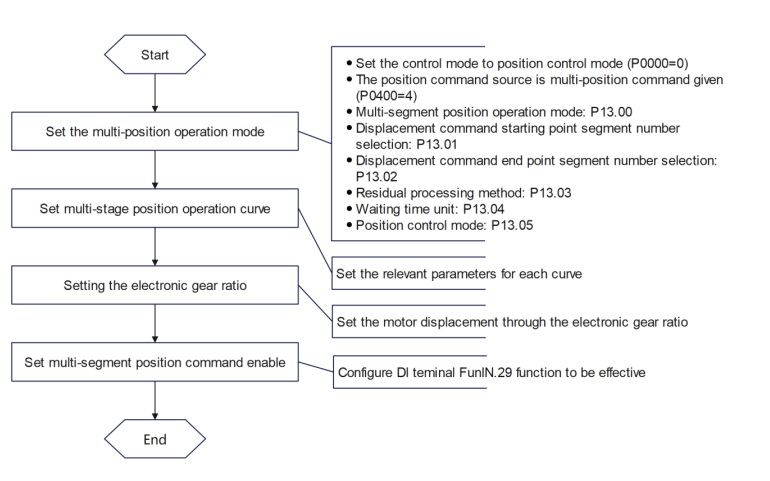
Dzięki wewnętrznej funkcji wieloprędkościowej serwomotorów serii DSY, RS485 może być używane do sterowania pracą silnika w trybie pozycji. Poniżej znajduje się przykładowy kod RS485 dla pozycji 200000 impulsów przy prędkości silnika 200 obr./min:
● 01 06 00 00 00 00 89 CA // Ustawienie trybu sterowania na tryb pozycji. ● 01 06 04 00 00 04 89 39 // Ustawienie źródła polecenia pozycji jako wielosegmentowe polecenie pozycji. ● 01 10 0D 00 00 03 06 00 00 00 01 00 01 4D 2C // Ustawienie parametrów pracy wielosegmentowych pozycji, punkt początkowy to 01, a punkt końcowy to 01. ● 01 10 0D 08 00 04 08 0D 40 00 03 00 C8 00 00 01 4B // Ustawienie parametrów wielosegmentowej pozycji 01. ● 01 06 02 02 00 1D E9 BB // Ustawienie DI2 jako portu włączenia wewnętrznej wielosegmentowej pozycji (FunIN.29). ● 01 06 02 0B 00 01 38 70 // Włączenie silnika (DI1 domyślnie jest portem włączenia silnika). ● 01 06 02 0C 00 01 89 B1 // Wyzwolenie włączenia wewnętrznej wielosegmentowej pozycji DI2. ● 01 06 02 0B 00 00 F9 B0 // Zatrzymanie pracy.
Powyżej przedstawiono przykład prostej pracy silnika. W przypadku bardziej złożonych ustawień należy zapoznać się z instrukcją obsługi serwomotorów serii DSY.
Należy pamiętać, że podczas używania RS485 do wysyłania poleceń ustawiania parametrów, należy upewnić się, że silnik jest odłączony i wyłączony, w przeciwnym razie parametry nie zostaną poprawnie zapisane.