Questo articolo dimostra tramite codice di esempio come utilizzare la comunicazione RS485 dei servomotori della serie DSY.
- Modalità velocità
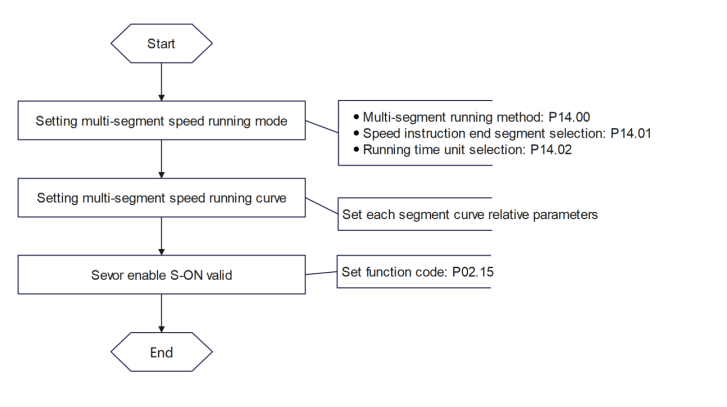 Tramite la funzione interna multi-velocità del servomotore della serie DSY, è possibile utilizzare RS485 per controllare il funzionamento del motore in modalità velocità. Di seguito è riportato il codice di esempio RS485 quando il motore funziona a 200 rpm:
● 01 06 00 00 00 01 48 0A // Imposta la modalità di controllo su modalità velocità. ● 01 10 0E 00 00 02 04 00 01 00 02 6F CE // Imposta la modalità operativa multi-velocità su funzionamento ciclico e il numero del segmento finale del comando di velocità è 02. ● 01 06 0E 07 00 C8 3B 75 // Imposta la velocità del comando di velocità del segmento 01 a 200 rpm (valore esadecimale: C8). ● 01 06 0E 0A 01 90 AA DC // Imposta la velocità del comando di velocità del segmento 01 a 200 rpm (valore esadecimale: 190). ● 01 06 02 0B 00 01 38 70 // Abilita il motore e avvia il funzionamento. ● 01 06 02 0B 00 00 F9 B0 // Arresta il funzionamento.
Inoltre, se il motore deve funzionare continuamente a velocità costante, ciò può essere ottenuto utilizzando la modalità velocità del motore. Di seguito è riportato un codice di esempio RS485 per il funzionamento continuo del motore a 400 rpm:
● 01 06 00 00 00 01 48 0A // Imposta la modalità di controllo su modalità velocità. ● 01 06 05 03 01 90 78 FA // Imposta la velocità del motore a 400 rpm (valore esadecimale: C8). ● 01 06 02 0B 00 01 38 70 // Abilita il motore, che inizia a funzionare. ● 01 06 02 0B 00 00 F9 B0 // Arresta il motore.
Quanto sopra è un esempio semplice di funzionamento del motore. Se sono necessarie impostazioni più complesse, fare riferimento al manuale del servomotore della serie DSY.
- Modalità posizione
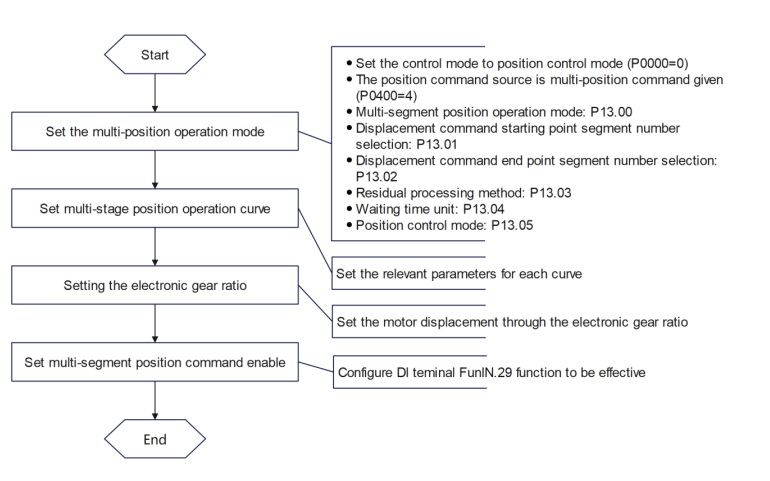
Tramite la funzione interna multi-velocità del servomotore della serie DSY, è possibile utilizzare RS485 per controllare il funzionamento del motore in modalità posizione. Di seguito è riportato un codice di esempio RS485 per una posizione di 200000 impulsi quando il motore funziona a 200 rpm:
● 01 06 00 00 00 00 89 CA // Imposta la modalità di controllo su modalità posizione. ● 01 06 04 00 00 04 89 39 // Imposta la sorgente del comando di posizione come comando di posizione multi-segmento. ● 01 10 0D 00 00 03 06 00 00 00 01 00 01 4D 2C // Imposta i parametri operativi delle posizioni multi-segmento, il punto di partenza è 01 e il punto finale è 01. ● 01 10 0D 08 00 04 08 0D 40 00 03 00 C8 00 00 01 4B // Imposta i parametri della posizione multi-segmento 01. ● 01 06 02 02 00 1D E9 BB // Imposta DI2 come porta di abilitazione della posizione multi-segmento interna (FunIN.29). ● 01 06 02 0B 00 01 38 70 // Abilita il motore (DI1 è per impostazione predefinita la porta di abilitazione del motore). ● 01 06 02 0C 00 01 89 B1 // Attiva l'abilitazione della posizione multi-segmento interna DI2. ● 01 06 02 0B 00 00 F9 B0 // Arresta il funzionamento.
Quanto sopra è un esempio semplice di funzionamento del motore. Se sono necessarie impostazioni più complesse, fare riferimento al manuale del servomotore della serie DSY.
È importante notare che quando si utilizza RS485 per inviare comandi e impostare i parametri, è necessario assicurarsi che il motore sia disabilitato, altrimenti i parametri non verranno scritti correttamente.