Se riscontri problemi di comunicazione con il tuo motore servo tramite RS-485 utilizzando il protocollo Modbus RTU, segui i passaggi seguenti per diagnosticare e risolvere il problema.
1. Verifica dei collegamenti hardware
Assicurati che il cavo dell'interfaccia RS-485 sia cablato correttamente. Presta particolare attenzione all'assegnazione dei fili A/B (o 485+/485-) sul cavo Ethernet (utilizzato per il cablaggio RS-485), come mostrato nella figura sottostante.
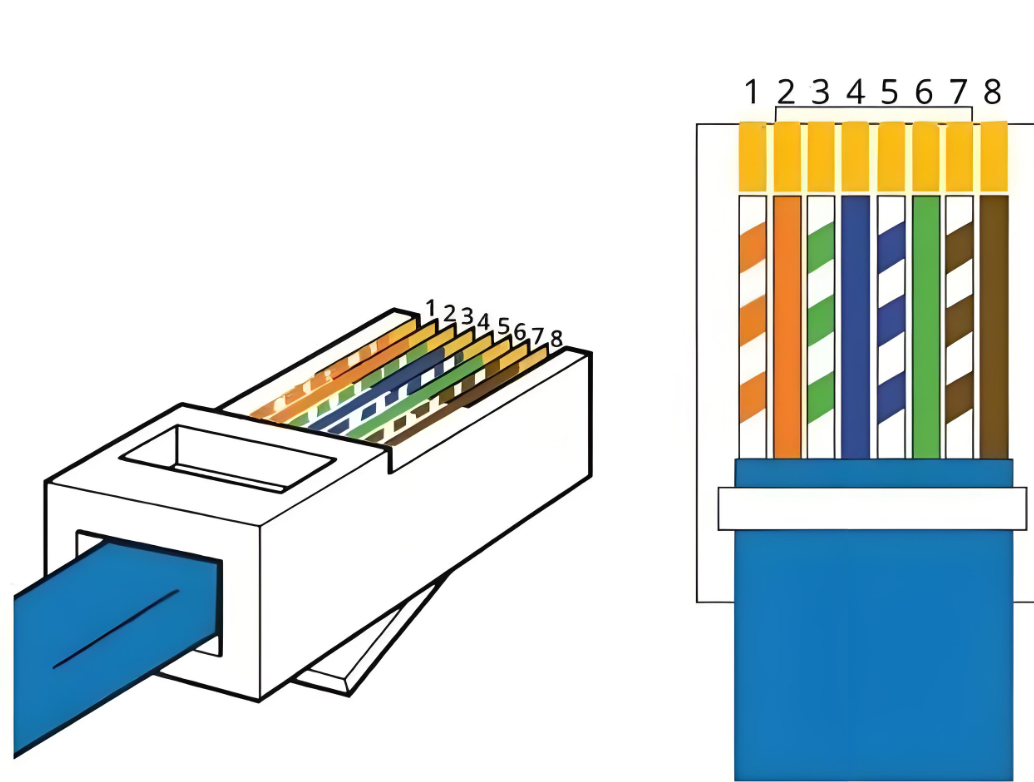
Quando si utilizza un cavo Ethernet per il collegamento all'adattatore RS485-USB, fare sempre riferimento al pinout della porta RS-485 specificato nel manuale del driver servo.
Esempio serie A6-RS
Il pinout dell'interfaccia di comunicazione RS-485 per il motore servo della serie A6-RS è mostrato di seguito.
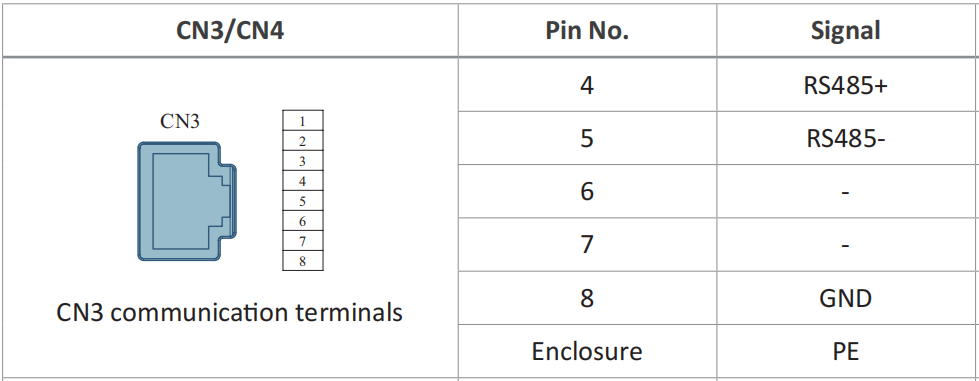
Se si utilizza il cavo RS485-1 USB-RS485, effettuare i seguenti collegamenti:
| Filo del cavo Ethernet | Pin dell'adattatore RS485-USB |
|---|---|
| Blu | T/R+ |
| Blu/Verde a righe | T/R- |
| Marrone | GND |
2. Verifica dei parametri di configurazione
- Verificare che l'indirizzo slave Modbus del motore servo corrisponda all'indirizzo configurato nel controller. La comunicazione non funzionerà se gli indirizzi non corrispondono.
- Confermare che il baud rate, i bit dati, i bit di stop e le impostazioni di parità del controller corrispondano alla configurazione del motore servo.
3. Verifica delle impostazioni software
- Assicurarsi che le impostazioni della porta seriale nel software (ad esempio script Python, terminale seriale) corrispondano ai parametri di comunicazione del motore servo.
- Verificare che il formato del comando Modbus sia corretto, inclusi l'indirizzo slave, il codice funzione, i dati e il checksum CRC.
4. Utilizzo di strumenti di debug Modbus
Utilizzare strumenti di debug Modbus professionali come ModScan o Modbus Poll. Questi strumenti consentono di inviare e ricevere manualmente comandi Modbus per verificare se la comunicazione funziona correttamente.
5. Esempio di configurazione: motore servo serie A6-RS
-
Preparare un cavo Ethernet (per il cablaggio RS-485) e un cavo adattatore RS485-USB. Cablare i collegamenti secondo il pinout della porta definito nel manuale, come descritto nella Sezione 1. Collegare un'estremità del cavo Ethernet alla porta di comunicazione RS-485 del driver e l'altra estremità a una porta USB del PC.
-
Verificare le impostazioni della porta seriale del PC: ① Fare clic con il pulsante destro su Start > Gestione dispositivi ② Espandere Porte (COM e LPT) ③ Fare clic con il pulsante destro sulla porta seriale > Proprietà > scheda Impostazioni porta ④ Annotare i valori di baud rate, bit dati, bit di stop e parità.
-
Verificare i parametri di comunicazione predefiniti (indirizzo slave, baud rate, ecc.) del driver servo A6 nel manuale.
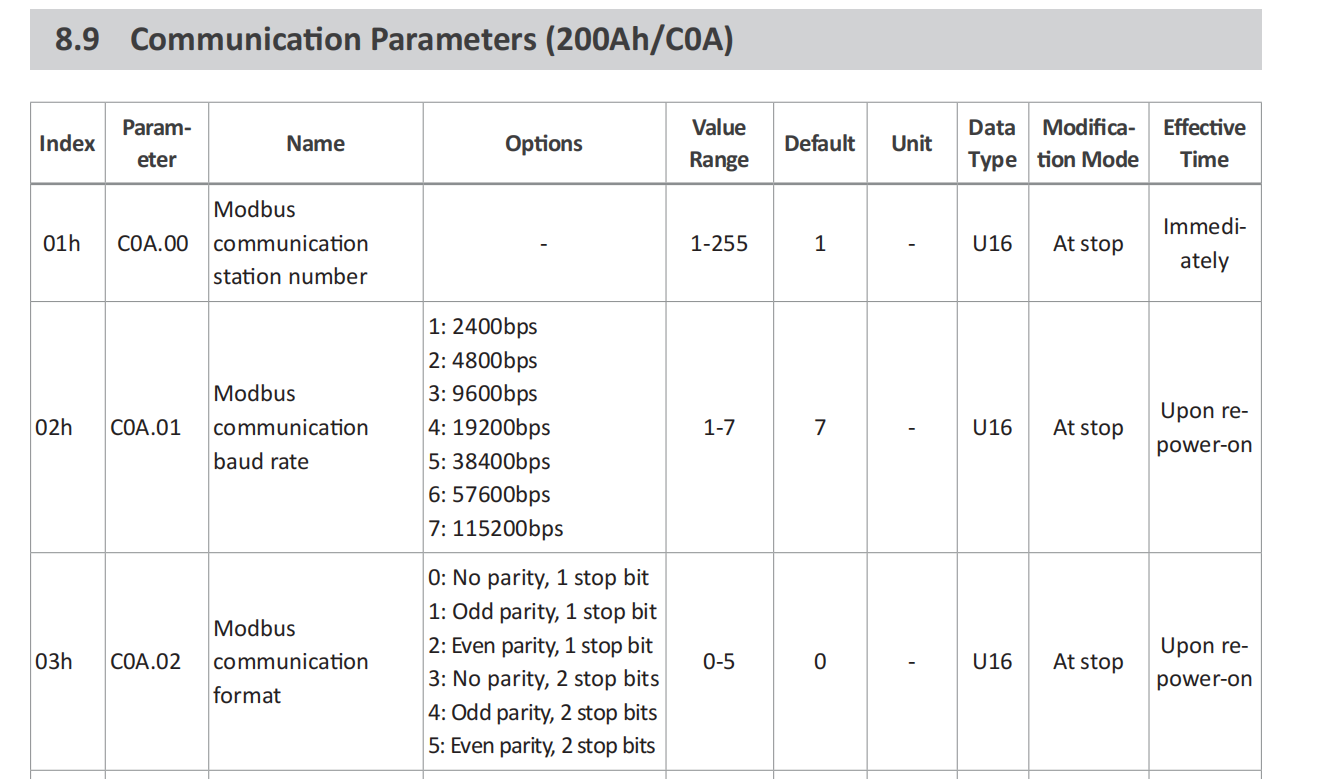
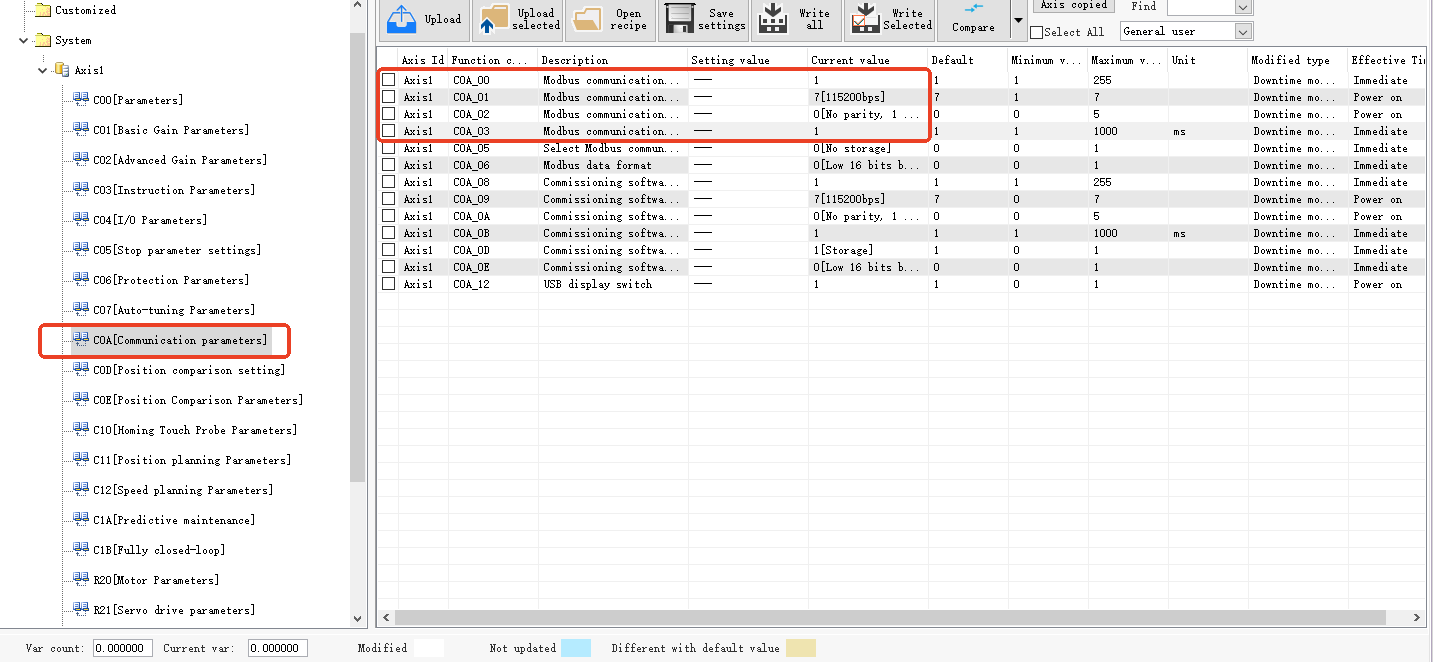
- Dopo aver confermato i parametri indicati nel manuale, verificare l'indirizzo slave, il baud rate e le altre impostazioni utilizzando il software di debug della serie A6 oppure i pulsanti integrati nel pannello del driver.
- Aprire il software del terminale seriale e configurare la porta seriale utilizzando i valori dei parametri identificati sopra. Una volta aperta la porta, inviare un comando Modbus di esempio per un test di base. Se il dispositivo restituisce una risposta valida, la comunicazione è stata stabilita con successo. (Fare riferimento a pagina P330 del manuale per i comandi di esempio.)
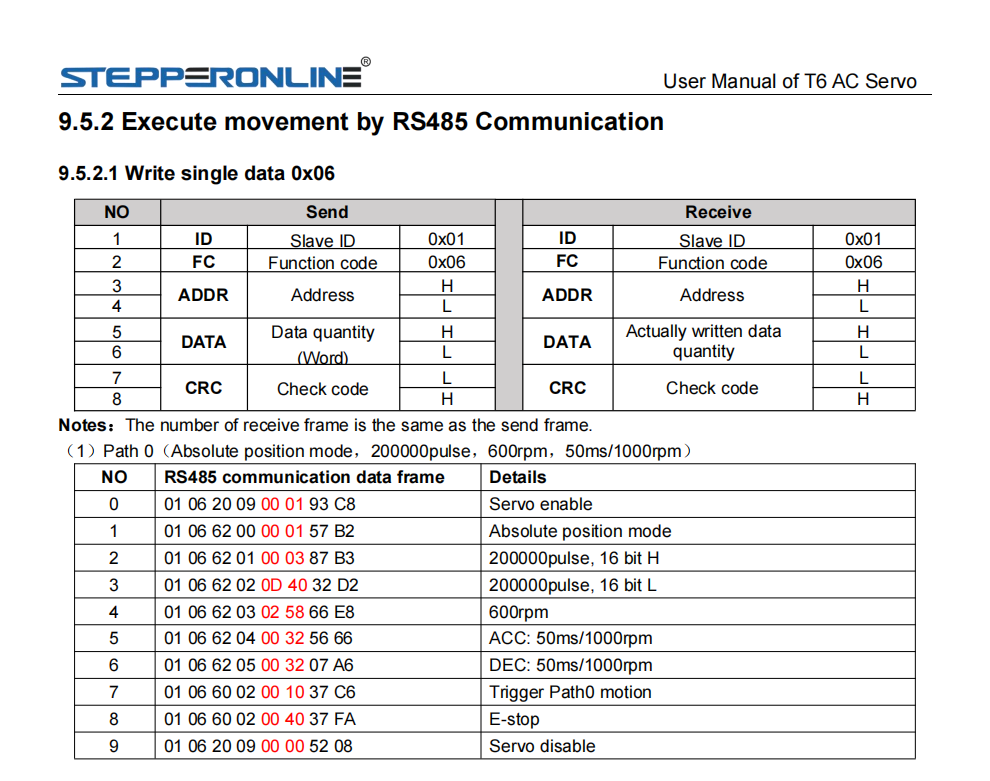
6. Esempio di configurazione: motore servo serie T6
- Preparare un cavo Ethernet (per il cablaggio RS-485) e un cavo adattatore RS485-USB. Cablare i collegamenti secondo il pinout della porta definito nel manuale. Il pinout della porta di comunicazione RS-485 per la serie T6 è mostrato di seguito.
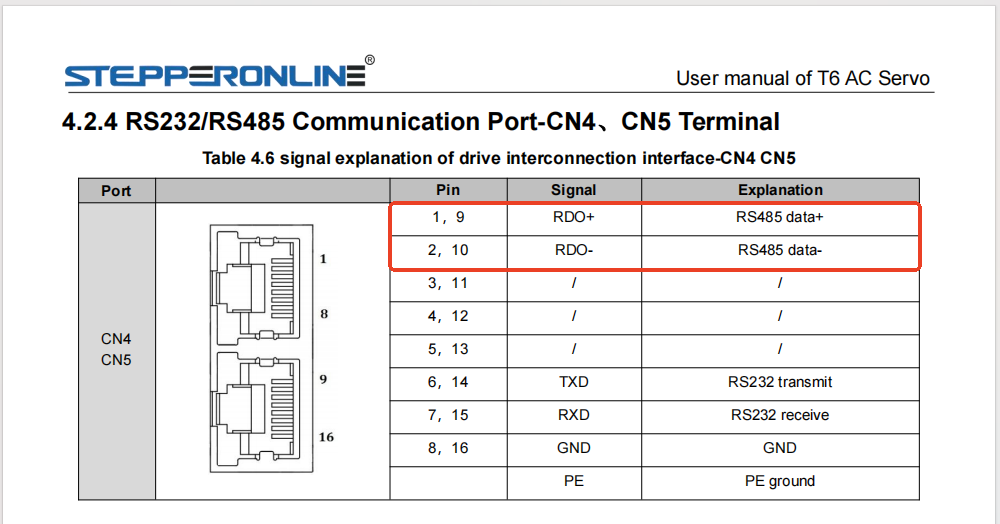
Effettuare i seguenti collegamenti:
| Filo del cavo Ethernet | Pin dell'adattatore RS485-USB |
|---|---|
| Verde/Bianco a righe | T/R+ |
| Verde pieno | T/R- |
| Marrone | GND |
Collegare un'estremità del cavo Ethernet alla porta di comunicazione RS-485 del driver e l'altra estremità a una porta USB del PC.
-
Verificare le impostazioni della porta seriale del PC: ① Fare clic con il pulsante destro su Start > Gestione dispositivi ② Espandere Porte (COM e LPT) ③ Fare clic con il pulsante destro sulla porta seriale > Proprietà > scheda Impostazioni porta ④ Annotare i valori di baud rate, bit dati, bit di stop e parità.
-
Verificare i parametri di comunicazione predefiniti del driver servo T6 nel manuale. I valori predefiniti di PR5.29, PR5.30 e PR5.31 sono rispettivamente 5, 2 e 1.
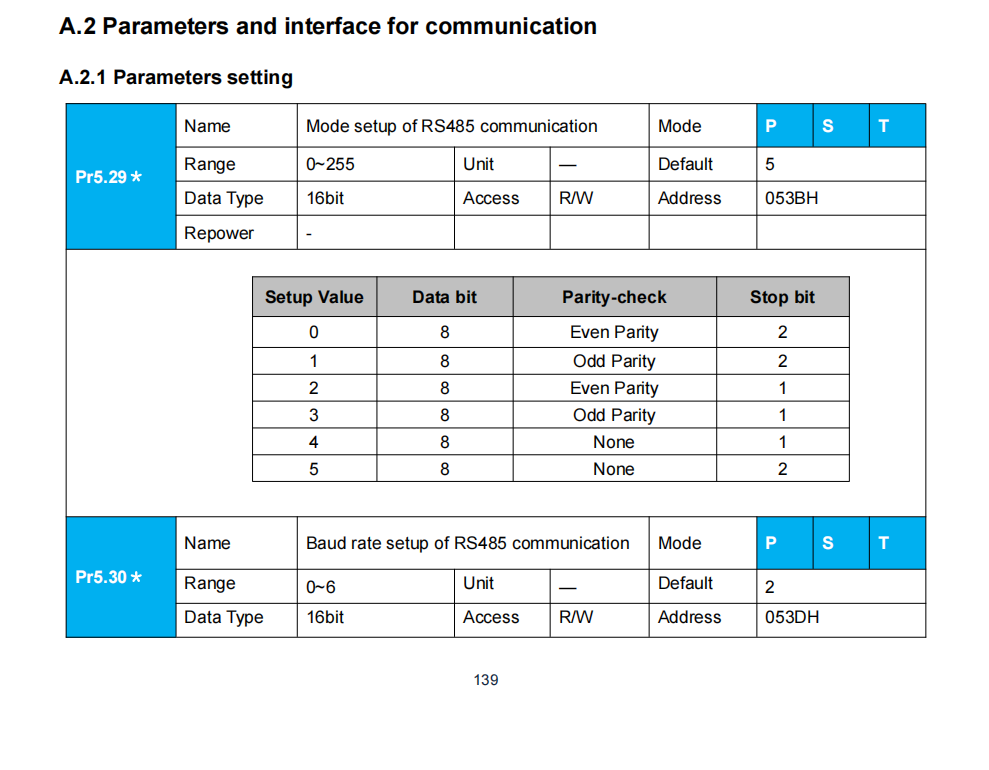
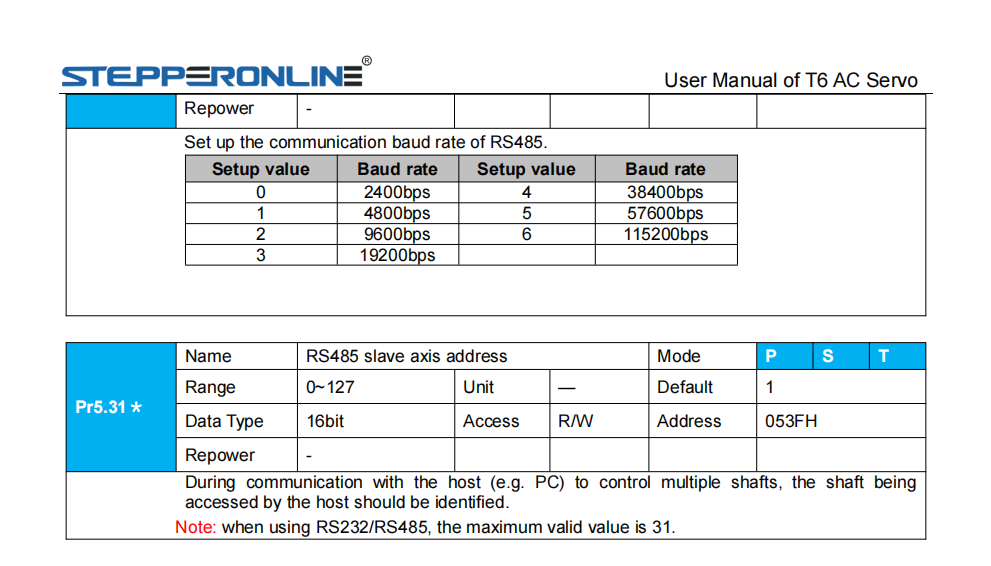
- Aprire il pannello dei parametri utilizzando il software di debug della serie T6. Navigare su PR5 Impostazioni speciali e verificare che i valori correnti di PR5.29, PR5.30 e PR5.31 corrispondano ai valori predefiniti del manuale (5, 2, 1). In caso contrario, aggiornarli di conseguenza.
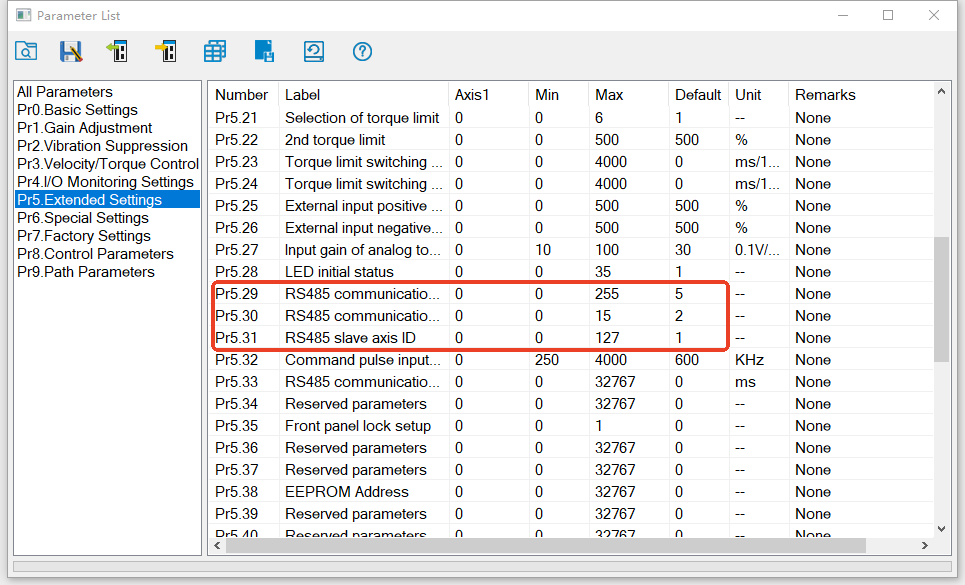
- Aprire il software del terminale seriale e configurare la porta seriale utilizzando i valori dei parametri identificati sopra. Una volta aperta la porta, inviare un comando Modbus di esempio per un test di base. Se il dispositivo restituisce una risposta valida, la comunicazione è stata stabilita con successo. (Fare riferimento a pagina P132 del manuale per i comandi di esempio.)