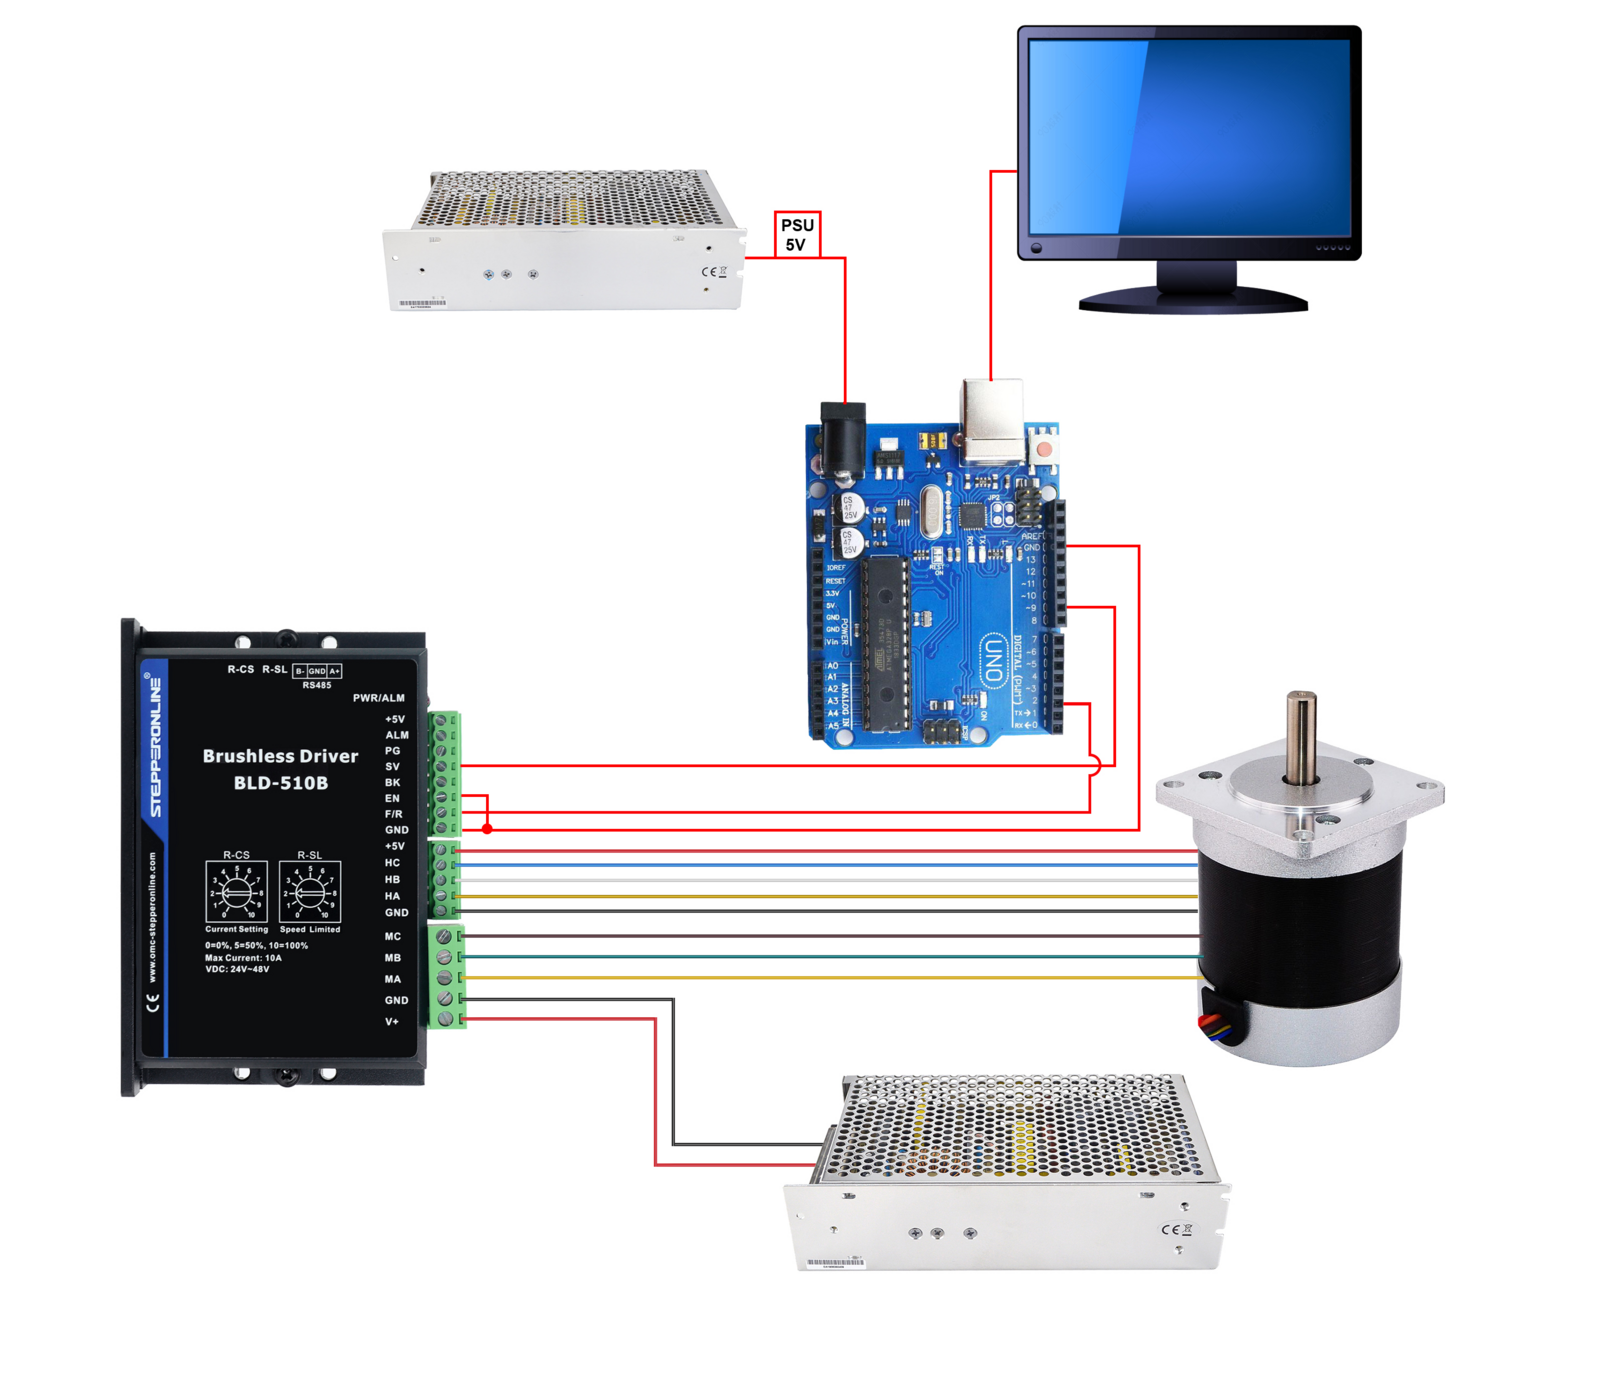
Seguire i passaggi seguenti per collegare il driver brushless ad Arduino:
- Collegare i pin SV (ingresso velocità/PWM) e F/R (direzione avanti/indietro) del driver ai pin digitali di Arduino. Ad esempio, collegare SV al PIN9 e F/R al PIN2.
- Collegare il pin GND del driver a un pin GND su Arduino.
- Collegare il pin EN (abilitazione) del driver a GND per abilitare il driver.
- Caricare lo sketch su Arduino. Collegare l'alimentazione principale del driver (come specificato nel datasheet del driver) e alimentare Arduino tramite la sua alimentazione a 5V o via USB.
Lo schema seguente mostra i collegamenti di base per Arduino, il driver brushless, l'alimentatore e il motore brushless.
Di seguito è riportato un esempio di codice Arduino che fa girare il motore in avanti per 5 secondi e poi in retromarcia per 5 secondi. Questo codice utilizza un pin digitale per impostare il senso di rotazione del motore, mentre un segnale PWM ne controlla la velocità.
const int pwmPin = 9;
const int directionPin = 2;
const int speed = 255;

void setup() {
  pinMode(pwmPin, OUTPUT);
  pinMode(directionPin, OUTPUT);
}

void loop() {
  digitalWrite(directionPin, HIGH);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);

  digitalWrite(directionPin, LOW);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);
}
In questo codice, digitalWrite viene utilizzato per impostare il senso di rotazione del motore, mentre analogWrite viene utilizzato per controllarne la velocità. HIGH e LOW vengono impiegati per controllare il pin di direzione, determinando così il senso di rotazione. Il duty cycle del segnale PWM è impostato dalla variabile speed, che può essere regolata per modificare la velocità del motore.
Per le applicazioni pratiche, assicurarsi che il driver del motore e la scheda Arduino siano compatibili e seguire tutte le linee guida di sicurezza. Se il driver del motore richiede segnali di controllo diversi o presenta esigenze di cablaggio particolari, adattare di conseguenza il codice.