Fırçasız sürücüyü Arduino'ya bağlamak için aşağıdaki adımları izleyin:
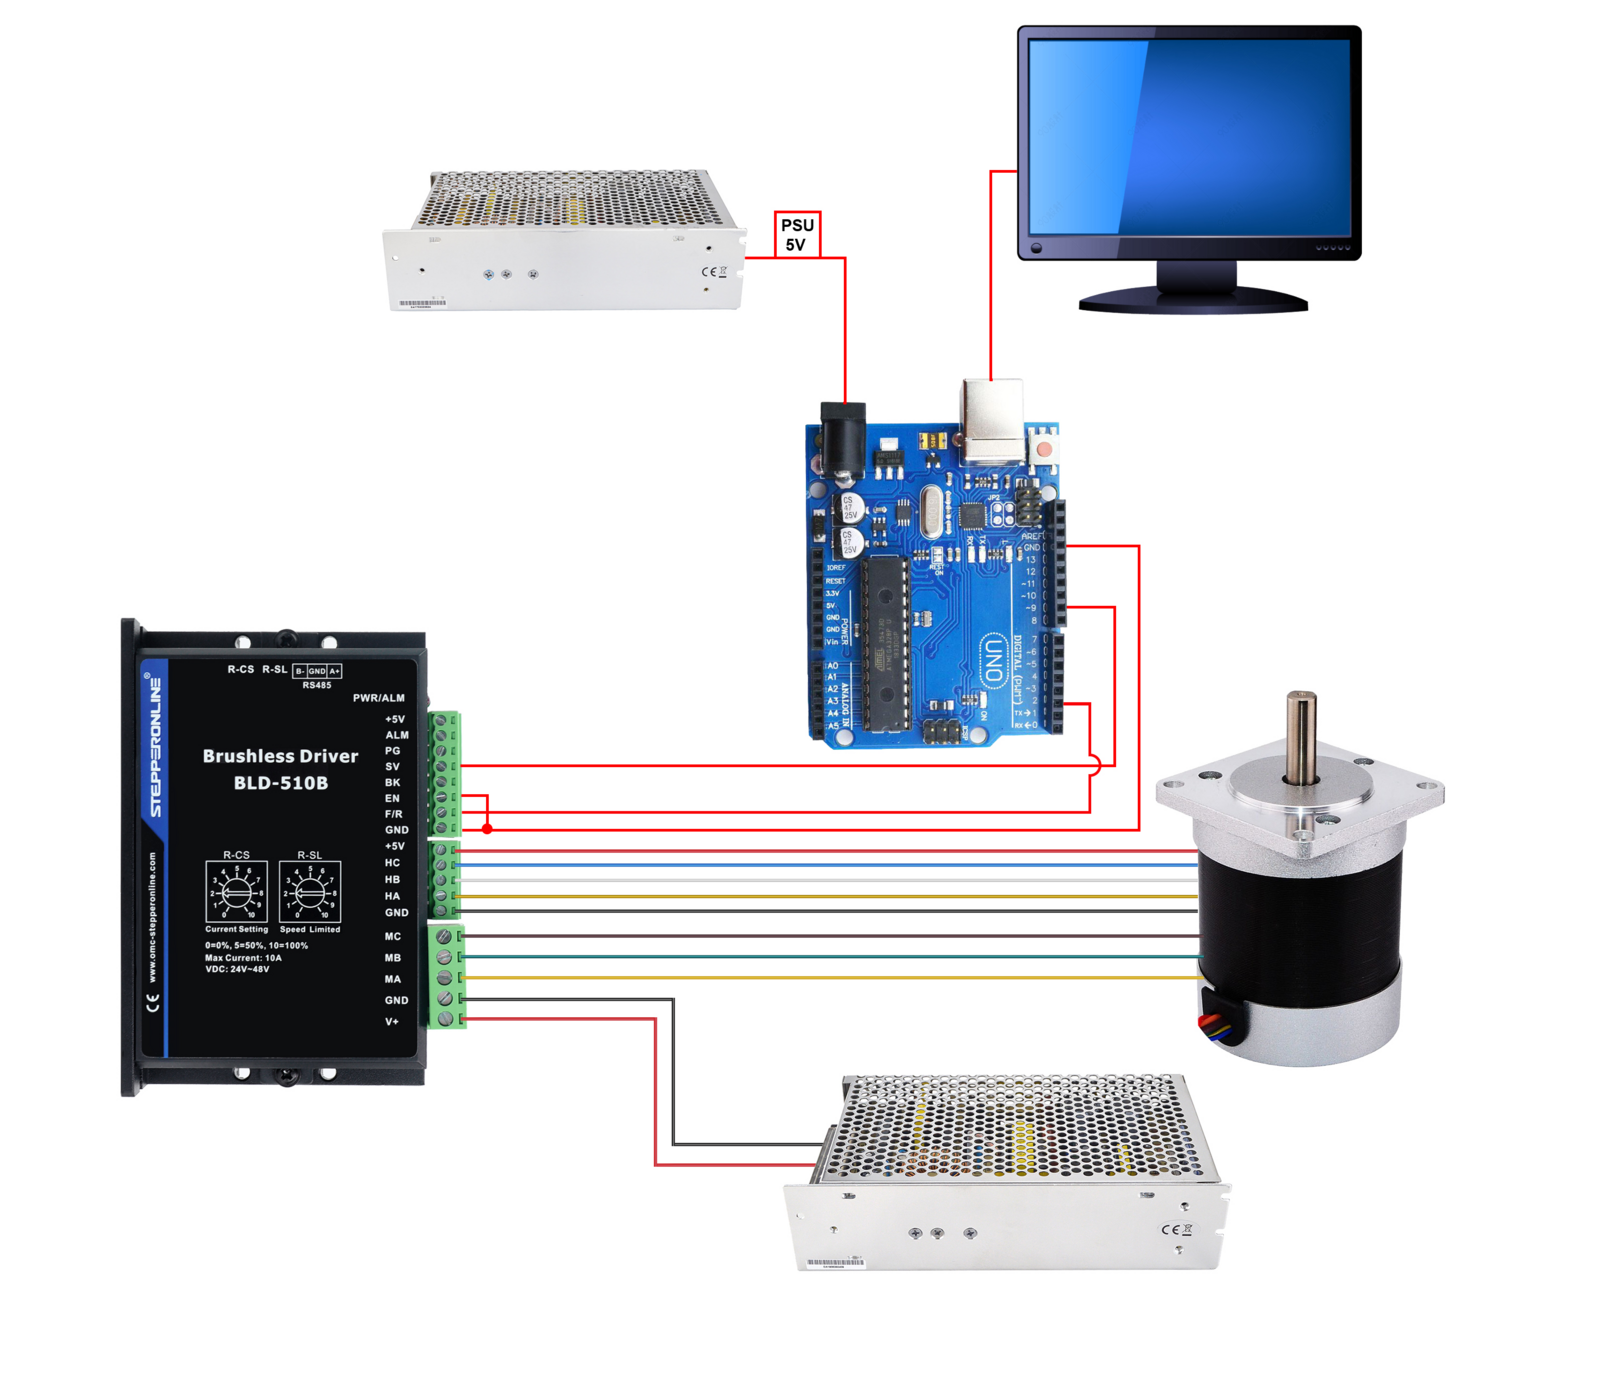
- Sürücünün SV (hız/PWM girişi) ve F/R (ileri/geri yön) pinlerini Arduino'nun dijital pinlerine bağlayın. Örneğin, SV'yi PIN9'a ve F/R'yi PIN2'ye bağlayın.
- Sürücünün GND pinini Arduino üzerindeki bir GND pinine bağlayın.
- Sürücüyü aktif hale getirmek için EN (etkinleştirme) pinini GND'ye bağlayın.
- Kodu Arduino'ya yükleyin. Sürücünün ana güç kaynağını (sürücü veri sayfasında belirtildiği gibi) bağlayın ve Arduino'yu 5V beslemesi veya USB üzerinden çalıştırın.
Aşağıdaki şema, Arduino, fırçasız sürücü, güç kaynağı ve fırçasız motor için temel bağlantıları göstermektedir.
Aşağıda, motoru 5 saniye ileri, ardından 5 saniye geri çalıştıran bir Arduino kod örneği verilmiştir. Bu kod, motorun dönüş yönünü belirlemek için bir dijital pin kullanırken, hızı kontrol etmek için bir PWM sinyali kullanır.
const int pwmPin = 9;
const int directionPin = 2;
const int speed = 255;

void setup() {
  pinMode(pwmPin, OUTPUT);
  pinMode(directionPin, OUTPUT);
}

void loop() {
  digitalWrite(directionPin, HIGH);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);

  digitalWrite(directionPin, LOW);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);
}
Bu kodda, digitalWrite motorun yönünü belirlemek için, analogWrite ise motorun hızını kontrol etmek için kullanılır. HIGH ve LOW değerleri yön pinini kontrol ederek dönüş yönünü belirler. PWM sinyalinin görev döngüsü speed değişkeni ile ayarlanır ve bu değer değiştirilerek motorun hızı ayarlanabilir.
Pratik uygulamalarda, motor sürücünüzün ve Arduino kartınızın uyumlu olduğundan emin olun ve tüm güvenlik kurallarına uyun. Motor sürücünüz farklı kontrol sinyalleri gerektiriyorsa veya özel kablolama ihtiyaçları varsa, lütfen kodu buna göre düzenleyin.