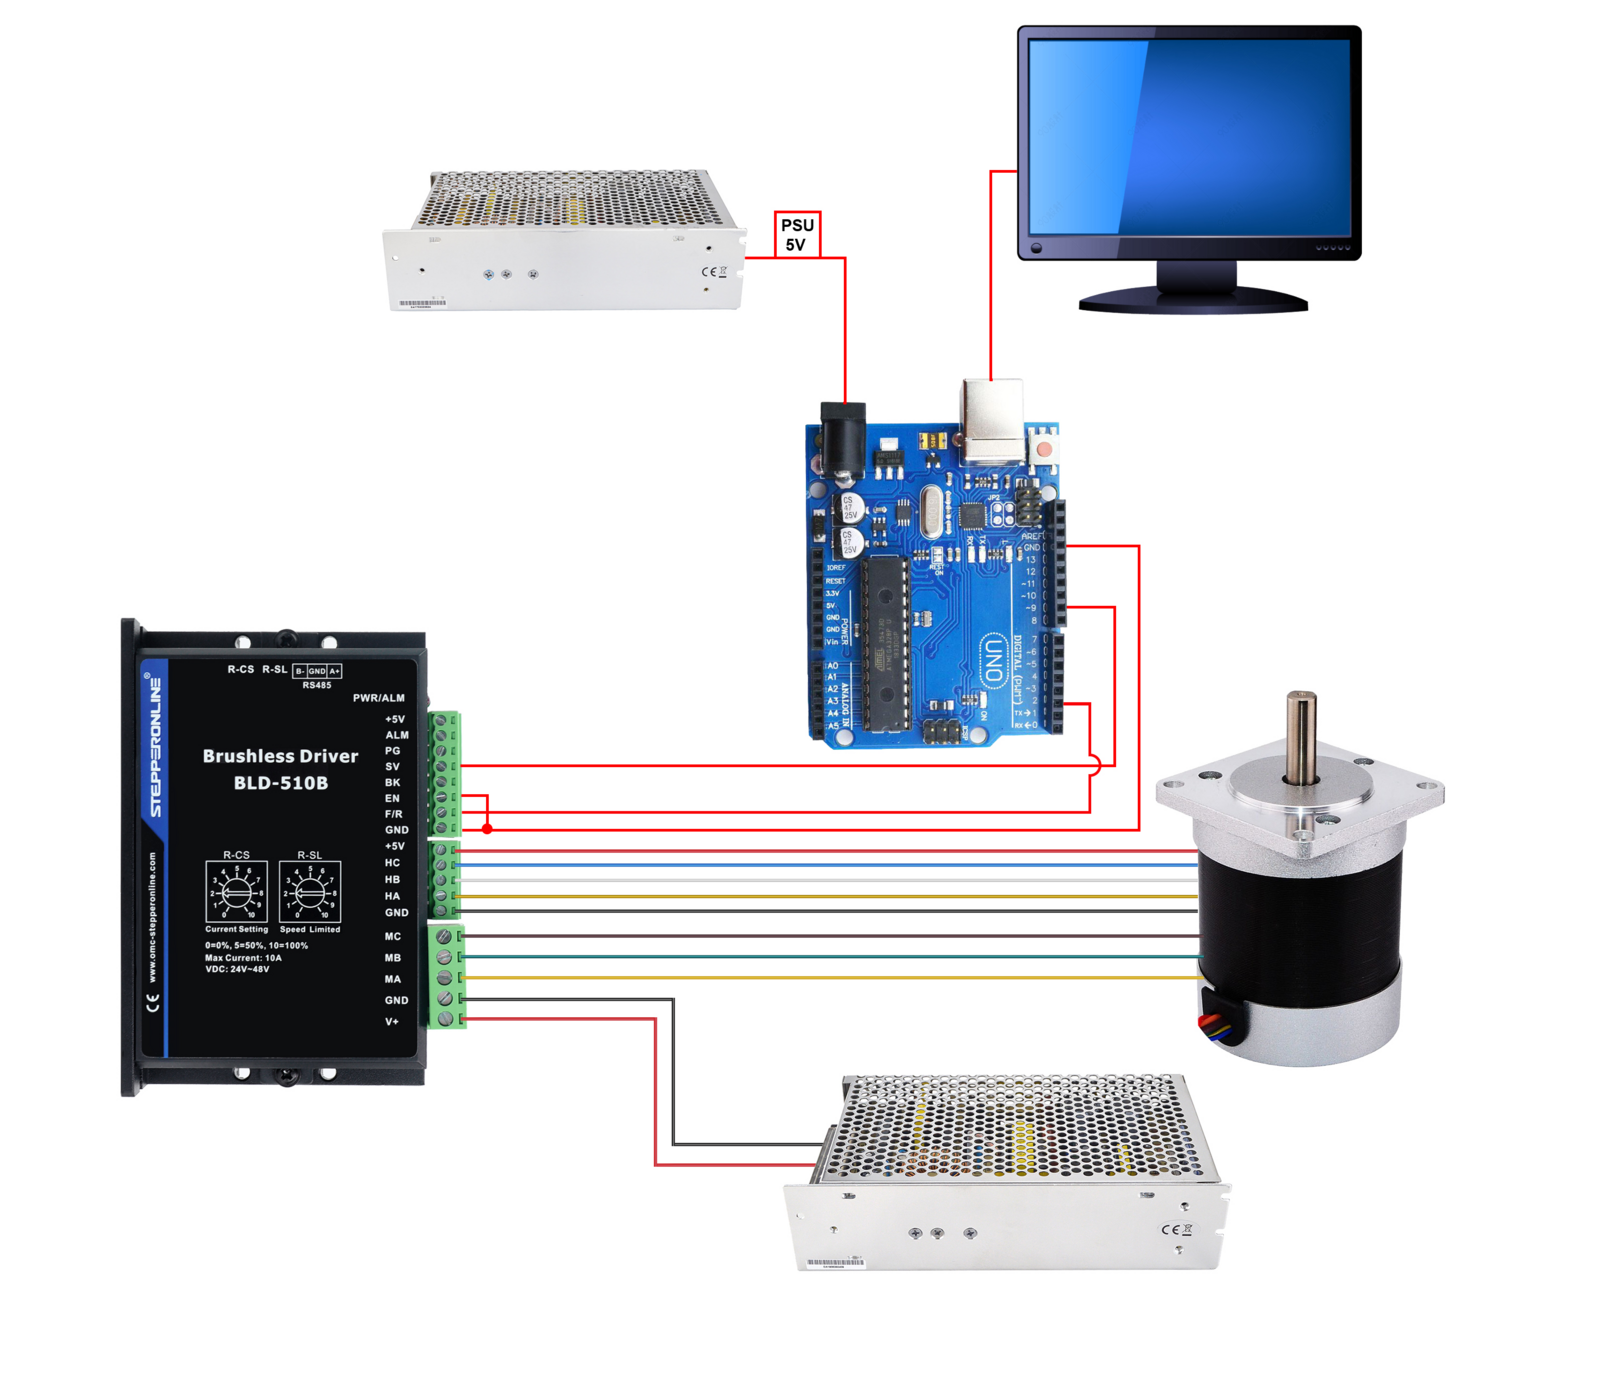
Siga os passos abaixo para conectar o driver brushless ao Arduino:
- Conecte os pinos SV (entrada de velocidade/PWM) e F/R (direção frente/ré) do driver aos pinos digitais do Arduino. Por exemplo, conecte SV ao PIN9 e F/R ao PIN2.
- Conecte o pino GND do driver a um pino GND do Arduino.
- Conecte o pino EN (habilitação) do driver ao GND para habilitar o driver.
- Carregue o sketch no Arduino. Conecte a alimentação principal do driver (conforme especificado no datasheet do driver) e alimente o Arduino através de sua fonte de 5V ou via USB.
O esquema abaixo mostra as conexões básicas para o Arduino, driver brushless, fonte de alimentação e motor brushless.
Abaixo está um exemplo de código Arduino que faz o motor girar no sentido direto por 5 segundos e depois no sentido reverso por 5 segundos. Este código utiliza um pino digital para definir o sentido de rotação do motor, enquanto um sinal PWM controla a velocidade.
const int pwmPin = 9;
const int directionPin = 2;
const int speed = 255;

void setup() {
  pinMode(pwmPin, OUTPUT);
  pinMode(directionPin, OUTPUT);
}

void loop() {
  digitalWrite(directionPin, HIGH);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);

  digitalWrite(directionPin, LOW);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);
}
Neste código, digitalWrite é utilizado para definir o sentido de rotação do motor, e analogWrite é utilizado para controlar a velocidade do motor. HIGH e LOW são usados para controlar o pino de direção, determinando assim o sentido de rotação. O ciclo de trabalho do sinal PWM é definido pela variável speed, que pode ser ajustada para alterar a velocidade do motor.
Para aplicações práticas, certifique-se de que o driver do motor e a placa Arduino sejam compatíveis e siga todas as diretrizes de segurança. Se o seu driver de motor exigir sinais de controle diferentes ou possuir necessidades específicas de fiação, ajuste o código de acordo.